接ベクトル
概要
接ベクトル(tangent vector)とは、多様体の点 $p$ における無限小の方向であり、$p$ を通る曲線の速度ベクトル、あるいは関数を $p$ で方向微分する線形写像 $v$($v(fg)=f(p)v(g)+g(p)v(f)$ をみたす点導分)として定義される。その全体が接空間 $T_pM$ をなし、写像の微分・ベクトル場・微分形式の土台になる。体 $k$ 上のスキームの $k$ 有理点 $x$ では、接ベクトルは $(\mathfrak{m}_x/\mathfrak{m}_x^2)^{*}$ の元、すなわち射 $\operatorname{Spec}k[\varepsilon]\to X$($\varepsilon^2=0$) として捉えられ、特異点ではその次元が図形の次元より大きくなる。連続関数の環では点導分は $0$ だけであり、接ベクトルは滑らかな構造に依存する。
平面上を動く点の速度は、位置と向きと速さを 1 本の矢印にまとめたものである。曲がった空間(多様体)の上でも、点 $p$ を通る曲線の「$p$ での速度」を考えることができるが、多様体の外に矢印を描く場所はない。そこで速度を、曲線そのものではなく「曲線に沿って関数を微分するとどうなるか」で捉え直す。こうして得られる、点 $p$ に付随する無限小の方向が接ベクトル(tangent vector)である。接ベクトルは、曲線の速度・関数の方向微分・座標成分の組という 3 つの顔をもち、どれも同じものを表す。点 $p$ の接ベクトルを全部集めると $n$ 次元のベクトル空間 $T_pM$(接空間)になり、写像の微分、ベクトル場、微分形式はすべて接ベクトルの上に組み立てられる。代数幾何学では、関数の環だけから接ベクトルを取り出す方法が、特異点をもつ図形や冪零元をもつスキームにもそのまま使える形になる。
定義
滑らかな多様体の接ベクトル
以下、$M$ を $n$ 次元の滑らかな多様体(可微分多様体。Hausdorff かつ第 2 可算)、$p\in M$ とし、$C^\infty(M)$ を $M$ 上の $C^\infty$ 級実数値関数の全体とする。$p$ のまわりの局所座標 $(U,\varphi)$、$\varphi=(x^1,\dots,x^n)$ に対し、$f$ の局所座標表示を $\hat f:=f\circ\varphi^{-1}$ と書く。$0$ を含む開区間 $J$ 上の $C^\infty$ 級写像 $\gamma\colon J\to M$ で $\gamma(0)=p$ となるものを、$p$ を通る滑らかな曲線という。
$M$ の点 $p$ における接ベクトルとは、$\mathbb{R}$ 線形写像 $v\colon C^\infty(M)\to\mathbb{R}$ で、すべての $f,g\in C^\infty(M)$ について
$$
v(fg)=f(p)\,v(g)+g(p)\,v(f)
$$
(点 $p$ での Leibniz 則)をみたすものをいう。このような $v$ を $p$ における導分(点導分)ともいう。$p$ における接ベクトルの全体 $T_pM$ は写像の和とスカラー倍で実ベクトル空間になり、これを $p$ における接空間という。
この定義は「接ベクトルとは、関数をその方向に微分する操作である」という見方を、微分の積の規則だけで言い表したものである。同じものを表す別の 2 つの記述がある。
曲線による記述.$p$ を通る滑らかな曲線 $\gamma$ に対し、
$$
\gamma'(0)\colon C^\infty(M)\to\mathbb{R},\qquad \gamma'(0)(f):=(f\circ\gamma)'(0)
$$
は積の微分法により $p$ における接ベクトルである。これを $\gamma$ の $t=0$ での速度ベクトルという。どの接ベクトルもある曲線の速度ベクトルであり、2 つの曲線の速度ベクトルが等しいのは、ある(したがってすべての)局所座標で $(\varphi\circ\gamma)'(0)=(\varphi\circ\delta)'(0)$ となるとき、すなわち $p$ で 1 次の接触をもつときに限る(thm-tangent-vector-velocity)。Nic26 Definition 2.1.2・Definition 2.1.4(p. 26)は、この 1 次の接触の類を接ベクトルの定義に採っている。
成分による記述.局所座標 $\varphi=(x^1,\dots,x^n)$ を 1 つ決めると、座標ベクトル $\partial/\partial x^i|_p\colon f\mapsto\partial\hat f/\partial x^i(\varphi(p))$ は $T_pM$ の基底をなし、接ベクトル $v$ は成分の組 $(v^1,\dots,v^n)\in\mathbb{R}^n$ で $v=\sum_iv^i\,\partial/\partial x^i|_p$ と書ける。別の局所座標 $\psi=(y^1,\dots,y^n)$ での成分は $w^j=\sum_i\frac{\partial y^j}{\partial x^i}(p)\,v^i$ である。
3 つの記述が標準的な線形同型で対応することは、接空間の記事の定理「3 つの定義の標準的な同型」で示されている。その記事は曲線の類を接ベクトルの定義に採り、この記事は導分を定義に採ったが、上の対応で同じ $T_pM$ を定める。座標ベクトルが基底をなすことはベクトル場の記事の定理「座標ベクトルは接空間の基底をなす」、成分の変換則は同記事の命題「座標変換に関する変換則」である。とくに $\dim T_pM=n$ である。
$F\colon M\to N$ を滑らかな多様体の間の $C^\infty$ 級写像とする。$v\in T_pM$ に対し、$F(p)$ における接ベクトル $dF_p(v)$ を
$$
dF_p(v)(g):=v(g\circ F)\qquad(g\in C^\infty(N))
$$
で定め、$v$ の $F$ による押し出し(push-forward)という。線形写像 $dF_p\colon T_pM\to T_{F(p)}N$ を $F$ の $p$ における微分といい、$F_{*}$ とも書く。
$dF_p(v)$ が $F(p)$ における導分であることは、$v((g_1g_2)\circ F)=g_1(F(p))\,v(g_2\circ F)+g_2(F(p))\,v(g_1\circ F)$ から分かる。これは接空間の記事の定義「写像の微分」と同じものである。
代数幾何学の接ベクトル
導分による定義は関数の環しか使わないので、滑らかでない図形にも持ち込める。$k$ を体、$X$ を $k$ 上のスキームとし、$x\in X$ を $k$ 有理点(剰余体 $\kappa(x)$ が $k$ に一致する点)とする。局所環 $\mathcal{O}_{X,x}$ の極大イデアルを $\mathfrak{m}_x$、剰余写像を $c\colon\mathcal{O}_{X,x}\to\kappa(x)=k$、$a\mapsto a(x)$ と書く。また 双対数の環を $k[\varepsilon]:=k[t]/(t^2)$($\varepsilon$ は $t$ の類で $\varepsilon^2=0$)と書く。$\operatorname{Spec}k[\varepsilon]$ はただ 1 点 $\ast$ からなる。
$X$ を体 $k$ 上のスキーム、$x$ を $k$ 有理点とする。$x$ における接ベクトルとは、次のいずれか(互いに標準的に対応する。thm-tangent-vector-algebraic)をいう。
(R1) $k$ 線形写像 $D\colon\mathcal{O}_{X,x}\to k$ で、$D(ab)=a(x)\,D(b)+b(x)\,D(a)$($a,b\in\mathcal{O}_{X,x}$)をみたすもの($x$ における $k$ 線形な点導分)。
(R2) Zariski 接空間 $T_{X,x}:=\operatorname{Hom}_k(\mathfrak{m}_x/\mathfrak{m}_x^2,\ k)$ の元(Zariski接空間)。
(R3) $k$ 上の射 $g\colon\operatorname{Spec}k[\varepsilon]\to X$ で $g(\ast)=x$ となるもの。
剰余体 $\kappa(x)$ が $k$ と異なる一般の点では、相対接空間 $T_{X/k,x}$ は $\operatorname{Hom}_{\kappa(x)}(\Omega_{X/k,x}\otimes_{\mathcal O_{X,x}}\kappa(x),\kappa(x))$ で記述する(StacksTangent Lemma 33.16.4)。$\mathfrak m_x/\mathfrak m_x^2$ の双対との一致は、$\kappa(x)=k$ の場合、および剰余体が $k$ の分離代数拡大である場合に成り立つが、一般には成り立たない(同 Lemma 33.16.5)。たとえば $\mathbb A^1_k$ の生成点では $\mathfrak m_x=0$ だが、相対接空間は $\kappa(x)=k(t)$ 上 1 次元である。
(iii) の $g$ は「$x$ を通る長さが無限小の曲線」であり、滑らかな多様体で接ベクトルを曲線の速度とみる見方の代数版である。$\operatorname{Spec}k[\varepsilon]$ は 1 点だが、構造層が冪零元 $\varepsilon$ をもつので、その点から 1 方向にだけ 1 次の広がりをもつ。この定義は StacksTangent Definition 33.16.3 に従う。
| 滑らかな多様体 $M$ の点 $p$ | 体 $k$ 上のスキーム $X$ の $k$ 有理点 $x$ | |
|---|---|---|
| 関数の環 | $C^\infty(M)$(または $p$ での関数の芽) | 局所環 $\mathcal{O}_{X,x}$ |
| 点導分 | $v(fg)=f(p)v(g)+g(p)v(f)$ | $D(ab)=a(x)D(b)+b(x)D(a)$ |
| 余接空間による記述 | $(I_p/I_p^2)^{*}$($I_p$ は $p$ で消える関数) | $(\mathfrak{m}_x/\mathfrak{m}_x^2)^{*}$ |
| 曲線による記述 | 滑らかな曲線 $\gamma$ の速度 $\gamma'(0)$ | 射 $\operatorname{Spec}k[\varepsilon]\to X$ |
| 次元 | つねに $n=\dim M$ | 特異点では $\dim X$ より大きくなりうる |
表の 3 行目の左は接空間の記事の命題「接空間と関数の環の余接空間」である。
例
$M=\mathbb{R}^n$(恒等写像を局所座標とする)、$p\in\mathbb{R}^n$、$a=(a^1,\dots,a^n)\in\mathbb{R}^n$ とする。直線 $\gamma(t)=p+ta$ の速度ベクトルは
$$
\gamma'(0)(f)=\frac{d}{dt}\Big|_{t=0}f(p+ta)=\sum_{i=1}^na^i\,\frac{\partial f}{\partial x^i}(p)
$$
であり、$f$ の点 $p$ における $a$ 方向の方向微分である。成分による記述で言えば、$\gamma'(0)=\sum_ia^i\,\partial/\partial x^i|_p$ の成分は $a$ そのものである。したがって $a\mapsto\gamma'(0)$ は線形同型 $\mathbb{R}^n\cong T_p\mathbb{R}^n$ を与える。
この同型によってどの点の接空間も $\mathbb{R}^n$ と同一視されるが、点 $p\neq q$ の接空間 $T_p\mathbb{R}^n$ と $T_q\mathbb{R}^n$ は別のベクトル空間である。接ベクトルは「$p$ に根元をもつ矢印」であり、根元の違う矢印を足すことはしない。$\mathbb{R}^n$ で位置の違う矢印を平行移動で比べられるのは、$\mathbb{R}^n$ が線形構造をもつからで、一般の多様体にはこの比べ方がない。
球面 $S^2=\{x\in\mathbb{R}^3\mid\|x\|=1\}$ の北極 $N=(0,0,1)$ を考える。接空間の記事の定理「等位集合の接空間」(例「球面の接空間」)により、包含写像の微分で $T_NS^2$ は $\{v\in\mathbb{R}^3\mid v_3=0\}$ と同一視される。たとえば大円 $\gamma(t)=(\sin t,\,0,\,\cos t)$ は $N$ を通り、その速度ベクトルは $(1,0,0)$ である。
$\mathbb{R}^3$ 上の $C^\infty$ 級関数 $F$ の $S^2$ への制限 $f=F|_{S^2}$ に対して、$f\circ\gamma=F\circ\gamma$ なので
$$
\gamma'(0)(f)=\frac{d}{dt}\Big|_{t=0}F(\sin t,0,\cos t)=\frac{\partial F}{\partial x}(N)
$$
である。とくに $F=z$ とすると $\gamma'(0)(z|_{S^2})=0$ である。実際、$z|_{S^2}$ は北極で最大値 $1$ をとるので、北極のすべての接ベクトルで $0$ になる(cor-tangent-vector-extremum)。これは $T_NS^2$ が $z$ 軸に垂直であることの言い換えである。
一般線形群 $GL_n(\mathbb{R})$ は $M_n(\mathbb{R})=\mathbb{R}^{n^2}$ の開集合であり、単位行列 $I$ における接ベクトルは $n$ 次正方行列 $H$ と同一視される(接空間の記事の例「一般線形群」)。$H$ に対応する接ベクトルは曲線 $I+tH$ の速度ベクトルであり、関数 $f$ に $\frac{d}{dt}\big|_{t=0}f(I+tH)$ を対応させる。たとえば $f=\det$ では
$$
\frac{d}{dt}\Big|_{t=0}\det(I+tH)=\operatorname{tr}H
$$
である($\det(I+tH)$ を $t$ の多項式として展開すると、$t$ の 1 次の係数は対角成分の和である)。曲線 $e^{tH}$(行列の指数関数)も $I$ を通り速度は $H$ なので、同じ接ベクトルを与える。
$k$ を体とし、尖点 $X=\operatorname{Spec}k[x,y]/(y^2-x^3)$ の原点 $o$($x=y=0$ に対応する $k$ 有理点)を考える。定義の (iii) の形の接ベクトルは、$x\mapsto a\varepsilon$、$y\mapsto b\varepsilon$($a,b\in k$)で定まる $k$ 代数の準同型 $k[x,y]/(y^2-x^3)\to k[\varepsilon]$ にあたる(prop-tangent-vector-jacobian)。この対応が矛盾なく定まる条件は $(b\varepsilon)^2-(a\varepsilon)^3=0$ であるが、$\varepsilon^2=0$ なので左辺はつねに $0$ である。したがって原点の接ベクトルは $(a,b)\in k^2$ 全体と対応し、$2$ 次元である。
これに対し放物線 $y-x^2=0$ の原点では、条件は $b\varepsilon-(a\varepsilon)^2=b\varepsilon=0$、すなわち $b=0$ であり、接ベクトルは直線 $\{(a,0)\}$ をなす $1$ 次元の空間である。尖点は $1$ 次元の曲線だが、原点の接ベクトルは $2$ 次元あり、これが原点が特異点であることを表す(接空間の記事の例「反例:尖点と結節点」)。
$k$ 上の多様体 $S$ をパラメータとするスキームの族 $\{X_s\}_{s\in S}$ があり、$s_0\in S$ を $k$ 有理点とする。$s_0$ における接ベクトル、すなわち $s_0$ を通る射 $\operatorname{Spec}k[\varepsilon]\to S$ で族を引き戻すと、ファイバー $X_{s_0}$ の「1 次の変形」が得られる。こうして接ベクトルは「パラメータを $s_0$ から無限小だけ動かしたときの、対象の 1 次の変化」を表す。これは変形理論の出発点であり、その記事の「直感」の節で説明されている(ここでは言明だけにとどめる)。
性質
点導分の基本性質
$v\in T_pM$、$f,g\in C^\infty(M)$ とする。
(R1) 定数関数 $c$ について $v(c)=0$ である。
(R2) $f(p)=g(p)=0$ なら $v(fg)=0$ である。
(R3) $f$ と $g$ が $p$ のある開近傍の上で一致すれば、$v(f)=v(g)$ である。
(R4) $p$ のまわりの局所座標 $(U,\varphi)$ と、$p$ の近くで $x^i$ に一致する $\hat x^i\in C^\infty(M)$ をとると、$v=\sum_{i=1}^nv(\hat x^i)\,\partial/\partial x^i|_p$ である。
(i):Leibniz 則により $v(1)=v(1\cdot1)=2v(1)$ なので $v(1)=0$ であり、線形性から $v(c)=c\,v(1)=0$ である。
(ii):Leibniz 則の右辺 $f(p)v(g)+g(p)v(f)$ が $0$ になる。
(iii):$h:=f-g$ は $p$ の開近傍 $V$ の上で $0$ である。ベクトル場の記事の補題「隆起関数の存在と局所関数の延長」により、$\rho\in C^\infty(M)$ で $\rho(p)=1$、台が $V$ に含まれるものがある。$V$ の上では $h=0$、$V$ の外では $\rho=0$ なので $\rho h=0$ であり、
$$
0=v(\rho h)=\rho(p)\,v(h)+h(p)\,v(\rho)=v(h)
$$
である($h(p)=0$)。よって $v(f)=v(g)$ である。
(iv):ベクトル場の記事の定理「座標ベクトルは接空間の基底をなす」の展開式そのものである。その証明は、Hadamard の補題 $\hat f(x)=\hat f(\varphi(p))+\sum_i(x^i-x^i(p))\,g_i(x)$、$g_i(\varphi(p))=\partial\hat f/\partial x^i(\varphi(p))$ に (i)(ii)(iii) を当てはめるものである。$\square$
(iii) により、接ベクトルの値は $p$ の近くの関数の値だけで決まる。そこで、$p$ の近くでだけ定義された関数 $f$(たとえば座標関数 $x^i$)にも、$p$ の近くで $f$ に一致する $C^\infty(M)$ の元 $\tilde f$ をとって $v(f):=v(\tilde f)$ と定めてよい。以下ではこの意味で $v(x^i)$ と書く。(iv) により、接ベクトル $v$ は $n$ 個の実数 $v(x^1),\dots,v(x^n)$ で決まり、これが成分による記述の成分 $v^i$ である。
速度ベクトルと押し出し
$\gamma,\delta$ を $p$ を通る滑らかな曲線、$(U,\varphi)$ を $p$ のまわりの局所座標とする。
(R1) $\gamma'(0)$ は $p$ における接ベクトルであり、$\gamma'(0)=\sum_i(x^i\circ\gamma)'(0)\,\partial/\partial x^i|_p$ である。
(R2) $\gamma'(0)=\delta'(0)$ であることと、$(\varphi\circ\gamma)'(0)=(\varphi\circ\delta)'(0)$ であることは同値である。
(R3) 任意の $v=\sum_ia^i\,\partial/\partial x^i|_p\in T_pM$ は、曲線 $\gamma_a(t):=\varphi^{-1}(\varphi(p)+ta)$($\lvert t\rvert$ が小さいとき定義される)の速度ベクトルである。
(R4) $F\colon M\to N$ が $C^\infty$ 級写像なら、$dF_p\bigl(\gamma'(0)\bigr)=(F\circ\gamma)'(0)$ である。
(i):$f\in C^\infty(M)$ について、$0$ の近くで $f\circ\gamma=\hat f\circ(\varphi\circ\gamma)$ なので、$\mathbb{R}^n$ の連鎖律により
$$
(f\circ\gamma)'(0)=\sum_{i=1}^n\frac{\partial\hat f}{\partial x^i}(\varphi(p))\,(x^i\circ\gamma)'(0)=\sum_{i=1}^n(x^i\circ\gamma)'(0)\,\frac{\partial}{\partial x^i}\Big|_p(f)
$$
である。右辺は座標ベクトルの 1 次結合で、座標ベクトルは $p$ における接ベクトルなので、$\gamma'(0)$ も接ベクトルである(直接には、$(fg)\circ\gamma=(f\circ\gamma)(g\circ\gamma)$ に 1 変数の積の微分法を使ってもよい)。
(ii):(i) により、$\gamma'(0)$ の座標ベクトルに関する成分は $(\varphi\circ\gamma)'(0)$ である。座標ベクトルは基底なので、成分が等しいことと接ベクトルが等しいことは同値である。
(iii):$\varphi\circ\gamma_a(t)=\varphi(p)+ta$ なので $(x^i\circ\gamma_a)'(0)=a^i$ であり、(i) により $\gamma_a'(0)=v$ である。
(iv):$g\in C^\infty(N)$ について、押し出しと速度ベクトルの定義から
$$
dF_p\bigl(\gamma'(0)\bigr)(g)=\gamma'(0)(g\circ F)=\bigl((g\circ F)\circ\gamma\bigr)'(0)=\bigl(g\circ(F\circ\gamma)\bigr)'(0)=(F\circ\gamma)'(0)(g)
$$
である。$g$ は任意なので主張が従う。$\square$
(ii) により、速度ベクトルは曲線の $t=0$ での 1 次の情報だけで決まる。とくに、局所座標で見て $t=0$ での 1 階微分が等しい曲線は、2 階以上の微分がどれほど違っても同じ接ベクトルを与える。
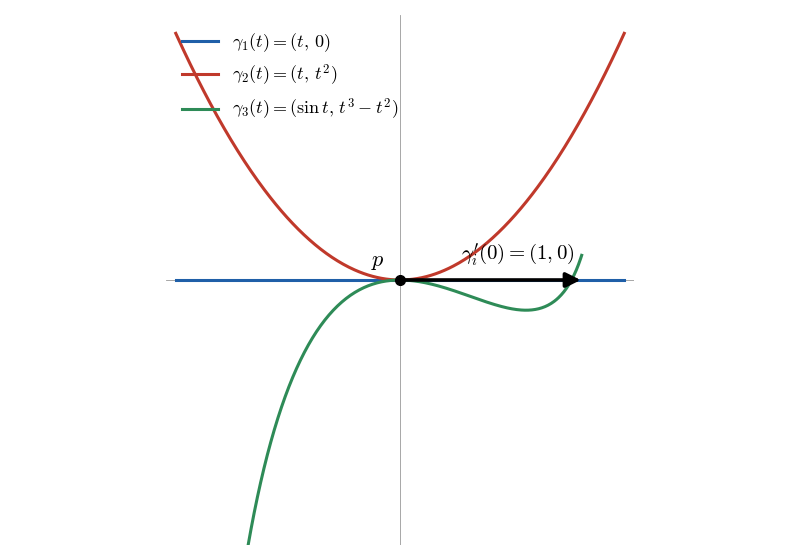 原点 p を通る 3 本の曲線 γ₁(t) = (t, 0)、γ₂(t) = (t, t²)、γ₃(t) = (sin t, t³ − t²)。形は違うが t = 0 での速度はどれも (1, 0) で、同じ接ベクトルを与える
図の 3 本の曲線は、$t=0$ での速度がどれも $(1,0)$ なので、$\mathbb{R}^2$ の原点で同じ接ベクトル $\partial/\partial x|_0$ を与える。接ベクトルは曲がり方(2 次の情報)を覚えていない。
(iv) と接空間の記事の定理「連鎖律」を合わせると、合成 $G\circ F$ について $d(G\circ F)_p(\gamma'(0))=(G\circ F\circ\gamma)'(0)=dG_{F(p)}\bigl(dF_p(\gamma'(0))\bigr)$ となり、押し出しは「曲線を写像で送ってから速度をとる」操作である。
$f\in C^\infty(M)$ が点 $p$ で極大または極小になるなら、すべての $v\in T_pM$ について $v(f)=0$ である。
thm-tangent-vector-velocity の (iii) により $v=\gamma'(0)$ となる曲線 $\gamma$ がある。$f\circ\gamma$ は $t=0$ で極大または極小になる $1$ 変数の微分可能な関数なので、$(f\circ\gamma)'(0)=0$ であり、$v(f)=(f\circ\gamma)'(0)=0$ である。$\square$
滑らかさが要る理由
接ベクトルを導分で定義するとき、関数の環として $C^\infty(M)$ を使った。これを連続関数の環に替えると、点導分は $0$ しか残らない。
$X$ を位相空間、$p\in X$ とし、$C^0(X)$ を $X$ 上の連続な実数値関数の環とする。$\mathbb{R}$ 線形写像 $v\colon C^0(X)\to\mathbb{R}$ が、すべての $f,g\in C^0(X)$ について $v(fg)=f(p)\,v(g)+g(p)\,v(f)$ をみたすなら、$v=0$ である。
段 1.$h\in C^0(X)$ が $h\ge0$ かつ $h(p)=0$ をみたすなら、$v(h)=0$ である。実際、$s:=\sqrt h$ は連続で $s(p)=0$ なので、prop-tangent-vector-basic の (ii) と同じ計算で $v(h)=v(s\cdot s)=2s(p)\,v(s)=0$ である。
段 2.$f\in C^0(X)$ を任意にとり、
$$
f^{+}:=\max\{f-f(p),\,0\},\qquad f^{-}:=\max\{f(p)-f,\,0\}
$$
とおく。$f^{\pm}$ は連続で、$f^{\pm}\ge0$、$f^{\pm}(p)=0$ であり、$f=f(p)+f^{+}-f^{-}$ である。定数の $v$ による値は prop-tangent-vector-basic の (i) と同じ計算で $0$ なので、段 1 により $v(f)=0+v(f^{+})-v(f^{-})=0$ である。$\square$
この証明の要は、$p$ で消える非負の関数が「$p$ で消える関数の 2 乗」に書けることである。$C^\infty$ 級の関数では一般にこれができない。$\mathbb{R}$ の原点で座標関数 $x$ を $x=\bigl(\sqrt{x^{+}}\bigr)^2-\bigl(\sqrt{x^{-}}\bigr)^2$($x^{\pm}:=\max\{\pm x,0\}$)と分けても、$\sqrt{x^{+}}$ は原点で微分可能でなく、$C^\infty(\mathbb{R})$ の元ではない。実際 $d/dx|_0$ は $x$ を $1\neq0$ に写す $C^\infty(\mathbb{R})$ の点導分である。接ベクトルが多様体の次元と同じだけあるのは、関数の環が微分可能な関数からなるからであり、接ベクトルは位相だけでなく滑らかな構造に依存する概念である。
代数的な接ベクトルの 3 つの形
def-tangent-vector-scheme の 3 つの形が対応することを示す。以下 $X$ を体 $k$ 上のスキーム、$x$ を $k$ 有理点とし、$\lambda\in k$ を構造射で $\mathcal{O}_{X,x}$ の元ともみる。$a\in\mathcal{O}_{X,x}$ について $a-a(x)\in\mathfrak{m}_x$ であり、その $\mathfrak{m}_x/\mathfrak{m}_x^2$ での類を $\overline{a-a(x)}$ と書く。
- $x$ における $k$ 線形な点導分 $D$ は $k$ の元と $\mathfrak{m}_x^2$ の元を $0$ に写す。$\lambda_D(\bar a):=D(a)$($a\in\mathfrak{m}_x$)は $k$ 線形写像 $\mathfrak{m}_x/\mathfrak{m}_x^2\to k$ を定め、$D\mapsto\lambda_D$ は点導分の全体から $T_{X,x}=\operatorname{Hom}_k(\mathfrak{m}_x/\mathfrak{m}_x^2,\ k)$ への $k$ 線形な同型である。逆写像は $\lambda\mapsto D_\lambda$、$D_\lambda(a):=\lambda\bigl(\overline{a-a(x)}\bigr)$ である。
- $g\colon\operatorname{Spec}k[\varepsilon]\to X$ を $g(\ast)=x$ となる $k$ 上の射とすると、茎の写像 $g^\sharp\colon\mathcal{O}_{X,x}\to k[\varepsilon]$ は $g^\sharp(a)=a(x)+D_g(a)\,\varepsilon$ の形であり、$D_g$ は $x$ における $k$ 線形な点導分である。$g\mapsto D_g$ は、このような射の全体から点導分の全体への全単射である。
要点:(i) は恒等式 $ab-a(x)b(x)=\bigl(a-a(x)\bigr)\bigl(b-b(x)\bigr)+a(x)\bigl(b-b(x)\bigr)+b(x)\bigl(a-a(x)\bigr)$ の第 1 項が $\mathfrak{m}_x^2$ に入ることから、(ii) は $\varepsilon^2=0$ により $\bigl(a(x)+D(a)\varepsilon\bigr)\bigl(b(x)+D(b)\varepsilon\bigr)=a(x)b(x)+\bigl(a(x)D(b)+b(x)D(a)\bigr)\varepsilon$ となることから従う。
詳しい証明を開く
(i):$D(1)=D(1\cdot1)=2D(1)$ より $D(1)=0$ なので、$\lambda\in k$ について $D(\lambda)=\lambda D(1)=0$ である。$a,b\in\mathfrak{m}_x$ なら $a(x)=b(x)=0$ なので $D(ab)=0$ であり、$D$ は $\mathfrak{m}_x^2$ を $0$ に写す。よって $\lambda_D$ は矛盾なく定まる。逆に $\lambda$ から作った $D_\lambda$ は $k$ 線形であり、要点の恒等式の右辺の第 1 項は $\mathfrak{m}_x^2$ に属するので、$(ab)(x)=a(x)b(x)$ に注意すると $D_\lambda(ab)=a(x)D_\lambda(b)+b(x)D_\lambda(a)$ である。$D$ は定数を $0$ に写すので $D_{\lambda_D}(a)=D\bigl(a-a(x)\bigr)=D(a)$ であり、$a\in\mathfrak{m}_x$ なら $\lambda_{D_\lambda}(\bar a)=\lambda(\bar a)$ である。2 つの写像は互いに逆で、どちらも $k$ 線形である。
(ii):局所環 $R$ について、射 $\operatorname{Spec}R\to X$ は「点 $y\in X$ と局所準同型 $\mathcal{O}_{X,y}\to R$ の組」と一対一に対応する($y$ は閉点の像。Stacks Tag 01J6)。$R=k[\varepsilon]$ とし、$k$ 上の射であることは茎の写像が $k$ 代数の準同型であることにあたる。そこで $k$ 代数の局所準同型 $\phi\colon\mathcal{O}_{X,x}\to k[\varepsilon]$ を調べる。$\phi$ と $k[\varepsilon]\to k$($\varepsilon\mapsto0$)の合成は $k$ 代数の準同型で、局所性から核は $\mathfrak{m}_x$ に等しいので、剰余写像 $a\mapsto a(x)$ に一致する。よって $\phi(a)=a(x)+D(a)\varepsilon$ と書け、$D$ は $k$ 線形である。要点の積の式により、$\phi$ が積を保つことと $D$ が点導分であることは同値である。逆に点導分 $D$ に対し $\phi_D(a):=a(x)+D(a)\varepsilon$ は $k$ 代数の準同型であり($D(1)=0$ より $\phi_D(1)=1$)、$\phi_D^{-1}\bigl((\varepsilon)\bigr)=\mathfrak{m}_x$ なので局所準同型である。$\square$
(i) は滑らかな多様体についての接空間の記事の命題「接空間と関数の環の余接空間」と同じ計算であり、代数的な接空間については StacksTangent Lemma 33.16.5 に対応する。(ii) は StacksTangent Definition 33.16.3 と Lemma 33.16.4 に対応し、Zariski接空間の記事の定理「接ベクトルと双対数に値をとる点」も同じ内容を示している。この定理により、$T_{X,x}$ の $k$ ベクトル空間の構造を、点導分の和とスカラー倍として、あるいは双対数に値をとる点の言葉で読むことができる。
アフィンスキームでは、双対数に値をとる点は多項式の 1 次の展開で計算できる。
$k$ を体、$A:=k[x_1,\dots,x_n]/(f_1,\dots,f_r)$、$X:=\operatorname{Spec}A$ とし、$a\in k^n$ は $f_1(a)=\dots=f_r(a)=0$ をみたすとする。$a$ に対応する $X$ の $k$ 有理点を $x_a$(極大イデアル $(x_1-a_1,\dots,x_n-a_n)/(f_1,\dots,f_r)$)とする。このとき、$k$ 上の射 $g\colon\operatorname{Spec}k[\varepsilon]\to X$ で $g(\ast)=x_a$ となるものは、
$$
J(a)\,v=0,\qquad J(a):=\Bigl(\frac{\partial f_j}{\partial x_i}(a)\Bigr)_{1\le j\le r,\ 1\le i\le n}
$$
をみたす $v\in k^n$ と一対一に対応する。対応は、$g$ に対応する $k$ 代数の準同型 $A\to k[\varepsilon]$ が $\bar x_i\mapsto a_i+v_i\varepsilon$ となる $v$ を $g$ に対応させるものである(偏微分は多項式の形式的な偏微分)。
要点:多項式 $f$ について $f(a+v\varepsilon)=f(a)+\varepsilon\sum_i\frac{\partial f}{\partial x_i}(a)\,v_i$($\varepsilon^2=0$ による 1 次の展開)なので、$x_i\mapsto a_i+v_i\varepsilon$ が $A$ からの準同型を定める条件 $f_j(a+v\varepsilon)=0$ は $J(a)v=0$ になる。
詳しい証明を開く
$\operatorname{Spec}k[\varepsilon]$ からアフィンスキーム $X$ への射は環の準同型 $A\to k[\varepsilon]$ と一対一に対応し(Stacks Tag 01I1)、$k$ 上の射は $k$ 代数の準同型にあたる。$k$ 代数の準同型 $h\colon A\to k[\varepsilon]$ は変数の像 $h(\bar x_i)=\alpha_i+v_i\varepsilon$($\alpha_i,v_i\in k$)で決まり、逆に $k[x_1,\dots,x_n]\to k[\varepsilon]$、$x_i\mapsto\alpha_i+v_i\varepsilon$ が $A$ を経由することは、すべての $j$ で $f_j(\alpha+v\varepsilon)=0$ となることと同値である。
1 次の展開:$f\mapsto f(\alpha+v\varepsilon)$ は環の準同型なので、$f(\alpha+v\varepsilon)=f(\alpha)+\varepsilon\,\Delta(f)$ と書くと、積の式から $\Delta$ は $\alpha$ における $k$ 線形な点導分であり、$\Delta(x_i)=v_i$ である。点導分は積の規則により単項式での値が変数での値から決まるので、$\Delta(f)=\sum_iv_i\,\frac{\partial f}{\partial x_i}(\alpha)$ である。
点 $\ast$ の像は素イデアル $h^{-1}\bigl((\varepsilon)\bigr)$、すなわち $A\to k[\varepsilon]\to k$($\bar x_i\mapsto\alpha_i$)の核であり、これは $\alpha$ に対応する極大イデアルである。したがって $g(\ast)=x_a$ となるのは $\alpha=a$ のときに限る。このとき $f_j(a)=0$ なので、条件 $f_j(a+v\varepsilon)=0$ は $\sum_i\frac{\partial f_j}{\partial x_i}(a)v_i=0$、すなわち $J(a)v=0$ である。$\square$
thm-tangent-vector-algebraic の対応で、この $v$ は点導分 $D_g$ の値 $D_g(\bar x_i-a_i)=v_i$ にあたる。Zariski接空間の記事の定理「Zariski 接空間と Jacobi 行列」は同じ結果を $\mathfrak{m}/\mathfrak{m}^2$ の計算で示している。滑らかな多様体で等位集合の接空間が $\ker DF(p)$ であること(接空間の記事の定理「等位集合の接空間」)と同じ形であり、違いは、代数版では $J(a)$ の階数についての仮定なしに成り立つことである。階数が落ちる点では、接ベクトルの空間は図形の次元より大きくなる(ex-tangent-vector-cusp)。
反例:条件を外すと崩れること
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 関数が微分可能であること | 連続関数の環 $C^0(\mathbb{R}^n)$ | 点導分が $n$ 次元の空間をなす($0$ だけになる) |
| 点が特異点でないこと | 尖点 $y^2=x^3$ の原点 | 接ベクトルの空間の次元が図形の次元に等しい |
| 2 次以上の情報を見ること | 曲線 $(t,0)$ と $(t,t^2)$ | 接ベクトルが等しい曲線は同じ曲線である |
| 点が $k$ 有理点であること | $\mathbb{A}^1_{\mathbb{R}}$ の点 $(x^2+1)$ | 接ベクトルが双対数に値をとる点で表せる |
1 行目:thm-tangent-vector-continuous による。$C^0(\mathbb{R}^n)$ は「$\mathbb{R}^n$ 上の関数の環」という点で $C^\infty(\mathbb{R}^n)$ と同じ性質をもつが、「点導分の全体が $n$ 次元」を満たさない。破れる含意は「$\mathbb{R}^n$ 上の関数の環の点導分の全体は $n$ 次元である」である。
2 行目:ex-tangent-vector-cusp による。尖点は $1$ 次元の曲線(満たす性質)だが、原点の接ベクトルは $2$ 次元である(満たさない性質:接ベクトルの次元が $1$)。破れる含意は「接ベクトルの空間の次元は図形の次元に等しい」である。
3 行目:どちらも $\mathbb{R}^2$ の原点を通り、速度は $(1,0)$ で等しい(満たす性質:同じ接ベクトル)。しかし $t\neq0$ で $(t,0)\neq(t,t^2)$ であり、像も異なる(満たさない性質:同じ曲線)。破れる含意は「接ベクトルは曲線を決める」である。接ベクトルが決めるのは 1 次の接触の類だけである(thm-tangent-vector-velocity の (ii))。
4 行目:$X=\mathbb{A}^1_{\mathbb{R}}=\operatorname{Spec}\mathbb{R}[x]$ の閉点 $x_0=(x^2+1)$ の剰余体は $\mathbb{C}$ で、$x_0$ は $\mathbb{R}$ 有理点でない。この点には $0$ でない接ベクトルがあるが、双対数に値をとる点としては表せない。
確かめを開く
$\mathfrak{m}/\mathfrak{m}^2$ は $\mathbb{C}$ 上 $1$ 次元なので(Zariski接空間の記事の例「有理点でない閉点と数論的な点」)、$x_0$ における接ベクトル($\operatorname{Hom}_{\mathbb{C}}(\mathfrak{m}/\mathfrak{m}^2,\mathbb{C})$ の元)は $0$ 以外にもある。一方、$\mathbb{R}$ 上の射 $g\colon\operatorname{Spec}\mathbb{R}[\varepsilon]\to X$ で $g(\ast)=x_0$ となるものがあれば、剰余体の $\mathbb{R}$ 代数の準同型 $\kappa(x_0)=\mathbb{C}\to\kappa(\ast)=\mathbb{R}$ が得られるが、そのような準同型はない($i^2=-1$ の像の 2 乗が $-1$ になる実数はない)。よってこの点では定義の (iii) の形の接ベクトルは存在しない。破れる含意は「接ベクトルは双対数に値をとる点で表せる」であり、thm-tangent-vector-algebraic の (ii) に $k$ 有理点の仮定が要ることを示す。
注意
- 接ベクトルは 1 点での概念であり、各点に接ベクトルを滑らかに対応させたものがベクトル場である。滑らかなベクトル場は $C^\infty(M)$ の導分 $C^\infty(M)\to C^\infty(M)$ と同じものであり(ベクトル場の記事の定理「ベクトル場と導分の対応」)、点導分 $C^\infty(M)\to\mathbb{R}$ とは値の行き先が違う。ベクトル場の Lie 括弧は点 $p$ の近くでのベクトル場の値を使うので、$p$ での接ベクトルの値だけからは決まらない。
- 接ベクトルの全体 $T_pM$ は「接ベクトル空間」とも呼ばれ、接空間の記事がその本拠である。$T_pM$ の双対空間の元が余接ベクトルで、関数 $f$ の微分 $df_p$ は $df_p(v)=v(f)$ で定まる余接ベクトルである(外微分の記事の定義「関数の微分」)。
- 座標ベクトル $\partial/\partial x^i|_p$ は座標関数 $x^i$ だけでなく局所座標の組全体に依存する(ベクトル場の記事の「注意:座標ベクトル場は座標系全体に依存する」)。
- 物理学では、座標変換で成分が $w^j=\sum_i\frac{\partial y^j}{\partial x^i}v^i$ と変わる量を反変ベクトルと呼ぶ。これは成分による記述の接ベクトルである。
- 高校数学の積の微分法 $(fg)'=f'g+fg'$ を点ごとに書いたものが点導分の条件であり、積の微分とLeibnizの公式の記事の注意「大学数学で見ると:導分と接ベクトル」はこの見方を紹介している。
関連項目
- 前提: 多様体, 接空間
- 比較: Zariski接空間, 導分
- 直後に読む: ベクトル場, 外微分
- 発展: 変形理論, 積の微分とLeibnizの公式
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

