最小作用の原理
概要
最小作用の原理(principle of least action)とは、系の運動は端点と時刻を固定した作用 $S=\int L\,dt$ の停留曲線であるという、力学の変分原理である。一般の主張は停留であって最小ではない。自然な系では運動が作用を局所的に最大にすることはなく、$\mathrm{Hess}\,U\le\Lambda I$ で区間の長さ $\tau$ が $\Lambda\tau^2< \pi^2$ を満たせば運動は一意の最小で、共役な時刻を越えると局所最小でなくなる。時刻のかわりにエネルギーを固定する形では、$\int p\cdot dx$ の停留から軌道の形が定まる。
前提知識: Lagrange力学, 変分法
重力加速度 $g=9.8$ の下で、時刻 $0$ に地面から投げて時刻 $1$ に地面へ戻る高さ $y(t)$ を考える。$L=\frac12\dot y^2-gy$ の積分を作用 $S$ とよぶと、動かない $y\equiv0$ では $S=0$、$y=a\sin\pi t$($a\approx1.26426$)では $S\approx-3.94378$、実際の放物線 $y=\frac12gt(1-t)$ では $S=-g^2/24\approx-4.00167$ である。同じ端点を結ぶ曲線のうち、実際の運動の作用がいちばん小さい。
最小作用の原理(principle of least action)は、力学の運動を作用の変分で特徴づける原理である。名前に反して、一般の主張は 停留 であって最小ではない。単振り子($\ddot q=-\sin q$)が底で止まっている運動は、時間が $\pi$ より長いと作用を最小にしない。
運動方程式との同値は Lagrange力学 の公式「Hamilton の原理」が与える。この記事はその先の、運動が いつ本当に最小か を扱う。
- 第 2 変分と、停留曲線が最大にならないこと。→ prop-pla-second、thm-pla-legendre
- 区間が短ければ運動は一意の最小である。→ thm-pla-short
- 共役点を越えると局所最小でない。→ thm-pla-jacobi、prop-pla-index
- 時刻でなくエネルギーを固定する形の原理。→ thm-pla-maupertuis
定義と使える条件
以下、$L(q,v,t)$ を $C^2$ 級の関数、$S[q]:=\int_{t_0}^{t_1}L(q,\dot q,t)\,dt$ とする。許される変分 は、$C^1$ 級で $h(t_0)=h(t_1)=0$ となる $h\colon[t_0,t_1]\to\mathbb R^n$ である。
$C^2$ 級の曲線 $q$ は、許されるすべての変分 $h$ について $\frac{d}{d\varepsilon}S[q+\varepsilon h]|_{\varepsilon=0}=0$ のとき、$S$ の 停留曲線 である。最小作用の原理は、「系の運動は端点と時刻を固定した $S$ の停留曲線である」という主張である。
$q$ が 弱局所最小 であるとは、ある $\delta>0$ について、$\sup\lvert h\rvert+\sup\lvert\dot h\rvert< \delta$ を満たす許される変分 $h$ のすべてで $S[q+h]\ge S[q]$ となることをいう。$\sup\lvert h\rvert< \delta$ だけで同じことが成り立つとき 強局所最小 という。弱局所最大も同様に定める。
$L=T-U$ の系では、停留曲線であることと運動方程式を満たすことは同値である(Lagrange力学 の公式「Hamilton の原理」、1 変数の場合は 変分法 の定理「Euler–Lagrange 方程式」)。
使える条件:(i) 比べる曲線は端点と時刻が同じである。速度は端点で固定しない。(ii) 最小かどうかの主張は、区間の長さと、$L$ の $v$ についての凸性による。(iii) thm-pla-maupertuis では、時刻のかわりにエネルギーを固定し、速さが $0$ にならない曲線を考える。
自然な系 $L=\frac12\lvert v\rvert^2-U(q,t)$ の判定は次の表のとおりである。Hess は $q$ についての Hesse 行列を表す。
| 状況 | 判定 | 使える条件 | 根拠 |
|---|---|---|---|
| 短い区間 | 運動は一意の大域最小 | $\mathrm{Hess}\,U\le\Lambda I$、$\Lambda\tau^2< \pi^2$ | thm-pla-short |
| 上に凸な $U$ | どの長さでも一意の大域最小 | $\mathrm{Hess}\,U\le0$ | thm-pla-short |
| 共役点が内部にある | 弱局所最小でない | 非自明な $J$、$J(t_0)=J(t_*)=0$ | thm-pla-jacobi |
| どんな場合も | 弱局所最大でない | $L_{vv}$ が正定値 | thm-pla-legendre |
| 調和振動子 | 指数は $\pi/\omega$ の倍数の内部の個数 | $U=\frac12\omega^2q^2$ | prop-pla-index |
系ごとの結論は次のとおりである($\tau$ は区間の長さ)。
| 系 | $\Lambda$ | 結論 |
|---|---|---|
| 自由粒子・一様な重力 | $0$ | すべての $\tau$ で最小 |
| 逆さの振動子 $U=-\frac12q^2$ | $-1$ | すべての $\tau$ で最小 |
| 調和振動子 $U=\frac12\omega^2q^2$ | $\omega^2$ | $\tau< \pi/\omega$ で最小、$\tau>\pi/\omega$ で鞍点 |
| 単振り子の全運動 $U=1-\cos q$ | $1$ | $\tau< \pi$ で最小 |
| 単振り子の底 $q\equiv0$ | $1$ | $\tau>\pi$ で鞍点 |
| 単振り子の頂点 $q\equiv\pi$ | — | すべての $\tau$ で最小($U\le2$ より $S\ge-2\tau$) |
主定理と証明
第 2 変分
$q$ を停留曲線とし、$L_{qq},L_{qv},L_{vv}$ を $(q,\dot q,t)$ で評価する。許される変分 $h$ について
$$
I[h]:=\frac{d^2}{d\varepsilon^2}S[q+\varepsilon h]\Big|_{\varepsilon=0}=\int_{t_0}^{t_1}\bigl(h^{\mathsf T}L_{qq}h+2h^{\mathsf T}L_{qv}\dot h+\dot h^{\mathsf T}L_{vv}\dot h\bigr)\,dt
$$
である。$q$ が弱局所最小なら、すべての許される $h$ で $I[h]\ge0$ であり、弱局所最大なら $I[h]\le0$ である。自然な系では $I[h]=\int(\lvert\dot h\rvert^2-h^{\mathsf T}\mathrm{Hess}\,U\,h)\,dt$ である。
$L$ が $C^2$ 級なので積分記号下で 2 回微分できる。$\varepsilon\mapsto S[q+\varepsilon h]$ が $\varepsilon=0$ で最小なら、2 階導関数は $0$ 以上である。最大も同様である。$\square$
$q$ を停留曲線とする。すべての許される $h$ で $I[h]\ge0$ なら、すべての $t$ で $L_{vv}(q,\dot q,t)$ は半正定値である。とくに、ある $t$ で $L_{vv}$ が正定値なら、$q$ は弱局所最大でない。
$t_*\in(t_0,t_1)$、$\xi\in\mathbb R^n$ をとり、$\phi\not\equiv0$ を $(-1,1)$ に台をもつ $C^1$ 級の関数とする。小さい $\varepsilon>0$ について $h_\varepsilon(t):=\varepsilon\phi((t-t_*)/\varepsilon)\xi$ とおくと、$\lvert h_\varepsilon\rvert=O(\varepsilon)$、$\lvert\dot h_\varepsilon\rvert=O(1)$ で、台の長さは $2\varepsilon$ である。$I[h_\varepsilon]$ の第 1 項は $O(\varepsilon^3)$、第 2 項は $O(\varepsilon^2)$ で、第 3 項は $s=(t-t_*)/\varepsilon$ と変数変換して
$$
\frac1\varepsilon\int\dot h_\varepsilon^{\mathsf T}L_{vv}\dot h_\varepsilon\,dt=\int\phi'(s)^2\,\xi^{\mathsf T}L_{vv}\big|_{t_*+\varepsilon s}\xi\,ds\longrightarrow\Bigl(\int\phi'^2\,ds\Bigr)\xi^{\mathsf T}L_{vv}\big|_{t_*}\xi
$$
である。$I[h_\varepsilon]\ge0$ から極限は $0$ 以上である。端点の $t$ でも連続性で同じである。
後半:$-L$ に当てると、$q$ が弱局所最大なら $L_{vv}$ は半負定値であり、正定値と両立しない。$\square$
自然な系では $L_{vv}=I$ なので、運動が作用を弱局所最大にすることはない。「最小か鞍点か」だけが問題になる。
短い区間では最小
$L=\frac12\lvert v\rvert^2-U(q,t)$、$U$ は $C^2$ 級とし、ある実数 $\Lambda$ についてすべての $(q,t)$ で $\mathrm{Hess}\,U\le\Lambda I$ とする。$\tau=t_1-t_0$ が $\Lambda\tau^2< \pi^2$ を満たすとき、停留曲線 $q$ は端点が同じ $C^1$ 級の曲線の中で $S$ を最小にし、最小にする曲線は $q$ だけである。とくに同じ端点の停留曲線は高々 1 本である。
$\tilde q=q+h$ とする。Taylor の定理と仮定から $U(q+h,t)-U(q,t)\le\nabla U(q,t)\cdot h+\frac12\Lambda\lvert h\rvert^2$ である。部分積分と $\ddot q=-\nabla U(q,t)$ から $\int\dot q\cdot\dot h\,dt=\int\nabla U(q,t)\cdot h\,dt$ なので、
$$
S[q+h]-S[q]=\int\Bigl(\dot q\cdot\dot h+\frac12\lvert\dot h\rvert^2-U(q+h,t)+U(q,t)\Bigr)dt\ge\frac12\int\bigl(\lvert\dot h\rvert^2-\Lambda\lvert h\rvert^2\bigr)\,dt
$$
である。$\Lambda\le0$ なら右辺は $h\not\equiv0$ で正である。$\Lambda>0$ なら、Lagrange力学 の例「反例:作用を最小にしない運動」の Wirtinger の不等式を成分ごとに使って、右辺は $\frac12(\pi^2/\tau^2-\Lambda)\int\lvert h\rvert^2\,dt$ 以上で、やはり正である。
2 本の停留曲線があれば、それぞれが相手より真に小さいことになり矛盾する。$\square$
一般の $L$ で $L_{vv}$ が正定値なら、十分短い区間で局所的に最小である(CdS06 Theorem 19.3、p. 117。この記事では証明しない)。CdS06 §19.2(p. 114)は原理を作用が最小という形で述べ、同書は Theorem 19.3 の直前で、大域的には停留にすぎないと注意している(p. 117)。
共役点を越えると最小でない
$q$ を自然な系の停留曲線とする。$q$ の周りの線形化方程式 $\ddot J+\mathrm{Hess}\,U(q(t),t)J=0$ を Jacobi 方程式 という。$J$ は近い運動の族の変分である。
$L=\frac12\lvert v\rvert^2-U(q,t)$ で、$J\not\equiv0$ が Jacobi 方程式の解で、$J(t_0)=J(t_*)=0$、$t_0< t_*< t_1$ とする。このとき $q$ は $[t_0,t_1]$ で弱局所最小でない。
$A(t):=\mathrm{Hess}\,U(q(t),t)$ とし、区分的に $C^1$ 級の $f,g$ について $B(f,g):=\int(\dot f\cdot\dot g-f^{\mathsf T}Ag)\,dt$ とおく。$I[h]=B(h,h)$ である。$h_0$ を $[t_0,t_*]$ で $J$、$[t_*,t_1]$ で $0$ とし、$\eta$ を $C^1$ 級で端点で $0$、$\eta(t_*)=-\dot J(t_*)$ とする。部分積分と Jacobi 方程式から $B(h_0,h_0)=0$、
$$
B(h_0,\eta)=\bigl[\dot J\cdot\eta\bigr]_{t_0}^{t_*}-\int_{t_0}^{t_*}(\ddot J+AJ)\cdot\eta\,dt=-\lvert\dot J(t_*)\rvert^2
$$
である。$J\not\equiv0$ なので、常微分方程式の一意性から $\dot J(t_*)\ne0$ である。よって
$$
I[h_0+\varepsilon\eta]=-2\varepsilon\lvert\dot J(t_*)\rvert^2+\varepsilon^2I[\eta]
$$
は小さい $\varepsilon>0$ で負である。$B$ は $h$ と $\dot h$ の $L^2$ の意味で連続なので、$h_0+\varepsilon\eta$ の角をなめらかにした $C^1$ 級の許される変分 $h$ でも $I[h]< 0$ である。prop-pla-second から $q$ は弱局所最小でない。$\square$
時刻 $t_*$ を $t_0$ の 共役 な時刻という。$t_0$ を出て $t_*$ で同じ点に集まる近い運動の族があることを線形の範囲で言っている。これは測地線の 共役点 の定理「Jacobiの定理」の力学の形である。Whi17 §103(pp. 250–253)はこの時刻の点を kinetic focus とよび、そこまでは最小で、越えると最大でも最小でもないことを述べている。
$L=\frac12\dot q^2-\frac12\omega^2q^2$($n=1$)、区間 $[0,\tau]$ とする。許される変分 $h=\sum_{k\ge1}a_k\sin(k\pi t/\tau)$ について、任意の停留曲線 $q$ に対し
$$
S[q+h]-S[q]=\frac12I[h]=\frac\tau4\sum_{k\ge1}\Bigl(\Bigl(\frac{k\pi}\tau\Bigr)^2-\omega^2\Bigr)a_k^2
$$
である。したがって $\tau< \pi/\omega$ なら一意の最小で、$\tau=k\pi/\omega$ で第 $k$ の係数が $0$ になる。$\tau>\pi/\omega$ では、$k\pi/\tau< \omega$ を満たす $k$ の個数の向きに $S$ が減り、$k\pi/\tau>\omega$ の向きに増える。
$L$ は 2 次式で、$q$ が停留曲線なので 1 次の項は消え、$S[q+h]-S[q]=\frac12\int_0^\tau(\dot h^2-\omega^2h^2)\,dt$ である。$h$ は $C^1$ 級で端点で $0$ なので、$h$ と $\dot h$ の Fourier 正弦・余弦の係数に Parseval の等式を使うと式を得る。$\square$
減る向きの個数は第 2 変分の指数で、$(0,\tau)$ の内部にある共役な時刻 $k\pi/\omega$ の個数に等しい。$\omega=1$ なら、$\tau=2,4,7,10$ で指数は $0,1,2,3$ である。測地線の場合に指数が内部の共役点の個数(重複度込み)に等しいという一般の定理が Mil63 §15 の Theorem 15.1(p. 83)である。
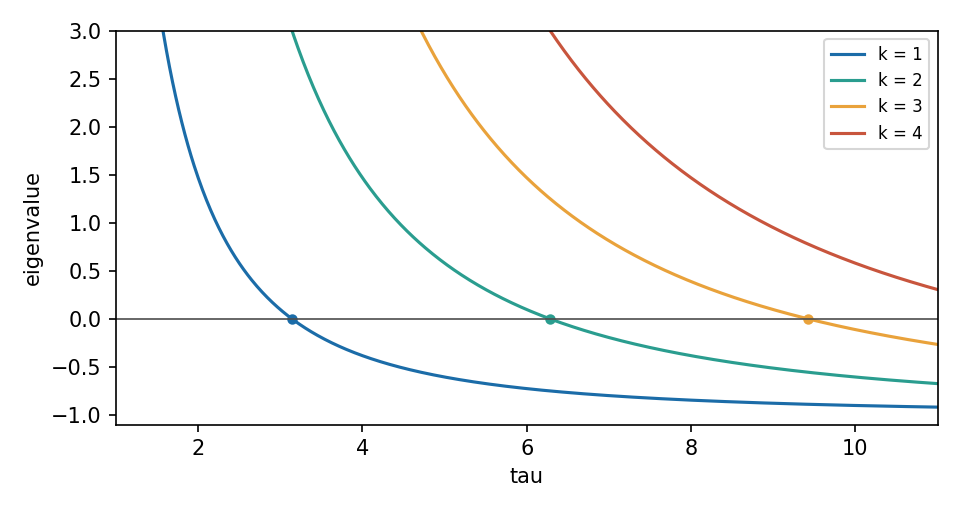 ω = 1 の調和振動子の第 2 変分の固有値 (kπ/τ)^2 - 1 を区間の長さ τ の関数として描いた図。k = 1, 2, 3 の曲線が τ = kπ で順に 0 を横切り(k = 4 の曲線は図の範囲では正)、負になる固有値が 1 つずつ増える
エネルギーを固定する形
Hamilton の形の原理では時刻を固定した。もう 1 つの古典的な形は、時刻を固定せず、エネルギーを固定して軌道の形だけを問う。歴史的な「最小作用」はこちらを指し、Whi17 §100(pp. 247–248)はこの形を principle of least action とよび、Maupertuis の 1744 年の試みに始まり、Euler が中心力の下の 1 質点の場合に、Lagrange がより一般の問題で確立したと記している。
$U(x)$ を $\mathbb R^n$ の $C^2$ 級の関数、$E$ を定数とし、$\Omega_E:=\{U< E\}$ で $n(x):=\sqrt{2(E-U(x))}$ とおく。$\Omega_E$ の中のはめ込まれた $C^2$ 級の曲線 $\gamma\colon[a,b]\to\Omega_E$ について
$$
J[\gamma]:=\int_a^bn(\gamma(\sigma))\lvert\gamma'(\sigma)\rvert\,d\sigma
$$
とおく。$J$ は曲線のパラメータのとり方によらない。
$x(t)$ が $\ddot x=-\nabla U(x)$ の解で $\frac12\lvert\dot x\rvert^2+U(x)=E$、像が $\Omega_E$ に入るなら、$x$ は端点を固定した $J$ の停留曲線である。逆に $J$ の停留曲線 $\gamma$ は、パラメータを取りかえるとエネルギー $E$ の解である。解に沿って $J=\int\lvert\dot x\rvert^2\,dt=\int p\cdot dx$ である。
$\ell(x,w):=n(x)\lvert w\rvert$ は $w\ne0$ で $C^2$ 級で、$\partial_w\ell=nw/\lvert w\rvert$、$\partial_x\ell=\lvert w\rvert\nabla n$ である。したがって $J$ の停留曲線の条件は、次の式 (A) である。
$$
\frac{d}{d\sigma}\Bigl(n\frac{\gamma'}{\lvert\gamma'\rvert}\Bigr)=\lvert\gamma'\rvert\nabla n
$$
式 (A) はパラメータの取りかえで形を保つ。$\gamma$ が式 (A) を満たすとき、$dt=\lvert\gamma'\rvert\,d\sigma/n$ で $t$ をとると $\lvert dx/dt\rvert=n$ で、式 (A) は $\ddot x=n\nabla n=\nabla(n^2/2)=-\nabla U$ となる。$\frac12\lvert\dot x\rvert^2+U=\frac12n^2+U=E$ である。
逆に、エネルギー $E$ の解では $\lvert\dot x\rvert=n$ なので、$\ddot x=n\nabla n$ は $t$ をパラメータとする式 (A) である。積分の値は $n\lvert\dot x\rvert=\lvert\dot x\rvert^2$ から分かる。$\square$
$J$ は計量 $n^2\lvert dx\rvert^2$(Jacobi の計量)の下での曲線の長さで、定理は「エネルギー $E$ の軌道はこの計量の測地線である」と言いかえられる(Whi17 §104、p. 253 から)。測地線の 共役点 の話がそのまま軌道の形の最小性に当てはまる。
2 つの形の違いは次のとおりである。
| Hamilton の形 | エネルギーを固定する形 | |
|---|---|---|
| 汎関数 | $\int L\,dt$ | $\int p\cdot dx$ |
| 固定するもの | 端点と時刻 | 端点とエネルギー |
| 変えるもの | 曲線とその時間の進め方 | 曲線の形(到着時刻は結果) |
| 得るもの | 時刻を含む運動 | 軌道の形 |
| $U$ が $t$ による場合 | 使える | そのままでは使えない |
$n$ は粒子の速さである。光の屈折率は速さの逆数に比例するので、Snellの法則 の光線の式と形は同じでも、速い媒質の扱いが逆になる。
計算の手順
- 作用を書く:$L$ を一般化座標で書き、端点と時刻を明示する。
- 停留曲線を求める:Lagrange の運動方程式を、初期値でなく端点の境界値問題として解く。
- 最小かどうかを判定する:$\Lambda\tau^2< \pi^2$ を確かめ、外れるなら Jacobi 方程式を解いて共役な時刻を探す。
- 数値で解くなら作用を離散化する:$h=\tau/N$、$t_k=kh$ とし、次の関数の停留点を求める。
$$ S_h(q_1,\dots,q_{N-1}):=\sum_{k=0}^{N-1}h\Bigl(\frac12\Bigl(\frac{q_{k+1}-q_k}h\Bigr)^2-U(q_k)\Bigr) $$ - 確かめる:作用の値を近い曲線と比べる(例えば線分)。
$q_0,q_N$ を固定する。$(q_1,\dots,q_{N-1})$ が $S_h$ の停留点であることと、$k=1,\dots,N-1$ について
$$
\frac{q_{k+1}-2q_k+q_{k-1}}{h^2}=-\nabla U(q_k)
$$
であることは同値である。
$q_k$ を含む項は $k$ 番目と $k-1$ 番目だけで、$\partial S_h/\partial q_k=(q_k-q_{k-1})/h-(q_{k+1}-q_k)/h-h\nabla U(q_k)$ である。$h$ で割ればよい。$\square$
この差分式は Störmer–Verlet 法である。作用から作ると、運動方程式の差分が変分の構造を保った形で得られる(正準変換 の例「シンプレクティック Euler 法の母関数」も同じ見方である)。
例題
$L=\frac12\dot q^2-(1-\cos q)$、$q\equiv0$ の作用を、$h=\varepsilon\sin(\pi t/\tau)$ の分だけずらして比べる。
使う公式:prop-pla-second、prop-pla-index。
答え:$S[0]=0$ である。$\tau=4$、$\varepsilon=0.1$ で $S[h]\approx-0.003825$、$\tau=2$、$\varepsilon=0.1$ で $S[h]\approx+0.00734$ である。$\tau=4$ では最小でない。
途中の計算を開く
$\cos h\approx1-\frac12h^2$ なので $S[h]\approx\frac12\int(\dot h^2-h^2)\,dt=\frac\tau4\varepsilon^2(\pi^2/\tau^2-1)$ である。$\tau=4$ で $\varepsilon^2(\pi^2/16-1)\approx-0.003831$ となり、数値積分の値に近い。
単振り子 $\ddot q=-\sin q$、$q(0)=0$、$q(1)=1$ を解き、作用を線分と比べる。
使う公式:thm-pla-short($\Lambda=1$、$\tau=1< \pi$)、prop-pla-discrete。
答え:解は 1 本で、$q(\frac12)\approx0.56430$、$\dot q(0)\approx1.17622$、$S\approx0.33100$ である。線分 $q=t$ の作用は約 $0.34147$ で、確かに大きい。離散の式の解の $q(\frac12)$ は $N=10,20,40$ で約 $0.56441,\ 0.56433,\ 0.56431$ である。
一様な重力 $g=1$、初速の大きさ $1$ で、水平距離 $\sqrt3/2$ の点に着く軌道を比べる。
使う公式:thm-pla-maupertuis。
答え:仰角 $30^\circ$(飛行時間 $1$)と $60^\circ$(飛行時間 $\sqrt3$)の 2 本で、$J\approx0.83333$ と $J\approx0.86603$ である。どちらも停留曲線である。同じ端点の $J$ の停留曲線が 2 本あり、高い軌道は $J$ の大域最小でない。
途中の計算を開く
段 1:飛距離は $\sin2\theta$ なので $\theta=30^\circ,60^\circ$ である。
段 2:$s=\sin\theta$ とおくと $J=\int\lvert\dot x\rvert^2\,dt=\int_0^{2s}(\cos^2\theta+(s-t)^2)\,dt=2s(1-\frac23s^2)$ である。
時刻を固定する形では、一様な重力は $\Lambda=0$ なので、thm-pla-short から 2 本の飛行はどちらも、それぞれの飛行時間を固定した問題の最小である。固定するものを変えると最小性の答えも変わる。
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 区間が短い | 単振り子 $q\equiv0$、$\tau=4$ | 運動が作用を最小にしない |
| $L_{vv}$ が正定値 | $\hat L=-\frac12v^2+U$ | 同じ運動が作用を最大にする |
| $L$ が $v$ の凸関数 | $L=v^3/3$、$q=t$、$[0,1]$ | 弱局所最小だが強局所最小でない |
| 時刻を固定する | 自由粒子、端点 $0,1$、時間 $\tau$ を動かす | $S=1/(2\tau)$ に停留点がない |
| 端点が共役でない | 調和振動子、$\tau=\pi/\omega$ | 境界値問題の解がないか、無数にある |
| 速さが $0$ にならない | 真上に投げた運動の頂点 | 軌道が折り返し、$n=0$ で $J$ の式が退化する |
どの行も短い計算で確かめられる。
6 つの確かめを開く
1. 区間:ex-pla-pendulum-bottom である。
2. 符号:$\hat L=-L$ なので Euler–Lagrange 方程式は同じである。$\hat S=-S$ なので、thm-pla-short の状況で運動は $\hat S$ の一意の最大である。$\hat L_{vv}=-1$ で thm-pla-legendre と矛盾しない。
3. 凸性:$L_{vv}=2v$ は $v=1$ で正だが $v< 0$ で負である。$q=t$ は停留曲線で、$S[t+h]-S[t]=\int(\dot h+\dot h^2+\frac13\dot h^3)\,dt=\int\dot h^2(1+\frac13\dot h)\,dt$ は $\lvert\dot h\rvert\le3$ で $0$ 以上である。一方、傾き $-10$ の時間 $0.1$ と傾き $b=20/9$ の時間 $0.9$ をつなぐと $S\approx-30.041$ で、$S[t]=\frac13$ より小さい。同じ割合の歯を $N$ 個に分けても $S$ は同じで、$\sup\lvert h\rvert\to0$ である。角を少し丸めれば許される $C^1$ 級の変分になり、$S$ の値はほとんど変わらない。
4. 時刻:直線で $S=\int_0^\tau\frac12\tau^{-2}\,dt=1/(2\tau)$ は $\tau\to\infty$ で $0$ に近づくだけである。
5. 端点:Lagrange力学 の例「反例:作用を最小にしない運動」のとおりである。
6. 速さ:頂点で $\dot x=0$、$U=E$ である。曲線は端点の間ではめ込みでなく、$\Omega_E$ の境界に触れる。
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| 運動は作用を必ず最小にすると思う | 停留である | ex-pla-pendulum-bottom |
| 運動は作用の鞍点か最大だと思う | 自然な系で最大はない | thm-pla-legendre |
| 端点の速度も固定する | 位置と時刻だけを固定する | 変分 $h$ は端点で $0$ だが $\dot h$ は自由である |
| 時刻も動かして停留を調べる | Hamilton の形では時刻を固定する | ex-pla-counterexamples の 4 |
| $\int L\,dt$ と $\int p\cdot dx$ を混同する | 固定するものが違う | 2 つの形の比較の表 |
| 系が未来の到着点を知って動くと読む | 局所の方程式と同値な主張である | 停留の条件は各時刻の運動方程式である |
補足
Hamilton 形式での形:Hamilton力学 の命題「相空間の作用の原理」は、$(q,p)$ を独立に動かす形の原理である。
値関数としての作用:停留曲線の作用を端点の関数とみると Hamilton–Jacobi方程式 の解になる。
名前:文献によって語の指すものが違う。CdS06 §19.2(p. 114)は時刻を固定する形をこの名でよび、Whi17 は時刻を固定する形を Hamilton's principle(§99、pp. 245–247)、エネルギーを固定する形を principle of least action(§100、pp. 247–248)とよんで分けている。
関連項目
- 前提: Lagrange力学, 変分法
- 理論: Hamilton力学, Hamilton–Jacobi方程式, 正準変換
- 比較: 共役点, 曲線の変分論, Snellの法則
- 発展: Jacobi場, 動的計画法と最適制御, Pontryaginの最大原理
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

