線形時不変システム
概要
線形時不変システム(linear time-invariant system)とは、入力から出力への写像が線形で、時間のずれと可換である系のことである。複素指数関数を入れると定数倍が出るので、周波数ごとの増幅と位相の変化が 1 つの伝達関数で読める。有界な系は測度で表したインパルス応答との畳み込みでちょうど尽くされ、有界な入力に対するゲインはインパルス応答の全変動に等しい。回路・機械の応答、時間遅れや移動平均をもつ系の計算、フィルタの設計に使う。
ある装置に一定の入力を加えたときの出力を一度測り、$\psi(t)=1-e^{-t}(1+t)$ を得たとする。装置の中身が分からなくても、装置が 線形(入力の重ね合わせが出力の重ね合わせになる)で 時不変(同じ入力を遅らせて加えると、同じ出力が同じだけ遅れて出る)で、出力の大きさが入力の大きさで押さえられるなら、ほかの入力に対する出力も、この 1 本の曲線から計算できる。入力を細かい階段に分け、各段の応答を足せばよいからである。正弦波を入れれば同じ周波数の正弦波が出て、振幅と位相の変化は周波数ごとに 1 つの複素数で読める。
このように、入力から出力への写像が線形で時間のずれと可換である系を 線形時不変システム(LTI システム)という。伝達関数 では微分方程式で書かれた系を扱ったが、この記事の対象はそれより広く、時間遅れ・移動平均・分数階の積分も含む。この記事では、(1) 複素指数関数を入れると定数倍が出ること、(2) 有界な LTI システムは測度との畳み込みでちょうど尽くされ、そのゲインが全変動に等しいことを証明し、系の種類ごとの公式の表と計算の手順をまとめる。離散時間の系の畳み込み表示と BIBO 判定は 信号処理 で扱うので、ここでは連続時間の系を中心にする。
定義と使える条件
信号は $\mathbb{R}$ 上の複素数値関数とする。$a\in\mathbb{R}$ について、遅延 $S_a$ を $(S_au)(t):=u(t-a)$ で定める。$C_0(\mathbb{R})$ は、連続で $\lvert t\rvert\to\infty$ で $0$ に近づく関数全体に、ノルム $\sup_t\lvert u(t)\rvert$ を入れた空間である。
すべての $S_a$ で閉じた信号の線形空間 $\mathcal U$ から信号への写像 $T$(出力 $y=Tu$ を与える)を 系 という。$T$ が線形で、すべての $a\in\mathbb{R}$ について
$$
TS_a=S_aT
$$
を満たすとき、$T$ を 線形時不変システム という。
系 $T$ について次のようにいう。
- すべての $t$ で、「$u=0$ が $(-\infty,t]$ で成り立つなら $(Tu)(t)=0$」となるとき、$T$ は 因果的 である(線形な系では、現在の出力が現在までの入力だけで決まるという意味になる)。
- ある定数 $C$ があって、すべての $u\in\mathcal U$ で $\sup_t\lvert(Tu)(t)\rvert\le C\sup_t\lvert u(t)\rvert$ となるとき、$T$ は BIBO 安定 である。このような $C$ の最小値を ゲイン という(伝達関数 で周波数ごとの $\lvert G(i\omega)\rvert$ をゲインと呼ぶのとは別の量である)。
インパルス応答は関数とは限らない。時間遅れのインパルス応答はデルタであり、$y=du+g_0*u$ の形の系は $d$ の項をもつ。これらをまとめて扱うために測度を使う。
有限な複素 Borel 測度 とは、$\mathbb{R}$ 上の有限な Borel 測度 $\mu_1,\dots,\mu_4$ による $\mu=\mu_1-\mu_2+i(\mu_3-\mu_4)$ のことである。その全変動を $\lvert\mu\rvert$ と書く。実際に使うのは
$$
\mu=\sum_kc_k\delta_{a_k}+g(t)\,dt,\qquad\lvert\mu\rvert(\mathbb{R})=\sum_k\lvert c_k\rvert+\int_{-\infty}^\infty\lvert g(t)\rvert\,dt
$$
の形である($a_k$ は相異なる実数、$\delta_a$ は点 $a$ の単位質量、$\sum_k\lvert c_k\rvert<\infty$、$g$ は可積分)。有界な Borel 可測関数 $u$ に対し
$$
(\mu*u)(t):=\int u(t-\tau)\,d\mu(\tau)
$$
と書く。系が $Tu=\mu*u$ と書けるとき、$\mu$ を $T$ の インパルス応答 といい、$\mu=g\,dt$ のときは関数 $g$ もインパルス応答という。積分が絶対収束する $s\in\mathbb{C}$ について
$$
G(s):=\int e^{-s\tau}\,d\mu(\tau)
$$
を $T$ の 伝達関数 という。$\mu$ が $[0,\infty)$ の上にあるとき、$T$ に時刻 $0$ で $1$ に跳ぶ入力を入れた出力 $\psi(t)=\mu([0,t])$($t\ge0$)を ステップ応答 という。
伝達関数 の定義「線形時不変系と伝達関数」の伝達関数は、微分方程式の系の有理関数 $G$ である。def-lti-measure の $G$ は、同じ名前を有理関数でない系にも広げた呼び方である。極がすべて開左半平面にあるとき、入力を $t< 0$ で $0$ と延ばし、$g_0$ を $t< 0$ で $0$ として $\mu=d\delta_0+g_0\,dt$ とおくと、$\mu*u$ は同じ記事の定義「インパルス応答と零状態応答」の零状態応答である。$\lvert\mu\rvert(\mathbb{R})=\lvert d\rvert+\int_0^\infty\lvert g_0\rvert\,dt$ は、同じ記事の定理「BIBO 安定性と極」の定数 $C$ と同じものであり、$G$ は有理関数としての伝達関数と一致する。
公式を使ってよい条件は次のとおりである。
- 系は線形である。
- 系は時不変である。
- 畳み込みで書くには、有界性(BIBO 安定)か、それに代わる連続性が要る。
- 定義域が $C_0(\mathbb{R})$ のように「遠方で $0$ の入力」で決まる範囲であること。遠方で $0$ でない入力への値は、def-lti-main からは決まらない。
- 正弦波の定常応答を読むには $G(i\omega)$ の積分が絶対収束すること。
公式の表
表の系はすべて線形時不変である。$T_0>0$、$a>0$、$\omega_0>0$、$0< \zeta< 1$、$\alpha:=\zeta\omega_0$、$\beta:=\omega_0\sqrt{1-\zeta^2}$ とする。入力は時刻 $-\infty$ から静止していたものとして読む。積分器と半積分の行の $g$ は可積分でないので、def-lti-measure の有限な測度ではない。この 2 行は、ある時刻より前で $0$ の有界な入力について同じ積分 $\int_0^\infty g(\tau)u(t-\tau)\,d\tau$ で系を定めたもので、伝達関数の欄は $\int_0^\infty g(\tau)e^{-s\tau}\,d\tau$ が絶対収束する $s$ での値である。
| 系 | インパルス応答 | 伝達関数 | 収束域 | ゲイン | 根拠 |
|---|---|---|---|---|---|
| 増幅 $y=Ku$ | $K\delta_0$ | $K$ | 全平面 | $\lvert K\rvert$ | 定義 |
| 遅延 $y=S_au$ | $\delta_a$ | $e^{-as}$ | 全平面 | $1$ | 定義 |
| 積分器 $y'=u$ | $1$($t\ge0$) | $1/s$ | $\operatorname{Re}s>0$ | 不安定 | Laplace変換 の変換表 |
| 1 次遅れ $T_0y'+y=u$ | $e^{-t/T_0}/T_0$($t\ge0$) | $1/(1+T_0s)$ | $\operatorname{Re}s>-1/T_0$ | $1$ | prop-lti-positive |
| 2 次遅れ $y''+2\zeta\omega_0y'+\omega_0^2y=\omega_0^2u$ | $\frac{\omega_0^2}\beta e^{-\alpha t}\sin\beta t$($t\ge0$) | $\frac{\omega_0^2}{s^2+2\zeta\omega_0s+\omega_0^2}$ | $\operatorname{Re}s>-\alpha$ | $\coth\frac{\pi\alpha}{2\beta}$ | ex-lti-gain |
| 移動平均 $y(t)=\frac1a\int_{t-a}^tu$ | $1/a$($0\le t\le a$) | $\frac{1-e^{-as}}{as}$ | 全平面 | $1$ | prop-lti-positive |
| Gauss の平滑化(因果的でない) | $\frac1{\sqrt{2\pi}}e^{-t^2/2}$ | $e^{s^2/2}$ | 全平面 | $1$ | prop-lti-positive |
| 半積分 | $\frac{1}{\sqrt{\pi t}}$($t>0$) | $s^{-1/2}$ | $\operatorname{Re}s>0$ | 不安定 | 置換 $x=st$ と Γ関数 の値 $\Gamma(\frac12)=\sqrt\pi$ |
| 微分 $y=u'$ | 測度でない | $s$ | — | 不安定 | 反例の表 |
系を組み合わせたときの性質は次のとおりである。
| 操作 | 結果 | 使える条件 | 根拠 |
|---|---|---|---|
| 入力を $a$ 遅らせる | 出力が $a$ 遅れる | 定義そのもの | def-lti-main |
| 入力を微分する | 出力が微分される:$T(u')=(Tu)'$ | $T$ は $C_0(\mathbb{R})$ 上で有界、$u,u'\in C_0(\mathbb{R})$ | prop-lti-derivative |
| 直列 | インパルス応答は $\mu_2*\mu_1$、伝達関数は $G_2G_1$ で、順序によらない | どちらも有限な測度 | Fubiniの定理 |
| 並列 | $\mu_1+\mu_2$、$G_1+G_2$ | 同上 | 線形性 |
| ステップ応答の微分 | $\psi'=g$ | $\mu=g\,dt$、$g$ は連続 | 微分積分学の基本定理 |
| 定数入力の最終値 | $\lim_{t\to\infty}\psi(t)=G(0)$ | $\mu$ は $[0,\infty)$ の上の有限な測度 | $\mu([0,t])\to\mu(\mathbb{R})$ |
主定理と証明
複素指数関数を入れると定数倍が出る
$T$ を線形時不変システムとし、$e_s(t):=e^{st}$ が定義域 $\mathcal U$ に入るとする($s\in\mathbb{C}$)。このとき、複素数 $H(s):=(Te_s)(0)$ について
$$
Te_s=H(s)\,e_s
$$
である。
$S_ae_s=e^{-sa}e_s$ なので、線形性から $TS_ae_s=e^{-sa}Te_s$ である。時不変性から左辺は $S_aTe_s$ に等しい。よってすべての $t,a$ で
$$
(Te_s)(t-a)=e^{-sa}(Te_s)(t)
$$
である。$t=0$、$a=-\tau$ とおくと $(Te_s)(\tau)=e^{s\tau}(Te_s)(0)$ である。$\square$
証明に使ったのは線形性と時不変性だけで、有界性も連続性も要らない。$T$ が実数値の信号を実数値の信号に移し、$e_{\pm i\omega}$ が定義域に入るなら、$H(-i\omega)=\overline{H(i\omega)}$ であり、$T$ は $\cos\omega t$ を $\lvert H(i\omega)\rvert\cos(\omega t+\arg H(i\omega))$ に移す。
有界な LTI システムの畳み込み表示
次の測度論の定理を使う。
$\Lambda$ を $C_0(\mathbb{R})$ 上の有界な線形汎関数とする。有限な複素 Borel 測度 $\nu$ がただ 1 つあって $\Lambda(v)=\int v\,d\nu$ であり、$\Lambda$ の作用素ノルムは $\lvert\nu\rvert(\mathbb{R})$ に等しい。
この記事では証明しない。正値の汎関数の場合が Riesz–Markov–角谷の表現定理 である。複素数値の場合は Kna16b Theorem 11.28(p. 565、コンパクト空間の上)で、$C_0$ の汎関数をコンパクト空間の場合に帰着する議論は同書 §XI.4(pp. 558–559)にある。ノルムの等号は、1 点コンパクト化の上の連続関数にコンパクト台の連続関数を掛けて切り落とし、優収束定理を使えば $C_0$ の場合へ移せる。$\mathbb{R}$ の上の有限な Borel 測度はどれも正則なので、正則性の条件はここでは書かなくてよい。
$T\colon C_0(\mathbb{R})\to\{\mathbb{R}\text{ 上の有界関数}\}$ を BIBO 安定な線形時不変システムとする。
- 有限な複素 Borel 測度 $\mu$ がただ 1 つあって、すべての $u\in C_0(\mathbb{R})$ で $Tu=\mu*u$ である。
- $T$ のゲインは $\lvert\mu\rvert(\mathbb{R})$ に等しい。
- $T$ が因果的であることと、$\mu$ が $[0,\infty)$ の上にある($(-\infty,0)$ の Borel 部分集合の上で $0$ である)ことは同値である。
逆に、有限な複素 Borel 測度 $\mu$ について、$u\mapsto\mu*u$ は $C_0(\mathbb{R})$ から自分自身への BIBO 安定な線形時不変システムである。
$\Lambda(v):=(Tv)(0)$ は $C_0(\mathbb{R})$ 上の線形汎関数で、ゲインを $C$ として $\lvert\Lambda(v)\rvert\le C\sup\lvert v\rvert$ を満たす。thm-lti-riesz の測度を $\nu$ とし、$\mu(E):=\nu(-E)$ とおくと、$\Lambda(v)=\int v(-\tau)\,d\mu(\tau)$ である。
1。 $u\in C_0(\mathbb{R})$、$t\in\mathbb{R}$ とする。$(S_{-t}f)(0)=f(t)$ と時不変性から
$$
(Tu)(t)=(S_{-t}Tu)(0)=(TS_{-t}u)(0)=\Lambda(S_{-t}u)=\int(S_{-t}u)(-\tau)\,d\mu(\tau)=\int u(t-\tau)\,d\mu(\tau)
$$
である。一意性:$\mu'$ も同じ $T$ を与えるなら、$t=0$ の値から同じ $\Lambda$ を表すので、thm-lti-riesz の一意性により $\mu'=\mu$ である。
2。 $\lvert(\mu*u)(t)\rvert\le\lvert\mu\rvert(\mathbb{R})\sup\lvert u\rvert$ なのでゲインは $\lvert\mu\rvert(\mathbb{R})$ 以下である。逆に $C\ge\|\Lambda\|=\lvert\nu\rvert(\mathbb{R})=\lvert\mu\rvert(\mathbb{R})$ である。
3。 $\mu$ が $[0,\infty)$ の上にあるなら、$(Tu)(t)=\int_{[0,\infty)}u(t-\tau)\,d\mu(\tau)$ は $(-\infty,t]$ の上の $u$ の値だけで決まる。逆に $T$ が因果的とする。台が $(0,\infty)$ に含まれるコンパクト台の連続関数 $u$ について $(Tu)(0)=0$ である。これは、台が $(-\infty,0)$ に含まれるコンパクト台の連続関数 $v$ について $\int v(\tau)\,d\mu(\tau)=0$ であることを意味する。$\mu$ を $(-\infty,0)$ に制限した測度を $\mu_-$ とする。$0\le\chi_n\le1$ で台が $(-\infty,0)$ に含まれるコンパクト台の連続関数の列 $\chi_n$ を、$(-\infty,0)$ の各点で $\chi_n\to1$ となるようにとると、$v\in C_0(\mathbb{R})$ について優収束定理から $\int v\,d\mu_-=\lim_n\int\chi_nv\,d\mu=0$ である。thm-lti-riesz の一意性により $\mu_-=0$ である。
逆。 $u\in C_0(\mathbb{R})$ とする。$t_n\to t$ なら $u(t_n-\tau)\to u(t-\tau)$ で、$\lvert\mu\rvert$ に関する優収束定理により $\mu*u$ は連続である。同じく $\lvert t\rvert\to\infty$ で $(\mu*u)(t)\to0$ である。線形性は明らかで、$(\mu*S_au)(t)=\int u(t-a-\tau)\,d\mu(\tau)=(\mu*u)(t-a)$ である。$\square$
定理の測度は $T$ を $C_0(\mathbb{R})$ の上で決めるが、$C_0(\mathbb{R})$ の外の入力への値までは決めない(反例の表の極限の行)。正弦波やステップ入力は $C_0(\mathbb{R})$ に入らないので、これらを入れるときは $\mu*u$ の式で系を延長して考える。公式の表の「ステップ応答」「定常応答」はこの延長の値である。
周波数応答とゲイン
$\mu$ を有限な複素 Borel 測度、$T=\mu*$ とする。
- $(\mu*e_{i\omega})=G(i\omega)\,e_{i\omega}$ であり、$\lvert G(i\omega)\rvert\le\lvert\mu\rvert(\mathbb{R})$ である。
- $\mu$ が $0$ 以上の測度なら、ゲインは $G(0)=\mu(\mathbb{R})$ に等しい。
- $\mu$ が $[0,\infty)$ の上にあるとき、$t< 0$ で $0$、$t\ge0$ で $e^{i\omega t}$ となる入力 $u$ に対し
$$ \bigl\lvert(\mu*u)(t)-G(i\omega)e^{i\omega t}\bigr\rvert\le\lvert\mu\rvert\bigl((t,\infty)\bigr)\to0\qquad(t\to\infty) $$
である。
1。 $(\mu*e_{i\omega})(t)=e^{i\omega t}\int e^{-i\omega\tau}\,d\mu(\tau)=G(i\omega)e^{i\omega t}$ である。$\lvert e^{-i\omega\tau}\rvert=1$ から不等式を得る。
2。 $\mu\ge0$ なら $\lvert\mu\rvert=\mu$ で、thm-lti-conv の 2 によりゲインは $\mu(\mathbb{R})=G(0)$ である。
3。 $(\mu*u)(t)=\int_{[0,t]}e^{i\omega(t-\tau)}\,d\mu(\tau)$ なので、$G(i\omega)e^{i\omega t}$ との差は $e^{i\omega t}\int_{(t,\infty)}e^{-i\omega\tau}\,d\mu(\tau)$ の符号を変えたものである。その絶対値は $\lvert\mu\rvert((t,\infty))$ 以下で、$\lvert\mu\rvert$ は有限な測度なので $t\to\infty$ で $0$ に近づく。$\square$
3 は、伝達関数 の定理「正弦波入力に対する定常応答」を、有理関数でない系にも広げたものである。1 の不等式は等号とは限らない。すなわち、有界な入力に対する最悪の増幅率は $\lvert\mu\rvert(\mathbb{R})$ で、周波数応答の山の高さより大きいことがある(ex-lti-gain)。
入力の微分と短いパルス
$T$ を $C_0(\mathbb{R})$ 上の BIBO 安定な線形時不変システムとする。$u,u'\in C_0(\mathbb{R})$ なら $Tu$ は微分できて $(Tu)'=T(u')$ である。
$h\ne0$ について $v_h:=\bigl(S_{-h}u-u\bigr)/h$ とおくと、時不変性と線形性から $Tv_h=(S_{-h}Tu-Tu)/h$ で、その時刻 $t$ の値は $Tu$ の差分商である。$u'\in C_0(\mathbb{R})$ は一様連続なので、平均値の定理(実部と虚部ごと)から $h\to0$ で $v_h\to u'$ は一様である。有界性から $Tv_h\to T(u')$ も一様である。$\square$
$\mu=d\delta_0+g(t)\,dt$ とし、$g$ は可積分で $t>0$ で連続、$t< 0$ で $0$ とする。$\rho_\varepsilon\ge0$ を、台が $[0,\varepsilon]$ に含まれ積分が $1$ の連続関数とする。各 $t>0$ で $\varepsilon\to0$ のとき $(\mu*\rho_\varepsilon)(t)\to g(t)$ である。
$\varepsilon< t$ なら $\rho_\varepsilon(t)=0$ なので、$d$ の項は消える。$(\mu*\rho_\varepsilon)(t)=\int_0^\varepsilon g(t-\tau)\rho_\varepsilon(\tau)\,d\tau$ であり、$g(t)$ との差の絶対値は $\sup_{0\le\tau\le\varepsilon}\lvert g(t-\tau)-g(t)\rvert$ 以下である。$g$ は $t$ で連続なので、これは $0$ に近づく。$\square$
面積 $1$ の短いパルスへの応答がインパルス応答に近づくので、測定でインパルス応答を求めることも、デルタ関数を使わずに意味づけられる($\rho_\varepsilon$ が矩形の場合は デルタ関数とLaplace変換)。
計算の手順
- 系が線形・時不変かを確かめる(ex-lti-test)。入力のない状態で出力が $0$ か、入力を遅らせて式がそのまま遅れるかを見る。
- インパルス応答 $\mu$ を求める。分かっているものによって次の表のように分ける。
分かっているもの やること 結果 微分方程式 $a(D)y=b(D)u$ 伝達関数 の計算の手順 $d\delta_0+g_0\,dt$ ステップ応答 $\psi$(滑らか) 微分する $g=\psi'$($\psi(0)\ne0$ なら $\psi(0)\delta_0$ を足す) 短いパルスへの応答 prop-lti-pulse $t>0$ での $g(t)$ 状態空間表現 $(A,B,C,D)$ 状態空間表現 の定理「伝達関数行列の性質」 $D\delta_0+Ce^{tA}B\,dt$($t\ge0$) 周波数応答 $G(i\omega)$ 逆 Fourier 変換 $g=\frac1{2\pi}\int G(i\omega)e^{i\omega t}\,d\omega$($g$ と $G(i\cdot)$ が可積分のとき) - 安定性を判定する。$\lvert\mu\rvert(\mathbb{R})<\infty$ なら BIBO 安定で、これがゲインである(thm-lti-conv)。$\mu\ge0$ なら $G(0)$ を計算するだけでよい(prop-lti-positive)。
- 出力を計算する。短い入力には畳み込みを直接計算し、$t$ の範囲を「入力と $g$ の重なり方」で場合分けする。指数関数の組み合わせの入力には $Y=GU$ を部分分数に分ける。
- 正弦波の定常応答が欲しいときは、$G(i\omega)$ の絶対値と偏角を計算する(prop-lti-positive の 3)。インパルス応答が無限遠まで裾を引くときは、誤差の上界 $\lvert\mu\rvert((t,\infty))$ で過渡の長さを見積もる。
手順が使えないのは、1 で線形・時不変でないとき、3 で全変動が無限大で出力が入力の大きさで押さえられないときである。
例題
次の表の系を判定する。○ は成り立つ、× は成り立たない、— は線形でないので問わないことを表す。BIBO 安定の欄は $C_0(\mathbb{R})$ の入力についてのものである。
| 系 | 線形 | 時不変 | 因果的 | BIBO 安定 | 理由 |
|---|---|---|---|---|---|
| $y(t)=u(t-1)$ | ○ | ○ | ○ | ○ | $\mu=\delta_1$ |
| $y(t)=u(t+1)$ | ○ | ○ | × | ○ | $\mu=\delta_{-1}$ |
| $y(t)=\int_{t-1}^tu$ | ○ | ○ | ○ | ○ | $\mu=1_{[0,1]}\,dt$ |
| $y(t)=tu(t)$ | ○ | × | ○ | × | $u=(1+\lvert t\rvert)^{-1/2}$ で $y$ は有界でない |
| $y(t)=u(2t)$ | ○ | × | × | ○ | $TS_au=u(2t-a)$ だが $S_aTu=u(2t-2a)$ |
| $y(t)=u(t)+1$ | × | ○ | ○ | — | $T0=1\ne0$。因果的の ○ は現在の出力が現在までの入力だけで決まるという意味で、def-lti-props の 1 の式は線形な系のためのものである |
| $y(t)=u(t)^2$ | × | ○ | ○ | — | $T(2u)=4Tu$ |
$y(t)=\int_{t-1}^tu$ に、$0\le t< 2$ で $1$、それ以外で $0$ の入力を入れる。
使う公式:公式の表の移動平均、計算の手順の 4。
答え:$0\le t\le1$ で $y=t$、$1\le t\le2$ で $y=1$、$2\le t\le3$ で $y=3-t$、それ以外で $y=0$ の台形である。$y(2.5)=0.5$。周波数応答は $\lvert G(i\omega)\rvert=\bigl\lvert\sin(\omega/2)/(\omega/2)\bigr\rvert$ で、$\lvert G(i\pi)\rvert=2/\pi\approx0.636620$、$G(2\pi i)=0$(周期 $1$ の正弦波は完全に消える)。ゲインは $1$。
途中の計算を開く
$y(t)$ は窓 $[t-1,t]$ と $[0,2)$ の重なりの長さである。$G(i\omega)=\frac{1-e^{-i\omega}}{i\omega}=e^{-i\omega/2}\frac{\sin(\omega/2)}{\omega/2}$ である。$\mu\ge0$ なのでゲインは $G(0)=1$ である(prop-lti-positive の 2)。入力は不連続で $C_0(\mathbb{R})$ に入らないが、出力は $\mu*u$ の式で計算している。出力の台形は図の左に示す。
冒頭の $\psi(t)=1-e^{-t}(1+t)$($t\ge0$)の系に、$t\ge0$ で $u(t)=e^{-2t}$、$t< 0$ で $0$ の入力を入れる。
使う公式:計算の手順の表、prop-lti-positive の 2。
答え:$g(t)=te^{-t}$、$G(s)=\dfrac1{(s+1)^2}$、ゲイン $1$。出力は $y(t)=(t-1)e^{-t}+e^{-2t}$、$y(1)=e^{-2}\approx0.135335$、$y(2)\approx0.153651$。
途中の計算を開く
$\psi(0)=0$ で $\psi'(t)=te^{-t}\ge0$ である。$\int_0^t\tau e^{-\tau}e^{-2(t-\tau)}\,d\tau=e^{-2t}\int_0^t\tau e^\tau\,d\tau=e^{-2t}\bigl((t-1)e^t+1\bigr)$ である。変換で確かめると $Y=\frac1{(s+1)^2(s+2)}=\frac1{(s+1)^2}-\frac1{s+1}+\frac1{s+2}$ で一致する。
$y''+2y'+5y=u$(伝達関数 の例「ばね・質量・ダンパ」の系)のゲインを求め、周波数応答の最大値と比べる。
使う公式:thm-lti-conv の 2。
答え:$g(t)=\frac12e^{-t}\sin2t$($t\ge0$)で、ゲインは $\int_0^\infty\lvert g\rvert\,dt=\frac15\coth\frac\pi4\approx0.304974$ である。$G(0)=0.2$、$\max_\omega\lvert G(i\omega)\rvert=0.25$($\omega=\sqrt3$)より大きい。時刻 $T$ で出力が最大になる入力は $u(t)=\operatorname{sign}\,g(T-t)$($0\le t\le T$)で、周期 $\pi$ の矩形波である。
途中の計算を開く
$\alpha,\beta>0$ について、半周期ごとに $I_k:=\int_{k\pi/\beta}^{(k+1)\pi/\beta}e^{-\alpha t}\lvert\sin\beta t\rvert\,dt=x^kI_0$($x:=e^{-\alpha\pi/\beta}$)で、部分積分により $I_0=\frac{\beta(1+x)}{\alpha^2+\beta^2}$ である。和をとると $\int_0^\infty e^{-\alpha t}\lvert\sin\beta t\rvert\,dt=\frac{\beta}{\alpha^2+\beta^2}\cdot\frac{1+x}{1-x}=\frac{\beta}{\alpha^2+\beta^2}\coth\frac{\pi\alpha}{2\beta}$ である。公式の表の 2 次遅れの行はこの式に $\omega_0^2/\beta$ を掛けたもの($\alpha^2+\beta^2=\omega_0^2$)である。この例では $\alpha=1$、$\beta=2$ で、$g$ に係数 $\frac12$ が付く。入力 $\operatorname{sign}g(T-t)$ に対して $y(T)=\int_0^T\lvert g\rvert\,dt$ であり、不連続な点を連続に丸めた $C_0(\mathbb{R})$ の入力でも値はいくらでも近づく。
$y'(t)+y(t)=u(t-1)$ で、静止状態から時刻 $0$ に $u=1$ を入れる。
使う公式:公式の表の直列(遅延と 1 次遅れ)、prop-lti-positive。
答え:$g(t)=e^{-(t-1)}$($t\ge1$)、$G(s)=\dfrac{e^{-s}}{s+1}$、ゲイン $1$。ステップ応答は $t\ge1$ で $\psi(t)=1-e^{-(t-1)}$、$t< 1$ で $0$ で、$\psi(2)\approx0.632121$。$\omega=1$ で $\lvert G(i)\rvert=1/\sqrt2\approx0.707107$、位相 $-1-\pi/4\approx-1.785398$。
途中の計算を開く
1 次遅れの $e^{-t}$($t\ge0$)を $1$ だけ遅らせる。$G(i\omega)=e^{-i\omega}/(1+i\omega)$ の絶対値は $1/\sqrt{1+\omega^2}$、偏角は $-\omega-\arctan\omega$ である。遅延は絶対値を変えず、位相だけを遅らせる。$G$ は有理関数でないので、この系は有限個の状態では書けない(状態空間表現 の節「使える条件と反例」)。
半積分 $g(t)=1/\sqrt{\pi t}$($t>0$)のステップ応答を求める。
使う公式:公式の表の半積分。
答え:$\psi(t)=2\sqrt{t/\pi}$、$\psi(1)\approx1.128379$、$\psi(100)\approx11.28379$ で、有界でない。$\int_0^\infty g\,dt=\infty$ なので BIBO 安定でない。$G=s^{-1/2}$ は極をもたないが、$s=0$ に分岐点をもつ。
途中の計算を開く
$\int_0^t\tau^{-1/2}\,d\tau=2\sqrt t$ を $\sqrt\pi$ で割る。伝達関数 の定理「BIBO 安定性と極」は有理関数の定理なので、極の位置だけで判定するこの言い方はここでは使えない。この系は thm-lti-conv の形の系ではないが、BIBO 安定でないことは直接分かる。各 $n$ について、$0\le u\le1$ でコンパクト台の連続な入力 $u$ を、$t=0$ の近くだけ $0$ からつないで $[0,n]$ の大部分で $1$ に等しくとれば、時刻 $n$ の出力は $\psi(n)$ にいくらでも近く、いくらでも大きくなる。
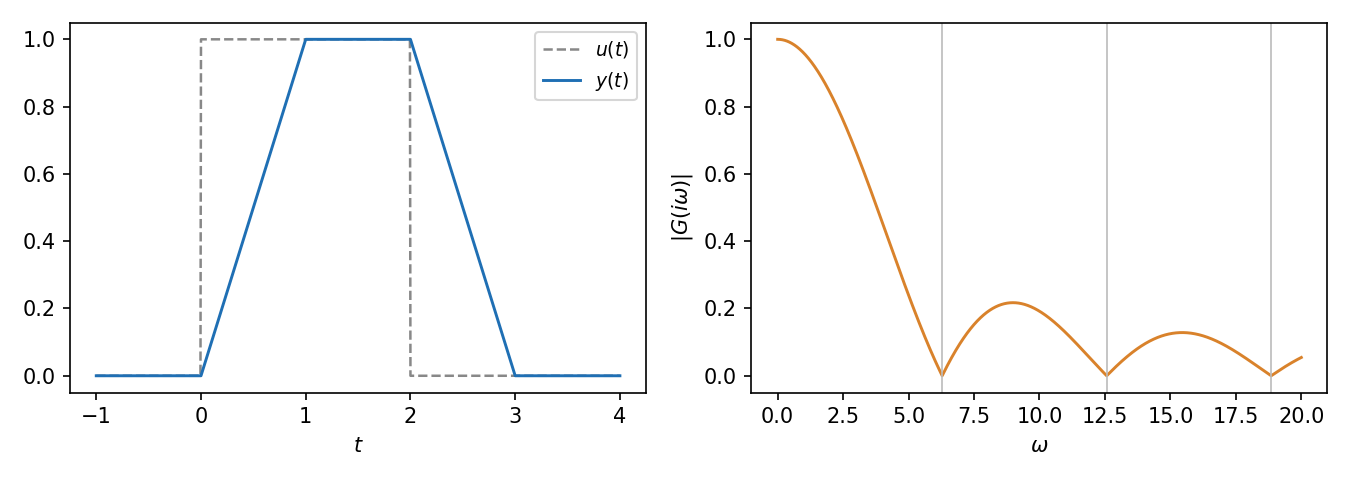 左は矩形の入力と移動平均の出力、右は移動平均の周波数応答の絶対値
左は ex-lti-moving の入力(破線)と出力、右は $\lvert G(i\omega)\rvert$ である。$\omega=2\pi k$($k\ne0$ は整数)で $0$ になる。
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 線形性 | $y(t)=\lvert u(t)\rvert$ | 時不変でゲイン $1$ だが $T(-u)=Tu$ で、$\mu*$ の形でない |
| 時不変性 | $y(t)=(\cos t)\,u(t)$ | $e_{i\omega}$ は $\frac12(e_{i(\omega+1)}+e_{i(\omega-1)})$ に移り、定数倍にならない(prop-lti-eigen) |
| 有界性 | $y=u'$($u,u'\in C_0(\mathbb{R})$ で $u\in C^1$) | $u_n=\sin(nt)/(1+t^2)$ は $\lvert u_n\rvert\le1$ だが $u_n'(0)=n$。どの有限な測度でも書けない |
| 入力が遠方で $0$(定義域 $C_0(\mathbb{R})$) | $t\to-\infty$ で極限をもつ有界連続関数の空間で $(Tu)(t):=\lim_{\tau\to-\infty}u(\tau)$ | 線形・時不変・因果的・ゲイン $1$ だが、$C_0(\mathbb{R})$ の上で $0$ なので $\mu=0$。一方 $T1=1$ で、prop-lti-eigen の $H(0)=1$ は $\int d\mu=0$ と違う |
| 絶対可積分 | 積分器 $y(t)=\int_{-\infty}^tu$($u$ はコンパクト台) | 幅 $n$、高さ $1$ の台形の入力で $y$ は約 $n$ になる。$\lvert u\rvert\le1$ のまま出力が際限なく大きくなる |
| 因果性 | $y(t)=u(t+1)$ | $\mu=\delta_{-1}$ は $[0,\infty)$ の上にない。$G(s)=e^s$ |
| 初期状態が $0$ | $y'+y=u$、$y(0)=1$ を $t\ge0$ で解く | $u=0$ の出力が $e^{-t}\ne0$ で、$u\mapsto y$ は線形でない |
| $G(i\omega)$ の収束 | $y''+y=u$、$u=\sin t$($t\ge0$、静止状態から) | $g=\sin t$ は可積分でなく、$y=\frac12(\sin t-t\cos t)$ に定常応答がない |
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| 線形なら時不変である(またはその逆) | 別々に確かめる | ex-lti-test の $y=tu$、$y=u^2$ |
| 式が 1 次式なら線形である | 入力 $0$ の出力が $0$ でなければ線形でない | $y=u+1$ |
| 有界な入力の最悪の増幅率は $\max\lvert G(i\omega)\rvert$ | それは $\lvert\mu\rvert(\mathbb{R})$ で、$\max\lvert G(i\omega)\rvert$ 以上 | ex-lti-gain |
| 極がなければ安定である | 有理関数でないときは全変動を見る | ex-lti-half |
| インパルス応答はいつも関数である | 遅延・増幅はデルタをもつ | def-lti-measure |
| どの系でも直列の順序を入れ替えてよい | LTI どうしに限る | $t\mapsto tu(t)$ と $S_1$ で $tu(t-1)\ne(t-1)u(t-1)$ |
補足
離散時間との対応。 整数の時刻の系は 信号処理 の定理「線形シフト不変な系の畳み込み表示」「BIBO 安定性の判定」で扱う。対応は次のとおりである。
| 連続時間 | 離散時間 | |
|---|---|---|
| 時間のずれ | $S_a$($a\in\mathbb{R}$) | $S$ の冪 |
| 入出力 | $\mu*u$ | $h*x$ |
| BIBO 安定 | $\lvert\mu\rvert(\mathbb{R})<\infty$ | $\sum_n\lvert h[n]\rvert<\infty$ |
| 指数関数 | $e^{st}\mapsto G(s)e^{st}$ | $z^n\mapsto H(z)z^n$ |
| 変換 | Laplace変換 | z変換 |
たとえば $y[n]=ay[n-1]+x[n]$($\lvert a\rvert< 1$)の因果的な系は $h[n]=a^n$($n\ge0$)で、ゲインは $1/(1-\lvert a\rvert)$ である。$a=-0.6$ では、$H(1)=1/1.6=0.625$ に対してゲインは $2.5$ で、離散時間でも周波数応答の直流の値とゲインは違う。
有限個の状態で書ける系。 LTI システムのうち、有限次元の状態空間表現をもつのは、伝達関数がプロパーな有理関数のものである(状態空間表現 の定理「伝達関数行列の性質」「標準形による実現」)。遅延・移動平均・半積分はこの範囲の外にある。
2 乗可積分な入力のゲイン。 $u\in L^2(\mathbb{R})$ に対しては、Fourier変換 で $\mu*u$ の変換は $G(i\omega)\hat u(\omega)$ になるので、Plancherelの定理 により $\|\mu*u\|_2\le\sup_\omega\lvert G(i\omega)\rvert\,\|u\|_2$ である。周波数 $\omega_0$ の近くに集中した入力 $e^{i\omega_0t}\varphi(\varepsilon t)$ を考えれば、この定数は小さくできない。したがって「ゲイン」は入力の測り方による。有界な入力に対しては $\lvert\mu\rvert(\mathbb{R})$、2 乗可積分な入力に対しては $\sup\lvert G(i\omega)\rvert$ である。
文献の位置。 線形時不変の定義は AMF20 §6.1(p. 6-4)、ステップ応答の微分による出力の式は同書 式 (6.5)(p. 6-5)、インパルス応答は同書 式 (6.18)(p. 6-17)にある。連続時間の系の因果性とシフト不変性の定義は VKG14 Definition 4.3・4.4(p. 353)、BIBO 安定性と絶対可積分の同値は Theorem 4.8(p. 357)にある。絶対可積分という形は $\mu=g\,dt$ の場合で、この記事の thm-lti-conv はデルタの部分も含めて述べている。
関連項目
- 前提: 畳み込み, Laplace変換
- 理論: Riesz–Markov–角谷の表現定理, Fourier変換
- 直後に読む: 伝達関数, 状態空間表現
- 比較: 信号処理, z変換
- 発展: 周波数応答とBode線図, 制御理論
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

