相平面と平衡点の分類
概要
相平面と平衡点の分類(phase plane analysis)とは、平面の自励系の解を $(x,y)$ の平面の流れとして描き、平衡点の近くの様子を線形化の型で読み取る方法である。$2\times2$ 行列のトレースと行列式から、鞍点・結節点・渦状点・渦心点の型と安定性が決まる。微分方程式を解かずに振動の減衰、振り子の運動、生物の個体数の増減の見通しを得るのに使う。線形化の型が渦心点のときや行列式が $0$ のときは、線形化だけでは非線形の系の様子は決まらない。
抵抗のある振り子 $\theta''+0.5\,\theta'+\sin\theta=0$ は閉じた式では解けない。それでも、振り子がどこに落ち着くかは式から読める。止まったままでいられる状態は $(\theta,\theta')=(k\pi,0)$ だけで、その近くでは方程式は 1 次の連立方程式で近似できる。2 行 2 列の行列の振る舞いは、トレースと行列式という 2 つの数でほとんど決まる。
このように、解の式を求めずに、$(x,y)$ の平面に解の流れを描いて全体を読むのが相平面の方法である。この記事は、平面の自励系の平衡点を $2\times2$ 行列の型に分類し、その型から相図を描く手順を整理する。
定義と使える条件
$U\subset\mathbb{R}^2$ を開集合、$f,g\colon U\to\mathbb{R}$ を $C^1$ 級関数とする。連立方程式
$$
x'=f(x,y),\qquad y'=g(x,y)
$$
を平面の自励系という(右辺に時刻 $t$ が現れないことを自励という)。$(x,y)$ の平面を相平面、最大解(常微分方程式 の定義「延長と最大解」)$t\mapsto(x(t),y(t))$ の像を軌道、軌道に時間の向きの矢印を付けて描いた図を相図という。
2 階の方程式 $x''=h(x,x')$ は $y=x'$ とおくと $x'=y$、$y'=h(x,y)$ となる。このときの相平面は $(x,x')$ の平面である。
$f(p)=g(p)=0$ となる点 $p\in U$ を自励系の平衡点という。$p$ が孤立しているとは、$p$ の近傍にほかの平衡点がないことをいう。
$p$ が安定であるとは、任意の $\varepsilon>0$ に対し $\delta>0$ があって、$p$ から $\delta$ 以内の点から出発した解が、$t\ge0$ でずっと $p$ から $\varepsilon$ 以内にあることをいう。安定で、さらに $p$ の近傍から出発した解が $t\to\infty$ で $p$ に収束するとき、漸近安定という。安定でないとき不安定という。
$p$ での Jacobi 行列の値
$$
J(p)=\begin{pmatrix}f_x(p)&f_y(p)\\g_x(p)&g_y(p)\end{pmatrix}
$$
を係数にもつ線形系 $\xi'=J(p)\,\xi$ を、$p$ での線形化という。
この記事の公式は、次の条件のもとで述べる。
(i) 自励:右辺が $t$ を含まない。
(ii) 滑らかさ:$f,g$ は $C^1$ 級である。一意性だけが必要なところでは局所 Lipschitz でよい。
(iii) 分類の対象:線形系の分類は $\det A\ne0$ の場合が主で、$\det A=0$ の場合は別に述べる(prop-pp-degenerate)。
(i)(ii) のもとで次が成り立つ。
(1) $(x(t),y(t))$ が解なら、任意の定数 $s$ について $(x(t+s),y(t+s))$ も解である。
(2) 2 つの軌道は、交わらないか、一致する。
(3) 平衡点でない点を通る解は、有限の時刻で平衡点に達しない。
(4) 解が異なる 2 つの時刻で同じ点を通るなら、その解は周期解である。
- $u(t)=(x(t+s),y(t+s))$ とおくと、連鎖律から $u'(t)=(f,g)(u(t))$ である。右辺が $t$ を含まないことをここで使った。
- 軌道が点 $q$ を共有するとする。解 $u,v$ が $u(t_1)=q$、$v(t_2)=q$ を満たすとする。(1) より $\tilde v(t)=v(t+t_2-t_1)$ も解で $\tilde v(t_1)=q=u(t_1)$ である。解の一意性(常微分方程式 の系「解の一意性」)から $\tilde v=u$ で、2 つの軌道は一致する。
- 平衡点 $p$ の定数解の軌道は $\{p\}$ である。有限の時刻で $p$ を通る解は (2) によりこの軌道に含まれ、定数解である。
- $u(t_1)=u(t_2)$、$T=t_2-t_1\ne0$ とする。(1) より $u(t+T)$ も解で、$t=t_1$ の値が $u(t_1)$ と一致する。一意性から $u(t+T)=u(t)$ である。$\square$
公式の表
$A=\begin{pmatrix}a&b\\c&d\end{pmatrix}$ の線形系 $\begin{pmatrix}x\\y\end{pmatrix}'=A\begin{pmatrix}x\\y\end{pmatrix}$ について、
$$
\tau=a+d,\qquad \Delta=ad-bc,\qquad D=\tau^2-4\Delta
$$
とおく。固有値は $\lambda^2-\tau\lambda+\Delta=0$ の根である。$\Delta\ne0$ なら平衡点は原点だけで、型は次のように決まる。
| 条件 | 固有値 | 型(英語) | 原点の安定性 | 根拠 |
|---|---|---|---|---|
| $\Delta<0$ | 異符号の実数 | 鞍点(saddle) | 不安定 | thm-pp-classification (1) |
| $\Delta>0$、$D>0$、$\tau<0$ | 異なる負の実数 | 安定結節点(stable node) | 漸近安定 | thm-pp-classification (2) |
| $\Delta>0$、$D>0$、$\tau>0$ | 異なる正の実数 | 不安定結節点(unstable node) | 不安定 | thm-pp-classification (2) |
| $D=0$、$A$ がスカラー行列 | 重根 $\tau/2$ | 星状結節点(star node) | $\tau<0$ で漸近安定、$\tau>0$ で不安定 | thm-pp-classification (3) |
| $D=0$、$A$ がスカラー行列でない | 重根 $\tau/2$ | 退化結節点(degenerate node) | $\tau<0$ で漸近安定、$\tau>0$ で不安定 | thm-pp-classification (3) |
| $D<0$、$\tau<0$ | 実部が負の共役複素数 | 安定渦状点(spiral sink) | 漸近安定 | thm-pp-classification (4) |
| $D<0$、$\tau>0$ | 実部が正の共役複素数 | 不安定渦状点(spiral source) | 不安定 | thm-pp-classification (4) |
| $\tau=0$、$\Delta>0$ | 純虚数 $\pm i\sqrt\Delta$ | 渦心点(center) | 安定だが漸近安定でない | thm-pp-classification (4) |
$\Delta=0$ のときは $\ker A\ne\{0\}$ で、原点は孤立した平衡点でない。
| 条件 | 固有値 | 平衡点の集合 | 軌道 | 根拠 |
|---|---|---|---|---|
| $\Delta=0$、$\tau\ne0$ | $0$、$\tau$ | 直線 $\ker A$ | 固有値 $\tau$ の方向の半直線 | prop-pp-degenerate |
| $\tau=\Delta=0$、$A\ne O$ | $0$(重根) | 直線 $\ker A$ | $\ker A$ に平行な直線 | prop-pp-degenerate |
| $A=O$ | $0$(重根) | 平面全体 | 各点が平衡点 | 定義 |
$(\tau,\Delta)$ の平面に描くと、$\Delta=0$ の直線の下が鞍点、放物線 $\Delta=\tau^2/4$ の下の上半平面が結節点、放物線の上が渦状点で、その中の軸 $\tau=0$ が渦心点である。
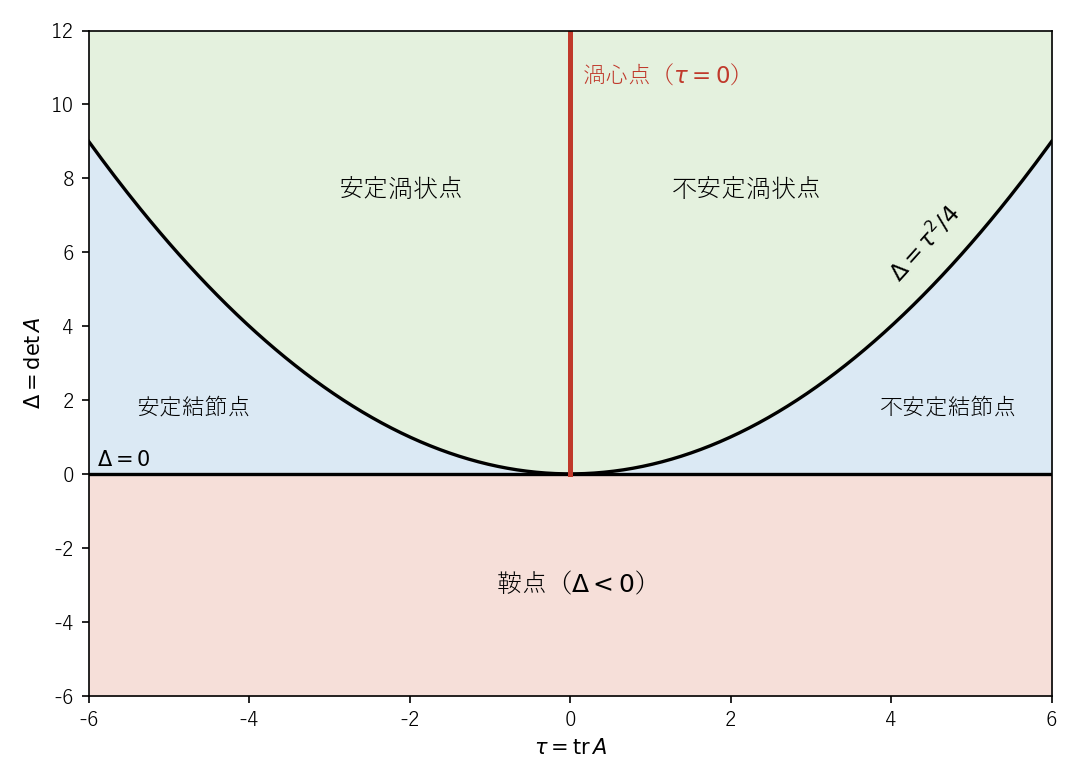 トレースと行列式の平面での平衡点の型の分類
代表の行列を並べる。
| 型 | $A$ | $\tau$ | $\Delta$ | 固有値 |
|---|---|---|---|---|
| 鞍点 | $\begin{pmatrix}1&4\\1&1\end{pmatrix}$ | $2$ | $-3$ | $3,\ -1$ |
| 安定結節点 | $\begin{pmatrix}-5&2\\1&-4\end{pmatrix}$ | $-9$ | $18$ | $-3,\ -6$ |
| 不安定結節点 | $\begin{pmatrix}4&1\\2&3\end{pmatrix}$ | $7$ | $10$ | $2,\ 5$ |
| 星状結節点 | $\begin{pmatrix}-2&0\\0&-2\end{pmatrix}$ | $-4$ | $4$ | $-2$(重根) |
| 退化結節点 | $\begin{pmatrix}3&-1\\1&1\end{pmatrix}$ | $4$ | $4$ | $2$(重根) |
| 安定渦状点 | $\begin{pmatrix}-1&-2\\2&-1\end{pmatrix}$ | $-2$ | $5$ | $-1\pm2i$ |
| 不安定渦状点 | $\begin{pmatrix}1&-1\\5&1\end{pmatrix}$ | $2$ | $6$ | $1\pm\sqrt5i$ |
| 渦心点 | $\begin{pmatrix}1&-2\\1&-1\end{pmatrix}$ | $0$ | $1$ | $\pm i$ |
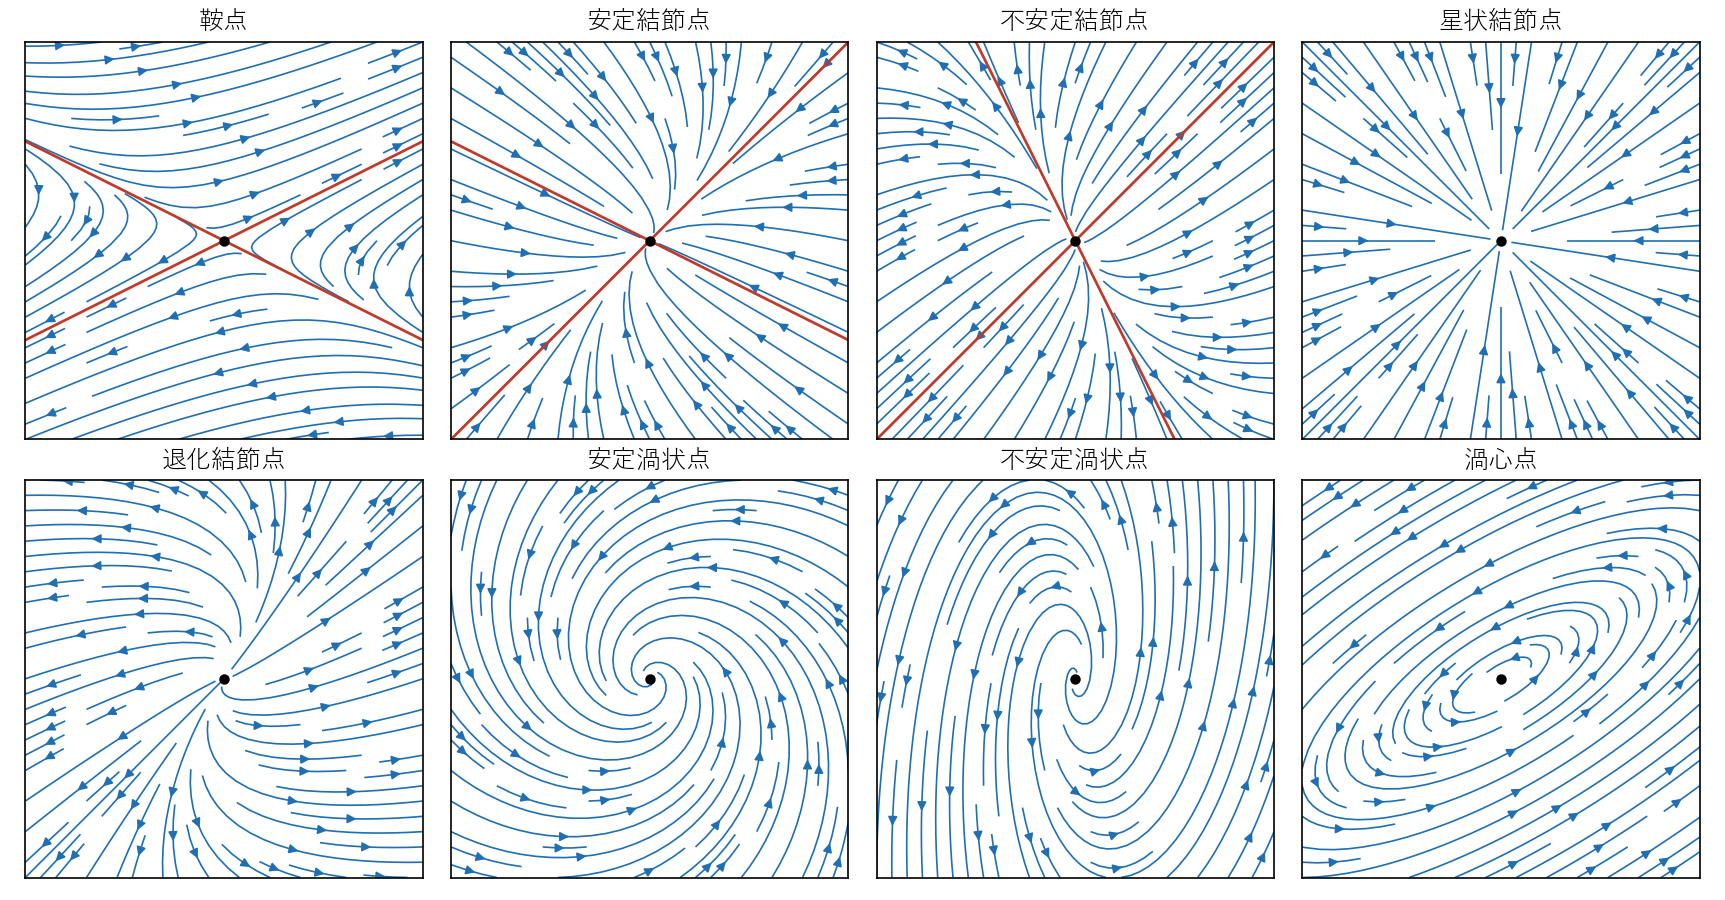 8 つの行列の相図。鞍点、安定結節点、不安定結節点、星状結節点、退化結節点、安定渦状点、不安定渦状点、渦心点
主定理と証明
線形系の分類
$A$ を実の $2\times2$ 行列、$\Delta\ne0$ とし、$\tau,D$ を上のとおりとする。線形系 $\mathbf{x}'=A\mathbf{x}$ の解は次のとおりである。
(1) $\Delta<0$ なら、固有値は実数 $\lambda_1<0<\lambda_2$ で、固有ベクトルを $v_1,v_2$ とすると解は $\mathbf{x}(t)=c_1e^{\lambda_1t}v_1+c_2e^{\lambda_2t}v_2$ である。$c_2=0$ の解だけが $t\to\infty$ で原点に近づき、$c_1=0$ の解だけが $t\to-\infty$ で原点に近づく。$c_1c_2\ne0$ の解は $t\to\pm\infty$ の両方で原点から無限に遠ざかる。
(2) $\Delta>0$、$D>0$ なら、固有値は同符号の異なる実数で、解の形は (1) と同じである。$\tau<0$ なら 0 でない解はすべて $t\to\infty$ で原点に近づき、$\tau>0$ なら $t\to-\infty$ で原点に近づく。
(3) $D=0$ なら、$\lambda=\tau/2\ne0$ は重根である。$A=\lambda E$($E$ は単位行列)なら $\mathbf{x}(t)=e^{\lambda t}\mathbf{x}(0)$ で、軌道は原点から出る半直線である。$A\ne\lambda E$ なら $N=A-\lambda E$ は $N\ne O$、$N^2=O$ を満たし、$\mathbf{x}(t)=e^{\lambda t}(\mathbf{x}(0)+tN\mathbf{x}(0))$ である。
(4) $D<0$ なら、固有値は $\alpha\pm i\beta$($\alpha=\tau/2$、$\beta=\sqrt{-D}/2>0$)である。実の基底 $u,w$ があって、$\mathbf{x}=\xi u+\eta w$ と書くと、解は
$$
\xi(t)+i\eta(t)=(\xi(0)+i\eta(0))\,e^{\alpha t}e^{-i\beta t}
$$
である。$(\xi,\eta)$ の座標で、$\alpha<0$ の軌道は原点に巻きつく対数螺旋、$\alpha>0$ の軌道は原点から巻き出す対数螺旋、$\alpha=0$ の軌道は原点を中心とする円で、周期は $2\pi/\sqrt\Delta$ である。
固有多項式は $\lambda^2-\tau\lambda+\Delta$ で、$D$ はその判別式である。定数係数の線形系の解は $\mathbf{x}(t)=e^{tA}\mathbf{x}(0)$ である(常微分方程式 の定理「定数係数の線形方程式の解」)。
(1)(2) $D>0$ なら固有値は異なる実数 $\lambda_1<\lambda_2$ で、固有ベクトル $v_1,v_2$ は基底をなす。$\mathbf{x}(0)=c_1v_1+c_2v_2$ と書くと、$e^{tA}v_j=e^{\lambda_jt}v_j$ から解の形を得る。根と係数の関係 $\lambda_1\lambda_2=\Delta$ より、$\Delta<0$ なら異符号で($\Delta<0$ なら $D>0$ である)、$\Delta>0$ なら同符号で、その符号は $\lambda_1+\lambda_2=\tau$ の符号である。
$v_1,v_2$ の座標は 1 次の式なので、$\lvert\mathbf{x}\rvert\to0$ であることと、$c_1e^{\lambda_1t}\to0$ かつ $c_2e^{\lambda_2t}\to0$ であることは同値で、一方の座標が無限大に発散すれば $\lvert\mathbf{x}\rvert\to\infty$ である。これを各符号に当てはめれば、(1)(2) の主張を得る。
(3) $D=0$ なら重根 $\lambda=\tau/2$ で、$\Delta=\lambda^2\ne0$ より $\lambda\ne0$ である。Cayley–Hamilton の定理より $(A-\lambda E)^2=O$ である。$A=\lambda E+N$ で $\lambda E$ と $N$ は可換だから、$e^{tA}=e^{\lambda t}e^{tN}=e^{\lambda t}(E+tN)$ である。
(4) $D<0$ なら固有値は $\alpha\pm i\beta$ である。$\alpha+i\beta$ の複素固有ベクトルを $u+iw$($u,w$ は実ベクトル)とする。実部と虚部を比べて
$$
Au=\alpha u-\beta w,\qquad Aw=\beta u+\alpha w
$$
である。$u,w$ が 1 次従属なら、実ベクトルの固有ベクトルが生じて $\beta\ne0$ に反する。したがって $u,w$ は基底である。$\mathbf{x}=\xi u+\eta w$ を代入して係数を比べると、$\xi'=\alpha\xi+\beta\eta$、$\eta'=-\beta\xi+\alpha\eta$ で、$z=\xi+i\eta$ について $z'=(\alpha-i\beta)z$ である。これを解いて $z(t)=z(0)e^{\alpha t}e^{-i\beta t}$ を得る。$\alpha=0$ なら $\lvert z\rvert$ は一定で、周期は $2\pi/\beta$、$\beta=\sqrt{4\Delta-\tau^2}/2=\sqrt\Delta$ である。$\square$
$\Delta\ne0$ のとき、原点は $\tau<0$ かつ $\Delta>0$ のときに限り漸近安定で、$\tau=0$ かつ $\Delta>0$ のときに限り、安定だが漸近安定でない。それ以外では不安定である。
線形系の解は $\mathbf{x}(t)=e^{tA}\mathbf{x}(0)$ なので、$e^{tA}$ の成分が $t\ge0$ で有界なら、定数 $C$ があって $\lvert\mathbf{x}(t)\rvert\le C\lvert\mathbf{x}(0)\rvert$ となり、原点は安定である。thm-pp-classification の式から、$e^{tA}$ の成分は $e^{\lambda t}$、$te^{\lambda t}$、$e^{\alpha t}\cos\beta t$、$e^{\alpha t}\sin\beta t$ の 1 次結合である。
$\tau<0$、$\Delta>0$ なら指数の実部はすべて負で、$e^{tA}\to O$ だから漸近安定である。$\tau=0$、$\Delta>0$ なら $\alpha=0$ で $e^{tA}$ は有界であり安定だが、$\lvert z\rvert$ が一定なので原点に近づかない。
それ以外は、$\Delta<0$ か、$\Delta>0$ かつ $\tau>0$ である。どちらの場合も実部が正の固有値があり、thm-pp-classification より、原点にいくらでも近い点から出発して無限に遠ざかる解がある。よって不安定である。$\square$
回転の向きと結節点の接線
$D<0$ なら $b,c$ は 0 でなく異符号である。$c>0$ なら軌道は原点のまわりを反時計回りに、$c<0$ なら時計回りに回る。正確には、偏角 $\theta$ について、原点以外で
$$
\theta'=\frac{cx^2+(d-a)xy-by^2}{x^2+y^2}
$$
で、分子は $c$ と同じ符号の定符号の 2 次形式である。
$\theta'=\dfrac{xy'-yx'}{x^2+y^2}$ に $x'=ax+by$、$y'=cx+dy$ を代入すると、式を得る。分子の 2 次形式の判別式は
$$
(d-a)^2+4bc=(a+d)^2-4(ad-bc)=D<0
$$
である。したがって $4bc< -(d-a)^2\le0$ で $bc<0$ であり、$b,c\ne0$ である。分子は 0 にならないので定符号で、$(x,y)=(1,0)$ での値は $c$ である。$\square$
$\tau=0$、$\Delta>0$ とする($d=-a$)。2 次形式 $Q(x,y)=cx^2-2axy-by^2$ は定符号で、解の上で一定である。軌道は楕円 $Q=$ 定数である。
判別式は $4a^2+4bc=-4\Delta<0$ なので定符号である。$x'=ax+by$、$y'=cx-ay$ を代入して
$$
\frac{dQ}{dt}=(2cx-2ay)(ax+by)+(-2ax-2by)(cx-ay)=0
$$
である(展開すると項がすべて消える)。定符号の 2 次形式の等高線は楕円で、thm-pp-classification の (4) より解は周期的にその全周を回る。$\square$
$\Delta>0$、$D>0$ とし、固有値を $\lvert\lambda_1\rvert<\lvert\lambda_2\rvert$、固有ベクトルを $v_1,v_2$ とする。$c_1\ne0$ の解は、原点に近づく時刻の向きで、$\mathbf{x}(t)/\lvert\mathbf{x}(t)\rvert\to\pm v_1/\lvert v_1\rvert$ を満たす。すなわち、$v_2$ の直線の上の解を除いて、軌道は原点で絶対値の小さい固有値の方向に接する。
$\mathbf{x}(t)=e^{\lambda_1t}(c_1v_1+c_2e^{(\lambda_2-\lambda_1)t}v_2)$ である。$\tau<0$ のとき $\lambda_2<\lambda_1<0$ なので $t\to\infty$ で括弧は $c_1v_1$ に近づく。$\tau>0$ のとき $0<\lambda_1<\lambda_2$ なので $t\to-\infty$ で同じである。$\square$
$\Delta=0$ とする。
(1) $\tau\ne0$ なら、固有値は $0$、$\tau$ で、固有ベクトルを $v_0,v_\tau$ とすると解は $\mathbf{x}(t)=c_0v_0+c_1e^{\tau t}v_\tau$ である。直線 $\mathbb{R}v_0=\ker A$ の点はすべて平衡点で、$\tau<0$ なら各解はその直線上の点に収束する。
(2) $\tau=0$、$A\ne O$ なら $A^2=O$ で、解は $\mathbf{x}(t)=\mathbf{x}(0)+tA\mathbf{x}(0)$ である。原点は不安定である。
- 固有値が異なるので thm-pp-classification の (1)(2) と同じ形である。(2) Cayley–Hamilton の定理より $A^2=\tau A-\Delta E=O$ で、$e^{tA}=E+tA$ である。$A\mathbf{x}(0)\ne0$ となる点を原点の近くにとれるので、$\lvert\mathbf{x}(t)\rvert\to\infty$ となる解が原点のいくらでも近くから出る。$\square$
非線形の系:線形化
$p$ を $C^1$ 級の平面の自励系の平衡点、$A=J(p)$ とし、$\tau,\Delta$ を $A$ のトレースと行列式とする。
(1) $\tau<0$ かつ $\Delta>0$ なら、$p$ は漸近安定である。
(2) $\tau>0$ または $\Delta<0$ なら、$p$ は不安定である。
(3) $\Delta<0$、または $\Delta>0$ かつ $\tau\ne0$(固有値の実部がどれも 0 でない場合)なら、$p$ の近傍の流れは、原点の近傍の流れ $e^{tA}$ に同相写像で移り、軌道の向きも保たれる。
この記事では証明しない。(1)(2) は Lyapunovの安定性定理 の定理「線形化による安定性の判定」、(3) は Hartman–Grobmanの定理 の定理「Hartman–Grobman の定理」である。$\tau>0$ または $\Delta<0$ は「実部が正の固有値がある」ことと同値である。
線形化の型が渦心点のとき、または $\Delta=0$ のときは、線形化だけでは何も決まらない(ex-pp-counter)。
計算の手順
平面の自励系の相図は、次の順に描く。
- 平衡点を求める。 連立方程式 $f=0$、$g=0$ を解く。定義域($x>0$ など)の外の解を除く。
- Jacobi 行列を作る。 偏微分を計算し、各平衡点の値 $J(p)$ を出す。
- $\tau,\Delta,D$ を計算する。 公式の表で型を決める(thm-pp-classification、cor-pp-stability)。
- 非線形の系へ移す。 次の分岐の表に従う(thm-pp-linearization)。
- 向きと接線を決める。 鞍点と結節点は固有ベクトルの直線を引く(prop-pp-node)。渦状点は $J(p)$ の左下の成分 $c$ の符号で回転の向きを決める(prop-pp-rotation)。
- 零傾線を引く。 曲線 $f=0$、$g=0$ を零傾線という。$f=0$ の上で矢印は縦向き、$g=0$ の上で横向きになる。平面はこれらの曲線で領域に分かれ、各領域で $x',y'$ の符号は一定である。
- 保存量を探す。 $H_xf+H_yg=0$ となる $H$ があれば、軌道は $H$ の等高線の上にある。手順が完了しないのは、線形化の結果が表の下の 2 行にあたるときである。その平衡点の型は、高次の項か保存量を見るまで書かない。
線形化の結果 非線形の系について言えること 追加で要るもの 鞍点 局所的に鞍点。不安定 分離線は数値か解析で 安定な結節点・渦状点 局所的に漸近安定 吸引領域の大きさは別に調べる 不安定な結節点・渦状点 局所的に平衡点から流れ出す。不安定 遠くの様子は別に調べる 渦心点($\tau=0$、$\Delta>0$) 何も決まらない 保存量か Lyapunovの安定性定理 の Lyapunov 関数 $\Delta=0$ 何も決まらない 高次の項の解析
例題
使う公式:thm-pp-classification の (1)。
答え:$\tau=2$、$\Delta=-3$ で鞍点、固有値は $3$、$-1$ である。解は $x=\dfrac{e^{3t}+e^{-t}}2$、$y=\dfrac{e^{3t}-e^{-t}}4$。$t=1$ で $(x,y)\approx(10.2267,\ 4.92941)$、比 $y/x\approx0.48201$ で、固有値 $3$ の方向の傾き $\dfrac12$ に近づく。
途中の計算を開く
段 1:$\lambda^2-2\lambda-3=0$ より $\lambda=3,-1$ である。固有ベクトルは $v_2=(2,1)$($\lambda=3$)、$v_1=(-2,1)$($\lambda=-1$)である。
段 2:$(1,0)=c_1v_1+c_2v_2$ を解いて $c_2=\dfrac14$、$c_1=-\dfrac14$ である。
段 3:$\mathbf{x}(t)=-\dfrac14e^{-t}(-2,1)+\dfrac14e^{3t}(2,1)$ を成分に分ける。
使う公式:prop-pp-center、prop-pp-rotation。
答え:$\tau=0$、$\Delta=1$ で渦心点である。解は $x=\cos t+\sin t$、$y=\sin t$ で、周期 $2\pi$、$t=\dfrac\pi2$ で $(1,1)$ を通る。軌道は楕円 $x^2-2xy+2y^2=1$、向きは反時計回り($c=1>0$)である。
途中の計算を開く
段 1:$a=1$、$b=-2$、$c=1$ だから $Q=cx^2-2axy-by^2=x^2-2xy+2y^2$ である。$(1,0)$ で $Q=1$ である。
段 2:解の式を代入すると $x'=\cos t-\sin t=x-2y$、$y'=\cos t=x-y$ である。
使う公式:公式の表、thm-pp-classification。$y=x'$ として $A=\begin{pmatrix}0&1\\-1&-2\zeta\end{pmatrix}$、$\tau=-2\zeta$、$\Delta=1$、$D=4(\zeta^2-1)$ である。
答え:$\zeta$ を増やすと、型は安定渦状点、退化結節点、安定結節点と移る。
| $\zeta$ | 型 | 固有値 | 解 | $x(5)$ |
|---|---|---|---|---|
| $0.2$ | 安定渦状点 | $-0.2\pm0.979796i$ | $e^{-0.2t}(\cos\omega t+\frac{0.2}\omega\sin\omega t)$、$\omega=\sqrt{0.96}$ | $-0.005544$ |
| $1$ | 退化結節点 | $-1$(重根) | $(1+t)e^{-t}$ | $0.040428$ |
| $1.25$ | 安定結節点 | $-0.5$、$-2$ | $\frac43e^{-t/2}-\frac13e^{-2t}$ | $0.109432$ |
$\zeta=0.2$ では、振動の周期 $2\pi/\omega\approx6.41275$ ごとに振幅が $e^{-0.4\pi/\omega}\approx0.27733$ 倍になる。
使う公式:thm-pp-linearization、prop-pp-rotation。
答え:$\omega=\theta'$ として平衡点は $(k\pi,0)$($k$ は整数)である。$k$ が偶数の点は安定渦状点(固有値 $-0.25\pm0.968246i$)、$k$ が奇数の点は鞍点(固有値 $0.780776$、$-1.280776$)である。$\theta(0)=0$ から初速度 $\omega_0>0$ で振り出すと、$\omega_0$ が $3.08851$ より小さければ $\theta=0$ に戻り、これを少し超えると $\theta=\pi$ を越えて $\theta=2\pi$ に落ち着く(この値は数値計算による)。
途中の計算を開く
段 1:$f=\omega$、$g=-\sin\theta-0.5\,\omega$ で、$J=\begin{pmatrix}0&1\\-\cos\theta&-0.5\end{pmatrix}$ である。
段 2:$\theta=2m\pi$ では $\cos\theta=1$ で $\tau=-0.5$、$\Delta=1$、$D=-3.75$ である。左下の成分 $-1$ が負なので時計回りに回る。
段 3:$\theta=(2m+1)\pi$ では $\cos\theta=-1$ で $\Delta=-1$ である。$\lambda^2+0.5\lambda-1=0$ を解く。
段 4:境目の値は $\omega_0$ についての二分法で、DOP853(相対許容誤差 $10^{-11}$)の数値解の行き先を比べて求めた。
使う公式:thm-pp-linearization(鞍点の判定)、保存量。
答え:平衡点は $(0,0)$(鞍点、固有値 $2,-3$)と $(3,2)$(線形化は渦心点、$\tau=0$、$\Delta=6$)である。$H=x-3\log x+y-2\log y$ が保存量で、第 1 象限の $(3,2)$ 以外の点を通る軌道はすべて閉じている。線形化の周期は $2\pi/\sqrt6\approx2.56510$ で、実際の周期は振幅で変わる。$(x(0),y(0))=(3.1,2)$ で $T\approx2.56539$、$(4,2)$ で $T\approx2.58955$、$(6,2)$ で $T\approx2.73157$ である(この値は数値計算による)。
途中の計算を開く
段 1:$J=\begin{pmatrix}2-y&-x\\y&x-3\end{pmatrix}$ で、$J(3,2)=\begin{pmatrix}0&-3\\2&0\end{pmatrix}$ である。
段 2:$H_xf+H_yg=(1-3/x)(2x-xy)+(1-2/y)(-3y+xy)=(x-3)(2-y)+(y-2)(x-3)=0$ である。
段 3:$H$ のヘッセ行列は対角で成分 $3/x^2$、$2/y^2$ が正なので、$H$ は第 1 象限で狭義凸である。$H$ は軸の近くと無限遠で $+\infty$ に発散するから、$c>H(3,2)$ の等高線は、コンパクトな凸集合の境界、すなわち単純閉曲線である。
段 4:この曲線の上に平衡点はないので、速さは正の最小値をもつ。解は曲線の上を一方向に進み、有限の時間で元の点に戻る。prop-pp-orbits の (4) より周期解である。
段 5:周期は $y=2$ を下から上へ横切る時刻の間隔を、DOP853(相対許容誤差 $10^{-11}$)で測った。
使う公式:thm-pp-linearization。
答え:平衡点は 4 つで、次の表のとおりである。$(1,1)$ の鞍点の安定な方向は $(\sqrt2,1)$ で、数値で描いた相図では、これを通る分離線が第 1 象限を分ける。その右下の初期値は $(3,0)$ に、左上の初期値は $(0,2)$ に向かい、分離線の上の初期値だけが $(1,1)$ に向かう。例えば $(1.2,1)$ は $(3,0)$ に、$(0.8,1)$ は $(0,2)$ に向かう。どちらの種が残るかは初期値で決まる。
| 平衡点 | $J$ | $\tau$ | $\Delta$ | 固有値 | 型 |
|---|---|---|---|---|---|
| $(0,0)$ | $\begin{pmatrix}3&0\\0&2\end{pmatrix}$ | $5$ | $6$ | $3,\ 2$ | 不安定結節点 |
| $(3,0)$ | $\begin{pmatrix}-3&-6\\0&-1\end{pmatrix}$ | $-4$ | $3$ | $-3,\ -1$ | 安定結節点 |
| $(0,2)$ | $\begin{pmatrix}-1&0\\-2&-2\end{pmatrix}$ | $-3$ | $2$ | $-2,\ -1$ | 安定結節点 |
| $(1,1)$ | $\begin{pmatrix}-1&-2\\-1&-1\end{pmatrix}$ | $-2$ | $-1$ | $-1\pm\sqrt2$ | 鞍点 |
途中の計算を開く
段 1:$x=0$ または $x+2y=3$、$y=0$ または $x+y=2$ の組み合わせで 4 点を得る。
段 2:$J=\begin{pmatrix}3-2x-2y&-2x\\-y&2-x-2y\end{pmatrix}$ に代入する。
段 3:$(1,1)$ の固有値 $-1-\sqrt2$ の固有ベクトルは $(\sqrt2,1)$ である。
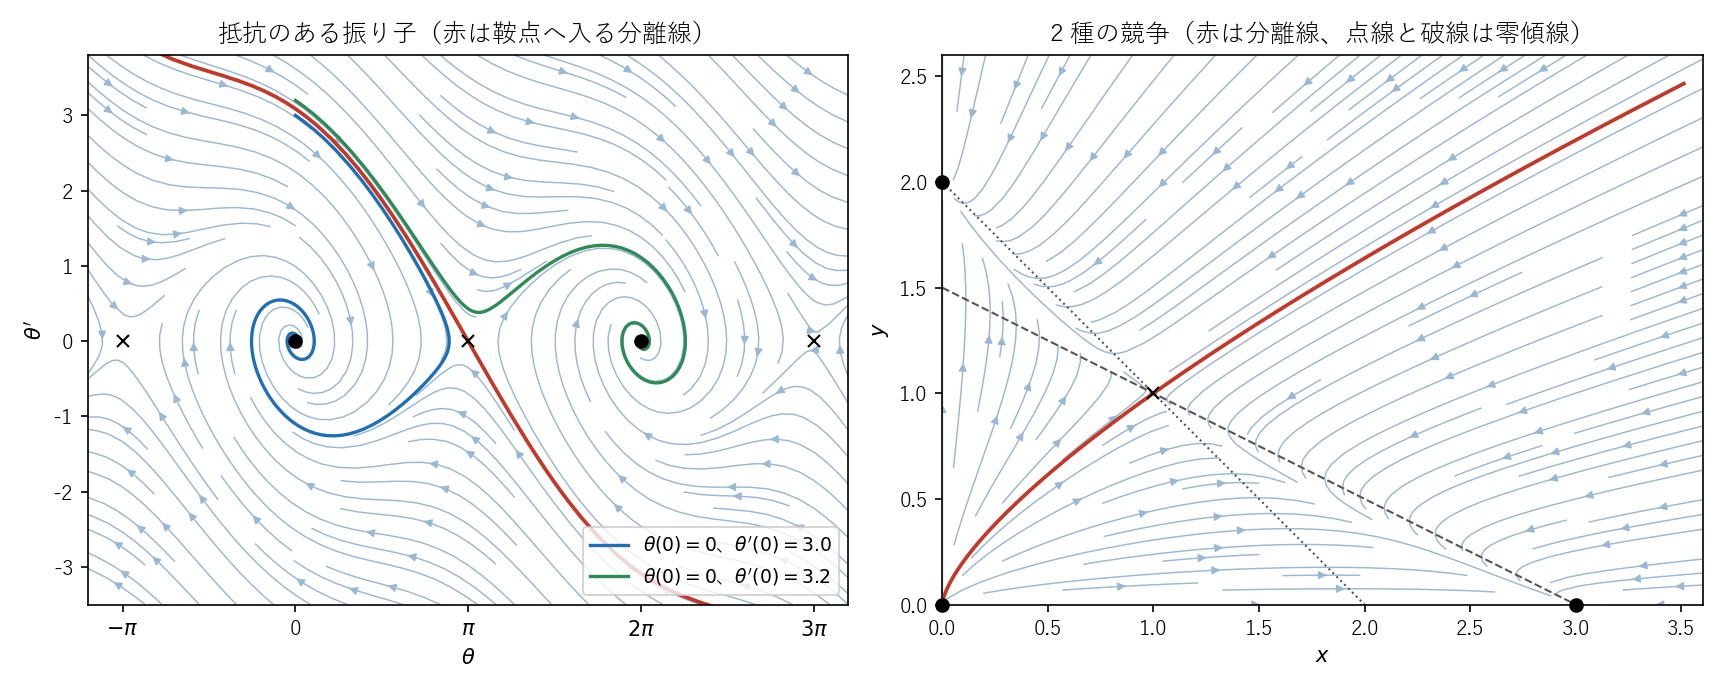 抵抗のある振り子の相図(左)と 2 種の競争の相図(右)
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 右辺が自励 | $x'=\cos t$、$y'=2\cos2t$ | prop-pp-orbits の (2)。軌道 $(\sin t,\sin2t)$ は原点で自分と交わる |
| 右辺の Lipschitz 性 | $x'=-2\sqrt{\lvert x\rvert}$、$y'=-y$ | prop-pp-orbits の (3)。$(x,y)=((1-t)^2,0)$($t\le1$)は平衡点でない点 $(1,0)$ から出て、$t=1$ で平衡点 $(0,0)$ に達する |
| 線形化の $\tau\ne0$ | $x'=-y+\sigma x(x^2+y^2)$、$y'=x+\sigma y(x^2+y^2)$($\sigma=\pm1$) | 線形化は同じ渦心点なのに、$\sigma=-1$ で漸近安定、$\sigma=1$ で不安定 |
| 線形化の $\Delta\ne0$ | $x'=y$、$y'=-x^3$ | 線形化は原点が不安定だが、非線形の系の原点は安定 |
| 線形化の型と軌道の形の一致(右辺が $C^1$ 級にすぎないとき) | $x'=-x-y/\log r$、$y'=-y+x/\log r$($0< r<1$) | 線形化は星状結節点なのに、軌道は原点のまわりを無限回まわる |
| 近傍であること | $x'=x-y-x(x^2+y^2)$、$y'=x+y-y(x^2+y^2)$ | 原点は不安定渦状点だが、解は無限に遠ざからず $r=1$ に近づく |
自励でない系:$(\sin t,\sin2t)$ は $t=0$ と $t=\pi$ で原点を通り、速度は $(1,2)$ と $(-1,2)$ で異なる。自励系ならば同じ点の速度は同じである。
線形化の $\tau=0$:$r^2=x^2+y^2$ とすると $r'=\sigma r^3$、$\theta'=1$ である。$r(0)=1$ の解は $r(t)=(1-2\sigma t)^{-1/2}$ で、$\sigma=-1$ なら $r(10)=1/\sqrt{21}\approx0.21822$ と減り、$\sigma=1$ なら $t=\frac12$ で発散する。別の非線形項による同じ現象が Lyapunovの安定性定理 の例「線形化が同じで安定性が逆になる系」にある。
線形化の $\Delta=0$:$A=\begin{pmatrix}0&1\\0&0\end{pmatrix}$ の線形系の原点は prop-pp-degenerate の (2) より不安定である。一方、非線形の系では $H=\dfrac{y^2}2+\dfrac{x^4}4$ が保存され、$H$ は原点で狭義の最小値をとるので、等高線に閉じ込められて原点は安定である。
結節点と渦状点の区別:$r=\sqrt{x^2+y^2}\in(0,1)$ の範囲で考え、原点では右辺を $0$ とする。$h=1/\log r$ とおくと、$\lvert yh_x\rvert,\lvert yh_y\rvert,\lvert xh_x\rvert,\lvert xh_y\rvert\le1/\log^2r$ で、$r\to0$ で $h\to0$ である。したがって $yh$、$xh$ の 1 階偏微分は原点で $0$ に近づき、右辺は $C^1$ 級で $J(0,0)=-E$ である。極座標では $r'=-r$、$\theta'=1/\log r$ で、$\log r(t)=\log r(0)-t$ だから
$$
\theta(t)=\theta(0)-\log\frac{t-\log r(0)}{-\log r(0)}\ \longrightarrow\ -\infty\qquad(t\to\infty)
$$
である。$\log r(0)=-1$ なら、時計回りに 1 周するのは $t=e^{2\pi}-1\approx534.5$ のときで、きわめて遅いが回り続ける。線形系の星状結節点では軌道は半直線である。thm-pp-linearization の (3) の同相写像は、接線の方向までは保たない。
線形化は局所の情報:最後の行の系は $r'=r(1-r^2)$、$\theta'=1$ である。$r(0)=0.1$ の解は $r(20)\approx1.00000$ で、単位円の周期軌道に近づく。周期軌道の存在は線形化からは分からない(Poincaré–Bendixsonの定理)。
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| $\tau<0$ だけで安定とする | $\Delta>0$ も要る。$\Delta<0$ なら鞍点で不安定 | cor-pp-stability |
| 線形化が渦心点だから非線形の系も閉軌道と書く | 保存量などで別に調べる | ex-pp-counter |
| 回転の向きを固有値の虚部の符号で決める | 虚部は $\pm$ の両方。左下の成分 $c$ の符号で決める | prop-pp-rotation |
| 結節点の軌道が速い方向に接すると描く | 絶対値の小さい固有値の方向に接する | prop-pp-node |
| 原点の Jacobi 行列だけを調べる | 平衡点ごとに値を代入する | ex-pp-competition |
| $\Delta=0$ の線形化から不安定と結論する | 線形化だけでは決まらない | ex-pp-counter |
補足
3 次元以上の自励系では、軌道が交わらないという性質だけでは解の行き先を制限できず、平衡点の分類だけでは全体が読めない。平面では、有界な領域に留まって平衡点に近づかない軌道があれば閉軌道が存在する(Poincaré–Bendixsonの定理)が、3 次元では Lorenz方程式 のように複雑な挙動が現れる。
線形化の型の区別のうち、同相写像で保たれるのは安定な方向の次元だけである。安定結節点と安定渦状点は、$e^{tA}$ の流れとしては位相共役である(Hartman–Grobmanの定理)。結節点と渦状点の区別は、微分同相で見たときの形の区別で、実際の計算では振動するかどうかの区別として意味をもつ。$2\times2$ より大きい行列の場合の解の公式は 行列の指数関数 で扱う。平衡点や保存量の見つけ方を実際のモデルの中で見るには 数理モデル がよい。
型の一覧は LebDQ26 Table 3.1(p. 150)、§8.2 の Table 8.1(p. 358)、Tes12 §3.2 にある。
関連項目
- 前提: 常微分方程式, 固有値, Jacobi行列
- 別版: 連立微分方程式と行列の固有値(高校数学)
- 理論: Lyapunovの安定性定理, Hartman–Grobmanの定理
- 直後に読む: Poincaré–Bendixsonの定理
- 比較: 連立線形微分方程式の解法, 求積法(常微分方程式)
- 発展: 力学系, Lorenz方程式
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

