デルタ関数とLaplace変換
概要
デルタ関数とLaplace変換(Dirac delta and the Laplace transform)とは、一定の作用量を短時間に加える入力をデルタ超関数で表し、その変換から線形系の応答を求める方法である。面積を保つ矩形入力の極限がデルタの変換を与え、二階の振動系では変位を連続に保ちながら速度に跳びを生む。零初期状態の単位集中入力に対する応答がインパルス応答である。
デルタ関数とLaplace変換(Dirac delta and the Laplace transform)とは、短時間に一定量を加える入力をデルタ超関数で表し、その変換を用いて線形系の応答を求める方法である。通常の関数のLaplace変換と違い、入力の高さより積分した量が重要になる。本記事では矩形入力の極限を通して変換公式を正当化し、振動系の変位の連続性と速度の跳びを確かめる。
短い入力とその面積
時刻 $a>0$ に物体を一度だけ叩くとき、入力を一定の高さの力として長時間続けるモデルは適切でない。作用時間を $\varepsilon$ とし、総作用量を $J$ に固定すると、力の高さは $J/\varepsilon$ になる。時間が短くなるほど高さは大きくなるが、面積は変わらない。この極限を表すのがデルタである。
デルタ超関数 $\delta_a$ は、試験関数 $\varphi$ に値 $\varphi(a)$ を対応させるものであり、定義の一般的な枠組みは 超関数 の例「Diracのデルタ超関数」を参照する。デルタを通常の関数として扱い、「$a$ で無限大、ほかで零」と説明するだけでは積分も微分も定まらない。以下では、まず各 $\varepsilon>0$ について通常の関数で計算し、その後に極限を取る。
時刻 $a>0$、幅 $\varepsilon>0$ に対し、
$$
\rho_{a,\varepsilon}(t)
=\frac{u(t-a)-u(t-a-\varepsilon)}{\varepsilon}
$$
と置く。ここで $u$ は単位ステップ関数である。この関数は $[a,a+\varepsilon)$ で高さ $1/\varepsilon$、ほかで零であり、積分は $1$ である。$J\rho_{a,\varepsilon}$ の積分は $J$ となる。
端点の値を変えても積分と変換は変わらない。幅を半分にしたとき、高さを倍にする必要がある。高さを固定したまま幅を零に近づけた場合は、入力の面積も零に近づく。その列は単位デルタの近似にはならない。
固定した $a>0$ に対して、
$$
\mathcal L[\rho_{a,\varepsilon}](s)
=e^{-as}\frac{1-e^{-\varepsilon s}}{\varepsilon s}
\longrightarrow e^{-as}
$$
がすべての複素数 $s$ について成り立つ。$s=0$ の商は連続な値 $1$ とする。また連続な試験関数 $\varphi$ に対し、
$$
\int_0^\infty\rho_{a,\varepsilon}(t)\varphi(t)\,dt
\longrightarrow\varphi(a)
$$
となる。後者がデルタへの弱い収束である。
直接積分すると、
$$
\mathcal L[\rho_{a,\varepsilon}](s)
=\frac1\varepsilon\int_a^{a+\varepsilon}e^{-st}\,dt
=e^{-as}\frac1\varepsilon\int_0^\varepsilon e^{-sv}\,dv
$$
となる。$s\ne0$ のとき最後の積分を実行すれば表示した商が得られる。$s=0$ では積分は $1$ なので、商の特異点は除去できる。
さらに $|e^z-1|\le |z|e^{|z|}$ より、
$$
\left|\frac1\varepsilon\int_0^\varepsilon e^{-sv}\,dv-1\right|
\le\frac1\varepsilon\int_0^\varepsilon |s|v e^{|s|v}\,dv
\le\frac{|s|\varepsilon}{2}e^{|s|\varepsilon}.
$$
したがって極限は $1$ である。この評価は $|s|\le R$ 上で一様なので、変換の収束は複素平面の各コンパクト集合でも一様になる。
試験関数については
$$
\left|\frac1\varepsilon\int_a^{a+\varepsilon}\varphi(t)\,dt-\varphi(a)\right|
\le\sup_{a\le t\le a+\varepsilon}|\varphi(t)-\varphi(a)|
$$
と評価できる。$a$ における連続性により右辺は零へ収束する。従って変換公式と弱い収束の両方が得られた。
この結果に従い、$\mathcal L[\delta_a](s)=e^{-as}$ と書く。デルタは有限な台を持つ測度とも考えられるので、変換は全平面で定義できる。通常の指数オーダーの関数について変換の定義域が半平面になることとは区別する。
原点のデルタには積分区間の端点の扱いが関わる。本記事で $a=0$ を扱う場合は、$[0,\infty)$ 上の測度が原点の質量を全部数える規約を用いる。このとき $\mathcal L[\delta_0]=1$ である。対称な近似列を実数全体で作り、その半分だけを積分すれば $1/2$ が現れるが、それは異なる近似と規約を使った結果である。途中の撃力を扱う $a>0$ ではこの端点問題は生じない。
インパルス応答
線形系に対して、初期状態を零とし、原点で面積 $1$ の集中入力を与えた応答をインパルス応答という。入力を時刻 $a$ まで遅らせると応答も同じだけ遅れる。集中入力の強さを $J$ 倍にすると応答も $J$ 倍になる。これは時間推移と線形性に対応する。
$\omega>0$ に対し、因果的な関数
$$
h(t)=\begin{cases}\dfrac{\sin\omega t}{\omega},&t\ge0,\\0,&t<0\end{cases}
$$
を考える。$h(0)=0$ であり、右側の導関数は $h'(0+)=1$ である。この $h$ が $y''+\omega^2y$ に対応する零初期状態のインパルス応答になる。
関数 $h$ 自身は連続である。左側では一定の零、右側では滑らかな正弦関数なので、微分だけが原点で跳ぶ。通常の導関数として原点で値を与えることはできないが、超関数微分ならこの跳びを含めて表せる。以下の定理は、集中入力を有限幅の矩形で置き換えて、この応答がどのように現れるかを示す。
$a>0$ とし、零初期条件の方程式
$$
y_\varepsilon''+\omega^2y_\varepsilon
=\rho_{a,\varepsilon},\qquad
y_\varepsilon(0)=y_\varepsilon'(0)=0
$$
の解を考える。切替時刻以外で微分方程式を満たし、$y_\varepsilon$ と $y_\varepsilon'$ が連続となる解である。この解は
$$
y_\varepsilon(t)=\frac1\varepsilon\int_0^\varepsilon h(t-a-v)\,dv
$$
で与えられ、全時間にわたって
$$
\sup_{t\ge0}|y_\varepsilon(t)-h(t-a)|\le\frac\varepsilon2
$$
を満たす。従って極限は $h(t-a)$ である。強さ $J$ の入力では誤差の上界は $|J|\varepsilon/2$ となる。
単位ステップ関数 の定理「ステップ入力に対する接続条件」の積分表示を零初期条件に用いる。二階系の基本解を $y_1(t)=\cos\omega t$、$y_2(t)=\sin\omega t/\omega$ とすると $W=1$ である。各連続区間における 線形微分方程式 の系「2 階の方程式の定数変化法」と切替点での連続接続から、
$$
y_\varepsilon(t)=\int_0^t h(t-v)\rho_{a,\varepsilon}(v)\,dv
$$
である。$h$ を負の時刻で零と定めたので、積分区間を $[a,a+\varepsilon]$ に置き換えても値は変わらない。変数を $v=a+r$ とすれば、主張の表示を得る。この表示は入力の切替前後でつながり、初期条件を満たす。ステップ入力に対する接続条件の定理の一意性により求める解である。
$h$ は実数全体でLipschitz定数 $1$ を持つ。両点が非負なら、導関数 $\cos\omega t$ の絶対値が $1$ 以下だからである。両点が負なら差は零になる。二点が原点を挟むときも、$|\sin\omega t|/\omega\le t$ により距離以下に抑えられる。
したがって各 $t$ について、
$$
|y_\varepsilon(t)-h(t-a)|
\le\frac1\varepsilon\int_0^\varepsilon
|h(t-a-v)-h(t-a)|\,dv
\le\frac1\varepsilon\int_0^\varepsilon v\,dv
=\frac\varepsilon2.
$$
右辺は $t$ に依存しないので全時間で一様に収束する。線形性から強さ $J$ の場合も従う。
一様に収束するのは変位である。速度について、$t< a$ では極限は零、$t>a$ では極限は $\cos\omega(t-a)$ になる。例えば $t\ge a+\eta$、$0<\varepsilon<\eta$ とすれば積分の中の引数は正であり、速度の差は平均値の定理から $\omega\varepsilon/2$ 以下になる。この評価は切替時刻から距離を置いた区間では一様である。
しかし $y_\varepsilon'$ は連続なのに、極限の速度は $a$ で跳ぶ。連続関数の一様極限は連続だから、速度は切替点を含む区間で一様収束できない。変位の一様収束をそのまま微分した式へ移してはならない。矩形の作用中に速度が急速に変化し、その区間が縮むという構造が残る。
速度の跳びと超関数微分
$y(t)=J h(t-a)$ とすると、$y$ は連続で、$a$ の両側では $y''+\omega^2y=0$ を満たす。また
$$
y'(a+)-y'(a-)=J
$$
であり、超関数の意味では
$$
D^2y+\omega^2y=J\delta_a
$$
となる。$D$ は超関数微分を表す。
$h(0)=0$ なので $y(a-)=y(a+)=0$ である。左側の速度は零、右側の速度は $J\cos0=J$ だから跳びは $J$ となる。
超関数微分の定義は 超関数 の定義「超関数微分」を用いる。コンパクトな台を持つ滑らかな試験関数 $\varphi$ に対して、
$$
\langle D^2y,\varphi\rangle
=\int_a^\infty J\frac{\sin\omega(t-a)}\omega\varphi''(t)\,dt.
$$
二度部分積分する。第一回の境界項は $y(a)=0$ と試験関数の台によって零になる。第二回には $y'(a+)=J$ が現れ、
$$
\langle D^2y,\varphi\rangle
=J\varphi(a)-\int_a^\infty\omega^2y(t)\varphi(t)\,dt
$$
となる。従って $D^2y+\omega^2y$ は $J\varphi(a)$ を与える超関数、すなわち $J\delta_a$ である。
この証明は「方程式を狭い区間で積分すれば速度の跳びが得られる」という直観を厳密にしている。変位まで跳ぶと、二階微分にはデルタの微分も現れる。入力がデルタそのものだけで、デルタの微分を含まないなら、二階系の変位は連続でなければならない。
質量 $m>0$ の物体で $my''+cy'+ky=J\delta_a$ と書く場合、速度の跳びは $J/m$ になる。$y$ は連続なので $cy'$ と $ky$ の積分は縮む区間で零へ近づく。$my''$ だけが速度の差を残す。質量を $1$ とした公式をそのまま使うと、物理的な単位と跳びの大きさを取り違える。
変換による計算
Laplace変換 の公式「微分の公式」により、有限幅の矩形入力では零初期条件から
$$
(s^2+\omega^2)Y_\varepsilon(s)
=e^{-as}\frac{1-e^{-\varepsilon s}}{\varepsilon s}
$$
を得る。極限を取ると
$$
Y(s)=\frac{e^{-as}}{s^2+\omega^2}
$$
となる。単位ステップ関数とLaplace変換 の定理「時間推移の公式」を使えば、逆変換は $h(t-a)$ である。この計算は上の一様収束の結論と一致する。
有限幅の式を先に導いておく利点は、通常の導関数の変換公式をそのまま適用できる点にある。デルタ入力の極限では解の速度が跳ぶので、全区間で通常の二階導関数があるという仮定は失われる。極限後の方程式は超関数として読む必要がある。
零初期状態の定数係数系に対して、入力の変換 $G$ から出力の変換 $Y$ への乗数 $H$ を伝達関数と呼ぶ。例えば二階の系 $y''+cy'+ky=g$ では
$$
Y(s)=H(s)G(s),\qquad H(s)=\frac1{s^2+cs+k}.
$$
$H$ の逆変換がインパルス応答になる。一般入力への応答は 畳み込みとLaplace変換 の定理「片側の畳み込み定理」によって $y=h*g$ と表せる。初期状態が零でないときには、初期値から決まる自由応答を別に加える必要がある。
| 系・入力 | 零初期状態の応答 | 条件・根拠 |
|---|---|---|
| $y'+cy=\delta_a$ | $e^{-c(t-a)}u(t-a)$ | $a>0$、一次系では状態が $1$ 跳ぶ |
| $y''+\omega^2y=\delta_a$ | $\sin\omega(t-a)u(t-a)/\omega$ | $\omega>0$、thm-dlt-uniform |
| $y''+3y'+2y=\delta_a$ | $(e^{-(t-a)}-e^{-2(t-a)})u(t-a)$ | 部分分数と時間推移 |
| $y''+2y'+y=\delta_a$ | $(t-a)e^{-(t-a)}u(t-a)$ | 重根の逆変換 |
| $y''+2\alpha y'+(\alpha^2+\beta^2)y=J\delta_a$ | $J e^{-\alpha(t-a)}\sin\beta(t-a)u(t-a)/\beta$ | $\beta>0$、複素共役根 |
一次系の表の行では、解自身が跳ぶ。二階系の行では解が連続で、速度が跳ぶ。系の階数が変わると、どの量を連続に保つべきかも変わる。単に「デルタ入力だから解が跳ぶ」と覚えず、最高階の微分の一つ下に跳びが現れることを確かめる。
計算は次の順で進める。
- 入力の時刻 $a$ と面積 $J$ を読み取り、$J\delta_a$ と書く。高さと面積を区別する。
- 集中入力前の初期状態を指定する。非零なら自由応答の変換を残す。
- 零状態の伝達関数 $H(s)$ を求め、$J e^{-as}H(s)$ を逆変換する。
- 時間推移で得た式に $u(t-a)$ を付け、入力前後の式を分ける。
- 変位の連続性、必要な速度の跳び、入力時刻以外の微分方程式を確認する。
数値を含む例
$$
y''+4y=2\delta_1,\qquad y(0)=y'(0)=0
$$
では $\omega=2$、$J=2$ なので、
$$
Y(s)=\frac{2e^{-s}}{s^2+4},\qquad
y(t)=\sin2(t-1)\,u(t-1).
$$
$t=2$ における変位は $\sin2\approx0.909297$(小数第6位まで) である。速度は入力直前の $0$ から直後の $2$ へ跳ぶ。入力の強さ $2$ が変位の高さ $2$ になるわけではなく、速度の変化として現れる。
$\omega=2$、$a=1$、$J=1$ とする。$t\ge1+\varepsilon$ では直接積分でき、
$$
y_\varepsilon(t)
=\frac{\cos2(t-1-\varepsilon)-\cos2(t-1)}{4\varepsilon}.
$$
極限の $t=2$ の値は $\sin2/2\approx0.454649$(小数第6位まで) である。幅 $0.1$ では $y_{0.1}(2)\approx0.472362$(小数第6位まで)、幅 $0.01$ では $y_{0.01}(2)\approx0.456699$(小数第6位まで) であり、極限値に近づく。有限幅では入力が時刻 $1$ から始まり、重心の時刻が $1+\varepsilon/2$ になる。このため幅が大きい場合は、同じ時刻の値が極限より大きくなることもある。誤差の符号を決める定理ではなく、絶対値を $\varepsilon/2$ 以下に抑える定理である。
$$
y''+3y'+2y=3\delta_2,\qquad y(0)=y'(0)=0
$$
では、
$$
Y(s)=\frac{3e^{-2s}}{(s+1)(s+2)},\qquad
y(t)=3(e^{-(t-2)}-e^{-2(t-2)})u(t-2).
$$
$t=3$ の値は $3(e^{-1}-e^{-2})\approx0.697632$(小数第6位まで) である。変位は入力時刻で零のままつながり、速度だけが $3$ 跳ぶ。時間が経つと両方の指数関数が零へ近づくので、変位は零へ戻る。
$$
y''+4y=\delta_1,\qquad y(0)=1,\quad y'(0)=0
$$
なら、初期値の項を残して
$$
Y(s)=\frac{s}{s^2+4}+\frac{e^{-s}}{s^2+4},
\qquad y(t)=\cos2t+\frac12\sin2(t-1)u(t-1).
$$
第一項は撃力がなくても続く自由振動であり、第二項だけが撃力の応答である。$t=1$ の変位は $\cos2\approx-0.416147$(小数第6位まで) で、撃力の有無で変位の値は変わらない。その前後の速度の差は $1$ である。
誤りやすい点と反例
| 誤り | なぜ起こるか | 修正 |
|---|---|---|
| 高さ $J$ の矩形をデルタ $J\delta_a$ とする | 面積と高さの混同 | 高さを $J/\varepsilon$ にする |
| $e^{-as}$ の逆変換を通常の関数とする | 変換表の適用範囲を無視 | デルタ測度・超関数の変換として読む |
| 二階系で変位を跳ばせる | 最高階微分の位置を見ない | 変位連続、速度の跳びを確認する |
| $u(t-a)$ を省く | 因果性の条件を落とす | 入力前に応答が零になる式を用いる |
| 速度にも一様収束を主張する | 変位の評価を微分へ移す | 切替時刻を除いた領域の収束とする |
| 外す条件 | 反例 | 成り立たなくなること |
| :-- | :-- | :-- |
| 面積を固定する | $u(t-a)-u(t-a-\varepsilon)$ | 面積が $\varepsilon$ なのでデルタでなく零に収束する |
| 応答の因果性 | $\sin\omega(t-a)/\omega$ を全時刻で使う | 入力前にも振動し、零初期状態を表さない |
| 二階系の変位の連続性 | $y=u(t-a)$ | $D^2y=\delta_a'$ が現れ、デルタだけの方程式を満たさない |
| 収束する量の区別 | 連続な $y_\varepsilon'$ の列 | 跳ぶ速度への一様収束はできない |
第一の反例では、任意の有界な連続関数 $\varphi$ に対して積分の絶対値が $\varepsilon\sup|\varphi|$ 以下になる。従って弱い極限は零である。デルタの質量を得るには、必ず高さを幅の逆数に比例させる必要がある。
第三の反例の微分は 超関数 の例「Heaviside関数の微分」と一致する。$u$ の一階微分はデルタ、二階微分はデルタの微分である。二階の方程式で変位を階段状にすることは、単位の撃力よりもさらに特異な入力を導入することに相当する。
有限幅の応答の近似は、最大の入力の高さを小さくする近似ではない。高さはむしろ発散する。小さくなるのは、入力の作用時間と、その時間幅による変位の差である。強い意味での関数の収束、試験関数との積分で見る弱い収束、応答の一様収束をそれぞれ区別すると、特異な入力を扱う計算の意味が明確になる。
LebDQ26 §6.4 は矩形入力、デルタの変換、インパルス応答を順に扱っている。本記事の一様評価と試験関数による計算は、矩形近似の意味を明示するために添えたものである。
有限個の撃力 $\sum_jJ_j\delta_{a_j}$ に対しては、線形性によって応答を $\sum_jJ_jh(t-a_j)$ と重ねればよい。各時刻の速度の跳びは、その時刻に加えた作用量で決まる。すでに続いている自由振動や前の撃力の応答は消えないので、各項を入力前で零としたまま足し合わせる。複数の撃力を一つの大きさにまとめるには、作用時刻も同じである必要がある。
図で見る対応
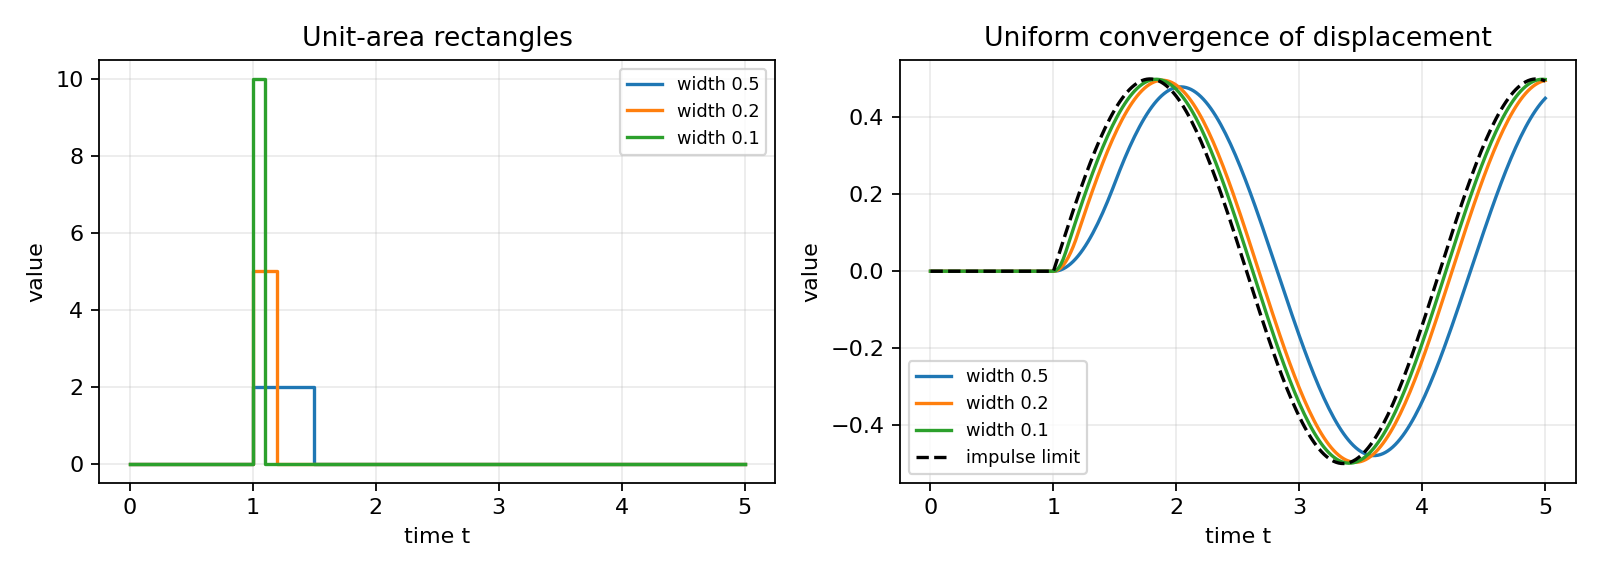 図: 時間領域と変換領域の対応
左は面積を $1$ に保つ幅の異なる矩形入力、右はその変位応答である。破線のインパルス応答に対し、幅を小さくすると応答が近づく。
関連項目
- 基礎: 超関数、Laplace変換
- 時刻の切替: 単位ステップ関数とLaplace変換
- 初期値問題: Laplace変換による微分方程式の解法
- 一般入力への応答: 畳み込みとLaplace変換
- 長時間の挙動: 初期値定理と最終値定理
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

