グラフの平行移動と対称移動
概要
グラフの平行移動と対称移動(translations and reflections of graphs)とは、グラフや図形を平行移動や $x$ 軸・$y$ 軸・原点に関する対称移動で移すことである。$y=f(x)$ のグラフを $x$ 軸方向に $p$、$y$ 軸方向に $q$ だけ平行移動すると $y=f(x-p)+q$、$x$ 軸・$y$ 軸・原点に関して対称に移すとそれぞれ $y=-f(x)$、$y=f(-x)$、$y=-f(-x)$ のグラフになる。一般に、図形 $F(x,y)=0$ を移動 $T$ で移した図形は、逆の移動を代入した $F(T^{-1}(x,y))=0$ で表され、$x-p$ のマイナスはこの逆向きから来る。グラフが $y$ 軸・原点に関して対称であることは、それぞれ $f$ が偶関数・奇関数であることと同値である(定義域が原点に関して対称なとき)。
高校での出発点:放物線を動かす
$y=2x^2$ のグラフを「右へ $3$、上へ $1$」動かすと、$y=2(x-3)^2+1$ のグラフになる。高校ではこのように、グラフを動かす規則を「$x$ を $x-p$ に、$y$ を $y-q$ に替える」と覚える。右へ動かすのに $x-3$ と マイナス になるのはなぜか。まず例で確かめる。
$y=2x^2$ のグラフを、$x$ 軸方向に $3$、$y$ 軸方向に $1$ だけ動かす。グラフ上の 3 つの点がどこへ行くかを調べる。
| もとの点($y=2x^2$ 上) | 動かした点 | $2(x-3)^2+1$ に代入 |
|---|---|---|
| $(0,0)$ | $(3,1)$ | $2\cdot0^2+1=1$ |
| $(1,2)$ | $(4,3)$ | $2\cdot1^2+1=3$ |
| $(-1,2)$ | $(2,3)$ | $2\cdot(-1)^2+1=3$ |
動かした点はどれも $y=2(x-3)^2+1$ を満たす(図1)。頂点は $(0,0)$ から $(3,1)$ へ移った。展開すると $y=2x^2-12x+19$ である。
の点を !FORMULA[30][-1215981041][0] だけずらすと、!FORMULA[31][744020481][0](赤)の点になることを見る図。矢印はもとの点と動かした点を結ぶ。](https://firebasestorage.googleapis.com/v0/b/mathlog-361213.appspot.com/o/uploads%2Fmathdown%2FdVda2jZqRrkAnQwp1fgO.png?alt=media) $y=2x^2$(青)の点を $(3,1)$ だけずらすと、$y=2(x-3)^2+1$(赤)の点になることを見る図。矢印はもとの点と動かした点を結ぶ。
$y=x^2$ と $y=(x-2)^2$ の値を並べる。
| $x$ | $0$ | $1$ | $2$ | $3$ | $4$ |
|---|---|---|---|---|---|
| $x^2$ | $0$ | $1$ | $4$ | $9$ | $16$ |
| $(x-2)^2$ | $4$ | $1$ | $0$ | $1$ | $4$ |
$y=x^2$ が $x=0$ でとる値 $0$ を、$y=(x-2)^2$ は $x=2$ でとる。$x=1$ でとる値 $1$ は $x=3$ でとる。新しい関数は、$x$ での値として、もとの関数の「$2$ だけ手前の点 $x-2$」での値を使う。だから同じ値が $2$ だけ遅れて(右に)現れる。$y=(x+2)^2$ なら $x$ での値がもとの $x+2$ での値なので、頂点は $(-2,0)$ で、左へ $2$ 動いている。
$y=(x-1)^2+2$ のグラフ(頂点 $(1,2)$)を、$x$ 軸、$y$ 軸、原点に関して対称に移す(図2)。
- $x$ 軸に関して対称:$y$ を $-y$ に替えて $-y=(x-1)^2+2$、つまり $y=-(x-1)^2-2$。頂点は $(1,-2)$。
- $y$ 軸に関して対称:$x$ を $-x$ に替えて $y=(-x-1)^2+2=(x+1)^2+2$。頂点は $(-1,2)$。
- 原点に関して対称:両方を替えて $-y=(-x-1)^2+2$、つまり $y=-(x+1)^2-2$。頂点は $(-1,-2)$。
点 $(2,3)$ はもとのグラフ上にある($(2-1)^2+2=3$)。その移り先 $(2,-3)$、$(-2,3)$、$(-2,-3)$ を代入すると、$-(2-1)^2-2=-3$、$(-2+1)^2+2=3$、$-(-2+1)^2-2=-3$ で、それぞれのグラフ上にある。
と、!FORMULA[97][38352][0] 軸(青)・!FORMULA[98][38383][0] 軸(赤)・原点(緑)に関して対称に移したグラフ。点は各グラフの頂点で、頂点の座標の符号の変わり方を見る図。](https://firebasestorage.googleapis.com/v0/b/mathlog-361213.appspot.com/o/uploads%2Fmathdown%2Fp6j0HHjgMoq2jCXtsvUI.png?alt=media) $y=(x-1)^2+2$(黒)と、$x$ 軸(青)・$y$ 軸(赤)・原点(緑)に関して対称に移したグラフ。点は各グラフの頂点で、頂点の座標の符号の変わり方を見る図。
3 つの例から、次の問いが出てくる。
- 「$x$ を $x-p$ に替える」とマイナスになるのはなぜか。放物線以外の図形でも同じ規則が使えるか。→ thm-trf-main、ex-trf-circle
- 対称移動の規則はどう示すか。→ cor-trf-graph
- 2 つの移動を続けて行うとき、順番を入れ替えてもよいか。→ prop-trf-compose、ex-trf-order
- グラフが $y$ 軸や原点に関して対称になるのはどんな関数か。→ prop-trf-even-odd、prop-trf-axis-center
- 「点を動かす向き」と「式に代入するもの」が逆になるのは、大学数学ではどう見えるか。→ prop-trf-action
高校の計算 この記事での見方 大学の言葉 ボックス $x$ を $x-p$、$y$ を $y-q$ に替える 逆向きの移動を式に代入する 逆写像との合成 thm-trf-main $y=f(-x)$、$y=-f(x)$、$y=-f(-x)$ 折り返しは 2 回で元に戻る 位数 2 の変換 cor-trf-graph、lem-trf-inverse 移動を 2 回続ける 代入を 2 回続ける 写像の合成と群の作用 prop-trf-compose、prop-trf-action 偶関数・奇関数 折り返しで変わらないグラフ 固有値 $\pm1$ の固有ベクトル prop-trf-even-odd、prop-trf-decomposition
点の移動と図形の方程式
グラフを動かす規則は、「点を動かす」ことと「方程式を満たす点の集まり」の 2 つを言葉にすると、1 つの定理にまとまる。
座標平面の各点 $(x,y)$ を次の点に移す規則を考える。$p,q$ は実数の定数である。
- 平行移動 $T_{p,q}$:$(x,y)\mapsto(x+p,\ y+q)$。「$x$ 軸方向に $p$、$y$ 軸方向に $q$ だけ平行移動する」という。
- $x$ 軸に関する対称移動 $\sigma_x$:$(x,y)\mapsto(x,\ -y)$。
- $y$ 軸に関する対称移動 $\sigma_y$:$(x,y)\mapsto(-x,\ y)$。
- 原点に関する対称移動 $\sigma_o$:$(x,y)\mapsto(-x,\ -y)$。
これらをまとめて 移動 と呼ぶ。移動 $T$ で点 $P$ が移る点を $T(P)$ と書く。図形 $C$(点の集まり)に対して、$C$ の各点を $T$ で移した点の集まりを $T(C)$ と書き、$C$ を $T$ で移した図形という。
$F(x,y)$ を $x,y$ の式とする。$F(x,y)=0$ を満たす点 $(x,y)$ 全体の集まりを、方程式 $F(x,y)=0$ の表す図形という。特に、関数 $y=f(x)$ のグラフは、方程式 $y-f(x)=0$ の表す図形である。
点 $(2,5)$ を動かす。
- $T_{3,-1}$:$(2+3,\ 5-1)=(5,4)$。
- $\sigma_x$:$(2,-5)$。$\sigma_y$:$(-2,5)$。$\sigma_o$:$(-2,-5)$。
$T_{3,-1}$ で $(5,4)$ に移った点を、$T_{-3,1}$ で動かすと $(5-3,\ 4+1)=(2,5)$ に戻る。$\sigma_y$ で $(-2,5)$ に移った点を、もう一度 $\sigma_y$ で動かすと $(2,5)$ に戻る。
最後の 2 つの計算は、どの移動にも「元に戻す移動」があることを示している。これが定理の鍵になる。
各移動 $T$ に対して、次の性質をもつ移動 $T^{-1}$ がある:すべての点 $P$ について $T^{-1}(T(P))=P$ かつ $T(T^{-1}(P))=P$。具体的には次のとおりである。
- $T_{p,q}^{-1}=T_{-p,-q}$。
- $\sigma_x^{-1}=\sigma_x$、$\sigma_y^{-1}=\sigma_y$、$\sigma_o^{-1}=\sigma_o$(3 つの対称移動は、2 回続けると元に戻る)。
$T^{-1}$ を $T$ の 逆の移動 という。
方針:点 $P=(x,y)$ を 2 回動かし、座標が $(x,y)$ に戻ることを計算で確かめる。
段 1(平行移動)。$T_{p,q}(x,y)=(x+p,\ y+q)$ である。これを $T_{-p,-q}$ で動かすと $\bigl((x+p)-p,\ (y+q)-q\bigr)=(x,y)$ になる。順番を逆にしても $\bigl((x-p)+p,\ (y-q)+q\bigr)=(x,y)$ である。
段 2($x$ 軸)。$\sigma_x(x,y)=(x,-y)$ を $\sigma_x$ で動かすと $\bigl(x,\ -(-y)\bigr)=(x,y)$ である。
段 3($y$ 軸と原点)。同じように、$\sigma_y$ を 2 回で $\bigl(-(-x),\ y\bigr)=(x,y)$、$\sigma_o$ を 2 回で $\bigl(-(-x),\ -(-y)\bigr)=(x,y)$ である。$\square$
図形 $C$ が方程式 $F(x,y)=0$ で表されるとし、$T$ を移動、$T^{-1}$ を逆の移動とする。このとき、$C$ を $T$ で移した図形 $T(C)$ は、方程式
$$
F\bigl(T^{-1}(x,y)\bigr)=0
$$
で表される。つまり、方程式の $(x,y)$ に「逆の移動で戻した点の座標」を代入すればよい。具体的には、$T(C)$ の方程式は次のとおりである。
| 移動 | $T^{-1}(x,y)$ | $T(C)$ の方程式 |
|---|---|---|
| $T_{p,q}$ | $(x-p,\ y-q)$ | $F(x-p,\ y-q)=0$ |
| $\sigma_x$ | $(x,\ -y)$ | $F(x,\ -y)=0$ |
| $\sigma_y$ | $(-x,\ y)$ | $F(-x,\ y)=0$ |
| $\sigma_o$ | $(-x,\ -y)$ | $F(-x,\ -y)=0$ |
方針:点 $Q$ が $T(C)$ に入ることを、「$Q$ を逆の移動で戻した点が $C$ に入る」と言いかえる。両方向の含意を 1 つずつ示す。
段 1($T(C)$ の点は条件を満たす)。$Q$ が $T(C)$ の点だとする。$T(C)$ の定義(def-trf-moves)から、$C$ の点 $P$ で $Q=T(P)$ となるものがある。lem-trf-inverse より $T^{-1}(Q)=T^{-1}(T(P))=P$ であり、$P$ は $C$ の点なので $F(P)=0$、つまり $F\bigl(T^{-1}(Q)\bigr)=0$ である。
段 2(条件を満たす点は $T(C)$ に入る)。点 $Q$ が $F\bigl(T^{-1}(Q)\bigr)=0$ を満たすとする。$P=T^{-1}(Q)$ とおくと $F(P)=0$ なので、$P$ は $C$ の点である。lem-trf-inverse より $T(P)=T(T^{-1}(Q))=Q$ なので、$Q$ は $C$ の点 $P$ を $T$ で移した点であり、$T(C)$ に入る。
段 3(まとめ)。段 1 と段 2 より、「$Q$ が $T(C)$ に入る」と「$F\bigl(T^{-1}(Q)\bigr)=0$」は同じ条件である。よって $T(C)$ は方程式 $F\bigl(T^{-1}(x,y)\bigr)=0$ で表される。表の 2 列目は lem-trf-inverse の逆の移動をそのまま書いたものである。$\square$
「右へ $p$ 動かすのに $x-p$ を代入する」マイナスの正体は、逆の移動 $T^{-1}$ である。移した図形の点 $Q$ が満たすべき条件は、「$Q$ を元の位置へ戻すと $C$ に乗る」ことだからである。ex-trf-why-minus の表で見た「$2$ だけ手前の点での値を使う」は、この言いかえを数で確かめたものである。
関数 $y=f(x)$ のグラフを移すと、次の方程式のグラフになる。
- $T_{p,q}$($x$ 軸方向に $p$、$y$ 軸方向に $q$):$y=f(x-p)+q$。
- $\sigma_x$($x$ 軸に関して対称):$y=-f(x)$。
- $\sigma_y$($y$ 軸に関して対称):$y=f(-x)$。
- $\sigma_o$(原点に関して対称):$y=-f(-x)$。
方針:def-trf-figure のとおり、グラフは $F(x,y)=y-f(x)=0$ の表す図形である。thm-trf-main の表の代入をして、$y$ について解く。
- $F(x-p,\ y-q)=(y-q)-f(x-p)=0$ を $y$ について解くと $y=f(x-p)+q$。
- $F(x,-y)=-y-f(x)=0$ より $y=-f(x)$。
- $F(-x,y)=y-f(-x)=0$ より $y=f(-x)$。
- $F(-x,-y)=-y-f(-x)=0$ より $y=-f(-x)$。$\square$
この系から、4 つの移動はどれも、関数のグラフを再び関数のグラフに移すことが分かる(移した図形の方程式が 「$y=$($x$ の式)」の形になるから)。
- 円 $x^2+y^2=1$ を $T_{2,-1}$ で移す。$F(x,y)=x^2+y^2-1$ に $(x-2,\ y+1)$ を代入して、$(x-2)^2+(y+1)^2=1$ となる。中心 $(0,0)$ は $(2,-1)$ に移り、半径は $1$ のままである。点 $(1,0)$ の移り先 $(3,-1)$ を代入すると $(3-2)^2+(-1+1)^2=1$ で、確かに円の上にある。$(0,1)$ の移り先 $(2,0)$ も $0^2+1^2=1$ を満たす。
- 双曲線 $y=\dfrac1x$ を $T_{1,2}$ で移すと、cor-trf-graph の 1 より $y=\dfrac1{x-1}+2$ となる。$x$ 軸と $y$ 軸に近づいていた曲線は、直線 $x=1$ と $y=2$ に近づく曲線になる。点 $(1,1)$ の移り先 $(2,3)$ は $\dfrac1{2-1}+2=3$、点 $(-1,-1)$ の移り先 $(0,1)$ は $\dfrac1{0-1}+2=1$ を満たす。
$y=x^2-4x+5$ は、平方完成すると $y=(x-2)^2+1$ なので、$y=x^2$ のグラフを $T_{2,1}$ で移したものである(平方完成は 2次関数の最大・最小 で扱う)。このグラフをさらに $x$ 軸方向に $-3$、$y$ 軸方向に $4$ 動かすと、cor-trf-graph の 1 を $f(x)=x^2-4x+5$、$p=-3$、$q=4$ で使って
$$
y=f(x+3)+4=(x+3)^2-4(x+3)+5+4=x^2+2x+6
$$
となる。頂点で確かめると、$(2,1)$ が $(2-3,\ 1+4)=(-1,5)$ に移り、$x^2+2x+6=(x+1)^2+5$ の頂点と一致する。
2 つの移動を続けて行う
移動 $T$ のあとに移動 $S$ を行う移動を $S\circ T$ と書く(右側の $T$ を先に行う)。つまり $(S\circ T)(P)=S\bigl(T(P)\bigr)$ である。これは 写像の合成 の記号である。
- $T_{r,s}\circ T_{p,q}=T_{p+r,\ q+s}$。特に、平行移動どうしは順番を入れ替えても同じ移動になる。
- $\sigma_y\circ\sigma_x=\sigma_x\circ\sigma_y=\sigma_o$、$\sigma_o\circ\sigma_x=\sigma_x\circ\sigma_o=\sigma_y$、$\sigma_o\circ\sigma_y=\sigma_y\circ\sigma_o=\sigma_x$。
- $p\ne0$ のとき、$\sigma_y\circ T_{p,0}$ と $T_{p,0}\circ\sigma_y$ は異なる移動である。
方針:点 $(x,y)$ を 2 回動かしたときの座標を計算し、比べる。
段 1(平行移動どうし)。$T_{p,q}$ で $(x+p,\ y+q)$ に移り、続けて $T_{r,s}$ で $(x+p+r,\ y+q+s)$ に移る。これは $T_{p+r,\ q+s}(x,y)$ である。逆の順番では $(x+r+p,\ y+s+q)$ で、足し算の順番を入れ替えても和は同じなので、同じ点である。
段 2(対称移動どうし)。$\sigma_x$ で $(x,-y)$、続けて $\sigma_y$ で $(-x,-y)=\sigma_o(x,y)$ である。逆の順番では $\sigma_y$ で $(-x,y)$、続けて $\sigma_x$ で $(-x,-y)$ で、同じである。$\sigma_o$ と $\sigma_x$ では、$(x,y)\to(-x,-y)\to(-x,y)$、$(x,y)\to(x,-y)\to(-x,y)$ で、どちらも $\sigma_y(x,y)$ である。$\sigma_o$ と $\sigma_y$ も同じように、どちらの順番でも $(x,-y)=\sigma_x(x,y)$ になる。
段 3(平行移動と対称移動)。$\sigma_y\circ T_{p,0}$ は $(x,y)\to(x+p,\ y)\to(-x-p,\ y)$ と動かす。$T_{p,0}\circ\sigma_y$ は $(x,y)\to(-x,\ y)\to(-x+p,\ y)$ と動かす。点 $(0,0)$ の移り先は、前者で $(-p,0)$、後者で $(p,0)$ であり、$p\ne0$ なら異なる。$\square$
$y=x^2$ を $T_{1,2}$ で移すと $y=(x-1)^2+2$ である。これを $T_{3,-5}$ で移すと、cor-trf-graph の 1 を使って
$$
y=\bigl((x-3)-1\bigr)^2+2-5=(x-4)^2-3
$$
となる。prop-trf-compose の 1 より、これは $y=x^2$ を $T_{4,-3}$ で一度に移したもの $y=(x-4)^2-3$ と同じである。
$y=x^2$ に、「$x$ 軸方向に $1$ の平行移動」と「$y$ 軸に関する対称移動」を行う(図3)。
- 先に平行移動:$y=(x-1)^2$。次に $y$ 軸に関して対称に移すと、$x$ を $-x$ に替えて $y=(-x-1)^2=(x+1)^2$。頂点は $(-1,0)$。
- 先に対称移動:$y=(-x)^2=x^2$($y=x^2$ は $y$ 軸に関して対称なので変わらない)。次に平行移動すると $y=(x-1)^2$。頂点は $(1,0)$。
頂点 $(0,0)$ の行き先を点で追っても、前者は $(0,0)\to(1,0)\to(-1,0)$、後者は $(0,0)\to(0,0)\to(1,0)$ で、それぞれ上で求めた頂点 $(-1,0)$、$(1,0)$ と一致する。2 つの順番で行き先が異なるので、できる図形も異なる。
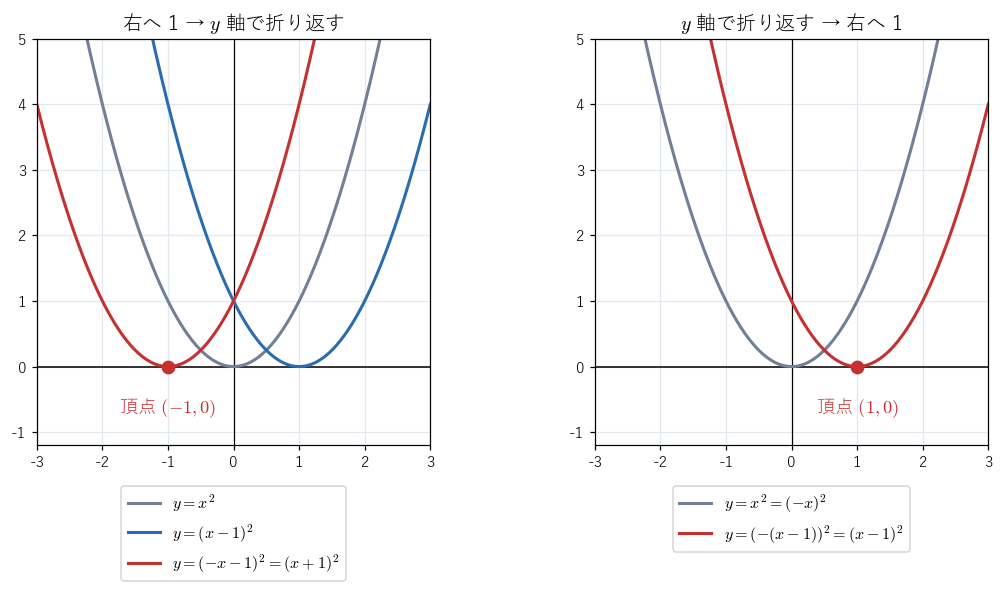 $y=x^2$ に平行移動と対称移動を行う順番を変えると、頂点が $(-1,0)$ と $(1,0)$ の異なる放物線になることを見る図。
直線や点に関する対称移動
$y$ 軸以外の直線 $x=a$ に関する対称移動は、平行移動と $\sigma_y$ を組み合わせて作れる。
$a,b$ を実数とする。
- 直線 $x=a$ に関する対称移動 $\rho_a\colon(x,y)\mapsto(2a-x,\ y)$ は、$\rho_a=T_{a,0}\circ\sigma_y\circ T_{-a,0}$ と表される。$y=f(x)$ のグラフを $\rho_a$ で移すと、$y=f(2a-x)$ のグラフになる。
- 点 $(a,b)$ に関する対称移動 $\tau_{a,b}\colon(x,y)\mapsto(2a-x,\ 2b-y)$ は、$\tau_{a,b}=T_{a,b}\circ\sigma_o\circ T_{-a,-b}$ と表される。$y=f(x)$ のグラフを $\tau_{a,b}$ で移すと、$y=2b-f(2a-x)$ のグラフになる。
方針:直線 $x=a$(点 $(a,b)$)を $y$ 軸(原点)に重ねるように平行移動し、そこで折り返し、元の位置に戻す。そのあと、thm-trf-main の証明と同じ議論を使う。
段 1(1 の合成)。$(x,y)$ は $T_{-a,0}$ で $(x-a,\ y)$、$\sigma_y$ で $(a-x,\ y)$、$T_{a,0}$ で $(2a-x,\ y)$ に移る。これは $\rho_a(x,y)$ である。
段 2(2 の合成)。$(x,y)$ は $T_{-a,-b}$ で $(x-a,\ y-b)$、$\sigma_o$ で $(a-x,\ b-y)$、$T_{a,b}$ で $(2a-x,\ 2b-y)$ に移る。これは $\tau_{a,b}(x,y)$ である。
段 3(逆の移動)。$\rho_a$ を 2 回行うと $\bigl(2a-(2a-x),\ y\bigr)=(x,y)$、$\tau_{a,b}$ を 2 回行うと $\bigl(2a-(2a-x),\ 2b-(2b-y)\bigr)=(x,y)$ なので、どちらも自分自身が逆の移動である。
段 4(グラフ)。prf-thm-trf-main で使ったのは、「$T$ に逆の移動 $T^{-1}$ があって、$T^{-1}(T(P))=P$、$T(T^{-1}(P))=P$ が成り立つ」ことだけである。段 3 より $\rho_a$ と $\tau_{a,b}$ もこれを満たすので、移した図形は $F\bigl(\rho_a(x,y)\bigr)=0$、$F\bigl(\tau_{a,b}(x,y)\bigr)=0$ で表される。$F(x,y)=y-f(x)$ とすると、それぞれ $y-f(2a-x)=0$、$(2b-y)-f(2a-x)=0$ であり、$y$ について解くと 1 と 2 の式になる。$\square$
- $y=x^2$ を直線 $x=1$ に関して対称に移すと、$y=(2-x)^2=(x-2)^2$ になる。頂点 $(0,0)$ は $(2,0)$ に移る。直線 $x=1$ 上の点 $(1,1)$ は動かず、実際 $(2-1)^2=1$ である。点 $(-1,1)$ は $(3,1)$ に移り、$(3-2)^2=1$ を満たす。
- $y=x^2$ を点 $(1,1)$ に関して対称に移すと、$y=2-(2-x)^2=-x^2+4x-2$ になる。頂点 $(0,0)$ は $(2,2)$ に移り、$-4+8-2=2$ を満たす。点 $(1,1)$ はもとのグラフ上にあって動かず、$-1+4-2=1$ である。
対称なグラフ:偶関数と奇関数
移動しても変わらないグラフがある。$y=x^2$ のグラフは $y$ 軸で折り返しても同じ形である。このようなグラフをもつ関数を、式で特徴づける(大学向けの記事は 偶関数と奇関数)。
関数 $f$ の定義域 $I$ が、「$x$ が $I$ に入れば $-x$ も $I$ に入る」を満たすとする。
- $I$ のすべての $x$ で $f(-x)=f(x)$ が成り立つとき、$f$ を 偶関数 という。
- $I$ のすべての $x$ で $f(-x)=-f(x)$ が成り立つとき、$f$ を 奇関数 という。
定義域はすべての実数とする。
- $f(x)=x^4-3x^2$:$f(-x)=(-x)^4-3(-x)^2=x^4-3x^2=f(x)$ なので偶関数。たとえば $f(1)=f(-1)=-2$。
- $f(x)=x^3-x$:$f(-x)=-x^3+x=-f(x)$ なので奇関数。たとえば $f(2)=6$、$f(-2)=-6$。
- $f(x)=x^2+x$:$f(1)=2$、$f(-1)=0$ である。$f(-1)\ne f(1)$ なので偶関数でなく、$f(-1)\ne-f(1)$ なので奇関数でもない。
- $f(x)=x^3+1$:$f(1)=2$、$f(-1)=0$ で、3 と同じ理由でどちらでもない。$x^3$ は奇関数だが、定数 $1$ を足すと奇関数でなくなる。
関数 $f$ の定義域を $I$、グラフを $G$ とする。
- $\sigma_y(G)=G$(グラフが $y$ 軸に関して対称)であることと、$f$ が偶関数であることは同値である。
- $\sigma_o(G)=G$(グラフが原点に関して対称)であることと、$f$ が奇関数であることは同値である。
方針:グラフの点は $(x,f(x))$ の形をしている。その移り先がまたグラフに乗るかを、式 $f(-x)=\pm f(x)$ と結びつける。1 を示す。2 も同じである(段の終わりに違いを書く)。
段 1(偶関数ならグラフは対称)。$f$ を偶関数とする。$G$ の点 $(x,f(x))$ の移り先は $\sigma_y(x,f(x))=(-x,f(x))$ である。$-x$ は $I$ に入り、$f(-x)=f(x)$ なので、この点は $(-x,f(-x))$、つまり $G$ の点である。よって $\sigma_y(G)$ は $G$ に含まれる。逆に、$G$ の点 $P$ について、$\sigma_y(P)$ は今示したことから $G$ の点であり、$P=\sigma_y\bigl(\sigma_y(P)\bigr)$(lem-trf-inverse)なので $P$ は $\sigma_y(G)$ に入る。よって $\sigma_y(G)=G$ である。
段 2(グラフが対称なら偶関数)。$\sigma_y(G)=G$ とする。$I$ の $x$ について、$G$ の点 $(x,f(x))$ の移り先 $(-x,f(x))$ は $G$ の点である。$G$ の点の $x$ 座標は定義域 $I$ に入るので $-x$ は $I$ に入る。また、$G$ の点で $x$ 座標が $-x$ のものは $(-x,f(-x))$ ただ 1 つなので、$f(x)=f(-x)$ である。よって $f$ は偶関数である。
段 3(2 の場合)。$\sigma_o(x,f(x))=(-x,-f(x))$ を使い、段 1、2 の $f(x)$ を $-f(x)$ に替えて同じ議論をする。条件は $f(-x)=-f(x)$ になる。$\square$
直線 $x=a$ や点 $(a,b)$ に関する対称性も、prop-trf-line-point を使って同じように式にできる。
関数 $f$ のグラフ $G$ について、次が成り立つ(定義域は $a$ について対称、つまり $a+t$ が定義域に入れば $a-t$ も入るとする)。
- $G$ が直線 $x=a$ に関して対称であることと、定義域のすべての $a+t$ について $f(a+t)=f(a-t)$ が成り立つことは同値である。
- $G$ が点 $(a,b)$ に関して対称であることと、定義域のすべての $a+t$ について $f(a+t)+f(a-t)=2b$ が成り立つことは同値である。
方針:prf-prop-trf-even-odd の $\sigma_y$、$\sigma_o$ を $\rho_a$、$\tau_{a,b}$ に替える。
段 1(1)。$\rho_a$ はグラフの点 $(x,f(x))$ を $(2a-x,\ f(x))$ に移す。$x=a+t$ とおくと $2a-x=a-t$ なので、移り先は $(a-t,\ f(a+t))$ である。これが $G$ の点であることは $f(a-t)=f(a+t)$ と同じである。$\rho_a$ は自分自身が逆の移動なので(prf-prop-trf-line-point の段 3)、prf-prop-trf-even-odd の段 1、2 と同じ議論で、$\rho_a(G)=G$ と「すべての $t$ で $f(a+t)=f(a-t)$」は同値になる。
段 2(2)。$\tau_{a,b}$ は $(a+t,\ f(a+t))$ を $(a-t,\ 2b-f(a+t))$ に移す。これが $G$ の点であることは $f(a-t)=2b-f(a+t)$、つまり $f(a+t)+f(a-t)=2b$ と同じである。あとは段 1 と同じである。$\square$
- $f(x)=x^2-4x+5$ について、$f(2+t)=(2+t)^2-4(2+t)+5=t^2+1$、$f(2-t)=(2-t)^2-4(2-t)+5=t^2+1$ である。等しいので、グラフは直線 $x=2$ に関して対称である。これは放物線の軸が $x=2$ であることの言いかえで、2次関数の最大・最小 の「値は軸からの距離で決まる」と同じ内容である。
- $f(x)=x^3-3x^2+2x$ について、$f(1+t)=(1+t)^3-3(1+t)^2+2(1+t)=t^3-t$ である($f(x)=x(x-1)(x-2)$ に $x=1+t$ を入れると $(1+t)\,t\,(t-1)=t^3-t$ とも計算できる)。$f(1-t)=(-t)^3-(-t)=-t^3+t$ なので、$f(1+t)+f(1-t)=0=2\cdot0$ である。グラフは点 $(1,0)$ に関して対称である(図4)。数で確かめると、$f\bigl(\frac32\bigr)=-\frac38$、$f\bigl(\frac12\bigr)=\frac38$ で和は $0$ である。
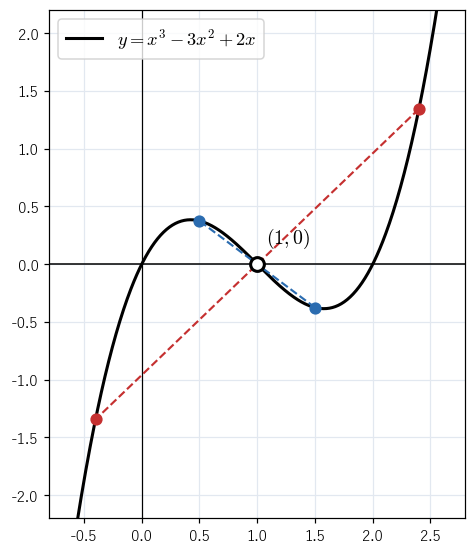 $y=x^3-3x^2+2x$ のグラフと点 $(1,0)$。$(1,0)$ に関して対称な 2 点の組(青、赤)を結ぶ線分の中点がどれも $(1,0)$ になることを見る図。
3 次関数のグラフが必ずある点に関して対称になることは 3次関数のグラフ で扱う。偶関数・奇関数を積分に使う方法は 対称性を用いた積分 にある。
例と反例
thm-trf-main、prop-trf-compose、prop-trf-even-odd の仮定を外すと、結論が崩れる。
| 外した仮定 | 崩れる主張 | ボックス |
|---|---|---|
| 代入するのは逆の移動 $T^{-1}$ | 「右へ $2$ なら $x+2$ を代入」 | ex-trf-counter-sign |
| 2 つの移動がどちらも平行移動 | 順番を入れ替えても同じ図形 | ex-trf-order |
| 移動が 4 種類(と $\rho_a$、$\tau_{a,b}$) | 移した図形はまた関数のグラフ | ex-trf-counter-diagonal |
| 定義域が原点に関して対称 | 式が $f(-x)=f(x)$ なら $y$ 軸に関して対称 | ex-trf-counter-domain |
$y=x^2$ を $x$ 軸方向に $2$ 動かすつもりで、$x$ に $T_{2,0}$ の座標 $x+2$ を代入すると、$y=(x+2)^2$ になる。このグラフの頂点は $(-2,0)$ で、左へ $2$ 動いている。
満たさない性質:代入するのが逆の移動 $T^{-1}$ であること。破る主張:「移した図形の方程式は $F(T(x,y))=0$」。thm-trf-main の $T$ を $T^{-1}$ に替えた式 $F(T(x,y))=0$ は、$C$ を $T^{-1}$ で移した図形、つまり逆向きに動かした図形を表す。
点 $(x,y)$ を $(y,x)$ に移す移動 $\mu$(直線 $y=x$ に関する対称移動)を考える。$\mu$ を 2 回行うと元に戻るので、$\mu$ は自分自身が逆の移動であり、prf-prop-trf-line-point の段 4 と同じ理由で thm-trf-main の形の結論が成り立つ。$y=x^2$、つまり $y-x^2=0$ を $\mu$ で移すと $x-y^2=0$、つまり $x=y^2$ になる。
ところが $x=y^2$ は関数のグラフではない。たとえば $x=1$ のとき $y=1$ と $y=-1$ の 2 点がある。満たさない性質:移動が cor-trf-graph の 4 種類(と prop-trf-line-point の 2 種類)のどれかであること。破る主張:「関数のグラフを移すと、また関数のグラフになる」。$\mu$ で移したグラフが関数のグラフになるのは、もとの関数に 逆関数 があるときである。
$f(x)=x^2$ を定義域 $-1\le x\le2$ で考える。$-1\le x\le1$ では $-x$ も定義域に入り、$f(-x)=f(x)$ が成り立つ。しかし、グラフの点 $(2,4)$ を $y$ 軸に関して移した点 $(-2,4)$ は、$x=-2$ が定義域の外なのでグラフに乗らない。グラフは $y$ 軸に関して対称ではない。
満たさない性質:定義域が「$x$ が入れば $-x$ も入る」を満たすこと。破る主張:「式の上で $f(-x)=f(x)$ ならグラフは $y$ 軸に関して対称」。def-trf-even-odd で定義域の条件を先に置いたのはこのためである。
大学数学で見る:点の移動と式の代入は逆向き
thm-trf-main では、図形を $T$ で動かすとき、式には $T^{-1}$ を代入した。移動を 2 回続けると、代入の順番はどうなるか。
ここからは、def-trf-moves の 4 種類の移動を何回か合成したもの($\rho_a$、$\tau_{a,b}$ もその例である)も 移動 と呼ぶ。たとえば ex-trf-order の $\sigma_y\circ T_{1,0}$ は 4 種類のどれでもないが、この意味の移動である。prf-thm-trf-main で使ったのは「$T$ に逆の移動 $T^{-1}$ があって、$T^{-1}(T(P))=P$、$T(T^{-1}(P))=P$ が成り立つ」ことだけだった(prf-prop-trf-line-point の段 4 と同じ)。次の lem-trf-composite-inverse により、逆の移動をもつ 2 つの移動の合成もまた逆の移動をもつ。4 種類の移動は lem-trf-inverse により逆の移動をもつので、これを合成の回数だけくり返し使うと、この意味のどの移動も逆の移動をもつ。したがって thm-trf-main は、この意味の移動にもそのまま使える。まず、合成の逆について次が成り立つ。
逆の移動をもつ移動 $S,T$ について、$S\circ T$ も逆の移動をもち、$(S\circ T)^{-1}=T^{-1}\circ S^{-1}$ である。つまり、「$T$ のあとに $S$」を元に戻すには、先に $S$ を戻し、次に $T$ を戻す。
方針:$T^{-1}\circ S^{-1}$ が、lem-trf-inverse の意味で $S\circ T$ を元に戻すことを確かめる。
段 1。点 $P$ について
$$
(T^{-1}\circ S^{-1})\bigl((S\circ T)(P)\bigr)=T^{-1}\Bigl(S^{-1}\bigl(S(T(P))\bigr)\Bigr)=T^{-1}\bigl(T(P)\bigr)=P
$$
である。2 つ目の等号は $S^{-1}(S(Q))=Q$ を $Q=T(P)$ で使い、3 つ目の等号は $T^{-1}(T(P))=P$ を使った。
段 2。逆の順番でも同じように $(S\circ T)\bigl((T^{-1}\circ S^{-1})(P)\bigr)=S\Bigl(T\bigl(T^{-1}(S^{-1}(P))\bigr)\Bigr)=S\bigl(S^{-1}(P)\bigr)=P$ である。$\square$
靴下をはいてから靴をはいたなら、脱ぐときは靴を先に脱ぐ。lem-trf-composite-inverse はこの順番の入れ替わりを式にしたものである。
図形の方程式 $F(x,y)=0$ と移動 $T$ に対して、$T\cdot F$ を式 $F\bigl(T^{-1}(x,y)\bigr)$ と定める(thm-trf-main より、$T\cdot F=0$ は $F=0$ の表す図形を $T$ で移した図形を表す)。このとき、次が成り立つ。
- 何も動かさない移動 $\mathrm{id}$($\mathrm{id}(P)=P$)について、$\mathrm{id}\cdot F=F$。
- 移動 $S,T$ について、$S\cdot(T\cdot F)=(S\circ T)\cdot F$。
方針:左辺を定義どおりに書き下し、lem-trf-composite-inverse で右辺の形にする。
段 1(1)。$\mathrm{id}^{-1}=\mathrm{id}$ なので $\mathrm{id}\cdot F=F\bigl(\mathrm{id}(x,y)\bigr)=F(x,y)$ である。
段 2(2)。$G=T\cdot F$ とおくと、$G(x,y)=F\bigl(T^{-1}(x,y)\bigr)$ である。$S\cdot G$ は $G$ に $S^{-1}(x,y)$ を代入した式なので
$$
S\cdot(T\cdot F)=G\bigl(S^{-1}(x,y)\bigr)=F\Bigl(T^{-1}\bigl(S^{-1}(x,y)\bigr)\Bigr)=F\bigl((T^{-1}\circ S^{-1})(x,y)\bigr)
$$
である。lem-trf-composite-inverse より $T^{-1}\circ S^{-1}=(S\circ T)^{-1}$ なので、右辺は $F\bigl((S\circ T)^{-1}(x,y)\bigr)=(S\circ T)\cdot F$ である。$\square$
ex-trf-order の 1 つ目の順番を、prop-trf-action で計算する。$T=T_{1,0}$、$S=\sigma_y$、$F=y-x^2$ とする。
- $S\circ T$ は $(x,y)\to(x+1,y)\to(-x-1,\ y)$ と動かす。これを 2 回行うと $\bigl(-(-x-1)-1,\ y\bigr)=(x,y)$ なので、$S\circ T$ は自分自身が逆の移動である(直線 $x=-\frac12$ に関する対称移動 $\rho_{-1/2}$ である)。
- $(S\circ T)\cdot F=F(-x-1,\ y)=y-(-x-1)^2=y-(x+1)^2$ である。
これは ex-trf-order で 2 回に分けて代入した結果 $y=(x+1)^2$ と一致する。
prop-trf-action の 1、2 は、移動の全体が方程式の全体に 作用 している、と言い表される(群の作用)。点を $T$ で動かすと式には $T^{-1}$ が入るが、逆向きどうしが打ち消し合い、「$T$ のあとに $S$」は式の上でも「$T$ のあとに $S$」の順に働く。もし $T^{-1}$ の代わりに $T$ をそのまま代入する約束にすると、$F\bigl((S\circ T)(x,y)\bigr)$ は「先に $S$ を代入し、そのあとで $T$ を代入した」式になり、順番が逆転する。高校の規則「$x$ を $x-p$ に替える」のマイナスは、この順番をそろえるための符号である。
移動どうしの合成の規則も、大学の言葉で整理できる。
prop-trf-compose の 2 と lem-trf-inverse をまとめると、4 つの移動 $\mathrm{id},\sigma_x,\sigma_y,\sigma_o$ の合成は次の表になる(行の移動を、列の移動のあとに行う)。
| $\circ$ | $\mathrm{id}$ | $\sigma_x$ | $\sigma_y$ | $\sigma_o$ |
|---|---|---|---|---|
| $\mathrm{id}$ | $\mathrm{id}$ | $\sigma_x$ | $\sigma_y$ | $\sigma_o$ |
| $\sigma_x$ | $\sigma_x$ | $\mathrm{id}$ | $\sigma_o$ | $\sigma_y$ |
| $\sigma_y$ | $\sigma_y$ | $\sigma_o$ | $\mathrm{id}$ | $\sigma_x$ |
| $\sigma_o$ | $\sigma_o$ | $\sigma_y$ | $\sigma_x$ | $\mathrm{id}$ |
合成してもこの 4 つの外に出ず、何も動かさない $\mathrm{id}$ を含み、どの移動の逆の移動もこの 4 つの中にある。このような集まりを 群 という(群の条件には結合法則 $U\circ(S\circ T)=(U\circ S)\circ T$ も入るが、これはどちらも「$T$、$S$、$U$ の順に行う」移動なので、移動の合成ではつねに成り立つ)。この群では、表の対角線がすべて $\mathrm{id}$ であることから分かるように、どの移動も自分自身が逆の移動である。この 4 つの群は Kleinの四元群 と呼ばれる。自分自身が逆であることは群の条件ではない。実際、平行移動の全体も、prop-trf-compose の 1 から、ベクトル $(p,q)$ の足し算と同じ規則で合成される群であるが、たとえば $T_{1,0}$ の逆の移動は $T_{-1,0}$ で、自分自身ではない。
最後に、偶関数・奇関数を「$y$ 軸での折り返し」の側から見る。関数 $f$ に対して、$y$ 軸に関して対称に移したグラフの関数 $f(-x)$ を対応させる操作を $R$ と書く。$R$ を 2 回行うと $f(-(-x))=f(x)$ で元に戻る。偶関数は $R$ で変わらない関数、奇関数は $R$ で $-1$ 倍になる関数である。
定義域が「$x$ が入れば $-x$ も入る」を満たす関数 $f$ は、偶関数 $g$ と奇関数 $h$ の和 $f=g+h$ にただ 1 通りに書ける。具体的には
$$
g(x)=\frac{f(x)+f(-x)}2,\qquad h(x)=\frac{f(x)-f(-x)}2
$$
である。
方針:上の $g,h$ が条件を満たすことを確かめ(存在)、次に $f=g+h$ と書けたとして $g,h$ を $f$ で表す(一意性)。
段 1(存在)。$g(-x)=\dfrac{f(-x)+f(x)}2=g(x)$ なので $g$ は偶関数である。$h(-x)=\dfrac{f(-x)-f(x)}2=-h(x)$ なので $h$ は奇関数である。$g(x)+h(x)=\dfrac{2f(x)}2=f(x)$ である。
段 2(一意性)。$f=g+h$($g$ は偶関数、$h$ は奇関数)とする。$x$ を $-x$ に替えると $f(-x)=g(-x)+h(-x)=g(x)-h(x)$ である。$f(x)=g(x)+h(x)$ と辺々足して $2$ で割ると $g(x)=\dfrac{f(x)+f(-x)}2$、辺々引いて $2$ で割ると $h(x)=\dfrac{f(x)-f(-x)}2$ である。したがって $g,h$ は $f$ から 1 通りに決まる。$\square$
- $f(x)=x^3+x^2+x+1$:$f(-x)=-x^3+x^2-x+1$ なので、$g(x)=\dfrac{f(x)+f(-x)}2=x^2+1$、$h(x)=\dfrac{f(x)-f(-x)}2=x^3+x$ である。多項式では、偶数次の項が偶関数の部分、奇数次の項が奇関数の部分になる。
- $f(x)=e^x$:$g(x)=\dfrac{e^x+e^{-x}}2$、$h(x)=\dfrac{e^x-e^{-x}}2$ である。この 2 つは 双曲線関数 $\cosh x$、$\sinh x$ と呼ばれる。$x=0$ では $g(0)=1$、$h(0)=0$ で、和は $e^0=1$ である。
偶関数は $R$ で $1$ 倍、奇関数は $R$ で $-1$ 倍になる関数なので、線形代数の言葉では、$R$ の 固有値 $1$ と $-1$ に対応する固有ベクトルである。prop-trf-decomposition は、$R$ を 2 回行うと元に戻ることから、関数全体が 2 つの固有空間に分かれることを述べている。直線に関する鏡映(折り返し)の行列は、その直線への射影行列 $P$ を使って $2P-I$ と書け、$R$ と同じく 2 回で元に戻る($(2P-I)^2=I$)。射影行列の固有値が $0$ と $1$ だけであることと、鏡映 $2P-I$ との関係は 正射影と射影行列 で扱う。
さらに先へ
- 点 $(x,y)$ を $(kx,\ y)$($k\ne0$)に移す拡大・縮小も逆の移動 $(x/k,\ y)$ をもつので、thm-trf-main と同じ議論で、$y=f(x)$ のグラフは $y=f(x/k)$ のグラフに移る。三角関数のグラフでの使い方は 三角関数のグラフと周期 で扱う。回転や一般の 1 次変換は 1次変換と行列式:面積の拡大率 と 回転・鏡映と行列の群 で扱う。
- 図形の性質を「ある移動の群で変わらない性質」として分類する見方は、群の作用 の考え方で、幾何学の分類の基本になる。
関連項目
- 前提: 関数, 座標平面, 2次関数
- 前に読む: 2次関数の最大・最小
- 次に読む: 3次関数のグラフ, 三角関数のグラフと周期, 対称性を用いた積分
- 関連(高校数学): 回転・鏡映と行列の群, 1次変換と行列式:面積の拡大率, 正射影と射影行列
- 発展: 群の作用, 群, Kleinの四元群, 固有値, 写像の合成
- 比較: 逆関数, 偶関数と奇関数, 双曲線関数
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

