逆問題
概要
逆問題(inverse problem)とは、順写像 $F$ による観測 $y=F(x)$ から原因 $x$ を求める問題である。解の存在・一意性・データへの連続依存がそろう問題を適切といい、階数が無限のコンパクト作用素の逆は連続でないので、第 1 種の積分方程式の多くは不適切である。解ける条件は特異値で判定でき(Picard の条件)、正則化で雑音の増幅を抑える。ソース条件のもとで誤差の順は $\delta^{2\nu/(2\nu+1)}$ で、どの方法もこれより速い順にはできない。
原因から結果を計算するのが順問題で、結果の観測から原因を求めるのが 逆問題(inverse problem)である。CT の投影データから体内の密度を求める、ぼけた画像からもとの画像を求める、終わりの温度分布から始めの温度分布を求める、といった問題がこれにあたる。
逆問題の難しさは、順問題の計算が滑らかにする方向に働くことから来る。滑らかにする写像は細かい成分を弱めるので、逆にたどると細かい成分が増幅される。たとえば $f$ に $\delta\sin(x/\delta^2)$ という大きさ $\delta$ の雑音が乗ると、微分した $f'$ には振幅 $1/\delta$ の雑音が乗る。積分という順問題の逆である微分は、データの小さな誤差で大きく変わる。
この記事は分野の入口である。逆問題の不安定性がコンパクト作用素の性質から必ず起こること(thm-ip-compact)、解ける条件が特異値で読めること(thm-ip-picard)を示し、不安定性を抑える正則化の一般論(thm-ip-filter)と、事前の情報なしには超えられない精度の限界(thm-ip-lower)を述べる。個々の方法と問題は、下の一覧から各記事へ進む。
定義と使える条件
$X,Y$ をノルム空間、$D\subset X$ を部分集合とし、$F\colon D\to Y$ を写像とする。$F$ を 順写像(forward map)という。
$y\in Y$ から $F(x)=y$ を満たす $x\in D$ を求める問題を 逆問題 という。次の 3 条件がすべて成り立つとき、この問題は 適切(well-posed)であるという。
- 存在:すべての $y\in Y$ に解がある。
- 一意性:解は高々 1 つである。
- 安定性:解は $y$ に連続に依存する。つまり $F^{-1}\colon Y\to X$ が連続である。
適切でない問題を 不適切(ill-posed)という。
実際に難しいのは 3 である。1 と 2 は最小二乗解と最小ノルム解に取り替えれば、線形の問題では多くの場合に解消できる。
$A\colon X\to Y$ を Hilbert 空間の間の有界線形作用素とする。$\|Ax-b\|$ を最小にする $x$ のうちノルムが最小のものを $b$ の 最小ノルム最小二乗解 といい、$x^\dagger$ と書く。$x^\dagger$ が存在するのは $b\in R(A)+R(A)^\perp$ のときで、その $b$ の全体を $D(A^\dagger)$ と書く。$b\mapsto x^\dagger$ を $A^\dagger$ と書く。行列のときは Moore–Penrose逆行列 である。
「逆問題」という語は別の意味でも使う。Jacobi の逆問題は正則 1 形式の積分の値から因子を求める問題(Abel–Jacobiの定理)で、Hartogs の逆問題は Levi問題 の別名であり、逆 Galois 問題は与えられた群を Galois 群にもつ拡大を問う(逆Galois問題)。いずれもこの記事の主題ではない。
分野の一覧
| 問題 | 順写像 | 難しさ | 記事 |
|---|---|---|---|
| 正則化 | 線形作用素 $A$ | 雑音の増幅を抑える | Tikhonov正則化 |
| 第 1 種の方程式 | 積分作用素 | 逆写像の非有界性 | 積分方程式 |
| 断層撮影 | $f\mapsto Rf$ | 中程度の不安定性、データ不足で非一意 | Radon変換 |
| 境界からの電気探査 | 伝導率 $\mapsto$ 境界の応答 | 非線形で対数型の安定性 | Calderón問題 |
| 非線形波の解法 | ポテンシャル $\mapsto$ 散乱データ | 逆写像を積分方程式で構成 | 逆散乱法 |
| 太鼓の形 | 図形 $\mapsto$ 固有値の列 | 一意性が成り立たない | 等スペクトル問題 |
| 疎な信号の復元 | $x\mapsto Ax$($m< d$) | 疎という仮定で一意性を回復 | 圧縮センシング |
| 統計的な定式化 | 事前分布と観測の分布 | 不確かさごと求める | Bayes統計 |
公式の表
$A$ はコンパクト作用素、$(\sigma_i,v_i,u_i)$ はその特異系、$\|b^\delta-b\|\le\delta$ とする。
| 内容 | 公式 | 条件 | 根拠 |
|---|---|---|---|
| 逆の非有界性 | $\Vert x_k\Vert=1$、$\Vert Ax_k\Vert\to0$ となる列がある | $A$ の階数が無限 | thm-ip-compact |
| Picard の判定 | $b\in D(A^\dagger)\iff\sum_i\lvert\langle b,u_i\rangle\rvert^2/\sigma_i^2< \infty$ | $A$ がコンパクト | thm-ip-picard |
| 解の展開 | $x^\dagger=\sum_i\sigma_i^{-1}\langle b,u_i\rangle v_i$ | $b\in D(A^\dagger)$ | thm-ip-picard |
| 誤差の分解 | 偏り $+\ C_\alpha\delta$ | フィルタ法 | thm-ip-filter |
| 最良の速さ | $E^{1/(2\nu+1)}\delta^{2\nu/(2\nu+1)}$ | $x^\dagger=(A^*A)^\nu w$、$\Vert w\Vert\le E$ | thm-ip-filter, thm-ip-lower |
不安定性の原因
コンパクト作用素の逆
積分作用素や、滑らかな核をもつ作用素の多くはコンパクトである(Hilbert–Schmidt作用素)。すると次の定理により、逆問題は必ず不適切になる。
$X,Y$ を Hilbert 空間、$A\colon X\to Y$ を階数が無限のコンパクト作用素とする。
- $N(A)^\perp$ の正規直交列 $(x_k)$ で $\|Ax_k\|\to0$ となるものがある。
- $A^\dagger\colon D(A^\dagger)\to X$ は有界でない。
- $R(A)$ は閉でない。したがって $D(A^\dagger)\ne Y$ である。
- $A$ の階数が無限なので、$N(A)^\perp$ は無限次元である(有限次元なら $A$ の像も有限次元になる)。その正規直交列 $(x_k)$ をとる。Bessel の不等式より $\sum_k\lvert\langle x_k,z\rangle\rvert^2\le\|z\|^2$ なので、すべての $z$ で $\langle x_k,z\rangle\to0$、つまり $x_k$ は弱収束で $0$ に近づく。コンパクト作用素は弱収束する列をノルム収束する列に写すから、$\|Ax_k\|\to0$ である。
- $A^\dagger Ax_k=x_k$ である。$x_k\in N(A)^\perp$ は $Ax_k$ の最小ノルムの解だからである。$\|A^\dagger Ax_k\|/\|Ax_k\|=1/\|Ax_k\|\to\infty$ なので、$A^\dagger$ は有界でない。
- $R(A)$ が閉なら、$A\colon N(A)^\perp\to R(A)$ は Banach 空間の間の全単射の有界線形作用素なので、開写像定理より逆も有界である。これは 1 に反する。$R(A)$ が閉でないとき、$b\in\overline{R(A)}\setminus R(A)$ をとる。$b=Ax+c$($c\perp R(A)$)と書けたとすると $c=b-Ax\in\overline{R(A)}\cap R(A)^\perp=\{0\}$ となり $b\in R(A)$ となるので、$b\notin D(A^\dagger)$ である。$\square$
定理の 1 の意味を確かめておく。$x$ が $Ax=b$ の解なら、大きさ $\delta$ の雑音 $\delta Ax_k/\|Ax_k\|$ を $b$ に加えると、解は $\delta x_k/\|Ax_k\|$ だけ動く。この動きは $k$ を大きくすれば $\delta$ がどれほど小さくても限りなく大きくなる。計算機の精度を上げても、測定を良くしても、問題の性質は変わらない。
特異値で読む
コンパクト作用素 $A$ には 特異系 がある。正の数の減少列 $\sigma_1\ge\sigma_2\ge\cdots>0$ と、$N(A)^\perp$ の正規直交基底 $(v_i)$、$\overline{R(A)}$ の正規直交基底 $(u_i)$ で、$Av_i=\sigma_iu_i$、$A^*u_i=\sigma_iv_i$ を満たすものである($A^*A$ のスペクトル分解から作る)。階数が無限なら $\sigma_i\to0$ である。
$A$ をコンパクト作用素、$(\sigma_i,v_i,u_i)$ をその特異系とする。$b\in Y$ について次は同値である。
- $b\in D(A^\dagger)=R(A)+R(A)^\perp$
- $\displaystyle\sum_i\frac{\lvert\langle b,u_i\rangle\rvert^2}{\sigma_i^2}< \infty$
このとき
$$ x^\dagger=\sum_i\frac{\langle b,u_i\rangle}{\sigma_i}v_i $$
である。
1 ならば 2:$b=Ax+c$、$c\perp R(A)$ と書く。$u_i\in\overline{R(A)}$ なので $\langle c,u_i\rangle=0$ で、
$$
\langle b,u_i\rangle=\langle Ax,u_i\rangle=\langle x,A^*u_i\rangle=\sigma_i\langle x,v_i\rangle
$$
である。Bessel の不等式より $\sum_i\lvert\langle b,u_i\rangle\rvert^2/\sigma_i^2=\sum_i\lvert\langle x,v_i\rangle\rvert^2\le\|x\|^2$ である。
2 ならば 1:2 の和が有限なので $x:=\sum_i\sigma_i^{-1}\langle b,u_i\rangle v_i$ は収束し、$N(A)^\perp$ に入る。$A$ は連続だから $Ax=\sum_i\langle b,u_i\rangle u_i=Qb$ である。ここで $Q$ は $\overline{R(A)}$ への直交射影である。$b-Qb\perp R(A)$ なので $b=Ax+(b-Qb)\in R(A)+R(A)^\perp$ である。
解の式:$\|Az-b\|^2=\|Az-Qb\|^2+\|b-Qb\|^2$ なので、最小二乗解は $Az=Qb$ の解の全体 $x+N(A)$ である。$x\in N(A)^\perp$ なのでその中でノルムが最小なのは $x$ である。$\square$
Picard の条件は、データの係数 $\langle b,u_i\rangle$ が特異値より速く減ることを求めている。雑音の係数は特異値より速くは減らないのがふつうなので、雑音の乗ったデータは一般にこの条件を満たさない。特異値の減り方が不安定性の程度を決める。
| 問題 | 弱まり方 | 程度 | 詳しくは |
|---|---|---|---|
| 積分 $\int_0^xf$ | $\sigma_k\sim1/(k\pi)$ | 多項式 | ex-ip-volterra、Volterra作用素 |
| Radon 変換 | 周波数 $\sigma$ の成分を $\lvert\sigma\rvert^{-(n-1)/2}$ 倍 | 多項式 | Radon変換 の定理「Plancherel の公式」 |
| Gauss ぼかし | 周波数 $\xi$ の成分を $e^{-s^2\xi^2/2}$ 倍 | 指数 | ex-ip-blur |
| 逆向きの熱方程式 | $\sigma_k=e^{-k^2\pi^2T}$ | 指数の 2 乗 | ex-ip-heat |
| Laplace 方程式の Cauchy 問題 | データ $1/k$ で解 $\sinh(k)/k^2$ | 指数 | 偏微分方程式 の例「Laplace 方程式の Cauchy 問題」 |
| 境界からの伝導率の決定 | 非線形で対数型の評価 | 対数 | Calderón問題 の注意「安定性」 |
正則化と精度の限界
フィルタ法の誤差
不安定なのは小さい特異値で割るからである。そこで $1/\sigma$ を、大きい $\sigma$ では $1/\sigma$ に近く、小さい $\sigma$ では有界な関数 $g_\alpha(\sigma)$ に取り替える。
パラメータ $\alpha>0$ ごとに関数 $g_\alpha\colon(0,\|A\|]\to\mathbb{R}$ を与え、
$$
R_\alpha y:=\sum_ig_\alpha(\sigma_i)\langle y,u_i\rangle v_i
$$
とおく。$C_\alpha:=\sup_\sigma\lvert g_\alpha(\sigma)\rvert< \infty$ とし、$r_\alpha(\sigma):=1-\sigma g_\alpha(\sigma)$ が $\lvert r_\alpha\rvert\le c_0$ を満たし、各 $\sigma$ で $\alpha\to0$ のとき $r_\alpha(\sigma)\to0$ となるものを フィルタ法 という。
代表的な方法は次の 3 つである。Landweber 法は $x_{k+1}=x_k+A^*(b-Ax_k)$、$x_0=0$ という反復で、$\|A\|\le1$ に正規化し、$\alpha=1/k$ とする。
| 方法 | $g_\alpha(\sigma)$ | $r_\alpha(\sigma)$ | $C_\alpha$ | $\sigma^{2\nu}\lvert r_\alpha\rvert$ の上界 |
|---|---|---|---|---|
| Tikhonov正則化 | $\sigma/(\sigma^2+\alpha)$ | $\alpha/(\sigma^2+\alpha)$ | $1/(2\sqrt\alpha)$ | $\alpha^\nu$($0< \nu\le1$ のときだけ) |
| 打ち切り特異値分解 | $\sigma^2\ge\alpha$ で $1/\sigma$、他は $0$ | $\sigma^2< \alpha$ で $1$、他は $0$ | $1/\sqrt\alpha$ | $\alpha^\nu$(すべての $\nu>0$) |
| Landweber 法 | $(1-(1-\sigma^2)^k)/\sigma$ | $(1-\sigma^2)^k$ | $\sqrt k=1/\sqrt\alpha$ 以下 | $(\nu/e)^\nu\alpha^\nu$(すべての $\nu>0$) |
いずれも $c_0=1$ である。表の値は次のように確かめる。Tikhonov の $C_\alpha$ は $\sigma^2+\alpha\ge2\sigma\sqrt\alpha$ から、$\sigma^{2\nu}$ の上界は重み付きの相加相乗平均 $\sigma^{2\nu}\alpha^{1-\nu}\le\nu\sigma^2+(1-\nu)\alpha\le\sigma^2+\alpha$ から出る。Landweber の $C_\alpha$ は $1-(1-t)^k\le\min\{1,kt\}$ から $g\le\min\{1/\sigma,k\sigma\}\le\sqrt k$ となり、$\sigma^{2\nu}$ の上界は $(1-t)^k\le e^{-kt}$ と $\sup_{t>0}t^\nu e^{-kt}=(\nu/(ek))^\nu$ から出る。
$A$ をコンパクト作用素、$b\in D(A^\dagger)$、$x^\dagger:=A^\dagger b$、$\|b^\delta-b\|\le\delta$ とし、$x_\alpha^\delta:=R_\alpha b^\delta$ とする。
- 次の誤差の分解が成り立つ。
$$ \|x_\alpha^\delta-x^\dagger\|\le\Bigl\|\sum_ir_\alpha(\sigma_i)\langle x^\dagger,v_i\rangle v_i\Bigr\|+C_\alpha\delta $$ - $\alpha\to0$ のとき $R_\alpha b\to x^\dagger$ である。
- $\delta\to0$ のとき $\alpha(\delta)\to0$ かつ $C_{\alpha(\delta)}\delta\to0$ となるように $\alpha(\delta)$ を選ぶと、$x_{\alpha(\delta)}^\delta\to x^\dagger$ である。
- $\nu>0$ について $x^\dagger=(A^*A)^\nu w$、$\|w\|\le E$ とし、$\sup_\sigma\sigma^{2\nu}\lvert r_\alpha(\sigma)\rvert\le\omega_\nu\alpha^\nu$、$C_\alpha\le c/\sqrt\alpha$ とする。$\alpha=(\delta/E)^{2/(2\nu+1)}$ と選ぶと
$$ \|x_\alpha^\delta-x^\dagger\|\le(\omega_\nu+c)\,E^{\frac1{2\nu+1}}\delta^{\frac{2\nu}{2\nu+1}} $$
である。
$Q$ を $\overline{R(A)}$ への直交射影とすると $Ax^\dagger=Qb$ である。thm-ip-picard の証明と同様に $\langle b,u_i\rangle=\sigma_i\langle x^\dagger,v_i\rangle$ である。
- 三角不等式で
$$ \|x_\alpha^\delta-x^\dagger\|\le\|R_\alpha b-x^\dagger\|+\|R_\alpha(b^\delta-b)\| $$
と分ける。$x^\dagger\in N(A)^\perp$ は $\sum_i\langle x^\dagger,v_i\rangle v_i$ と展開できるので、
$$ R_\alpha b-x^\dagger=\sum_i\bigl(g_\alpha(\sigma_i)\sigma_i-1\bigr)\langle x^\dagger,v_i\rangle v_i=-\sum_ir_\alpha(\sigma_i)\langle x^\dagger,v_i\rangle v_i $$
である。第 2 項は Bessel の不等式より $\|R_\alpha y\|^2=\sum_i\lvert g_\alpha(\sigma_i)\rvert^2\lvert\langle y,u_i\rangle\rvert^2\le C_\alpha^2\|y\|^2$ で抑えられる。 - $\|R_\alpha b-x^\dagger\|^2=\sum_i\lvert r_\alpha(\sigma_i)\rvert^2\lvert\langle x^\dagger,v_i\rangle\rvert^2$ の各項は $0$ に収束し、$c_0^2\lvert\langle x^\dagger,v_i\rangle\rvert^2$ で抑えられ、この上界の和は有限である。項別に極限をとれる(優収束定理)ので、和は $0$ に収束する。
- 1 の右辺の第 1 項は 2 により、第 2 項は仮定により $0$ に収束する。
- $\langle x^\dagger,v_i\rangle=\sigma_i^{2\nu}\langle w,v_i\rangle$ なので、1 の第 1 項は $\sup_\sigma\sigma^{2\nu}\lvert r_\alpha(\sigma)\rvert\cdot\|w\|\le\omega_\nu\alpha^\nu E$ 以下である。$\alpha=(\delta/E)^{2/(2\nu+1)}$ を代入すると
$$ \omega_\nu E\Bigl(\frac\delta E\Bigr)^{\frac{2\nu}{2\nu+1}}=\omega_\nu E^{\frac1{2\nu+1}}\delta^{\frac{2\nu}{2\nu+1}},\qquad \frac{c\,\delta}{\sqrt\alpha}=c\,\delta\Bigl(\frac\delta E\Bigr)^{-\frac1{2\nu+1}}=c\,E^{\frac1{2\nu+1}}\delta^{\frac{2\nu}{2\nu+1}} $$
となる。$\square$
定理の 3 は、雑音を小さくする速さに合わせて $\alpha$ を小さくすれば解に近づくことを述べる。$\alpha$ が小さすぎると雑音の項 $C_\alpha\delta$ が、大きすぎると偏りが誤差を支配する。正則化の仕事はこの釣り合いをとることである。Tikhonov の方法の個別の定理、とくに不一致原理の証明と飽和の現象は Tikhonov正則化 にある。
逆に $b\notin D(A^\dagger)$ なら、打ち切りの $\|R_\alpha b\|^2=\sum_{\sigma_i^2\ge\alpha}\lvert\langle b,u_i\rangle\rvert^2/\sigma_i^2$ は thm-ip-picard により $\alpha\to0$ で発散する。
条件付き安定性と超えられない限界
定理の 4 の仮定 $x^\dagger=(A^*A)^\nu w$ を ソース条件 という。解が $A$ に比べて滑らかであるという事前の情報で、$\nu$ が大きいほど強い。事前の情報があると、問題は安定になる。
$A$ をコンパクト作用素、$\nu>0$ とし、$x=(A^*A)^\nu w$、$\|w\|\le E$ とする。
$$
\|x\|\le E^{\frac1{2\nu+1}}\|Ax\|^{\frac{2\nu}{2\nu+1}}
$$
が成り立つ。
$N(A)$ の成分は $(A^*A)^\nu$ で消えるので $w\in N(A)^\perp$ としてよい。$c_i:=\langle w,v_i\rangle$ とおくと $\|x\|^2=\sum_i\sigma_i^{4\nu}c_i^2$、$\|Ax\|^2=\sum_i\sigma_i^{4\nu+2}c_i^2$ である。$p:=2\nu+1$、$q:=(2\nu+1)/(2\nu)$ とすると $1/p+1/q=1$ で、$\sigma_i^{4\nu}c_i^2=(c_i^2)^{1/p}(\sigma_i^{4\nu+2}c_i^2)^{1/q}$ である。Hölder の不等式より
$$
\|x\|^2\le\Bigl(\sum_ic_i^2\Bigr)^{1/p}\Bigl(\sum_i\sigma_i^{4\nu+2}c_i^2\Bigr)^{1/q}=\|w\|^{\frac2{2\nu+1}}\|Ax\|^{\frac{4\nu}{2\nu+1}}
$$
である。$\square$
$x=E\sigma_i^{2\nu}v_i$ で等号が成り立つ。この不等式の指数は、どんな方法でも超えられない。
$A$ をコンパクト作用素、$\nu>0$、$E>0$ とし、$M_{\nu,E}:=\{(A^*A)^\nu w:\|w\|\le E\}$ とおく。さらに
$$
\omega(\delta,E):=\sup\{\|x\|:x\in M_{\nu,E},\ \|Ax\|\le\delta\}
$$
とおく。線形とは限らない任意の写像 $R\colon Y\to X$ について
$$
\sup\bigl\{\|R(y)-x\|:x\in M_{\nu,E},\ \|y-Ax\|\le\delta\bigr\}\ge\omega(\delta,E)
$$
である。さらに、$\delta_i:=E\sigma_i^{2\nu+1}$ で $\omega(\delta_i,E)=E^{1/(2\nu+1)}\delta_i^{2\nu/(2\nu+1)}$ である。
$x\in M_{\nu,E}$、$\|Ax\|\le\delta$ とする。$M_{\nu,E}$ は符号で不変なので $-x\in M_{\nu,E}$ で、$y=0$ は $x$ と $-x$ のどちらのデータとしても誤差 $\delta$ 以内である。三角不等式より
$$
\max\{\|R(0)-x\|,\|R(0)+x\|\}\ge\tfrac12\bigl(\|R(0)-x\|+\|R(0)+x\|\bigr)\ge\|x\|
$$
である。$x$ について上限をとると下界を得る。
後半:thm-ip-stability より $\omega(\delta,E)\le E^{1/(2\nu+1)}\delta^{2\nu/(2\nu+1)}$ である。$x:=E\sigma_i^{2\nu}v_i$ は $M_{\nu,E}$ に入り($w=Ev_i$)、$\|Ax\|=E\sigma_i^{2\nu+1}=\delta_i$、$\|x\|=E\sigma_i^{2\nu}=E^{1/(2\nu+1)}\delta_i^{2\nu/(2\nu+1)}$ なので、上界に達する。$\square$
thm-ip-filter の 4 と合わせると、階数が無限なら $\delta^{2\nu/(2\nu+1)}$ が最良の順である。最良とは、$\delta\to0$ で最悪の誤差を $o(\delta^{2\nu/(2\nu+1)})$ にはできないという意味で、下界の等号は列 $\delta_i$ の上だけで成り立つ(特異値が急に減ると、列の間の $\delta$ で $\omega$ は上界より小さくなる)。打ち切りと Landweber 法($k$ は整数に丸める)はすべての $\nu$ で、Tikhonov の方法は $\nu\le1$ でこの順を達成する。thm-ip-lower の $R$ は線形でなくてよいので、非線形の方法でも順は改善しない。
Bayes の見方
有限次元で $x$ に事前分布 $N(0,\tau^2I)$ を、雑音に $N(0,s^2I)$ を仮定すると、事後密度は $\exp(-\|Ax-b\|^2/(2s^2)-\|x\|^2/(2\tau^2))$ に比例する。Gauss 分布の平均は密度の最大点なので、事後平均は
$$
\hat x=(A^{\mathsf T}A+\alpha I)^{-1}A^{\mathsf T}b,\qquad\alpha=s^2/\tau^2
$$
である。Tikhonov の解は、事前分布を選んだときの事後平均と読める(Bayes統計)。
計算の手順
- 順写像を書く:未知量 $x$、データ $y$、ノルムを決め、雑音の水準 $\delta$ を見積もる。
- 離散化して特異値を見る:行列 $K$ を作り、特異値分解を計算する。特異値の減り方で不安定性の程度が分かる(特異値分解)。
- Picard の図を描く:$\lvert\langle b^\delta,u_i\rangle\rvert$ と $\sigma_i$ を並べる。係数が雑音の水準で横ばいになる番号が、使える情報の限界である。
- 方法を選ぶ:解の事前の情報に合わせる。滑らかさなら Tikhonov や打ち切り、疎さなら LASSO や 圧縮センシング。
- パラメータを選ぶ:$\|Kx_\alpha^\delta-b^\delta\|\le\tau\delta$($\tau>1$)となる最大の $\alpha$ をとる。これを 不一致原理 という。
- 確かめる:$\tau$、離散化、雑音の見積もりを少し変えても解が大きく変わらないことを見る。
例題
$L^2(0,1)$ の $Vf(x):=\int_0^xf$ の逆問題は微分である。使う公式:thm-ip-picard。$a_k:=(k-\frac12)\pi$ とすると、特異系は
$$
\sigma_k=\frac1{a_k},\quad v_k=\sqrt2\cos(a_kx),\quad u_k=\sqrt2\sin(a_kx)
$$
である。実際 $Vv_k=\sigma_ku_k$、$V^*g(x)=\int_x^1g$ で $V^*u_k=\sigma_kv_k$ である。
$b(x)=x$ のとき $\langle b,u_k\rangle=\sqrt2(-1)^{k-1}/a_k^2$ なので和は $\sum_k2/a_k^2< \infty$ で、答え $x^\dagger=\sum_k2(-1)^{k-1}\cos(a_kx)/a_k=1$ である。
$b\equiv1$ のとき $\langle b,u_k\rangle=\sqrt2/a_k$ で、和は $\sum_k2=\infty$ である。答え:$b\equiv1$ は $D(V^\dagger)$ に入らない。$Vf(0)=0$ なので定数 $1$ は $V$ の像にないことと合う。
$f\in C^2$、$\lvert f''\rvert\le M$、$\lvert f^\delta-f\rvert\le\delta$ とする。使う公式:Taylor の定理。前進差分 $D_hf^\delta(x):=(f^\delta(x+h)-f^\delta(x))/h$ について
$$
\lvert D_hf^\delta(x)-f'(x)\rvert\le\frac{hM}2+\frac{2\delta}h
$$
である。右辺の最小は $h=2\sqrt{\delta/M}$ で、答え 誤差の上界は $2\sqrt{\delta M}$ である。$M=1$ のとき次のようになる。$h$ を $\delta$ より先に小さくすると第 2 項が発散する。
| $\delta$ | $10^{-2}$ | $10^{-4}$ | $10^{-6}$ |
|---|---|---|---|
| 最良の $h$ | $0.2$ | $0.02$ | $0.002$ |
| 誤差の上界 | $0.2$ | $0.02$ | $0.002$ |
$u_t=u_{xx}$ を $(0,1)$ で $u(0,t)=u(1,t)=0$ のもとで考え、$u(\cdot,T)$ から $u_0:=u(\cdot,0)$ を求める。使う公式:thm-ip-picard。$u_0=\sum_kc_k\sqrt2\sin(k\pi x)$ なら $u(\cdot,t)$ の係数は $c_ke^{-k^2\pi^2t}$ なので、$\sigma_k=e^{-k^2\pi^2T}$ である(熱方程式)。$T=0.1$ のとき、答え 雑音の増幅率は次のとおりである。
| $k$ | $1$ | $5$ | $10$ |
|---|---|---|---|
| $1/\sigma_k$ | $2.68$ | $5.20\times10^{10}$ | $7.30\times10^{42}$ |
$\|u_0\|\le E$ を仮定すると、Hölder の不等式より $0< t\le T$ で
$$
\|u(\cdot,t)\|\le E^{1-t/T}\|u(\cdot,T)\|^{t/T}
$$
である(対数凸性)。$t>0$ の時刻までは Hölder 型に戻せるが、$t=0$ では指数が $0$ になり、$\|u_0\|\le E$ だけでは安定性が得られない。
$(0,1)$ の $n=200$ 個の格子点 $t_i=(i+\frac12)/n$ で、幅 $s=0.03$ の Gauss 核を行列 $K$ に離散化し、$x=\sin^2(\pi t)+\frac12e^{-((t-0.7)/0.05)^2}$ をぼかしたデータに相対 $10^{-3}$ の Gauss 雑音を加える。使う公式:thm-ip-filter。$K$ の条件数は約 $1.2\times10^{72}$ で(倍精度の計算では丸め誤差に埋もれて $10^{17}$ の程度と出る)、多倍長の計算で $K^{-1}$ を掛けただけの解の相対誤差は約 $7.6\times10^{67}$ である(条件数)。打ち切りの番号 $r$ を変えると次のようになる。
| $r$ | $5$ | $10$ | $21$ | $25$ | $30$ | $40$ | $60$ | $80$ |
|---|---|---|---|---|---|---|---|---|
| $\sigma_r$ | $0.90$ | $0.66$ | $0.16$ | $0.077$ | $0.025$ | $1.5\times10^{-3}$ | $6.2\times10^{-7}$ | $1.5\times10^{-11}$ |
| 残差 $/\delta$ | $75.7$ | $36.5$ | $1.09$ | $0.92$ | $0.88$ | $0.87$ | $0.81$ | $0.76$ |
| 相対誤差 | $0.11$ | $0.069$ | $0.0059$ | $0.0025$ | $0.0076$ | $0.051$ | $92$ | $5.4\times10^{6}$ |
答え:誤差は $r=25$ で最小の $0.0025$ で、不一致原理($\tau=1.1$)は $r=21$、誤差 $0.0059$ を選ぶ。$r=80$ では残差は小さいままで誤差だけが爆発している。Tikhonov の方法では $\alpha=10^{-8},10^{-6},10^{-4},10^{-2}$ に対し誤差は $0.56$、$0.061$、$0.0081$、$0.011$ である。
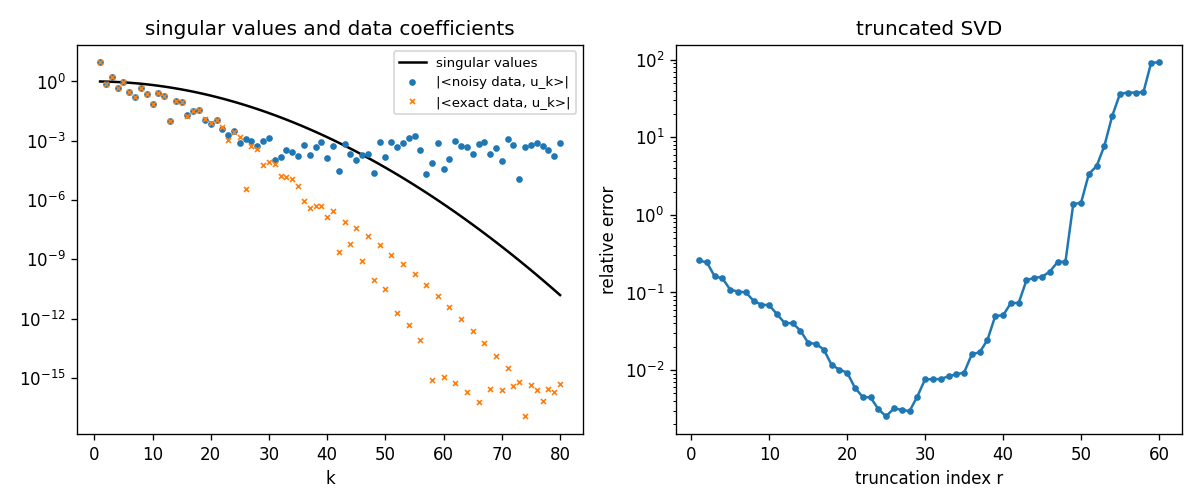 図: 左は Gauss ぼかしの特異値と、データの係数の大きさ。係数は雑音の水準で横ばいになる。右は打ち切りの番号と相対誤差で、谷の形になる。
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 階数が無限 | 正則な行列 | 逆は連続で、thm-ip-compact は起きない。ただし ex-ip-blur のように条件数は巨大になりうる |
| $A$ がコンパクト | $\ell^2$ の恒等作用素 | 逆は有界。なお $L^2(0,1)$ の掛け算 $f\mapsto xf$ はコンパクトでないが逆は非有界で、thm-ip-compact の逆は成り立たない |
| Picard の和が有限 | ex-ip-volterra の $b=1$ | $x^\dagger$ が存在せず、$\Vert R_\alpha b\Vert$ が発散する |
| $C_{\alpha(\delta)}\delta\to0$ | $\alpha$ を小さくしすぎる(ex-ip-blur の $r=80$) | $\delta$ が小さくても誤差が大きい |
| $\alpha(\delta)\to0$ | $\alpha$ を固定する。$x^\dagger=v_1$ で Tikhonov の解は $\frac{\sigma_1^2}{\sigma_1^2+\alpha}v_1$ | 偏りが残り $x^\dagger$ に収束しない |
| ソース条件 | $\sigma_i=1/i$、$\langle x^\dagger,v_i\rangle=1/(\sqrt i\log(i+1))$ の打ち切り | 偏りは $1/\sqrt{\log(1/\alpha)}$ の程度で、$\alpha$ のどんな正のべきより遅い。$\delta$ のべきの速さは得られない |
| 上界 $E$ | $\sigma_i\to0$ で $x=(\delta/\sigma_i)v_i$ | $\Vert Ax\Vert=\delta$ で $\Vert x\Vert\to\infty$。$\omega$ が無限大になり、どの再構成も保証を与えない |
| $\nu\le1$(Tikhonov) | $\nu=2$ | $\sigma^{2\nu}r_\alpha$ の上限は $\alpha^2$ でなく $\alpha$ の程度で、$\delta^{4/5}$ は得られない(飽和) |
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| 残差が小さければ解も正しい | 不適切な問題では残差は誤差を測らない | ex-ip-blur の $r=80$ |
| 残差を $0$ に近づけるほどよい | 雑音まで合わせてしまう。残差は $\tau\delta$ の程度で止める | 不一致原理 |
| 離散化を細かくすれば精度が上がる | 細かくすると小さい特異値が増え、素朴な解は悪化する | 離散化も正則化の一種である |
| 不安定なのは丸め誤差のせいだ | 問題そのものの性質で、精度を上げても残る | thm-ip-compact |
| どんな解でも $\delta$ の 1 次で近づける | 順は事前の情報で決まり、$\delta^{2\nu/(2\nu+1)}$ を超えない | thm-ip-lower |
| 正則化で情報が増える | 増えるのは事前の仮定で、データにない成分は回復しない | ex-ip-heat |
補足
順写像が非線形なら、局所的に線形化して反復する(Gauss–Newton法など)か、罰則を入れて最小化する。方法の収束には $F$ の非線形性の条件が要る。Calderón問題 と 逆散乱法 は非線形の例である。
線形の正則化理論の標準的な教科書は EHN96 である。正則化の創始は Tik63 に遡る。適切性の 3 条件は通常 Hadamard に帰されるが、第 3 条件が明確に述べられたのは後のことだという指摘が BB18 §2 にある。ソース条件と収束の順、条件なしでは収束が任意に遅くなりうることは BB18 §4.1 にある。thm-ip-filter と thm-ip-lower の証明はこの記事で直接書いた。
関連項目
- 前提: コンパクト作用素, 特異値分解, Hilbert空間, 随伴作用素
- 方法: Tikhonov正則化, Moore–Penrose逆行列, 最小二乗法, LASSO, Eckart–Youngの定理
- 問題: Radon変換, Calderón問題, 逆散乱法, 等スペクトル問題, 積分方程式, 圧縮センシング
- 統計: Bayes統計
- 道具: 条件数, Volterra作用素, 熱方程式
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

