伝達関数
概要
伝達関数(transfer function)とは、線形時不変系 $a(D)y=b(D)u$ について、初期状態を $0$ としたときの出力と入力の Laplace 変換の比 $G(s)=b(s)/a(s)$ である。出力はインパルス応答と入力の畳み込みで表され、変換すると $Y=GU$ となる。プロパーな $G$ の系が有界な入力に対して有界な出力を返す(BIBO 安定)ことは、既約な表示の極がすべて開左半平面にあることと同値である。このとき正弦波入力に対する定常応答の振幅と位相は $G(i\omega)$ で決まり、制御工学や回路の解析に使われる。
前提知識: Laplace変換, 逆Laplace変換, 畳み込みとLaplace変換, 線形微分方程式
ばね・質量・ダンパの系や電気回路のように、入力 $u(t)$ を受けて出力 $y(t)$ を返す線形な系では、初期状態を $0$ にしておけば、出力の Laplace 変換は入力の Laplace 変換に一つの有理関数 $G(s)$ を掛けたものになる。この $G$ が 伝達関数(transfer function)である。Laplace変換による微分方程式の解法 では方程式を一つずつ解いたが、伝達関数を使うと、入力を変えても同じ $G$ を使い回せる。時間領域では、出力はインパルス応答と入力の畳み込みになる。
伝達関数から読み取れることは多い。極(分母の根)がすべて左半平面にあれば有界な入力に対して出力が有界であり、角周波数 $\omega$ の正弦波を入れると、十分時間が経ったあとの出力は振幅が $\lvert G(i\omega)\rvert$ 倍、位相が $\arg G(i\omega)$ ずれた正弦波になる。この記事では、これらを証明し、系の結合の公式と計算の手順をまとめる。
定義と使える条件
以下、$D=d/dt$ と書き、多項式 $p(s)=\sum_kc_ks^k$ について $p(D)y:=\sum_kc_ky^{(k)}$ とする。
$n\ge1$、$0\le m\le n$ とし、実数係数の多項式
$$
a(s)=s^n+a_1s^{n-1}+\cdots+a_n,\qquad b(s)=b_0s^m+b_1s^{m-1}+\cdots+b_m
$$
をとる。入力 $u$ と出力 $y$ を結ぶ方程式
$$
a(D)y=b(D)u
$$
で表される系を考え、有理関数 $G(s):=b(s)/a(s)$ をこの系の 伝達関数 という。
$a$ と $b$ に共通の因子があれば約分した形 $G=\tilde b/\tilde a$(既約な表示)をとり、$\tilde a$ の根を $G$ の 極、$\tilde b$ の根を 零点 という。$m\le n$ のとき $G$ は プロパー、$m< n$ のとき 真にプロパー であるという。$d:=\lim_{s\to\infty}G(s)$($m=n$ なら $b_0$、$m< n$ なら $0$)とおくと、$G_0:=G-d$ は真にプロパーである。
$G_0=G-d$ の逆 Laplace 変換を $g_0$ とする(逆Laplace変換 の定理「重根の展開公式」により、$g_0(t)=\sum_jp_j(t)e^{\lambda_jt}$ の形の連続関数で、$\lambda_j$ は $G$ の極、$p_j$ は多項式である)。$[0,\infty)$ 上の区分的に連続で指数オーダーの入力 $u$ に対し
$$
y=du+g_0*u,\qquad (g_0*u)(t)=\int_0^tg_0(t-\tau)u(\tau)\,d\tau
$$
を $u$ に対する 零状態応答 という。$d=0$ のとき $g:=g_0$ を インパルス応答 という($d\ne0$ のときは、インパルス応答は $d\delta+g_0$ と書かれる)。
使う条件は次のとおりである。
- 方程式が線形で、係数が時間によらない定数であること。
- $G$ がプロパーであること($m\le n$)。
- 初期状態が $0$ であること(零状態応答)。初期状態が $0$ でない系の応答は、零状態応答に、初期値だけで決まる自由応答(Laplace変換による微分方程式の解法 の節「自由応答と零状態応答」)を足したものになる。
- 安定性・周波数応答を読むときは、極を既約な表示で読むこと。
主定理 1:零状態応答は畳み込み
定義では零状態応答を畳み込みで与えた。これが方程式の解として正しいことを示す。
$G=b/a$ を def-tf-main の伝達関数とする。
- $\varphi$ を $a(D)\varphi=0$、$\varphi(0)=\cdots=\varphi^{(n-2)}(0)=0$、$\varphi^{(n-1)}(0)=1$ の解とすると、十分右の半平面で $\mathcal L[\varphi]=1/a$ である。$m< n$ なら、インパルス応答は $g=b(D)\varphi$ である。
- $u$ が $C^m$ 級で、$u,u',\dots,u^{(m)}$ が指数オーダーであり、$u(0)=\cdots=u^{(m-1)}(0)=0$($m=0$ なら条件なし)とする。$a(D)y=b(D)u$、$y(0)=\cdots=y^{(n-1)}(0)=0$ の解 $y$ について、十分右の半平面で $\mathcal L[y]=G\,\mathcal L[u]$ であり、$y=du+g_0*u$ である。
1。 Laplace変換による微分方程式の解法 の定理「初期値を含む代数方程式」を、入力 $0$、初期値 $\varphi^{(j)}(0)$ に使う。初期値の項 $R(s)=\sum_k\alpha_k\sum_{j\le k-1}s^{k-1-j}\varphi^{(j)}(0)$($\alpha_k$ は $a(s)$ の $s^k$ の係数で、$\alpha_n=1$)で残るのは $j=n-1$ だけで、それには $k=n$ の項(係数 $1$)しかないので $R=1$ である。よって $a(s)\mathcal L[\varphi]=1$ である。$m< n$ のとき、$k\le m\le n-1$ について $\varphi^{(j)}(0)=0$($j\le k-1\le n-2$)なので、Laplace変換 の公式「微分の公式」から $\mathcal L[\varphi^{(k)}]=s^k\mathcal L[\varphi]$ である。足し合わせて $\mathcal L[b(D)\varphi]=b(s)/a(s)=G$ となり、逆Laplace変換 の定理「Lerchの一意性定理」により $b(D)\varphi=g$ である(両辺とも連続)。
2。 $f:=b(D)u$ は連続で指数オーダーなので、Laplace変換による微分方程式の解法 の命題「初期値問題の解は指数オーダー」により $y,y',\dots,y^{(n)}$ は指数オーダーである。$U=\mathcal L[u]$、$Y=\mathcal L[y]$ とおく。微分の公式で、$y$ の初期値はすべて $0$ なので $\mathcal L[y^{(k)}]=s^kY$($k\le n$)、$u$ の $m-1$ 階までの初期値も $0$ なので $\mathcal L[u^{(k)}]=s^kU$($k\le m$)である。方程式の両辺を変換すると
$$
a(s)Y(s)=b(s)U(s),\qquad Y=GU=dU+G_0U
$$
である。$g_0$ は指数多項式なので指数オーダーであり、畳み込みとLaplace変換 の定理「片側の畳み込み定理」から $\mathcal L[g_0*u]=G_0U$ である。したがって $y$ と $du+g_0*u$ は十分右の半平面で同じ変換をもつ。どちらも連続なので、Lerch の一意性定理により一致する。$\square$
1 は、インパルス応答を逆変換の表を使わずに時間領域で作る方法でもある。$m=0$、$b=1$ なら $g=\varphi$ で、これは 線形微分方程式 の定理「定数変化法の公式(Duhamel の公式)」に現れる核と同じものである。2 の条件 $u(0)=\cdots=u^{(m-1)}(0)=0$ は、入力が時刻 $0$ で滑らかに始まることを表す。この条件がない入力(ステップ入力など)では、$b(D)u$ を通常の関数の意味でとった解と零状態応答 $du+g_0*u$ は一致しない(反例の表の最後の行)。工学で「零初期条件の応答」と呼ぶのは後者で、時刻 $0$ より前の入力を $0$ とし、入力の跳びをデルタ関数とみなした応答にあたる。
主定理 2:極の位置と安定性
プロパーな伝達関数 $G$ の系が BIBO 安定(bounded-input bounded-output stable)であるとは、ある定数 $C$ があって、$[0,\infty)$ 上の有界で区分的に連続なすべての入力 $u$(複素数値も許す)について、零状態応答が
$$
\sup_{t\ge0}\lvert y(t)\rvert\le C\sup_{t\ge0}\lvert u(t)\rvert
$$
を満たすことをいう。
$h(t)=\sum_{j=1}^rp_j(t)e^{\lambda_jt}$($\lambda_j$ は相異なる複素数、$p_j$ は $0$ でない多項式)とする。
- すべての $j$ で $\operatorname{Re}\lambda_j< 0$ なら $\int_0^\infty\lvert h(t)\rvert\,dt<\infty$ である。
- ある $j$ で $\operatorname{Re}\lambda_j\ge0$ なら $\int_0^\infty\lvert h(t)\rvert\,dt=\infty$ である。
1。 $\sigma:=\max_j\operatorname{Re}\lambda_j< 0$ とすると、$\lvert p_j(t)\rvert e^{(\operatorname{Re}\lambda_j-\sigma/2)t}$ は有界なので、$\lvert h(t)\rvert\le Me^{\sigma t/2}$ となる定数 $M$ があり、右辺は $[0,\infty)$ で積分できる。
2。 $\alpha:=\max_j\operatorname{Re}\lambda_j\ge0$、実部が $\alpha$ の $\lambda_j$ のうち $p_j$ の次数の最大値を $k$ とし、実部が $\alpha$ で $\deg p_j=k$ となる $j$ の集合を $J$、$p_j$ の $t^k$ の係数を $c_j\ne0$、$\beta_j:=\operatorname{Im}\lambda_j$ とする($j\in J$ の $\beta_j$ は相異なる)。$q(t):=\sum_{j\in J}c_je^{i\beta_jt}$ とおくと
$$
h(t)=t^ke^{\alpha t}\bigl(q(t)+r(t)\bigr),\qquad r(t)\to0\ (t\to\infty)
$$
である。$r$ に入る項は、$t^k$ より低い次数か、$e^{\alpha t}$ より小さい指数をもつからである。
$S:=\sum_{j\in J}\lvert c_j\rvert$、$M^2:=\sum_{j\in J}\lvert c_j\rvert^2>0$ とおく。$\lvert q\rvert^2=\sum_{j,l}c_j\overline{c_l}e^{i(\beta_j-\beta_l)t}$ の $j\ne l$ の項は、$[0,T]$ で積分すると絶対値が $2\lvert c_jc_l\rvert/\lvert\beta_j-\beta_l\rvert$ 以下なので、$\frac1T\int_0^T\lvert q\rvert^2dt\to M^2$ である。$\lvert q\rvert\le S$ より $\lvert q\rvert^2\le S\lvert q\rvert$ なので、十分大きな $T$ で $\int_0^T\lvert q\rvert\,dt\ge\frac{M^2}{2S}T$ である。$t_1\ge1$ を $t\ge t_1$ で $\lvert r(t)\rvert\le\frac{M^2}{4S}$ となるようにとる。$t\ge t_1$ では $t^ke^{\alpha t}\ge1$ なので $\lvert h(t)\rvert\ge\lvert q(t)\rvert-\lvert r(t)\rvert\ge\lvert q(t)\rvert-\frac{M^2}{4S}$ であり(左辺が負になる $t$ でも成り立つ)、
$$
\int_{t_1}^T\lvert h\rvert\,dt\ge\frac{M^2}{2S}T-\int_0^{t_1}\lvert q\rvert\,dt-\frac{M^2}{4S}T\to\infty\qquad(T\to\infty)
$$
となる。$\square$
プロパーな伝達関数 $G$ の系について、次は同値である。
- 系は BIBO 安定である。
- $G$ の極(既約な表示での分母の根)はすべて開左半平面 $\operatorname{Re}s< 0$ にある。
このとき $C=\lvert d\rvert+\int_0^\infty\lvert g_0(t)\rvert\,dt$ ととれる。
$g_0=\sum_jp_j(t)e^{\lambda_jt}$ と書く。既約な表示では、各極 $\lambda_j$ で $G_0$ の主部の最高位の係数が $0$ でないので、逆Laplace変換 の定理「重根の展開公式」により $p_j\ne0$ であり、$\lambda_j$ は $G$ の極全体をちょうど動く。
2 ⇒ 1。 lem-tf-integrable の 1 により $N_1:=\int_0^\infty\lvert g_0\rvert dt<\infty$ である。$K:=\sup\lvert u\rvert$ とおくと、すべての $t$ で
$$
\lvert y(t)\rvert\le\lvert d\rvert\lvert u(t)\rvert+\int_0^t\lvert g_0(t-\tau)\rvert\lvert u(\tau)\rvert\,d\tau\le\bigl(\lvert d\rvert+N_1\bigr)K
$$
である。
1 ⇒ 2。 ある極が $\operatorname{Re}\lambda_j\ge0$ を満たすとする。lem-tf-integrable の 2 により $\int_0^\infty\lvert g_0\rvert dt=\infty$ である。$T>0$ について入力を
$$
u_T(\tau):=\begin{cases}\overline{g_0(T-\tau)}/\lvert g_0(T-\tau)\rvert&(0\le\tau\le T,\ g_0(T-\tau)\ne0),\\0&(\text{それ以外})\end{cases}
$$
と定める。$u_T$ は $\lvert u_T\rvert\le1$ で区分的に連続である($g_0$ は $0$ でない指数多項式なので、$[0,T]$ での零点は有限個である)。時刻 $T$ での零状態応答は
$$
y(T)=du_T(T)+\int_0^Tg_0(T-\tau)u_T(\tau)\,d\tau=du_T(T)+\int_0^T\lvert g_0(t)\rvert\,dt
$$
なので $\lvert y(T)\rvert\ge\int_0^T\lvert g_0\rvert dt-\lvert d\rvert\to\infty$ である。どの定数 $C$ をとっても、$T$ を大きくすれば $\sup\lvert y\rvert\le C\sup\lvert u_T\rvert\le C$ が破れるので、系は BIBO 安定でない。$\square$
$a,b$ が実数係数なら $g_0$ は実数値で、$u_T$ は符号 $\operatorname{sign}g_0(T-\tau)$ という実数値の入力になる。2 の判定を特性多項式の係数だけで行う方法が Routh–Hurwitz の判定法である。
主定理 3:周波数応答
$G$ をプロパーで、極がすべて開左半平面にある伝達関数とし、$\omega$ を実数とする。入力 $u(t)=e^{i\omega t}$($t\ge0$)に対する零状態応答は
$$
y(t)=G(i\omega)e^{i\omega t}-e^{i\omega t}\int_t^\infty g_0(\tau)e^{-i\omega\tau}\,d\tau
$$
であり、第 2 項は $t\to\infty$ で $0$ に近づく。$a,b$ が実数係数なら、$u(t)=\cos\omega t$ に対して
$$
y(t)-\lvert G(i\omega)\rvert\cos\bigl(\omega t+\arg G(i\omega)\bigr)\to0\qquad(t\to\infty)
$$
である。
$\tau\mapsto t-\tau$ と置き換えると $(g_0*u)(t)=\int_0^tg_0(\tau)e^{i\omega(t-\tau)}d\tau=e^{i\omega t}\int_0^tg_0(\tau)e^{-i\omega\tau}d\tau$ である。$\sigma:=\max_j\operatorname{Re}\lambda_j< 0$ なので、$g_0$ の Laplace 変換は $\operatorname{Re}s>\sigma$ で絶対収束して $G_0(s)$ に等しい(逆Laplace変換 の定理「重根の展開公式」)。$s=i\omega$ はこの半平面にあるので $\int_0^\infty g_0(\tau)e^{-i\omega\tau}d\tau=G_0(i\omega)$ であり、
$$
y(t)=de^{i\omega t}+e^{i\omega t}\Bigl(G_0(i\omega)-\int_t^\infty g_0(\tau)e^{-i\omega\tau}\,d\tau\Bigr)
$$
となる。$d+G_0=G$ から 1 つ目の式を得る。第 2 項の絶対値は $\int_t^\infty\lvert g_0\rvert d\tau$ 以下で、lem-tf-integrable の 1 により $0$ に近づく。
実数係数なら $g_0$ と $d$ は実数で、$\cos\omega t=\operatorname{Re}e^{i\omega t}$ に対する応答は $e^{i\omega t}$ に対する応答の実部である。$G(i\omega)=\lvert G(i\omega)\rvert e^{i\arg G(i\omega)}$ と書けば、$\operatorname{Re}\bigl(G(i\omega)e^{i\omega t}\bigr)=\lvert G(i\omega)\rvert\cos(\omega t+\arg G(i\omega))$ である。$\square$
$\omega\mapsto G(i\omega)$ を 周波数応答、$\lvert G(i\omega)\rvert$ を ゲイン、$\arg G(i\omega)$ を 位相 という。$\omega=0$ では定数入力に対する最終値 $G(0)$ を与える(初期値定理と最終値定理 の定理「有理関数版の最終値定理」と同じ結論)。交流回路と複素数(高校数学) で扱う交流回路の複素インピーダンスの計算は、この定理の $s=i\omega$ の場合にあたる。
公式の表
系をつなぐと、伝達関数は代数的に組み合わさる。表の $G_1,G_2,H$ は真にプロパーまたはプロパーな伝達関数、$r$ は外からの入力である。
| 結合・量 | 伝達関数・公式 | 条件 | 根拠 |
|---|---|---|---|
| 直列($G_1$ の出力を $G_2$ に入れる) | $G_2G_1$ | 零状態 | 畳み込みとLaplace変換 の定理「片側の畳み込み定理」と畳み込みの結合性 |
| 並列(同じ入力の出力の和) | $G_1+G_2$ | 零状態 | 線形性 |
| フィードバック($e=r-Hy$、$y=Ge$) | $\dfrac{G}{1+GH}$ | 信号が Laplace 変換をもつ、$1+GH\ne0$ | 下の注意、AMF20 Figure 9.5(p. 9-17) |
| インパルス応答 | $g=\mathcal L^{-1}[G]$、$m< n$ なら $g=b(D)\varphi$ | 真にプロパー | thm-tf-response |
| 零状態応答 | $y=du+g_0*u$、$\mathcal L[y]=G\,\mathcal L[u]$ | $u$ は指数オーダー | thm-tf-response |
| ステップ応答の最終値 | $G(0)$ | 極がすべて $\operatorname{Re}s< 0$ | 初期値定理と最終値定理 の定理「有理関数版の最終値定理」 |
| BIBO 安定 | 極がすべて $\operatorname{Re}s< 0$ | プロパー、既約な表示 | thm-tf-bibo |
| 正弦波の定常応答 | $\lvert G(i\omega)\rvert\cos(\omega t+\arg G(i\omega))$ | 極がすべて $\operatorname{Re}s< 0$、実数係数 | thm-tf-frequency |
フィードバックの式は、$E=\mathcal L[e]$、$Y=\mathcal L[y]$、$R=\mathcal L[r]$ が存在すると仮定すれば、$Y=GE$ と $E=R-HY$ から $(1+GH)Y=GR$ となることによる。閉じた系の伝達関数 $G/(1+GH)$ の極は、もとの $G$ の極とは違う場所に動く。フィードバックで不安定な系を安定にできるのはこのためである(ex-tf-feedback)。
計算の手順
- 系の方程式を $a(D)y=b(D)u$ の形に書き、最高階の係数で割って $a$ をモニックにする。
- $G=b/a$ を作り、共通因子を約分して既約な表示にする。$m\le n$ を確かめる。
- 極を求め、すべて $\operatorname{Re}s< 0$ かを見る(thm-tf-bibo)。
- 入力の変換 $U$ を Laplace変換 の変換表で求め、$Y=GU$ を部分分数に分けて逆変換する(逆Laplace変換 の定理「単根の展開公式」「重根の展開公式」)。入力が時刻 $0$ で跳ぶときも、零状態応答はこの $Y$ の逆変換である。
- 初期状態が $0$ でなければ、自由応答を足す。
- 正弦波入力の定常応答だけが欲しいときは、3 で安定性を確かめたうえで $G(i\omega)$ の絶対値と偏角を計算する(thm-tf-frequency)。
例題
$y''+2y'+5y=u$(質量 $1$、減衰係数 $2$、ばね定数 $5$ に無次元化したもの)。
使う公式:計算の手順、thm-tf-frequency。
答え:$G=\dfrac1{s^2+2s+5}$、極 $-1\pm2i$(安定)。インパルス応答 $g(t)=\frac12e^{-t}\sin2t$。ステップ応答 $y(t)=\frac15-e^{-t}\bigl(\frac15\cos2t+\frac1{10}\sin2t\bigr)$、$y(1)\approx0.197167$、最終値 $G(0)=0.2$。ゲインは $\omega=\sqrt3$ で最大値 $\lvert G(i\sqrt3)\rvert=\frac14$ をとる。
途中の計算を開く
$s^2+2s+5=(s+1)^2+4$ なので、Laplace変換 の変換表の $e^{at}\sin\omega t$ の行から $g$ を得る。ステップ応答は $G(s)/s=\frac{1/5}{s}-\frac{(s+2)/5}{(s+1)^2+4}$ と分けて逆変換する。ゲインは $\lvert G(i\omega)\rvert^{-2}=(5-\omega^2)^2+4\omega^2=(\omega^2-3)^2+16$ で、$\omega^2=3$ で最小値 $16$ をとる。
直列 RLC 回路で $L=1$、$R=3$、$1/C=2$ とし、入力を電圧 $V$、出力を電流 $I=q'$ とする。
使う公式:def-tf-main、thm-tf-response。
答え:$q''+3q'+2q=V$ から、$V$ から $I$ への伝達関数は $G=\dfrac{s}{s^2+3s+2}$(零点 $0$、極 $-1,-2$)。インパルス応答 $g(t)=2e^{-2t}-e^{-t}$。ステップ電圧に対する電流は $I(t)=e^{-t}-e^{-2t}$ で、$t=\log2$ で最大値 $\frac14$ をとり、$I\to0=G(0)$。
途中の計算を開く
$I=Dq$ なので $(D^2+3D+2)I=DV$ で、$a=s^2+3s+2$、$b=s$。$G=\frac{2}{s+2}-\frac1{s+1}$。ステップ応答は $G/s=\frac{1}{(s+1)(s+2)}=\frac1{s+1}-\frac1{s+2}$。thm-tf-response の 1 でも $g=\varphi'$、$\varphi=e^{-t}-e^{-2t}$ から同じ $g$ を得る。零点 $0$ のため、一定の電圧に対して電流は最終的に $0$ になる(コンデンサが充電される)。
$y'+y=u$、$u=\cos t$。
使う公式:thm-tf-frequency。
答え:$G=\frac1{s+1}$、$G(i)=\frac{1-i}{2}$、ゲイン $\frac1{\sqrt2}\approx0.707107$、位相 $-\frac\pi4$。零状態応答は $y(t)=\frac12(\cos t+\sin t-e^{-t})$ で、定常応答は $\frac1{\sqrt2}\cos\bigl(t-\frac\pi4\bigr)$。$t=2\pi$ で $y\approx0.499066$、定常応答の値は $0.5$。
途中の計算を開く
$Y=\frac{1}{s+1}\cdot\frac{s}{s^2+1}=\frac12\bigl(\frac{s+1}{s^2+1}-\frac1{s+1}\bigr)$。定理の第 2 項は $-e^{it}\int_t^\infty e^{-\tau}e^{-i\tau}d\tau=-\frac{e^{-t}}{1+i}$ で、その実部が $-\frac12e^{-t}$ である。
不安定な系 $G=\frac1{s-1}$ に、比例ゲイン $K>0$ のフィードバック($e=r-y$、入力 $Ke$)をかける。
使う公式:公式の表のフィードバック、thm-tf-bibo。
答え:閉じた系の伝達関数は $\dfrac{K}{s-1+K}$、極は $1-K$ で、$K>1$ のとき BIBO 安定。$K=3$ のステップ応答は $y=\frac32(1-e^{-2t})$、$y(1)\approx1.296997$、最終値 $\frac32$。
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 極がすべて $\operatorname{Re}s< 0$(thm-tf-bibo) | $G=\frac1s$(積分器)、$u=1$ | $y=t$ で有界でない |
| 極がすべて $\operatorname{Re}s< 0$(極が虚軸上) | $G=\frac1{s^2+1}$、$u=\sin t$ | $y=\frac12(\sin t-t\cos t)$ で振幅が増える(共振)。thm-tf-frequency の定常応答もない |
| プロパー($m\le n$) | $y'+y=u''$($G=\frac{s^2}{s+1}$、極は $-1$)、$u=\sin(t^2)$ | 解は $u'-u+e^{-t}*u$ で、$u'=2t\cos(t^2)$ を含み有界でない |
| 極は既約な表示で読む | $a=(s-1)(s+1)$、$b=s-1$ | $a$ は根 $1$ をもつが $G=\frac1{s+1}$ で、零状態応答は BIBO 安定 |
| 初期状態が $0$ | 同じ $a,b$ で $u=0$、$y(0)=1$、$y'(0)=0$ | 自由応答 $y=\cosh t$ が有界でない |
| 入力が $0$ から滑らかに始まる(thm-tf-response の 2) | $y'+y=u'$、$u=1$($t\ge0$) | 通常の意味の解は $y\equiv0$、零状態応答は $e^{-t}$ |
3 行目は $G=s-1+\frac1{s+1}$ と分けたもので、$y=u'-u+e^{-t}*u$ は $y'+y=u''$ と $y(0)=0$ を満たす($u(0)=u'(0)=0$)。$\lvert u\rvert\le1$ なので $-u+e^{-t}*u$ は有界であり、$u'=2t\cos(t^2)$ だけが有界でない。4 行目と 5 行目は、伝達関数が分母と分子の共通因子を打ち消すと、入力から見えない不安定な動きが隠れることを示す。BIBO 安定は零状態応答だけの性質で、初期値から出る動き(内部の安定性)は $a$ のすべての根で決まる。6 行目では $G=\frac{s}{s+1}$、$d=1$、$g_0=-e^{-t}$ で、$du+g_0*u=1-(1-e^{-t})=e^{-t}$ である。$u$ の $t=0$ での跳びを入力の一部とみなすかどうかの違いである。
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| 約分する前の分母の根で安定性を判定する | 零状態応答の安定性は既約な表示の極、内部の安定性は $a$ の根で判定する | 反例の表の 4・5 行目 |
| 極が虚軸上でも安定とする | 虚軸上の極は BIBO 安定でない | thm-tf-bibo、反例の表の 2 行目 |
| 初期値が $0$ でない問題に $Y=GU$ を使う | 自由応答を足す | Laplace変換による微分方程式の解法 の節「自由応答と零状態応答」 |
| 不安定な系で $G(i\omega)$ を定常振幅とみなす | 極がすべて左半平面のときだけ使える | thm-tf-frequency |
| 直列の伝達関数を和にする | 直列は積、並列は和 | 公式の表 |
図で見る対応
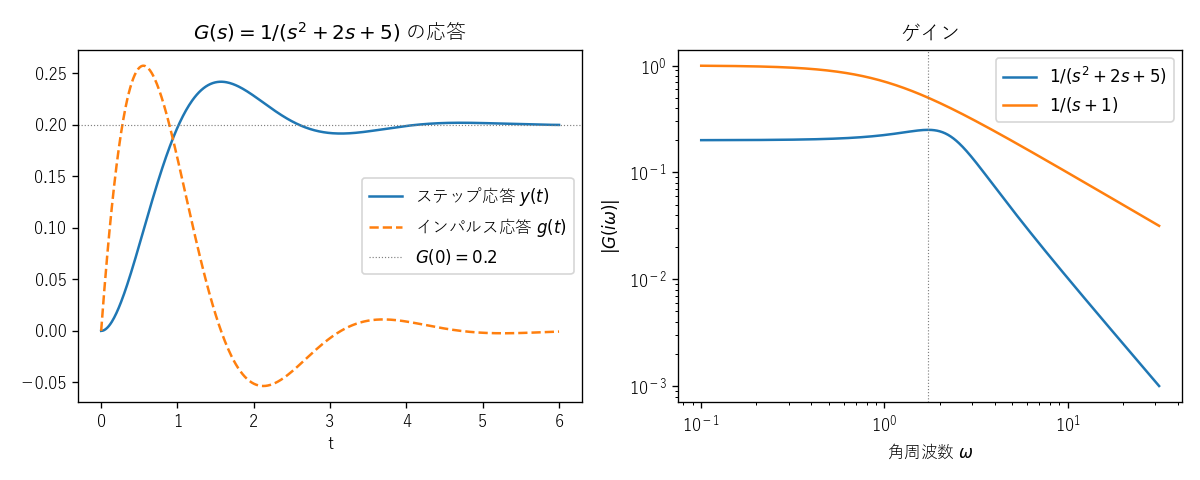 図: ステップ応答とゲイン
左は ex-tf-spring のステップ応答(実線)とインパルス応答(破線)で、ステップ応答は振動しながら $G(0)=0.2$ に近づく。右はゲイン $\lvert G(i\omega)\rvert$ の両対数グラフで、$\frac1{s^2+2s+5}$ は $\omega=\sqrt3$ の付近で山をもつ。$\frac1{s+1}$ は $\omega$ が大きいと $1/\omega$ のように減る。
補足
伝達関数は、状態方程式 $x'=Ax+Bu$、$y=Cx+Du$ からも $G(s)=C(sI-A)^{-1}B+D$ として得られる(AMF20 Example 9.8、p. 9-15)。微分方程式 $a(D)y=b(D)u$ から伝達関数を読み取る見方は AMF20 の式 (9.13)–(9.16)(pp. 9-8〜9-9)、インパルス応答との関係は Example 9.9(p. 9-16)にある。入力を時間 $a>0$ だけ遅らせる系 $y(t)=u(t-a)u_{\mathrm{step}}(t-a)$($u_{\mathrm{step}}$ は単位ステップ関数)は、単位ステップ関数とLaplace変換 の定理「時間推移の公式」により伝達関数 $e^{-as}$ をもつ。これは有理関数でないので、この記事の極による判定はそのままは使えないが、直列の公式は同じように使える。同じ考えを離散時間の系に当てはめると、Laplace 変換の代わりに z 変換を使った伝達関数が得られる。
関連項目
- 前提: Laplace変換, 逆Laplace変換, 畳み込みとLaplace変換
- 別版: 交流回路と複素数(高校数学)
- 理論: 線形微分方程式, 畳み込み
- 比較: デルタ関数とLaplace変換, 初期値定理と最終値定理
- 発展: 周波数応答とBode線図, 制御理論
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

