連立微分方程式と行列の固有値(高校数学)
概要
連立微分方程式と行列の固有値(systems of linear differential equations)とは、$x'=px+qy$、$y'=rx+sy$ を、行列 $A=\begin{pmatrix}p&q\\r&s\end{pmatrix}$ の固有ベクトルの向きに座標を取り替えて $y'=ky$ の形の 2 つの方程式に分けて解く方法である。$A$ が異なる 2 つの実数の固有値 $\lambda_1,\lambda_2$ と固有ベクトル $\vec v_1,\vec v_2$ をもつとき、解は $c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$($c_1,c_2$ は定数)の形に限り、初期値から $c_1,c_2$ がただ 1 通りに決まる。固有値の符号で、解が原点に近づくか離れるか(鞍点を含む 3 通り)が分かる。
前提知識: 微分方程式としての指数関数・三角関数, トレースと固有値, 漸化式の行列表示
高校での出発点:2 つの量が互いに影響しあう
$y'=ky$ の解は $y=Ce^{kt}$ に限る(微分方程式としての指数関数・三角関数 の定理「$y'=ky$ の解」)。1 つの量の増え方が、その量自身に比例する場合である。
では、2 つの量 $x(t)$、$y(t)$ があり、$x$ の増え方が $y$ に、$y$ の増え方が $x$ に比例する場合はどうだろうか。いちばん簡単な
$$
x'=y,\qquad y'=x
$$
を解いてみる。$x$ の式に $y$ が、$y$ の式に $x$ が入っているので、どちらか一方だけを見ても $y'=ky$ の形にならない。
初期値を $x(0)=1$、$y(0)=0$ とする。
(1) 和と差を作る。2 つの式を足すと $x'+y'=y+x$、つまり $(x+y)'=x+y$ である。引くと $x'-y'=y-x$、つまり $(x-y)'=-(x-y)$ である。
(2) それぞれを解く。$u=x+y$ は $u'=u$ を満たすので、微分方程式としての指数関数・三角関数 の定理「$y'=ky$ の解」($k=1$)により $u=c_1e^{t}$ である。$w=x-y$ は $w'=-w$ を満たすので、同じ定理($k=-1$)により $w=c_2e^{-t}$ である。
(3) 初期値。$u(0)=x(0)+y(0)=1$ から $c_1=1$、$w(0)=x(0)-y(0)=1$ から $c_2=1$ である。$x=\dfrac{u+w}2$、$y=\dfrac{u-w}2$ なので
$$
x=\frac{e^{t}+e^{-t}}2,\qquad y=\frac{e^{t}-e^{-t}}2
$$
である。
(4) 点 $(x(t),y(t))$ は双曲線 $x^2-y^2=1$ の上を動く。実際
$$
x^2-y^2=\frac{(e^t+e^{-t})^2-(e^t-e^{-t})^2}4=\frac{4e^t\cdot e^{-t}}4=1
$$
である。
方程式と初期値を満たすことの確かめを開く
$x'=\dfrac{e^t-e^{-t}}2=y$、$y'=\dfrac{e^t+e^{-t}}2=x$ で、$x(0)=\dfrac{1+1}2=1$、$y(0)=\dfrac{1-1}2=0$ である。
この $x$、$y$ はそれぞれ $\cosh t$、$\sinh t$ と書かれる関数である(双曲線関数)。図 1 は点 $(x(t),y(t))$ の動きで、$t$ が大きくなると直線 $y=x$ に近づいていく。
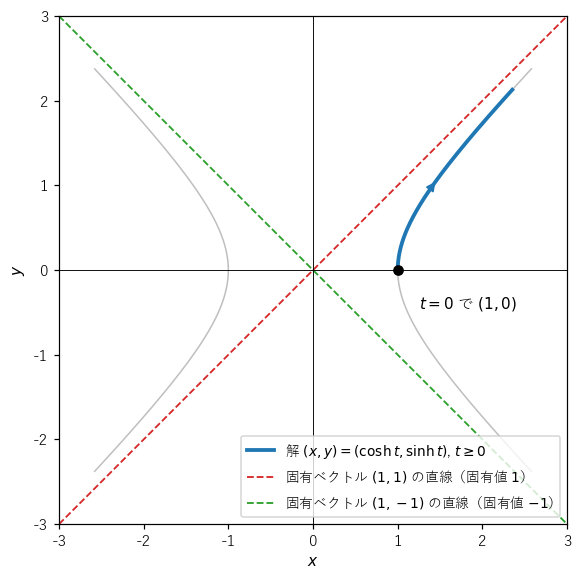 x'=y、y'=x の解が双曲線 x²−y²=1 の右の枝を上へ動く様子。赤と緑の破線は、方程式を 2 つに分ける向きの直線 y=x と y=−x
ex-sode-start が解けたのは、$x+y$ と $x-y$ という組み合わせを作ると、それぞれが $y'=ky$ の形の 1 つの方程式になったからである。和と差がうまくいく理由を、行列で見ておく。$\vec x=\begin{pmatrix}x\\y\end{pmatrix}$ とおくと、方程式は
$$
\vec x\,'=\begin{pmatrix}0&1\\1&0\end{pmatrix}\vec x
$$
と書ける(右辺は行列とベクトルの積で、$\begin{pmatrix}p&q\\r&s\end{pmatrix}\begin{pmatrix}x\\y\end{pmatrix}=\begin{pmatrix}px+qy\\rx+sy\end{pmatrix}$ である)。この行列は、ベクトル $\begin{pmatrix}1\\1\end{pmatrix}$ を $1$ 倍に、$\begin{pmatrix}1\\-1\end{pmatrix}$ を $-1$ 倍に移す。$u=x+y$、$w=x-y$ は、$\vec x$ をこの 2 つのベクトルで
$$
\vec x=\frac u2\begin{pmatrix}1\\1\end{pmatrix}+\frac w2\begin{pmatrix}1\\-1\end{pmatrix}
$$
と表したときの係数(の 2 倍)であり、指数 $e^{t}$、$e^{-t}$ の $1$、$-1$ は、ちょうどこの行列がベクトルを何倍に移すかの倍率になっている。この記事で答える問いは次の 3 つである。
- 一般の $x'=px+qy$、$y'=rx+sy$ でも、「うまい組み合わせ」は見つかるか。それはどう探すか。→ def-sode-eigen、lem-sode-basis
- 解はどんな形のものに限るか。初期値を与えると解はただ 1 つに決まるか。→ thm-sode-main
- 解の動きは、原点に近づくか、離れるか。→ cor-sode-phase
高校の計算 この記事の言葉 大学の言葉 和 $x+y$ と差 $x-y$ を作る 固有ベクトルによる座標の取り替え 対角化 $e^{t}$、$e^{-t}$ の指数 $1$、$-1$ 行列の固有値 固有値 $y'=ky$ の解 $Ce^{kt}$ を 2 回使う 方程式が 2 つに分かれる 行列の指数関数 $e^{tA}$ 漸化式の一般項 $c_1\alpha^n+c_2\beta^n$ 解 $c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$ 線形な力学系の解
取り出す構造:連立微分方程式と固有ベクトル
$p$、$q$、$r$、$s$ を実数の定数とし、$A=\begin{pmatrix}p&q\\r&s\end{pmatrix}$ とおく。
$$
x'=px+qy,\qquad y'=rx+sy
$$
を、行列 $A$ の 連立線形微分方程式 という。$\vec x(t)=\begin{pmatrix}x(t)\\y(t)\end{pmatrix}$ と書くと、方程式は $\vec x\,'=A\vec x$ である($\vec x\,'=\begin{pmatrix}x'\\y'\end{pmatrix}$)。$\mathbb{R}$ で微分可能な 2 つの関数の組 $x(t)$、$y(t)$ が、すべての実数 $t$ でこの 2 式を満たすとき、その組を 解 という。$t=0$ での値 $\vec x(0)$ を 初期値 という。
容積 $100$ L の水槽 A と B がどちらも水で満たされ、ポンプで毎分 $20$ L ずつ A から B へ、B から A へ水を送り合う(水の量は変わらない)。水はよくかき混ぜられているとする。A、B に溶けている塩の量(g)を $x(t)$、$y(t)$ とする($t$ は分)。
短い時間 $h$ の間に、A からは水 $20h$ L、つまり A の水の $\dfrac{20h}{100}=\dfrac h5$ の割合が出ていき、塩はおよそ $\dfrac h5x$ だけ減る。B からは同じく $\dfrac h5y$ の塩が入ってくる。$h$ で割って $h\to0$ とすると
$$
x'=-\frac15x+\frac15y,\qquad y'=\frac15x-\frac15y
$$
となる。行列は $A=\begin{pmatrix}-\frac15&\frac15\\\frac15&-\frac15\end{pmatrix}$ である。初期値を $x(0)=300$、$y(0)=100$ として、thm-sode-main の後の ex-sode-tanks-solve で解く。
ex-sode-start では、$A$ を掛けると定数倍になるベクトルが鍵だった。そのようなベクトルに名前を付ける。
$2\times2$ 行列 $A$ と実数 $\lambda$ について、$\vec 0$ でないベクトル $\vec v$ で
$$
A\vec v=\lambda\vec v
$$
を満たすものがあるとき、$\lambda$ を $A$ の 固有値、$\vec v$ を固有値 $\lambda$ に対する 固有ベクトル という。
固有値の求め方は トレースと固有値 で扱った。$E$ を単位行列とすると、$A\vec v=\lambda\vec v$ は $(A-\lambda E)\vec v=\vec 0$ と同じで、これが $\vec 0$ でない解 $\vec v$ をもつのは、$A-\lambda E$ の行列式 $D(\lambda)=(p-\lambda)(s-\lambda)-qr$ が $0$ のときに限る。$D(\lambda)=0$ のとき、$\vec v=\begin{pmatrix}q\\\lambda-p\end{pmatrix}$ と $\vec v=\begin{pmatrix}\lambda-s\\r\end{pmatrix}$ のうち $\vec 0$ でない方が固有ベクトルになる(2 つとも $\vec 0$ になるのは $A=\lambda E$ のときだけで、そのときは $\vec 0$ でないどのベクトルも固有ベクトルである)。
詳細
$\vec v=\begin{pmatrix}a\\b\end{pmatrix}$ として、$(A-\lambda E)\vec v=\vec 0$ は $(p-\lambda)a+qb=0$、$ra+(s-\lambda)b=0$ である。1 つ目の式に $s-\lambda$ を、2 つ目に $q$ を掛けて引くと $D(\lambda)a=0$、1 つ目に $r$ を、2 つ目に $p-\lambda$ を掛けて引くと $-D(\lambda)b=0$ が出る。よって $D(\lambda)\ne0$ なら $a=b=0$ で、固有ベクトルはない。
$D(\lambda)=0$ のとき、$\vec v=\begin{pmatrix}q\\\lambda-p\end{pmatrix}$ を代入すると、1 つ目の式は $(p-\lambda)q+q(\lambda-p)=0$、2 つ目は $rq+(s-\lambda)(\lambda-p)=-D(\lambda)=0$ で、どちらも成り立つ。$\vec v=\begin{pmatrix}\lambda-s\\r\end{pmatrix}$ も同じように確かめられる。両方とも $\vec 0$ なら $q=r=0$、$p=s=\lambda$ で $A=\lambda E$ となり、$\vec 0$ でないどのベクトルも固有ベクトルである。
したがって、固有値は 2 次方程式
$$ \lambda^2-(p+s)\lambda+(ps-qr)=0 $$
の実数の解である。$p+s$ は $A$ のトレース、$ps-qr$ は行列式で、固有値の和がトレース、積が行列式になる(トレースと固有値 の定理「固有値の和はトレース、積は行列式」)。
- $A=\begin{pmatrix}0&1\\1&0\end{pmatrix}$。方程式は $\lambda^2-0\cdot\lambda+(0-1)=\lambda^2-1=0$ で、固有値は $1$ と $-1$ である。$\lambda=1$ では $\vec v=\begin{pmatrix}q\\\lambda-p\end{pmatrix}=\begin{pmatrix}1\\1\end{pmatrix}$、$\lambda=-1$ では $\begin{pmatrix}1\\-1\end{pmatrix}$ である。ex-sode-start の和と差の向きである。
- $A=\begin{pmatrix}1&2\\3&2\end{pmatrix}$。方程式は $\lambda^2-3\lambda+(2-6)=\lambda^2-3\lambda-4=(\lambda-4)(\lambda+1)=0$ で、固有値は $4$ と $-1$ である。$\lambda=4$ では $\begin{pmatrix}q\\\lambda-p\end{pmatrix}=\begin{pmatrix}2\\3\end{pmatrix}$ で、確かに $\begin{pmatrix}1&2\\3&2\end{pmatrix}\begin{pmatrix}2\\3\end{pmatrix}=\begin{pmatrix}8\\12\end{pmatrix}=4\begin{pmatrix}2\\3\end{pmatrix}$ である。$\lambda=-1$ では $\begin{pmatrix}2\\-2\end{pmatrix}$ で、これを $\dfrac12$ 倍した $\begin{pmatrix}1\\-1\end{pmatrix}$ も固有ベクトルである。$\begin{pmatrix}1&2\\3&2\end{pmatrix}\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}-1\\1\end{pmatrix}$ である。
- ex-sode-tanks の行列の固有値は $0$ と $-\dfrac25$、固有ベクトルは $\begin{pmatrix}1\\1\end{pmatrix}$ と $\begin{pmatrix}1\\-1\end{pmatrix}$ である。
(3) の計算を開く
$A=\begin{pmatrix}-\frac15&\frac15\\\frac15&-\frac15\end{pmatrix}$ のトレースは $-\dfrac25$、行列式は $\dfrac1{25}-\dfrac1{25}=0$ なので、方程式は $\lambda^2+\dfrac25\lambda=0$ で、固有値は $0$ と $-\dfrac25$ である。$A\begin{pmatrix}1\\1\end{pmatrix}=\vec 0=0\begin{pmatrix}1\\1\end{pmatrix}$、$A\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}-\frac25\\\frac25\end{pmatrix}=-\dfrac25\begin{pmatrix}1\\-1\end{pmatrix}$ である。
固有ベクトルを 0 でない数倍したものも、同じ固有値の固有ベクトルである。以下では、固有値が異なる 2 つの実数である場合を扱う。そのとき、2 本の固有ベクトルを「座標の軸」として使えることが次の補題である。
$A$ が異なる 2 つの実数の固有値 $\lambda_1$、$\lambda_2$ をもち、$\vec v_1$、$\vec v_2$ をそれぞれの固有ベクトルとする。このとき $\vec v_1$ と $\vec v_2$ は平行でない。したがって、どのベクトル $\vec b$ も
$$
\vec b=u\vec v_1+w\vec v_2
$$
の形にただ 1 通りに書ける。さらに、$\vec b$ の成分が $t$ の微分可能な関数なら、$u$、$w$ も微分可能な関数である。
要点:平行だとすると $\vec v_2=k\vec v_1$ から $A\vec v_2=\lambda_1\vec v_2$ となり、$A\vec v_2=\lambda_2\vec v_2$ と合わせて $\lambda_1=\lambda_2$ か $\vec v_2=\vec 0$ になってしまう。$\vec v_1=\begin{pmatrix}\alpha_1\\\beta_1\end{pmatrix}$、$\vec v_2=\begin{pmatrix}\alpha_2\\\beta_2\end{pmatrix}$、$\vec b=\begin{pmatrix}b_1\\b_2\end{pmatrix}$ とすると、平行でないことから $\delta=\alpha_1\beta_2-\alpha_2\beta_1\ne0$ で、連立 1 次方程式 $\alpha_1u+\alpha_2w=b_1$、$\beta_1u+\beta_2w=b_2$ の解はただ 1 つ
$$
u=\frac{\beta_2b_1-\alpha_2b_2}{\delta},\qquad w=\frac{\alpha_1b_2-\beta_1b_1}{\delta}
$$
である。$u$、$w$ は $b_1$、$b_2$ の定数係数の 1 次式なので、微分可能性も受けつぐ。
詳しい証明を開く
段 1(平行でない)。平行だとすると、$\vec v_1\ne\vec 0$ なので $\vec v_2=k\vec v_1$ と書ける($k$ は実数)。すると $A\vec v_2=kA\vec v_1=k\lambda_1\vec v_1=\lambda_1\vec v_2$ である。一方 $A\vec v_2=\lambda_2\vec v_2$ なので、引いて $(\lambda_1-\lambda_2)\vec v_2=\vec 0$ となる。$\lambda_1\ne\lambda_2$ なので $\vec v_2=\vec 0$ となり、固有ベクトルが $\vec 0$ でないことに反する。
段 2($\delta\ne0$)。$\delta=0$ とする。$\beta_1=\beta_2=0$ なら 2 つのベクトルはどちらも $x$ 軸の向きで平行である。そうでなければ $\beta_2\vec v_1-\beta_1\vec v_2=\begin{pmatrix}\delta\\0\end{pmatrix}=\vec 0$ で、係数 $\beta_2$、$\beta_1$ の一方が $0$ でないので、一方のベクトルが他方の定数倍になり、やはり平行である。どちらも段 1 に反する。
段 3(ただ 1 通りに書ける)。$\vec b=u\vec v_1+w\vec v_2$ は連立 1 次方程式 $\alpha_1u+\alpha_2w=b_1$、$\beta_1u+\beta_2w=b_2$ である。1 つ目の式に $\beta_2$ を、2 つ目に $\alpha_2$ を掛けて引くと $\delta u=\beta_2b_1-\alpha_2b_2$、1 つ目に $\beta_1$ を、2 つ目に $\alpha_1$ を掛けて引くと $-\delta w=\beta_1b_1-\alpha_1b_2$ となるので、$u$、$w$ は要点の式に限る。逆にこの $u$、$w$ は 2 式を満たす(たとえば $\alpha_1u+\alpha_2w=\dfrac{\alpha_1\beta_2b_1-\alpha_2\beta_1b_1}{\delta}=b_1$)。
段 4(微分可能)。要点の式で $u$、$w$ は $b_1$、$b_2$ の定数係数の 1 次式なので、$b_1$、$b_2$ が $t$ の微分可能な関数なら $u$、$w$ も微分可能である。$\square$
2 本の固有ベクトルが平行でないことは、一般の大きさの行列でも「異なる固有値の固有ベクトルは 1 次独立」として成り立つ(Axl24 の 5.11)。
主定理:解は固有ベクトルの向きの指数関数の和
$A$ が異なる 2 つの実数の固有値 $\lambda_1$、$\lambda_2$ をもち、$\vec v_1$、$\vec v_2$ をそれぞれの固有ベクトルとする。このとき、$\vec x\,'=A\vec x$ の解は
$$
\vec x(t)=c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2\qquad(c_1,\ c_2\text{ は定数})
$$
の形のものに限る。逆に、この形の関数はすべて解である。さらに、初期値 $\vec x(0)=\vec b$ を与えると、$c_1$、$c_2$ は $\vec b=c_1\vec v_1+c_2\vec v_2$ からただ 1 通りに決まり、この初期値をもつ解はただ 1 つである。
方針:解 $\vec x(t)$ を固有ベクトルで $u(t)\vec v_1+w(t)\vec v_2$ と表すと、$u$、$w$ がそれぞれ $y'=ky$ の形の方程式を満たすことを示す。
段 1(座標の取り替え)。$\vec x(t)$ を解とする。lem-sode-basis により、各 $t$ で
$$
\vec x(t)=u(t)\vec v_1+w(t)\vec v_2
$$
となる数 $u(t)$、$w(t)$ がただ 1 通りに決まり、$u$、$w$ は $t$ の微分可能な関数である。
段 2(両辺を 2 通りに計算する)。$\vec v_1$、$\vec v_2$ は定数のベクトルなので、段 1 の式を微分すると
$$
\vec x\,'(t)=u'(t)\vec v_1+w'(t)\vec v_2
$$
である。一方、$\vec x$ は解なので、行列の積の分配法則と $A\vec v_1=\lambda_1\vec v_1$、$A\vec v_2=\lambda_2\vec v_2$ により
$$
\vec x\,'(t)=A\vec x(t)=u(t)A\vec v_1+w(t)A\vec v_2=\lambda_1u(t)\vec v_1+\lambda_2w(t)\vec v_2
$$
である。
段 3(方程式が 2 つに分かれる)。段 2 の 2 式は同じベクトル $\vec x\,'(t)$ を $\vec v_1$、$\vec v_2$ で表したものである。lem-sode-basis によりその表し方はただ 1 通りなので、係数を比べて
$$
u'=\lambda_1u,\qquad w'=\lambda_2w
$$
を得る。
段 4(1 つずつ解く)。微分方程式としての指数関数・三角関数 の定理「$y'=ky$ の解」により、$u=c_1e^{\lambda_1t}$、$w=c_2e^{\lambda_2t}$($c_1$、$c_2$ は定数)である。段 1 の式に代入して、$\vec x(t)=c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$ を得る。
段 5(この形はすべて解)。$\vec x(t)=c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$ とおくと、
$$
\vec x\,'=c_1\lambda_1e^{\lambda_1t}\vec v_1+c_2\lambda_2e^{\lambda_2t}\vec v_2=c_1e^{\lambda_1t}A\vec v_1+c_2e^{\lambda_2t}A\vec v_2=A\vec x
$$
である。
段 6(初期値)。段 4 の形の解では $\vec x(0)=c_1\vec v_1+c_2\vec v_2$ である。lem-sode-basis により、$\vec b=c_1\vec v_1+c_2\vec v_2$ となる $c_1$、$c_2$ はただ 1 通りである。段 4 によりどの解も段 4 の形なので、初期値 $\vec b$ をもつ解はこの $c_1$、$c_2$ の解ただ 1 つであり、段 5 によりそれは確かに解である。$\square$
段 1〜3 で起きていることを図式で見ておく。固有ベクトルを並べた行列 $P=\begin{pmatrix}\vec v_1&\vec v_2\end{pmatrix}$(1 列目が $\vec v_1$、2 列目が $\vec v_2$)は、$(u,w)$ 座標のベクトルを $(x,y)$ 座標のベクトルに移す:$P\begin{pmatrix}u\\w\end{pmatrix}=u\vec v_1+w\vec v_2$。$(u,w)$ 座標では、$A$ の働きは対角行列 $\Lambda=\begin{pmatrix}\lambda_1&0\\0&\lambda_2\end{pmatrix}$ を掛けること($u$ を $\lambda_1$ 倍、$w$ を $\lambda_2$ 倍)になる。
$$
\xymatrix{
(u,w)\ \text{座標} \ar[r]^{P} \ar[d]_{\Lambda} & (x,y)\ \text{座標} \ar[d]^{A} \\
(u,w)\ \text{座標} \ar[r]_{P} & (x,y)\ \text{座標}
}
$$
図式が可換であるとは、どちらの道を通っても同じ結果になること、つまり
$$
AP=P\Lambda
$$
ということである。実際 $AP$ の 1 列目は $A\vec v_1=\lambda_1\vec v_1$、2 列目は $A\vec v_2=\lambda_2\vec v_2$ で、これは $P\Lambda$ の 1 列目・2 列目と同じである。$\vec x\,'=A\vec x$ を $(u,w)$ 座標に移すと、$\Lambda$ の形の方程式、つまり $u'=\lambda_1u$、$w'=\lambda_2w$ になる。これが「方程式が 2 つに分かれる」ことの意味である。
初期値を $x(0)=3$、$y(0)=2$ とする。ex-sode-eigen の (2) により、固有値は $4$、$-1$、固有ベクトルは $\vec v_1=\begin{pmatrix}2\\3\end{pmatrix}$、$\vec v_2=\begin{pmatrix}1\\-1\end{pmatrix}$ である。
(1) 初期値から $c_1$、$c_2$ を決める。$c_1\begin{pmatrix}2\\3\end{pmatrix}+c_2\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}3\\2\end{pmatrix}$ は $2c_1+c_2=3$、$3c_1-c_2=2$ で、足すと $5c_1=5$、よって $c_1=1$、$c_2=1$ である。
(2) thm-sode-main により、解はただ 1 つで
$$
\begin{pmatrix}x\\y\end{pmatrix}=e^{4t}\begin{pmatrix}2\\3\end{pmatrix}+e^{-t}\begin{pmatrix}1\\-1\end{pmatrix},\qquad x=2e^{4t}+e^{-t},\quad y=3e^{4t}-e^{-t}
$$
である。
代入して確かめる計算を開く
$x'=8e^{4t}-e^{-t}$、$x+2y=2e^{4t}+e^{-t}+6e^{4t}-2e^{-t}=8e^{4t}-e^{-t}$ で等しい。$y'=12e^{4t}+e^{-t}$、$3x+2y=6e^{4t}+3e^{-t}+6e^{4t}-2e^{-t}=12e^{4t}+e^{-t}$ で等しい。$x(0)=2+1=3$、$y(0)=3-1=2$ である。
(3) $t$ が大きくなると $e^{-t}$ の項は $0$ に近づき、$e^{4t}$ の項が残る。$\dfrac yx=\dfrac{3e^{4t}-e^{-t}}{2e^{4t}+e^{-t}}=\dfrac{3-e^{-5t}}{2+e^{-5t}}$ は $\dfrac32$ に近づき($t=1$ で $1.4916\ldots$)、点 $(x,y)$ は固有ベクトル $\begin{pmatrix}2\\3\end{pmatrix}$ の向きに遠ざかる。
ex-sode-tanks で $x(0)=300$、$y(0)=100$ とする。ex-sode-eigen の (3) により、固有値は $\lambda_1=0$、$\lambda_2=-\dfrac25$、固有ベクトルは $\begin{pmatrix}1\\1\end{pmatrix}$、$\begin{pmatrix}1\\-1\end{pmatrix}$ である。
$c_1\begin{pmatrix}1\\1\end{pmatrix}+c_2\begin{pmatrix}1\\-1\end{pmatrix}=\begin{pmatrix}300\\100\end{pmatrix}$ から $c_1+c_2=300$、$c_1-c_2=100$ で、$c_1=200$、$c_2=100$ である。$e^{0\cdot t}=1$ なので、thm-sode-main により
$$
x=200+100e^{-\frac25t},\qquad y=200-100e^{-\frac25t}
$$
である。$x+y=400$ はいつも一定で(塩はどこにも出ていかない)、差 $x-y=200e^{-\frac25t}$ は $e^{-\frac25t}$ に比例して小さくなる。差が半分になる時間は $\dfrac25t=\log2$ から $t=\dfrac52\log2=1.73\ldots$ 分で、$t=10$ 分で $x=201.83\ldots$、$y=198.16\ldots$ とほぼ等しくなる(図 2)。
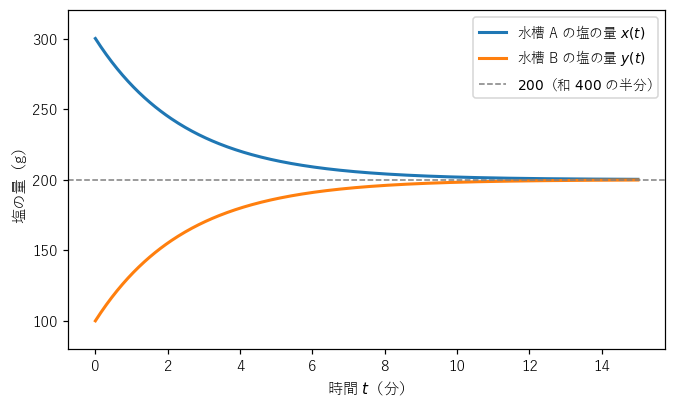 2 つの水槽の塩の量。A の量 x(t) は 300 から、B の量 y(t) は 100 から、どちらも 200 に近づく
固有値 $0$ の向き $\begin{pmatrix}1\\1\end{pmatrix}$ の成分(和)は変わらず、固有値 $-\dfrac25$ の向き $\begin{pmatrix}1\\-1\end{pmatrix}$ の成分(差)は減っていく。固有値の符号が、その向きの成分が増えるか減るかを決める。これを次の節でまとめる。
系:固有値の符号と解の動き
解 $\vec x(t)$ を、平面の点 $(x(t),y(t))$ が時間とともに動く曲線(軌道)として描いた図を 相図 という。ベクトル $\vec x=\begin{pmatrix}x\\y\end{pmatrix}$ の長さを $\lvert\vec x\rvert=\sqrt{x^2+y^2}$ と書く。すべての $t$ で $\vec x(t)=\vec 0$ である解($c_1=c_2=0$)を 零解 という。
thm-sode-main の仮定のもとで、$\lambda_1<\lambda_2$ とし、$\vec x(t)=c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$ を零解でない解とする。$t\to\infty$ のとき、次が成り立つ。
(1) $\lambda_1<\lambda_2<0$ なら、$\vec x(t)\to\vec 0$ である(近づく結節点)。
(2) $0<\lambda_1<\lambda_2$ なら、$\lvert\vec x(t)\rvert\to\infty$ である(離れる結節点)。
(3) $\lambda_1<0<\lambda_2$ なら、$c_2=0$(初期値が $\vec v_1$ の向きの直線の上)のとき $\vec x(t)\to\vec 0$、$c_2\ne0$ のとき $\lvert\vec x(t)\rvert\to\infty$ である(鞍点)。
要点:三角不等式から $\lvert\vec x(t)\rvert\le\lvert c_1\rvert e^{\lambda_1t}\lvert\vec v_1\rvert+\lvert c_2\rvert e^{\lambda_2t}\lvert\vec v_2\rvert$ で、負の固有値の項は $0$ に近づく。逆向きには、各項の係数 $c_1e^{\lambda_1t}$、$c_2e^{\lambda_2t}$ が $\vec x(t)$ の成分の 1 次式なので、$\lvert\vec x(t)\rvert$ の定数倍で抑えられ、正の固有値で係数が $0$ でない項があれば $\lvert\vec x(t)\rvert\to\infty$ となる。
詳しい証明を開く
段 1(上からの評価)。三角不等式 $\lvert\vec a+\vec b\rvert\le\lvert\vec a\rvert+\lvert\vec b\rvert$ により $\lvert\vec x(t)\rvert\le\lvert c_1\rvert e^{\lambda_1t}\lvert\vec v_1\rvert+\lvert c_2\rvert e^{\lambda_2t}\lvert\vec v_2\rvert$ である。$\lambda<0$ なら $t\to\infty$ で $e^{\lambda t}\to0$ である。
段 2(下からの評価)。lem-sode-basis の証明の要点の式で、$\vec b=\vec x(t)$ のときの係数が $u=c_1e^{\lambda_1t}$、$w=c_2e^{\lambda_2t}$ である。$\lvert b_1\rvert\le\lvert\vec x(t)\rvert$、$\lvert b_2\rvert\le\lvert\vec x(t)\rvert$ なので、定数 $K=\dfrac{\lvert\alpha_1\rvert+\lvert\alpha_2\rvert+\lvert\beta_1\rvert+\lvert\beta_2\rvert}{\lvert\delta\rvert}$ について $\lvert c_1\rvert e^{\lambda_1t}\le K\lvert\vec x(t)\rvert$、$\lvert c_2\rvert e^{\lambda_2t}\le K\lvert\vec x(t)\rvert$ である。$\lambda>0$ かつ $c\ne0$ なら $\lvert c\rvert e^{\lambda t}\to\infty$ なので、この不等式から $\lvert\vec x(t)\rvert\to\infty$ が出る。
段 3(場合分け)。(1) は段 1 の右辺の 2 項がどちらも $0$ に近づくことから出る。(2) では零解でないので $c_1$、$c_2$ の少なくとも一方が $0$ でなく、その項に段 2 を使う。(3) では、$c_2=0$ なら $\vec x(t)=c_1e^{\lambda_1t}\vec v_1$ で $\lambda_1<0$ から $\vec 0$ に近づき、$c_2\ne0$ なら $\lambda_2>0$ の項に段 2 を使う。$\square$
図 3〜5 は 3 つの場合の相図である。鞍点では、固有値が負の向きの直線の上から出発した解だけが原点に近づき、それ以外は固有値が正の向きの直線に沿って遠ざかる(ex-sode-saddle の (3) もその 1 つ)。近づく結節点では、どの軌道も原点に近づき、固有値 $-4$ の向きの直線の上から出発した軌道を除いて、原点の近くでは絶対値の小さい方の固有値(図 4 では $-2$)の向きに接するように入っていく。$e^{-4t}$ の項の方が $e^{-2t}$ の項より速く $0$ に近づくからである。離れる結節点では、どの軌道も原点から離れ、固有値 $4$ の向きの直線の上の軌道を除いて、原点の近くでは絶対値の小さい方の固有値(図 5 では $2$、直線 $y=-x$ の向き)に接して出ていく。
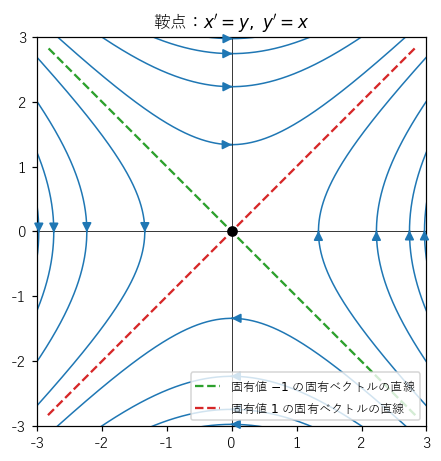 鞍点。x'=y、y'=x の軌道は双曲線で、固有値 −1 の向きの直線の上からだけ原点に近づく
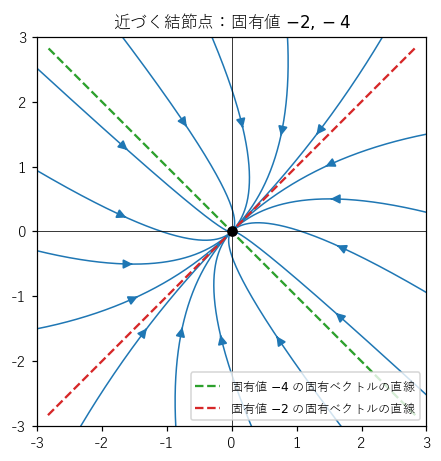 近づく結節点。固有値 −2、−4 の行列で、どの軌道も原点に近づき、固有値 −4 の向きの直線の上のものを除いて、固有値 −2 の向きに接して入る
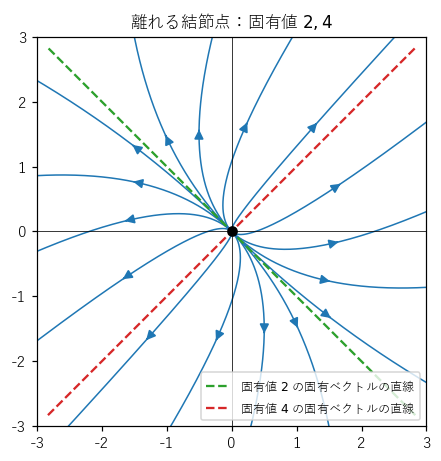 離れる結節点。固有値 2、4 の行列で、どの軌道も原点から遠ざかる
- 鞍点:$A=\begin{pmatrix}0&1\\1&0\end{pmatrix}$ の固有値は $1$、$-1$ である。ex-sode-start の解は $c_1=\dfrac12$、$c_2=\dfrac12$($\vec v_1=\begin{pmatrix}1\\-1\end{pmatrix}$ が固有値 $-1$、$\vec v_2=\begin{pmatrix}1\\1\end{pmatrix}$ が固有値 $1$)で、$c_2\ne0$ なので遠ざかる。初期値を $x(0)=1$、$y(0)=-1$ にすると $c_2=0$ で、解 $x=e^{-t}$、$y=-e^{-t}$ は原点に近づく。
- 近づく結節点:$A=\begin{pmatrix}-3&1\\1&-3\end{pmatrix}$ のトレースは $-6$、行列式は $9-1=8$ で、$\lambda^2+6\lambda+8=(\lambda+2)(\lambda+4)=0$ から固有値は $-2$、$-4$、固有ベクトルは $\begin{pmatrix}1\\1\end{pmatrix}$、$\begin{pmatrix}1\\-1\end{pmatrix}$ である。初期値 $(2,0)$ の解は $x=e^{-2t}+e^{-4t}$、$y=e^{-2t}-e^{-4t}$ で、$t=1$ で $(0.153\ldots,\ 0.117\ldots)$ と原点に近づく。
離れる結節点の例を開く
(3) $A=\begin{pmatrix}3&1\\1&3\end{pmatrix}$ は、(2) の行列を $B$ とすると $A=B+6E$ である。$A\vec v=B\vec v+6\vec v$ なので、固有ベクトルは (2) と同じ $\begin{pmatrix}1\\1\end{pmatrix}$、$\begin{pmatrix}1\\-1\end{pmatrix}$ で、固有値はそれぞれ $-2+6=4$、$-4+6=2$ である。どちらも正なので、零解でないどの解も原点から遠ざかる。
ex-sode-tanks-solve の固有値 $0$ と $-\dfrac25$ は、どの場合にもあたらない。和 $x+y$ は変わらないので、解は原点ではなく、直線 $x+y=400$ の上の点 $(200,200)$ に近づく。固有値に $0$ があると、原点以外にも止まったままの解($\vec x(t)$ が一定の解)がある。この例では $x=y$ の点がすべてそうである。
漸化式との比較
同じ分解は、漸化式 $\vec x_{n+1}=A\vec x_n$ にも使える(漸化式の行列表示、三項間漸化式と行列の固有値)。$\vec x_n=u_n\vec v_1+w_n\vec v_2$ とおくと、thm-sode-main の段 2・3 と同じ計算で $u_{n+1}=\lambda_1u_n$、$w_{n+1}=\lambda_2w_n$ となり、$u_n=c_1\lambda_1^n$、$w_n=c_2\lambda_2^n$ である。「1 つ先へ進める」が「微分する」に、等比数列 $\lambda^n$ が指数関数 $e^{\lambda t}$ に置きかわる。
| 漸化式 $\vec x_{n+1}=A\vec x_n$ | 微分方程式 $\vec x\,'=A\vec x$ | |
|---|---|---|
| 固有ベクトルの向きの成分 | 1 回で $\lambda$ 倍:$u_{n+1}=\lambda u_n$ | 増え方が $\lambda$ 倍:$u'=\lambda u$ |
| 一般の形 | $c_1\lambda_1^n\vec v_1+c_2\lambda_2^n\vec v_2$ | $c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$ |
| $\vec 0$ に近づく条件(どの初期値でも) | $\lvert\lambda_1\rvert<1$ かつ $\lvert\lambda_2\rvert<1$ | $\lambda_1<0$ かつ $\lambda_2<0$ |
| 変わらない成分 | 固有値 $1$ の向き | 固有値 $0$ の向き |
| 符号が交互に変わる | 負の固有値 | 起こらない($e^{\lambda t}>0$) |
$e^{\lambda t}=(e^{\lambda})^t$ なので、時間 $1$ ごとに見ると、微分方程式の解は公比 $e^{\lambda}$ の等比数列になる。$\lambda<0$ と $0< e^{\lambda}<1$ は同じことで、2 つの安定の条件はこの対応で結びつく。微分方程式の側で「符号が交互に変わる」ことが起きないのは、$e^{\lambda}$ がいつも正だからである。
例と反例
thm-sode-main の仮定「異なる 2 つの実数の固有値」を外すと何が崩れるかを並べる。
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 固有値が実数 | $x'=-y$、$y'=x$(固有値は $\pm i$) | 実数の固有ベクトルがなく、解を $c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$(実数)の形に書けない。軌道は近づきも離れもしない |
| 固有値が異なる | $x'=x+y$、$y'=y$(固有値 $1$ の重解) | 固有ベクトルの向きが 1 本しかなく、解に $te^{t}$ が現れる |
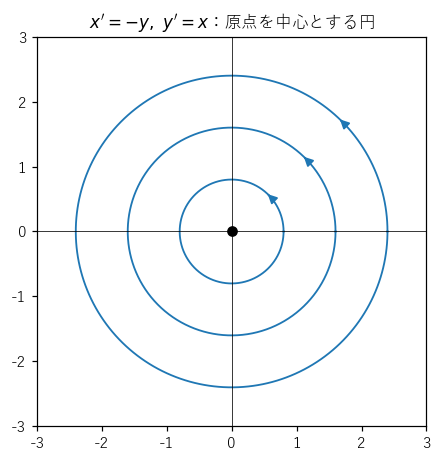 x'=−y、y'=x の軌道は原点を中心とする円で、反時計回りに回る
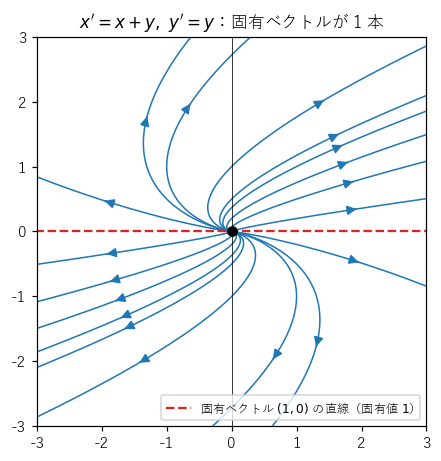 x'=x+y、y'=y の軌道。固有ベクトルの向きは横軸の 1 本だけで、どの軌道も原点から出てその向きに接する
$A=\begin{pmatrix}0&-1\\1&0\end{pmatrix}$ とする。固有値の方程式は $\lambda^2-0\cdot\lambda+(0+1)=\lambda^2+1=0$ で、実数の解がない。したがって実数の固有値も、実数の成分の固有ベクトルもない。
(1) 解を求める。$x'=-y$、$y'=x$ から $x''=-y'=-x$ である。微分方程式としての指数関数・三角関数 の定理「$y''=-y$ の解」により $x=a\cos t+b\sin t$ で、$y=-x'=a\sin t-b\cos t$ である。初期値 $x(0)=1$、$y(0)=0$ なら $a=1$、$b=0$ で、$x=\cos t$、$y=\sin t$ である。
(2) 固有ベクトルの形に書けない。この解が $c_1e^{\lambda_1t}\vec v_1+c_2e^{\lambda_2t}\vec v_2$(実数の $\lambda_1$、$\lambda_2$ と実数の成分の $\vec v_1$、$\vec v_2$)の形だとすると、方程式に代入して、$A$ の実数の固有ベクトルがあることが導かれてしまう。実数の固有ベクトルはないので、この形には書けない。
詳細
代入すると、すべての $t$ で $c_1e^{\lambda_1t}(A\vec v_1-\lambda_1\vec v_1)+c_2e^{\lambda_2t}(A\vec v_2-\lambda_2\vec v_2)=\vec 0$ である。$\lambda_1=\lambda_2$ なら、$e^{\lambda_1t}$ で割って $A\vec b=\lambda_1\vec b$($\vec b=c_1\vec v_1+c_2\vec v_2$)となる。$\vec b=\vec x(0)=\begin{pmatrix}1\\0\end{pmatrix}\ne\vec 0$ なので、$\vec b$ は実数の固有ベクトルである。$\lambda_1\ne\lambda_2$ なら、$c_1\vec v_1$、$c_2\vec v_2$ の少なくとも一方は $\vec 0$ でない(両方 $\vec 0$ なら $\vec x(0)=\vec 0$)。$c_2\vec v_2\ne\vec 0$ としてよい。両辺に $e^{-\lambda_1t}$ を掛けた式の $t=0$ と $t=1$ の場合を引くと $\bigl(1-e^{\lambda_2-\lambda_1}\bigr)c_2(A\vec v_2-\lambda_2\vec v_2)=\vec 0$ で、$1-e^{\lambda_2-\lambda_1}\ne0$ から $A(c_2\vec v_2)=\lambda_2(c_2\vec v_2)$、つまり $c_2\vec v_2$ は実数の固有ベクトルである。
(3) $x^2+y^2=\cos^2t+\sin^2t=1$ なので、点 $(x,y)$ は単位円の上を回り続け、原点に近づきも離れもしない(図 6)。cor-sode-phase の 3 つのどれにもならない。
$A=\begin{pmatrix}1&1\\0&1\end{pmatrix}$、つまり $x'=x+y$、$y'=y$ とする。固有値の方程式は $\lambda^2-2\lambda+1=(\lambda-1)^2=0$ で、固有値は $1$ だけである。$(A-E)\vec v=\begin{pmatrix}0&1\\0&0\end{pmatrix}\begin{pmatrix}a\\b\end{pmatrix}=\begin{pmatrix}b\\0\end{pmatrix}$ が $\vec 0$ になるのは $b=0$ のときなので、固有ベクトルは $\begin{pmatrix}1\\0\end{pmatrix}$ の定数倍だけである。
(1) 解を求める。$y'=y$ から $y=Ce^{t}$ である。$x'-x=y=Ce^{t}$ の両辺に $e^{-t}$ を掛けると、積の微分により $(e^{-t}x)'=e^{-t}x'-e^{-t}x=C$ なので、$e^{-t}x=Ct+D$($D$ は定数)、つまり
$$
x=(Ct+D)e^{t},\qquad y=Ce^{t}
$$
である。
(2) 主定理の形にならない。$C\ne0$ の解は、$t$ が掛かった項 $Cte^{t}$ を含み、固有値 $1$ の $e^{t}$ に固有ベクトルを掛けたものの和では書けない。
詳細
固有値は $1$ だけなので、主定理の形は $c_1e^{t}\vec v_1+c_2e^{t}\vec v_2=e^{t}(c_1\vec v_1+c_2\vec v_2)$ である。この形なら $t=0$ とおいて $\vec x(t)=e^{t}\vec x(0)$ となり、$\dfrac{x(t)}{e^{t}}$ は一定である。ところが $\dfrac{x(t)}{e^{t}}=Ct+D$ は $C\ne0$ なら一定でない。
(3) 図 7 のように、どの軌道も原点から出て、はじめは固有ベクトル $\begin{pmatrix}1\\0\end{pmatrix}$ の向きに接し、$t$ が大きくなると $\dfrac yx=\dfrac C{Ct+D}\to0$ から、ふたたび横軸の向きに近づく。
2 つの反例は、固有ベクトルが「座標の軸」として 2 本そろわないときに起きている。一方、仮定は必要条件ではない。$A=2E=\begin{pmatrix}2&0\\0&2\end{pmatrix}$ は固有値が $2$ の重解だが、$\vec 0$ でないどのベクトルも固有ベクトルなので、$\vec v_1=\begin{pmatrix}1\\0\end{pmatrix}$、$\vec v_2=\begin{pmatrix}0\\1\end{pmatrix}$ をとれば、解は $x=c_1e^{2t}$、$y=c_2e^{2t}$ で、主定理と同じ形になる。
大学数学で見る:行列の指数関数と複素固有値
thm-sode-main の解は、行列の言葉で 1 つの式にまとめられる。固有ベクトルを並べた $P$ と対角行列 $\Lambda$ で $A=P\Lambda P^{-1}$ と書けること(対角化)が図式 $AP=P\Lambda$ の言いかえで、解は
$$
\vec x(t)=P\begin{pmatrix}e^{\lambda_1t}&0\\0&e^{\lambda_2t}\end{pmatrix}P^{-1}\vec x(0)
$$
である。右辺の行列を $e^{tA}$ と書き、行列の指数関数 という。
行列の指数関数の定め方、複素数の固有値、平衡点の分類を開く
一般の正方行列では $e^{tA}$ を級数 $\displaystyle\sum_{k=0}^\infty\frac{t^kA^k}{k!}$ で定め、$\vec x\,'=A\vec x$ の解はいつも $e^{tA}\vec x(0)$ になる(この記事では証明しない)。$A=\begin{pmatrix}0&1\\1&0\end{pmatrix}$ では $e^{tA}=\begin{pmatrix}\cosh t&\sinh t\\\sinh t&\cosh t\end{pmatrix}$ で、1 列目が ex-sode-start の解である。
ex-sode-cx-rotation の行列 $\begin{pmatrix}0&-1\\1&0\end{pmatrix}$ は、複素数の範囲では固有値 $\pm i$ と固有ベクトル $\begin{pmatrix}1\\\mp i\end{pmatrix}$ をもつ。複素数を許せば thm-sode-main と同じ計算ができ、$e^{it}=\cos t+i\sin t$ の実部と虚部から $\cos t$、$\sin t$ が出てくる。点 $(x,y)$ を複素数 $z=x+iy$ とみると、$x'=-y$、$y'=x$ は $z'=iz$ という 1 つの式になり、解 $z=e^{it}z(0)$ は $z(0)$ を角 $t$ だけ回したものである(複素数の掛け算は回転と拡大)。固有値が $a\pm bi$ なら、軌道は $e^{at}$ で大きさを変えながら回る渦巻きになる。
方程式が線形でないとき(たとえば $x'=f(x,y)$、$y'=g(x,y)$)も、止まったままの解の点(平衡点)の近くでは、$f$、$g$ を 1 次式で近似した行列の固有値を見ると、多くの場合に鞍点・結節点・渦巻きのどれに近いかが分かる。どんな条件でそう言えるかは大学の常微分方程式で扱い、この記事では証明しない。
さらに先へ
- 2 つの量ではなく $n$ 個の量でも、$n$ 個の異なる固有値があれば、同じように方程式が $n$ 個の $y'=ky$ に分かれる(Axl24 の 5.58 は、$n$ 次元で異なる固有値が $n$ 個あれば固有ベクトルで基底がとれることを示している)。
- 右辺に外から加わる項がある $\vec x\,'=A\vec x+\vec f(t)$ も、固有ベクトルの座標に移すと 2 つの 1 階線形微分方程式に分かれる。正弦波の外力を加えたときの定常な振動を、複素数でまとめて計算する方法は 交流回路と複素数(高校数学) で扱う。
- 2 階の方程式 $y''+py'+qy=0$ は、$u=y$、$v=y'$ とおくと $u'=v$、$v'=-qu-pv$ という連立方程式になる。行列 $\begin{pmatrix}0&1\\-q&-p\end{pmatrix}$ の固有値の方程式 $\lambda^2+p\lambda+q=0$ は、微分方程式としての指数関数・三角関数 の特性方程式と同じである。
関連項目
- 前提: 微分方程式としての指数関数・三角関数, トレースと固有値, 漸化式の行列表示
- 前に読む: 追跡曲線, トレースと固有値, 微分方程式としての指数関数・三角関数
- 次に読む: 交流回路と複素数(高校数学)
- 関連(高校数学): 三項間漸化式と行列の固有値, 漸化式の行列表示, 確率漸化式と定常分布, 1次変換と行列式:面積の拡大率
- 発展: 固有値, 対角化
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

