追跡曲線
概要
追跡曲線(pursuit curve)とは、動く目標にいつも向かって一定の速さで進む点の道筋である。目標が点 $(c,0)$ から直線 $x=c$ を速さ $1$ で上へ進み、原点から速さ $k$ で追うとき、道筋 $y=y(x)$ は $(c-x)y''=\frac1k\sqrt{1+(y')^2}$、$y(0)=y'(0)=0$ を満たす。$k>1$ なら時刻 $\frac{ck}{k^2-1}$ に点 $\bigl(c,\frac{ck}{k^2-1}\bigr)$ で追いつき、$k\le1$ なら追いつかない($k=1$ では距離が $\frac c2$ に近づく)。1 辺 $1$ の正 $n$ 角形の頂点から $n$ 匹が同じ速さでとなりを追うと、配置が正 $n$ 角形のまま保たれるという前提で、中心で出会い、道のりは $\frac1{1-\cos(2\pi/n)}$ である。
前提知識: トラクトリクス, 変数分離形の微分方程式, ベクトルの内積
高校での出発点:逃げる相手をいつも向いて追いかける
点 A が点 $(1,0)$ から出発して、直線 $x=1$ の上を $y$ 軸の正の向きに速さ $1$ で進む。同時に、点 P が原点から出発して、速さ $2$ で A を追いかける。P はいつも、その瞬間の A の方を向いて進む。P はどんな道筋をえがき、どこで A に追いつくだろうか。
トラクトリクス では、引かれる点 P は、引く点 Q との距離を一定に保ちながら Q の方へ進んだ。今度は、P の 速さ が一定で、P は A の方へ進む。まずは短い時間ごとに向きを決め直して、道筋を数でたどってみる(Euler法(高校数学) と同じ考え方)。
時間の刻みを $h=0.1$ とし、各時刻に P から A へ向かう向きを求め、その向きに $2\times0.1=0.2$ だけ進む。
(1) 時刻 $0$:P は $(0,0)$、A は $(1,0)$ で、向きは $(1,0)$ である。P は $(0.2,\,0)$ へ進む。
(2) 時刻 $0.1$:A は $(1,\,0.1)$ にある。P から A へのベクトルは $(0.8,\,0.1)$ で、長さは $\sqrt{0.64+0.01}=0.8062\ldots$ なので、向きの単位ベクトルは $(0.9922\ldots,\,0.1240\ldots)$ である。P は $0.2$ 倍の $(0.1984\ldots,\,0.0248\ldots)$ だけ進んで、$(0.3984\ldots,\,0.0248\ldots)$ に着く。
(3) 同じ計算を続けると、時刻 $0.3$、$0.4$、$0.5$、$0.6$ の P は $(0.590,\,0.081)$、$(0.767,\,0.175)$、$(0.911,\,0.314)$、$(0.997,\,0.494)$ で、P は右上へ曲がりながら直線 $x=1$ に近づく。時刻 $0.6$ の A は $(1,\,0.6)$ にあり、距離は $0.1$ ほどまで縮まっている。
刻みを細かくすると、この折れ線はなめらかな曲線に近づく。この曲線を 追跡曲線 という。この記事で答える問いは次の 3 つである。
- 追跡曲線を式で書けるか。→ prop-pur-ode、lem-pur-solution
- P が A に追いつくのはどんなときで、どこで追いつくか。→ thm-pur-catch
- 正多角形の頂点から、何匹もの虫がとなりの虫を追いかけるとどうなるか。→ thm-pur-mice
高校の計算 この記事の言葉 大学の言葉 接線が目標を通る $t=y+(c-x)y'$ 追跡の方程式 道のり $=$ 速さ $\times$ 時間 $kt=\displaystyle\int_0^x\sqrt{1+(y')^2}\,dx$ 弧長のパラメータ $p=y'$ とおいて変数分離 $\sinh^{-1}p=-\dfrac1k\log\dfrac{c-x}c$ 2 階の方程式の階数を下げる 距離の 2 乗を微分する 距離が一定の速さで縮む 対称性で連立方程式を 1 本にする 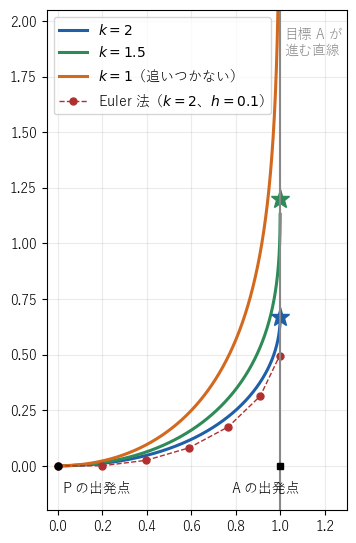 直線 x=1 の上を速さ 1 で進む目標を、原点から速さ k で追う点の道筋。k=2 と k=1.5 は星印で追いつき、k=1 は追いつかない。赤の点は k=2 の Euler 法(刻み 0.1)
追跡の設定と微分方程式
ex-pur-start の状況を一般にして、記号を決める。
$c>0$、$k>0$ とする。時刻 $t\ge0$ について、次を仮定する。
(R1) 目標 A は時刻 $t$ に点 $A(t)=(c,\,t)$ にある(直線 $x=c$ の上を速さ $1$ で上へ進む)。
(R1) 追う点 P は時刻 $0$ に原点にあり、速さ $k$ で進む。P が A と一致していない間、P の速度ベクトルはいつも P から A へ向かう向きである。
(R1) P の道筋は、区間 $0\le x< c$ で 2 回微分可能な関数 $y=y(x)$ のグラフで、P の $x$ 座標は時刻とともに増える。
ある時刻に P と A が一致するとき、P は A に 追いつく という。
条件 (iii) の「$x$ 座標が増える」は、条件 (ii) から来る。P の速度の $x$ 成分は、速さ $k$ に、P から A へ向かう単位ベクトルの $x$ 成分 $\dfrac{c-x}{\text{PA}}$ を掛けたもので、$x< c$ の間は正だからである。そのため、P の位置を $x$ 座標で表し、時刻 $t$ も $x$ の関数とみることができる。
def-pur-setting の仮定のもとで、$0\le x< c$ の各 $x$ について、P が点 $\bigl(x,y(x)\bigr)$ にいる時刻を $t$ とすると
$$
t=y+(c-x)\,y'
$$
が成り立つ。さらに $y$ は
$$
(c-x)\,y''=\frac1k\sqrt{1+(y')^2},\qquad y(0)=0,\quad y'(0)=0
$$
を満たす。
方針:「接線が A を通る」ことから時刻と位置の関係を出し(段 1)、「道のりは速さ × 時間」から時刻の導関数を出す(段 2)。2 つを比べる(段 3)。
段 1(接線が A を通る)。条件 (ii) により、P の速度ベクトルは P から A へ向かう。速度ベクトルは道筋の接線の向きなので、点 $\bigl(x,y\bigr)$ での接線は $A(t)=(c,t)$ を通る。$x< c$ なので、接線の傾きは
$$
y'=\frac{t-y}{c-x}
$$
である。両辺に $c-x$ を掛けて整理すると $t=y+(c-x)y'$ である。$x=0$ では $t=0$、$y(0)=0$ なので $0=0+c\,y'(0)$、つまり $y'(0)=0$ である(最初、A は P の真横にある)。
段 2(道のり)。P は時刻 $0$ から $t$ まで速さ $k$ で進むので、道のりは $kt$ である。一方、道のりは道筋の長さ $\displaystyle\int_0^x\sqrt{1+y'(v)^2}\,dv$ である(媒介変数表示と曲線の長さ)。よって
$$
t=\frac1k\int_0^x\sqrt{1+y'(v)^2}\,dv,\qquad \frac{dt}{dx}=\frac1k\sqrt{1+(y')^2}
$$
である(微分積分学の基本定理)。
段 3(2 つを比べる)。段 1 の式 $t=y+(c-x)y'$ を $x$ で微分すると、積の微分により
$$
\frac{dt}{dx}=y'+\bigl(-y'+(c-x)y''\bigr)=(c-x)y''
$$
である。段 2 と比べて $(c-x)y''=\dfrac1k\sqrt{1+(y')^2}$ を得る。$\square$
懸垂線の方程式(高校数学) と同じく、右辺に $y$ が現れないので、$p=y'$ とおくと 1 階の変数分離形になる。
方程式を解く
以下、$u=\dfrac{c-x}c$ とおく。$x$ が $0$ から $c$ に近づくと、$u$ は $1$ から $0$ に近づく。$u$ は「P と直線 $x=c$ の間の水平距離の、最初の値に対する割合」である。
def-pur-setting の仮定のもとで、$0\le x< c$、$u=\dfrac{c-x}c$ について
$$
y'=\frac12\left(u^{-\frac1k}-u^{\frac1k}\right),\qquad y=\frac c2\int_u^1\left(v^{-\frac1k}-v^{\frac1k}\right)dv
$$
である。P がこの点にいる時刻 $t$ と、そのときの P と A の距離は
$$
t=y+\frac c2\left(u^{1-\frac1k}-u^{1+\frac1k}\right),\qquad \mathrm{PA}=\frac c2\left(u^{1-\frac1k}+u^{1+\frac1k}\right)
$$
である。
段 1($p=y'$ を求める)。$p=y'$ とおくと、prop-pur-ode により $p'=\dfrac{\sqrt{1+p^2}}{k(c-x)}$、$p(0)=0$ である。懸垂線の方程式(高校数学) の主定理 2 の証明と同じく、$\bigl(\sinh^{-1}v\bigr)'=\dfrac1{\sqrt{v^2+1}}$ を使うと
$$
\frac{d}{dx}\sinh^{-1}p=\frac{p'}{\sqrt{1+p^2}}=\frac1{k(c-x)}=\frac{d}{dx}\left(-\frac1k\log(c-x)\right)
$$
である。導関数が等しいので差は定数で、$x=0$ での値 $\sinh^{-1}0=0$ と $-\dfrac1k\log c$ から
$$
\sinh^{-1}p=-\frac1k\log(c-x)+\frac1k\log c=-\frac1k\log u
$$
である。$w=-\dfrac1k\log u$ とおくと $e^{w}=u^{-\frac1k}$、$e^{-w}=u^{\frac1k}$ なので
$$
p=\sinh w=\frac{e^w-e^{-w}}2=\frac12\left(u^{-\frac1k}-u^{\frac1k}\right)
$$
である。
段 2($y$ を求める)。$y(0)=0$ なので $y(x)=\displaystyle\int_0^xp\,dx$ である。$x=c(1-v)$ と置換すると $dx=-c\,dv$、$x=0$ のとき $v=1$、$x$ のとき $v=u$ で
$$
y=\int_1^u\frac12\left(v^{-\frac1k}-v^{\frac1k}\right)(-c)\,dv=\frac c2\int_u^1\left(v^{-\frac1k}-v^{\frac1k}\right)dv
$$
である。
段 3(時刻と距離)。prop-pur-ode の $t=y+(c-x)p$ に $c-x=cu$ と段 1 の $p$ を入れると
$$
t=y+cu\cdot\frac12\left(u^{-\frac1k}-u^{\frac1k}\right)=y+\frac c2\left(u^{1-\frac1k}-u^{1+\frac1k}\right)
$$
である。P と A の $x$ 座標の差は $c-x=cu$、$y$ 座標の差は $t-y=(c-x)p=cup$ なので
$$
\mathrm{PA}=\sqrt{(cu)^2+(cup)^2}=cu\sqrt{1+p^2}=cu\cosh w=cu\cdot\frac12\left(u^{-\frac1k}+u^{\frac1k}\right)=\frac c2\left(u^{1-\frac1k}+u^{1+\frac1k}\right)
$$
である($\sqrt{1+\sinh^2w}=\cosh w$)。$\square$
$k\ne1$ なら積分は計算できて、$1\pm\dfrac1k\ne0$ から
$$
y=\frac c2\left(\frac{1-u^{1-\frac1k}}{1-\frac1k}-\frac{1-u^{1+\frac1k}}{1+\frac1k}\right)
$$
である。$k=1$ なら $\displaystyle\int_u^1\frac{dv}v=-\log u$ なので $y=\dfrac c2\left(-\log u-\dfrac{1-u^2}2\right)$ である。
$k=2$ では $1-\dfrac12=\dfrac12$、$1+\dfrac12=\dfrac32$ なので
$$
y=\frac12\left(2\bigl(1-\sqrt u\bigr)-\frac23\bigl(1-u\sqrt u\bigr)\right)=\bigl(1-\sqrt u\bigr)-\frac13\bigl(1-u\sqrt u\bigr)
$$
である。$x=0.75$($u=0.25$、$\sqrt u=0.5$)では
$$
y=0.5-\frac13(1-0.125)=0.5-0.2916\ldots=0.2083\ldots
$$
で、時刻は $t=y+\dfrac12(0.5-0.125)=0.3958\ldots$、A との距離は $\dfrac12(0.5+0.125)=0.3125$ である。ほかの点は次のとおりである。
| $x$ | $0.25$ | $0.5$ | $0.75$ | $0.9$ | $0.99$ |
|---|---|---|---|---|---|
| $y$ | $0.0171$ | $0.0774$ | $0.2083$ | $0.3610$ | $0.5670$ |
| 時刻 $t$ | $0.1254$ | $0.2542$ | $0.3958$ | $0.5033$ | $0.6165$ |
| 距離 PA | $0.7578$ | $0.5303$ | $0.3125$ | $0.1739$ | $0.0505$ |
ex-pur-start の折れ線と比べると、たとえば時刻 $0.5$ ごろの P は、式では $(0.9,\,0.361)$、折れ線では $(0.911,\,0.314)$ で、折れ線は少し下を通る。各区間の間も向きを変えずに進むので、A の動きに遅れて曲がるからである。
主定理 1:追いつくのは速さの比が $1$ より大きいとき
def-pur-setting の仮定のもとで、次が成り立つ。
- $k>1$ ならば、P は時刻 $t^*=\dfrac{ck}{k^2-1}$ に、点 $\left(c,\ \dfrac{ck}{k^2-1}\right)$ で A に追いつく。それまでに P が進む道のりは $\dfrac{ck^2}{k^2-1}$ である。
- $k=1$ ならば、P は A に追いつかない。P と A の距離は時刻とともに減り、$\dfrac c2$ に近づく。
- $k<1$ ならば、P は A に追いつかない。P と A の距離は限りなく大きくなる。
方針:lem-pur-solution の式で $u\to+0$(P が直線 $x=c$ に近づく)としたときの、時刻 $t$ と距離 PA の極限を調べる。
段 0($u$ と時刻の対応)。prop-pur-ode の証明の段 2 により $\dfrac{dt}{dx}=\dfrac1k\sqrt{1+(y')^2}>0$ なので、$x$ が増える($u$ が減る)と時刻 $t$ は増える。したがって、$u$ が $1$ から $0$ に向かって減るとき、時刻は $0$ から、ある値 $t_\infty$(有限の値か $\infty$)まで増えていく。$t_\infty$ は $u\to+0$ のときの $t$ の極限である。
段 1($k>1$)。$1-\dfrac1k>0$ なので、$u\to+0$ のとき $u^{1-\frac1k}\to0$、$u^{1+\frac1k}\to0$ である。lem-pur-solution の後の式から
$$
y\to\frac c2\left(\frac1{1-\frac1k}-\frac1{1+\frac1k}\right)=\frac c2\left(\frac k{k-1}-\frac k{k+1}\right)=\frac c2\cdot\frac{k(k+1)-k(k-1)}{k^2-1}=\frac{ck}{k^2-1}
$$
で、$t$ も同じ値 $t^*=\dfrac{ck}{k^2-1}$ に近づき、距離 PA は $0$ に近づく。時刻 $t^*$ より前は $u>0$ で PA $>0$ なので、P はまだ A に追いついていない。時刻 $t^*$ には、P の位置は $\bigl(c,\,t^*\bigr)$ に近づき、A も $\bigl(c,\,t^*\bigr)$ にあるので、P は A に追いつく。道のりは速さ × 時間で $kt^*=\dfrac{ck^2}{k^2-1}$ である。
段 2($k=1$)。$y=\dfrac c2\left(-\log u-\dfrac{1-u^2}2\right)\to\infty$($u\to+0$)で、$t\ge y$(lem-pur-solution の $t$ の式の第 2 項は $\dfrac c2(1-u^2)\ge0$)なので $t_\infty=\infty$ である。つまり、どの時刻でも P は $u>0$ の位置にある。そのときの距離は
$$
\mathrm{PA}=\frac c2\left(u^0+u^2\right)=\frac c2\left(1+u^2\right)>\frac c2
$$
で、$0$ にならない。時刻が進むと $u$ は減るので距離も減り、$u\to+0$ で $\dfrac c2$ に近づく。
段 3($k<1$)。$\dfrac1k>1$ なので、$u\to+0$ のとき $v^{-\frac1k}$ の積分 $\displaystyle\int_u^1v^{-\frac1k}\,dv=\frac{u^{1-\frac1k}-1}{\frac1k-1}$ は $\infty$ に発散し($1-\dfrac1k<0$)、$y\to\infty$、$t_\infty=\infty$ である。距離は $\mathrm{PA}\ge\dfrac c2u^{1-\frac1k}\to\infty$ である。どの時刻でも $\mathrm{PA}>0$ なので追いつかない。$\square$
段 2 の $t\ge y$ は、A の $y$ 座標 $t$ が P の $y$ 座標 $y$ 以上であること、つまり P はいつも A より下にいて、後ろから追う形になることを言っている。
| 速さの比 $k$ | $1.5$ | $2$ | $3$ | $4$ | $k\to\infty$ |
|---|---|---|---|---|---|
| 追いつく時刻・高さ $\dfrac{k}{k^2-1}$ | $1.2$ | $0.6667$ | $0.375$ | $0.2667$ | $\to0$ |
| P の道のり $\dfrac{k^2}{k^2-1}$ | $1.8$ | $1.3333$ | $1.125$ | $1.0667$ | $\to1$ |
($c=1$ の場合。)$k$ が大きいほど P は A をすぐにつかまえ、道のりは最初の距離 $1$ に近づく。$k$ が $1$ に近づくと、追いつく時刻は限りなく大きくなる。
$c=1$、$k=2$ で、ex-pur-start の計算を刻み $h$ で続け、P と A の距離が $kh$ 以下になった時刻に、残りの距離を P の速さ $k$ で割った時間を足すと、追いつく時刻の近似値は次のようになる。
| 刻み $h$ | $0.1$ | $0.01$ | $0.001$ | 正しい値 |
|---|---|---|---|---|
| 追いつく時刻 | $0.6529$ | $0.6650$ | $0.6665$ | $0.6667$ |
刻みを $\dfrac1{10}$ にすると、正しい値 $\dfrac23$ との差もほぼ $\dfrac1{10}$ になる($0.0138$、$0.0016$、$0.0002$)。誤差が刻みにほぼ比例するのは Euler法(高校数学) で見た性質である。
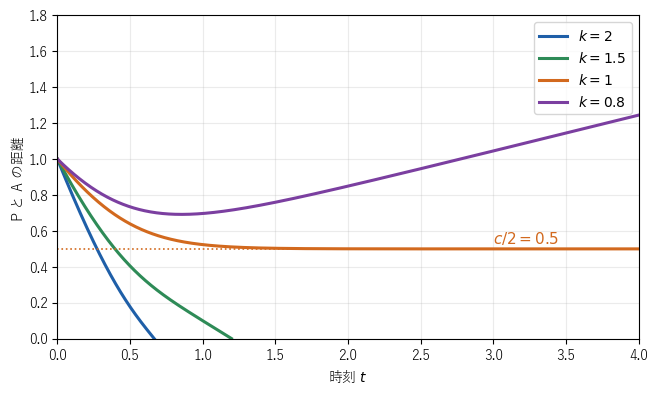 P と A の距離の時間変化(c=1)。k=2 と k=1.5 は 0 になって追いつき、k=1 は 0.5 に近づき、k=0.8 はいったん縮んだ後に広がる
主定理 2:正多角形の頂点から追いかけ合う
今度は、追う点と追われる点が入れかわらずに輪になる場合を考える。1 辺 $1$ の正 $n$ 角形($n\ge3$)の頂点に、反時計回りの順に $n$ 匹の虫 $P_1,P_2,\ldots,P_n$ を置く。全員が同時に同じ速さ $v$ で歩き出し、$P_i$ はいつも次の虫 $P_{i+1}$ の方を向いて進む($P_{n+1}$ は $P_1$ とする)。
正多角形の中心 O のまわりに全体を $\dfrac{2\pi}n$ だけ回すと、$P_i$ の最初の位置は $P_{i+1}$ の最初の位置に移り、「次の虫を追う」という規則も変わらない。このため、次のことが成り立つ。
$n$ 匹の虫は、出会うまでのどの時刻でも、O を中心とする正 $n$ 角形の頂点に、反時計回りの順に並んでいる。
理由の筋:全体を O のまわりに $\dfrac{2\pi}n$ 回した動きも、同じ最初の位置から同じ規則に従う動きである。最初の位置と規則で動きがただ 1 通りに決まるなら(連立の微分方程式の解の一意性。大学で扱い、この記事では証明しない)、回した動きはもとの動きと同じで、虫の配置はいつも $\dfrac{2\pi}n$ の回転で自分に重なる。O を中心とする回転で重なる $n$ 点は、正 $n$ 角形の頂点である。
rem-pur-symmetry の前提のもとで、時刻 $t$ の正 $n$ 角形の 1 辺の長さ $d(t)$ は
$$
d(t)=1-v\left(1-\cos\frac{2\pi}n\right)t
$$
である。全員は時刻 $T=\dfrac1{v\left(1-\cos\frac{2\pi}n\right)}$ に中心 O で出会い、それまでに 1 匹が進む道のりは
$$
\frac1{1-\cos\frac{2\pi}n}
$$
である。
方針:となりの 2 匹 $P_i$、$P_{i+1}$ の距離の 2 乗を微分する。2 匹の速度ベクトルのなす角が、正 $n$ 角形の外角 $\dfrac{2\pi}n$ であることを使う。
段 1(記号)。$\vec w=\overrightarrow{P_iP_{i+1}}$、$d=\lvert\vec w\rvert$ とし、$\vec e=\dfrac{\vec w}d$($P_i$ から $P_{i+1}$ へ向かう長さ $1$ のベクトル)、$\vec e\,'$ を $P_{i+1}$ から $P_{i+2}$ へ向かう長さ $1$ のベクトルとする。規則により、$P_i$ の速度は $v\vec e$、$P_{i+1}$ の速度は $v\vec e\,'$ である。
段 2(2 つの向きのなす角)。O のまわりに $\dfrac{2\pi}n$ 回す回転は、rem-pur-symmetry により $P_i$ を $P_{i+1}$ に、$P_{i+1}$ を $P_{i+2}$ に移す。回転は向きを $\dfrac{2\pi}n$ 回すので、$\vec e\,'$ は $\vec e$ を $\dfrac{2\pi}n$ 回したベクトルである。長さ $1$ の 2 つのベクトルのなす角が $\dfrac{2\pi}n$ なので、内積は $\vec e\cdot\vec e\,'=\cos\dfrac{2\pi}n$ である(ベクトルの内積)。
段 3(距離の変化の速さ)。$\vec w$ は $P_{i+1}$ の位置から $P_i$ の位置を引いたものなので、その時間の導関数は速度の差 $v\vec e\,'-v\vec e$ である。$d^2=\vec w\cdot\vec w$ を成分で書いて積の微分をすると $\dfrac{d}{dt}(d^2)=2\,\vec w\cdot\dfrac{d\vec w}{dt}$ なので
$$
2d\,d'=2\,d\vec e\cdot\bigl(v\vec e\,'-v\vec e\bigr)=2dv\left(\cos\frac{2\pi}n-1\right)
$$
である($\vec e\cdot\vec e=1$)。$d>0$ の間、両辺を $2d$ で割ると
$$
d'=-v\left(1-\cos\frac{2\pi}n\right)
$$
で、右辺は定数である。
段 4(出会う時刻と道のり)。$d(0)=1$ なので $d(t)=1-v\left(1-\cos\dfrac{2\pi}n\right)t$ で、$d$ は時刻 $T$ に $0$ になる。正 $n$ 角形の中心から頂点までの距離は $\dfrac d{2\sin\frac\pi n}$ で、これも $0$ に近づくので、全員が O に集まる。1 匹の道のりは速さ × 時間で $vT=\dfrac1{1-\cos\frac{2\pi}n}$ である。$\square$
$2$ 匹の距離は一定の速さ $v\left(1-\cos\frac{2\pi}n\right)$ で縮む。$-v\cos\frac{2\pi}n$ の項は、前の虫の速度のうち自分へ向かう向きの成分である。$n\ge5$ では $\cos\frac{2\pi}n>0$ で、前の虫が遠ざかる分だけ縮む速さが $v$ より遅い。$n=4$ では $v$ に等しく、$n=3$ では前の虫がこちらへ向かってくるので $v$ より速い(ex-pur-mice)。
- $n=3$:$\cos\dfrac{2\pi}3=-\dfrac12$ なので、道のりは $\dfrac1{1+\frac12}=\dfrac23$ である。距離が縮む速さは $\dfrac32v$ で、速さ $v$ より大きい(前の虫がこちらへ向かってくる成分がある)。
- $n=4$:$\cos\dfrac\pi2=0$ なので道のりは $1$ で、1 辺の長さと同じである。前の虫は真横に進むので、距離は自分の速さ $v$ だけで縮む。
- $n=6$:$\cos\dfrac\pi3=\dfrac12$ なので道のりは $2$ である。
- $n=5$:$\cos\dfrac{2\pi}5=\dfrac{\sqrt5-1}4$(正五角形と黄金比)なので、道のりは $\dfrac1{1-\frac{\sqrt5-1}4}=\dfrac4{5-\sqrt5}=\dfrac{5+\sqrt5}5=1.447\ldots$ である。
数値で追跡を計算して(刻み $0.0001$)確かめると、$n=3,4,5,6$ で $0.6668$、$1.0004$、$1.4480$、$2.0013$ になり、式の値に近い。
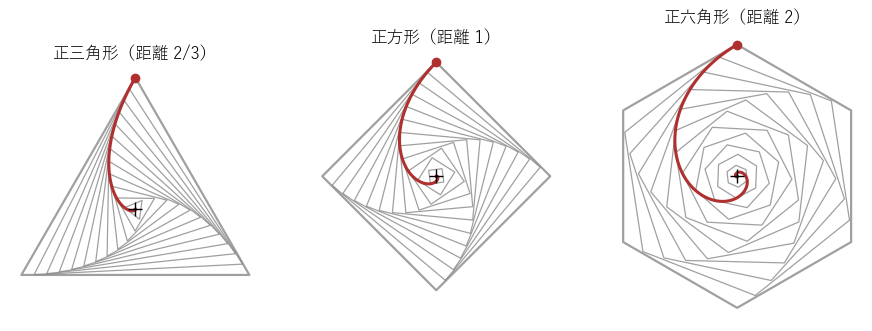 正三角形・正方形・正六角形の追跡。灰色は一定の時間ごとの虫の位置を結んだ正多角形、赤は 1 匹の道筋で、中心のまわりを回りながら中心に近づく
図 3 の赤い道筋は、中心のまわりを回りながら中心に近づく。この曲線は対数螺旋である。
正 $n$ 角形の頂点で、辺 $P_iP_{i+1}$ と、頂点から中心へ向かう線分 $P_iO$ のなす角は、内角 $\pi-\dfrac{2\pi}n$ の半分の $\dfrac\pi2-\dfrac\pi n$ である。rem-pur-symmetry により、この角は時刻によらない。つまり、虫の進む向き(道筋の接線)と、虫と中心を結ぶ直線(動径)のなす角はいつも同じである。対数螺旋 の定理「動径と接線のなす角が一定」の (2) と同じ考え方で、道筋は O を中心とする対数螺旋の一部である(定理は $\theta$ がすべての実数の場合の主張なので、ここでは下の詳細で $r$ と回転の角の関係を直接求めて確かめる)。$n=4$ ではその角は $\dfrac\pi4=45^\circ$ である。
回転の角と距離の式を開く
O から虫までの距離を $r$ とする。$r=\dfrac d{2\sin\frac\pi n}$ で、速度 $v$ のうち中心へ向かう成分は $v\cos\left(\dfrac\pi2-\dfrac\pi n\right)=v\sin\dfrac\pi n$ なので、$r(t)=r_0-v\sin\dfrac\pi n\cdot t$($r_0=\dfrac1{2\sin\frac\pi n}$)である。これは thm-pur-mice の $d(t)$ を $2\sin\dfrac\pi n$ で割ったものと一致する($1-\cos\dfrac{2\pi}n=2\sin^2\dfrac\pi n$)。動径に垂直な成分は $v\cos\dfrac\pi n$ で、回転の角 $\theta$ は $r\,\dfrac{d\theta}{dt}=v\cos\dfrac\pi n$ を満たす。$\dfrac{d\theta}{dr}=\dfrac{d\theta/dt}{dr/dt}=-\dfrac{1}{r\tan\frac\pi n}$ を積分すると $\theta-\theta_0=\dfrac1{\tan\frac\pi n}\log\dfrac{r_0}r$ で、$r\to+0$ のとき $\theta\to\infty$ である。虫は中心のまわりを限りなく何回も回るが、道のりは有限の $\dfrac1{1-\cos\frac{2\pi}n}=\dfrac{r_0}{\sin\frac\pi n}$ である。これは 対数螺旋 の定理「原点に近づく部分の長さ」の値 $\dfrac{r_0}{\cos\psi}$ で $\psi=\dfrac\pi2-\dfrac\pi n$ としたものと一致する。
例と反例
thm-pur-catch と thm-pur-mice の条件を外すと何が変わるかを並べる。
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 速さの比 $k>1$ | $k=1$ | 追いつく(距離は $\dfrac c2$ に近づくだけ) |
| 速さの比 $k>1$ | $k=0.8$ | 追いつく(距離は限りなく大きくなる) |
| となりの虫を追う | 正五角形で 1 つ飛ばしの虫を追う | 道のりが $\dfrac1{1-\cos\frac{2\pi}n}$ |
$c=1$、$k=1$ とする。lem-pur-solution の式で計算すると次のとおりである。
| P の $x$ 座標 | $0.5$ | $0.9$ | $0.99$ | $0.999$ |
|---|---|---|---|---|
| 時刻 $t$ | $0.534$ | $1.399$ | $2.553$ | $3.704$ |
| 距離 PA | $0.625$ | $0.505$ | $0.50005$ | $0.5000005$ |
距離は $\dfrac12(1+u^2)$ で、$0.5$ より大きいまま $0.5$ に近づく(図 2)。P は A の真後ろ $0.5$ の所を、同じ速さでついていく形になる。
$c=1$、$k=0.8$ とする。P の $x$ 座標が $0.5$、$0.9$、$0.99$、$0.999$ のとき、時刻は $0.692$、$2.222$、$5.683$、$11.836$、距離 PA は $0.700$、$0.892$、$1.581$、$2.812$ である。距離ははじめ縮むが、その後は限りなく大きくなる(図 2)。thm-pur-catch の証明の段 3 の $\mathrm{PA}\ge\dfrac12u^{1-\frac1k}=\dfrac12u^{-\frac14}$ のとおりである。
1 辺 $1$ の正五角形の頂点の虫が、となりでなく 1 つ飛ばした先の虫 $P_{i+2}$ を追うとする。追う相手どうしを結ぶと星形(正五角形の対角線 5 本)になり、最初の距離は対角線の長さ $\dfrac{1+\sqrt5}2$ である(正五角形と黄金比)。
thm-pur-mice の証明で、O のまわりの回転を $\dfrac{2\pi}5$ の代わりに $2\cdot\dfrac{2\pi}5=\dfrac{4\pi}5$ にすると、$P_i\to P_{i+2}$ の向きと $P_{i+2}\to P_{i+4}$ の向きのなす角は $\dfrac{4\pi}5$ で、距離は一定の速さ $v\left(1-\cos\dfrac{4\pi}5\right)$ で縮む(rem-pur-symmetry と同じ前提を使う)。$\cos\dfrac{4\pi}5=-\dfrac{1+\sqrt5}4$ なので、1 匹の道のりは
$$
\frac{\frac{1+\sqrt5}2}{1+\frac{1+\sqrt5}4}=\frac{2(1+\sqrt5)}{5+\sqrt5}=\frac{2(1+\sqrt5)}{\sqrt5\bigl(\sqrt5+1\bigr)}=\frac2{\sqrt5}=0.894\ldots
$$
である。となりを追う場合の $1.447\ldots$(ex-pur-mice (4))より短い。数値の計算でも $0.8945$ になる。
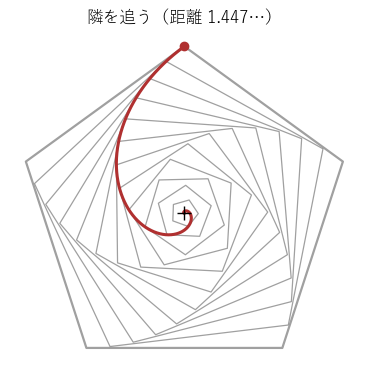 正五角形の頂点の虫がとなりを追う場合。灰色の五角形が回りながら縮む
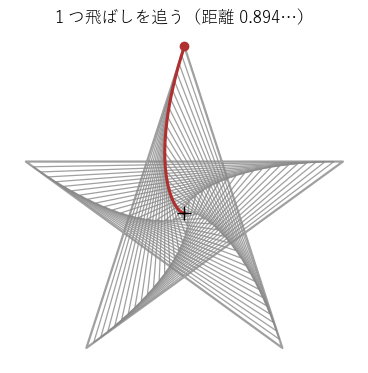 正五角形の頂点の虫が 1 つ飛ばしを追う場合。灰色の星形が回りながら縮み、道筋は短い
大学数学で見る:一般の追跡の方程式
Wei26a によれば、目標が既知の曲線の上を動き、追う点がいつも目標の方を向いて進む追跡曲線は、フランスの Bouguer が 1732 年に一般に考えた。ベクトルで書くと、追う点の位置 $\vec P$、目標の位置 $\vec A$ について
$$
\frac{d\vec P}{dt}=k\,\frac{\vec A-\vec P}{\lvert\vec A-\vec P\rvert}
$$
という連立の微分方程式になる($\lvert\vec A-\vec P\rvert\ne0$ の間)。この記事の直線の場合は、道筋の接線の条件と弧長の条件を組み合わせて 1 本の 2 階の方程式に直せたので、変数分離で解けた。目標が円の上を回る場合などは、同じ方程式を数値で解いて道筋を描く(Wei26a に図がある)。
正多角形の追跡(Wei26b)は、虫・ねずみ・犬などの名前で知られ(正方形の場合は「4匹のねずみの問題」などと呼ばれる)、不規則な多角形や、速さが違う場合にも一般化されている。この記事では、対称性を使って $n$ 本の連立方程式を 1 本の式 $d'=$ 定数 にまとめた。連立の微分方程式を、行列の固有値で一度に解く方法は 連立微分方程式と行列の固有値(高校数学) で扱う。
さらに先へ
- トラクトリクス では、追う点と目標の距離が一定だった。この記事では、追う点の速さが一定である。どちらも「いつも目標の方を向く」ことから微分方程式を立てた。
- 数値で道筋をたどる方法は Euler法(高校数学) で、その誤差は刻みにほぼ比例する(ex-pur-euler)。
- 正方形の追跡の道筋は、動径と接線のなす角が $45^\circ$ の対数螺旋である(対数螺旋)。
関連項目
- 前提: トラクトリクス, 変数分離形の微分方程式, ベクトルの内積
- 前に読む: トラクトリクス, 変数分離形の微分方程式, 対数螺旋
- 次に読む: 連立微分方程式と行列の固有値(高校数学)
- 関連(高校数学): Euler法(高校数学), 速度と加速度, 懸垂線の方程式(高校数学), 正五角形と黄金比
- 発展: 常微分方程式
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

