平面の合同変換の分類
概要
平面の合同変換の分類(classification of plane isometries)とは、平面のすべての 2 点の距離を変えない写像(合同変換)は、恒等写像のほかは平行移動・回転・鏡映(直線に関する対称移動)・すべり鏡映(鏡映の後に軸に平行にずらす)のどれか 1 つである、という定理である。鍵は、合同変換が一直線上にない 3 点の行き先で決まり、3 つ以下の鏡映の合成で書けること(3 鏡映定理)である。複素数平面では、合同変換は $\lvert a\rvert=1$ として $z\mapsto az+b$(向きを保つ)か $z\mapsto a\overline z+b$(向きを逆にする)の形である。前者は $a=1$ なら平行移動、$a\ne1$ なら回転で、後者は $t=a\overline b+b$ が $0$ なら鏡映、$0$ でなければすべり鏡映である。
前提知識: 三角形の合同条件, 複素数の掛け算は回転と拡大
高校での出発点:図形を動かす 4 つの方法
図形の形と大きさを変えずに動かす方法として、中学・高校では 平行移動・回転移動・対称移動(直線に関して折り返す)を習う。座標平面では、どれも点 $(x,y)$ の行き先を式で書ける。これに「折り返してから、折り返しの軸に沿ってずらす」動かし方を加えた 4 つを、まず並べて見る。
$A(0,0)$、$B(2,0)$、$C(0,1)$ を頂点とする三角形を動かす。辺の長さは $AB=2$、$BC=\sqrt5$、$CA=1$ である。
(1) 平行移動 $(x,y)\mapsto(x+3,\ y+1)$:$A\mapsto(3,1)$、$B\mapsto(5,1)$、$C\mapsto(3,2)$。
(2) 原点のまわりの $90^\circ$ の回転 $(x,y)\mapsto(-y,\ x)$:$A\mapsto(0,0)$、$B\mapsto(0,2)$、$C\mapsto(-1,0)$。
(3) 直線 $y=x$ に関する対称移動 $(x,y)\mapsto(y,\ x)$:$A\mapsto(0,0)$、$B\mapsto(0,2)$、$C\mapsto(1,0)$。
(4) $x$ 軸に関して折り返してから $x$ 軸の向きに $3$ ずらす $(x,y)\mapsto(x+3,\ -y)$:$A\mapsto(3,0)$、$B\mapsto(5,0)$、$C\mapsto(3,-1)$。
どの場合も、行き先の三角形の辺は $2$、$\sqrt5$、$1$ である。たとえば (4) では、$(3,0)$ と $(5,0)$ の距離は $2$、$(5,0)$ と $(3,-1)$ の距離は $\sqrt{4+1}=\sqrt5$、$(3,-1)$ と $(3,0)$ の距離は $1$ である。(2) と (3) は $A$、$B$ を同じ点に移すが、$C$ の行き先が $(-1,0)$ と $(1,0)$ で違う。(3) と (4) では、三角形の頂点 $A\to B\to C$ の回る向きが反時計回りから時計回りに変わる(裏返る)。
- 直線 $x=0$ に関して折り返し($(x,y)\mapsto(-x,y)$)、続けて直線 $x=2$ に関して折り返す($(x,y)\mapsto(4-x,y)$)。点 $(x,y)$ は $(-x,y)$ を経て $(4-(-x),\ y)=(x+4,\ y)$ に移る。2 本の平行な軸で折り返すと、軸に垂直な向きへの $4$ の平行移動になる。軸の間の距離 $2$ の 2 倍である。
- $x$ 軸に関して折り返し($(x,y)\mapsto(x,-y)$)、続けて直線 $y=x$ に関して折り返す($(x,y)\mapsto(y,x)$)。点 $(x,y)$ は $(x,-y)$ を経て $(-y,\ x)$ に移る。これは原点のまわりの $90^\circ$ の回転である。2 本の軸のなす角 $45^\circ$ の 2 倍である。
ex-pic-start-two のように、平行移動や回転は折り返しを 2 回続けたものとして書ける。では、形と大きさを変えない動かし方は、全部でどれだけあるのか。この記事で答える問いは次の 4 つである。
- 形と大きさを変えない動かし方は、どれも折り返しで作れるか。→ thm-pic-three-reflections
- 動かし方は、いくつの点の行き先で決まるか。→ lem-pic-fix-three、cor-pic-determined
- 動かし方は全部で何種類あり、どう見分けるか。→ thm-pic-classification
- 2 回の折り返しは、いつ平行移動で、いつ回転か。→ prop-pic-two-reflections
高校の言葉 この記事の言葉 大学の言葉 形と大きさを変えずに動かす 合同変換(def-pic-isometry) 等長変換、Euclid 群の元 直線に関する対称移動 鏡映(def-pic-reflection) 鏡映(reflection)。不動点の全体が直線になる等長変換 裏返す・裏返さない 向きを逆にする・保つ(def-pic-orientation) 行列式 $-1$・$+1$ 回転の中心 不動点 固定点 $z\mapsto az+b$、$z\mapsto a\overline z+b$ 合同変換の 2 つの型(thm-pic-complex) $E(2)=\mathbb{R}^2\rtimes O(2)$
合同変換と鏡映
合同変換
平面の点を平面の点に移す写像 $f$ が、平面のすべての 2 点 $P,Q$ について
$$
f(P)f(Q)=PQ
$$
を満たすとき、$f$ を平面の 合同変換 という。$f(P)f(Q)$ は 2 点 $f(P)$、$f(Q)$ の距離である。
大学の教科書では 等長変換(isometry)ともいう(Hit18 Definition 3.1.14、p. 35)。合同変換は、図形を形と大きさを変えずに動かす。三角形 $ABC$ を合同変換 $f$ で移すと、3 辺の長さが変わらないので、三角形の合同条件 の 3 辺の条件により、三角形 $f(A)f(B)f(C)$ は三角形 $ABC$ と合同である。
2 つの合同変換 $f$、$g$ を続けて行う写像を $g\circ f$(まず $f$、次に $g$)と書く。$g(f(P))g(f(Q))=f(P)f(Q)=PQ$ なので、$g\circ f$ も合同変換である。何も動かさない写像(恒等写像)$\mathrm{id}$ も合同変換である。
鏡映
直線 $\ell$ を決める。$\ell$ の上の点はそのままにし、$\ell$ の上にない点 $P$ は、$\ell$ が線分 $PP'$ の垂直二等分線になる点 $P'$ に移す写像を、$\ell$ に関する 鏡映 といい、$\ell$ をその 軸 という。高校の「直線に関する対称移動」と同じものである。
鏡映を 2 回続けると、$P\mapsto P'\mapsto P$ ともとに戻る。つまり鏡映 $\sigma$ は $\sigma\circ\sigma=\mathrm{id}$ を満たす。
ここからは、平面の点を複素数で表す(複素数の掛け算は回転と拡大)。点 $z$ と点 $w$ の距離は $\lvert z-w\rvert$ である。複素数 $e^{i\varphi}=\cos\varphi+i\sin\varphi$ は、実軸から角 $\varphi$ の向きの長さ $1$ の数であり、$\overline{z}$ は $z$ の共役複素数である。$\lvert\overline{z}\rvert=\lvert z\rvert$、$\lvert e^{i\varphi}\rvert=1$ をよく使う。
点 $p$ を通り、向き $e^{i\varphi}$ の直線 $\ell$ に関する鏡映は
$$
\sigma(z)=p+e^{2i\varphi}\,\overline{(z-p)}
$$
である。特に、鏡映は合同変換である。
要点:式で決めた $\sigma$ は、$\lvert a\rvert=1$($a=e^{2i\varphi}$)から距離を保ち、軸 $\ell$ の上の点 $p+se^{i\varphi}$($s$ は実数)を動かさず、それ以外の点は動かす。軸の上の点 $u$ は $\lvert u-\sigma(z)\rvert=\lvert\sigma(u)-\sigma(z)\rvert=\lvert u-z\rvert$ を満たすので、$\ell$ は線分 $z\,\sigma(z)$ の垂直二等分線である。
詳しい証明を開く
段 1(距離を保つ)。どの $z,w$ についても$$\lvert\sigma(z)-\sigma(w)\rvert=\bigl\lvert a\,\overline{(z-w)}\bigr\rvert=\lvert a\rvert\,\lvert z-w\rvert=\lvert z-w\rvert$$である。
段 2(軸の上の点は動かない)。$\ell$ の上の点は、実数 $s$ を使って $u=p+se^{i\varphi}$ と書ける。$\overline{se^{i\varphi}}=se^{-i\varphi}$ なので、$\sigma(u)=p+e^{2i\varphi}se^{-i\varphi}=p+se^{i\varphi}=u$ である。
段 3(動かない点は軸の上だけ)。$\sigma(z)=z$ とし、$w:=e^{-i\varphi}(z-p)$ とおく。$z-p=a\,\overline{(z-p)}$ の両辺に $e^{-i\varphi}$ を掛けると $w=e^{i\varphi}\,\overline{(z-p)}=\overline{w}$ となり、$w$ は実数である。よって $z=p+we^{i\varphi}$ は $\ell$ の上にある。
段 4(軸の外の点)。$z$ が $\ell$ の上にないとき、段 3 から $\sigma(z)\ne z$ である。$\ell$ の上のどの点 $u$ についても、段 1・段 2 から$$\lvert u-\sigma(z)\rvert=\lvert\sigma(u)-\sigma(z)\rvert=\lvert u-z\rvert$$である。2 点 $z$、$\sigma(z)$ から等距離の点の全体は、線分の垂直二等分線である(三角形の合同条件 の命題「垂直二等分線は 2 点から等距離の点の集まり」)。したがって $\ell$ の点はすべて線分 $z\,\sigma(z)$ の垂直二等分線の上にある。どちらも直線なので、$\ell$ はその垂直二等分線に一致する。以上で $\sigma$ が $\ell$ に関する鏡映であることが示された。$\square$
- 実軸($p=0$、$\varphi=0$)に関する鏡映は $\sigma(z)=\overline z$、つまり $(x,y)\mapsto(x,-y)$ である。
- 直線 $y=x$($p=0$、$\varphi=\dfrac\pi4$)に関する鏡映は、$e^{2i\varphi}=e^{i\pi/2}=i$ なので $\sigma(z)=i\overline z$ である。$z=x+yi$ なら $i(x-yi)=y+xi$、つまり $(x,y)\mapsto(y,x)$ で、ex-pic-start の (3) と一致する。
- 直線 $x=2$($p=2$、$\varphi=\dfrac\pi2$)に関する鏡映は、$e^{i\pi}=-1$ なので $\sigma(z)=2-\overline{(z-2)}=4-\overline z$ である。$z=x+yi$ なら $4-x+yi$、つまり $(x,y)\mapsto(4-x,y)$ で、ex-pic-start-two の (1) で使った式である。
主定理 1:合同変換は鏡映 3 回以内の合成
3 点を動かさない合同変換
合同変換 $h$ が、一直線上にない 3 点 $A,B,C$ をどれも動かさない($h(A)=A$、$h(B)=B$、$h(C)=C$)ならば、$h$ は恒等写像である。
方針:動く点 $X$ があったとすると、$A,B,C$ が $X$ と $h(X)$ から等距離になり、3 点が 1 本の垂直二等分線の上に並んでしまう。
ある点 $X$ で $Y:=h(X)\ne X$ となったと仮定する。$h$ は合同変換で $h(A)=A$ なので
$$
AY=h(A)h(X)=AX
$$
である。同じく $BY=BX$、$CY=CX$ である。2 点 $X$、$Y$ から等距離の点は、線分 $XY$ の垂直二等分線の上にある(三角形の合同条件 の命題「垂直二等分線は 2 点から等距離の点の集まり」)。よって $A,B,C$ はどれもこの 1 本の直線の上にあり、一直線上にないという仮定に反する。したがって、すべての点 $X$ で $h(X)=X$ である。$\square$
ex-pic-start の (2) の回転 $(x,y)\mapsto(-y,x)$ と (3) の鏡映 $(x,y)\mapsto(y,x)$ は、どちらも $A(0,0)$ を $(0,0)$ に、$B(2,0)$ を $(0,2)$ に移す。しかし $C(0,1)$ の行き先は $(-1,0)$ と $(1,0)$ で違う。$A$ と $B$ の行き先から $C$ の行き先までの距離($1$ と $\sqrt5$)は決まるが、その条件を満たす点は、直線 $f(A)f(B)$(ここでは $y$ 軸)について対称な 2 つがある。3 点目で、そのどちらかが決まる。
鏡映 3 回で作る
平面のどの合同変換 $f$ も、3 つ以下の鏡映の合成で書ける。すなわち、恒等写像であるか、鏡映 $\sigma_1$、$\sigma_2$、$\sigma_3$ を使って
$$
f=\sigma_1,\qquad f=\sigma_2\circ\sigma_1,\qquad f=\sigma_3\circ\sigma_2\circ\sigma_1
$$
のどれかの形に書ける。
方針:一直線上にない 3 点 $A,B,C$ をとり、その行き先 $A'=f(A)$、$B'=f(B)$、$C'=f(C)$ に、鏡映で 1 点ずつ合わせていく。一度合わせた点は、次の鏡映の軸の上にあるので動かない。最後に lem-pic-fix-three を使う。
段 1($A$ を合わせる)。$A\ne A'$ なら、線分 $AA'$ の垂直二等分線に関する鏡映を $\sigma_1$ とする。定義により $\sigma_1(A)=A'$ である。$A=A'$ なら $\sigma_1=\mathrm{id}$ とする。$B_1:=\sigma_1(B)$、$C_1:=\sigma_1(C)$ とおく。
段 2($B$ を合わせる)。$\sigma_1$ も $f$ も合同変換なので
$$
A'B_1=\sigma_1(A)\sigma_1(B)=AB=f(A)f(B)=A'B'
$$
である。$B_1\ne B'$ なら、$A'$ は $B_1$ と $B'$ から等距離なので、線分 $B_1B'$ の垂直二等分線の上にある。この垂直二等分線に関する鏡映を $\sigma_2$ とすると、$\sigma_2(B_1)=B'$ で、軸の上の $A'$ は動かない。$B_1=B'$ なら $\sigma_2=\mathrm{id}$ とする。$C_2:=\sigma_2(C_1)$ とおく。
段 3($C$ を合わせる)。段 2 と同じ理由で $A'C_2=AC=A'C'$、$B'C_2=BC=B'C'$ である。$C_2\ne C'$ なら、$A'$ と $B'$ はどちらも線分 $C_2C'$ の垂直二等分線の上にある。$A'\ne B'$($A'B'=AB>0$)なので、この垂直二等分線は直線 $A'B'$ である。直線 $A'B'$ に関する鏡映を $\sigma_3$ とすると、$\sigma_3(C_2)=C'$ で、$A'$ と $B'$ は動かない。$C_2=C'$ なら $\sigma_3=\mathrm{id}$ とする。
段 4(行き先が一致する)。$g:=\sigma_3\circ\sigma_2\circ\sigma_1$ とおく。段 1〜3 から
$$
g(A)=\sigma_3(\sigma_2(A'))=\sigma_3(A')=A',\qquad g(B)=\sigma_3(\sigma_2(B_1))=\sigma_3(B')=B',\qquad g(C)=\sigma_3(C_2)=C'
$$
である。
段 5($f=g$)。鏡映は 2 回続けるともとに戻るので($\sigma\circ\sigma=\mathrm{id}$)、$h:=\sigma_1\circ\sigma_2\circ\sigma_3\circ f$ とおくと、$h(A)=\sigma_1(\sigma_2(\sigma_3(A')))$ である。$A'$ は $\sigma_3$、$\sigma_2$ の軸の上にあるので $\sigma_3(A')=\sigma_2(A')=A'$ であり、$\sigma_1(A')=\sigma_1(\sigma_1(A))=A$ なので $h(A)=A$ である。同じく $\sigma_3(B')=B'$、$\sigma_2(B')=\sigma_2(\sigma_2(B_1))=B_1$、$\sigma_1(B_1)=B$ から $h(B)=B$ であり、$\sigma_3(C')=C_2$、$\sigma_2(C_2)=C_1$、$\sigma_1(C_1)=C$ から $h(C)=C$ である。$h$ は合同変換の合成なので合同変換であり、lem-pic-fix-three により $h=\mathrm{id}$ である。$\sigma_1\circ\sigma_2\circ\sigma_3\circ f=\mathrm{id}$ の両辺に左から $\sigma_3\circ\sigma_2\circ\sigma_1$ をかけると、$f=\sigma_3\circ\sigma_2\circ\sigma_1$ である。恒等写像になった $\sigma_k$ を取り除けば、定理の形になる。$\square$
thm-pic-three-reflections は、Hitchman の教科書では Theorem 3.1.20 として述べられ、証明は他の本に任されている(Hit18 §3.1、p. 37)。この記事の証明は、三角形の合同条件 の垂直二等分線の性質だけを使って、1 点ずつ合わせるものである。
一直線上にない 3 点 $A,B,C$ で値が一致する 2 つの合同変換 $f$、$f'$ は、等しい。また、合同変換は逆写像をもち、逆写像も合同変換である。
要点:thm-pic-three-reflections で $f'$ を鏡映の合成に書くと、鏡映を逆順にかけた写像が逆写像になる。$f'^{-1}\circ f$ は 3 点を動かさないので、lem-pic-fix-three により恒等写像である。
証明を開く
thm-pic-three-reflections により $f'=\sigma_3\circ\sigma_2\circ\sigma_1$(恒等写像の場合も含む)と書ける。$f'^{-1}:=\sigma_1\circ\sigma_2\circ\sigma_3$ は、$f'^{-1}\circ f'=f'\circ f'^{-1}=\mathrm{id}$ を満たす合同変換である($\sigma\circ\sigma=\mathrm{id}$ から)。$h:=f'^{-1}\circ f$ は合同変換で、$h(A)=f'^{-1}(f'(A))=A$、同じく $h(B)=B$、$h(C)=C$ である。lem-pic-fix-three により $h=\mathrm{id}$、つまり $f=f'\circ h=f'$ である。$\square$
$f(z)=i\overline z+3$ とする($\lvert f(z)-f(w)\rvert=\lvert i\rvert\,\bigl\lvert\overline{z-w}\bigr\rvert=\lvert z-w\rvert$ なので、$f$ は合同変換である)。$A=0$、$B=1$、$C=i$ の行き先は $f(0)=3$、$f(1)=i+3$、$f(i)=i\cdot(-i)+3=4$ である。prf-pic-three-reflections の手順どおりに鏡映を選ぶ。
段 1:$0$ を $3$ に移すため、線分の垂直二等分線 $x=\dfrac32$ に関する鏡映 $\sigma_1(z)=3-\overline z$ をとる。$\sigma_1(0)=3$、$\sigma_1(1)=2$、$\sigma_1(i)=3+i$ である。
段 2:$2$ を $3+i$ に移す。$3$ から $2$ までと $3+i$ までの距離はどちらも $1$ なので、$3$ は線分の垂直二等分線の上にある。垂直二等分線は $3$ と中点 $\dfrac{5+i}2$ を通り、向きは $135^\circ$ である。lem-pic-reflection-formula で $p=3$、$e^{2i\varphi}=e^{3\pi i/2}=-i$ として $\sigma_2(z)=3-i\,\overline{(z-3)}$ である。$\sigma_2(3)=3$、$\sigma_2(2)=3-i\cdot(-1)=3+i$、$\sigma_2(3+i)=3-i\cdot(-i)=2$ である。
段 3:$C_2=2$ を $4$ に移す。$A'=3$、$B'=3+i$ を通る直線 $x=3$ に関する鏡映 $\sigma_3(z)=6-\overline z$ で、$\sigma_3(2)=4$、$\sigma_3(3)=3$、$\sigma_3(3+i)=3+i$ である。
確かめ:$z=x+yi$ として $\sigma_3(\sigma_2(\sigma_1(z)))$ を展開すると $y+3+xi$ となり、$f(z)=i(x-yi)+3=y+3+xi$ と一致する。この $f$ は鏡映 1 回や 2 回では書けない(thm-pic-classification の後の比較表)。
複素数で見る:合同変換の 2 つの型
鏡映の式 lem-pic-reflection-formula を展開すると、$\sigma(z)=e^{2i\varphi}\,\overline z+\left(p-e^{2i\varphi}\,\overline p\right)$ である。つまり鏡映は、絶対値 $1$ の複素数 $a$ と複素数 $b$ を使って $z\mapsto a\overline z+b$ と書ける。この形の写像を何回か合成すると、どうなるかを見る。
平面の合同変換は、絶対値 $1$ の複素数 $a$ と複素数 $b$ を使って、
$$
\text{(I)}\ \ f(z)=az+b\qquad\text{または}\qquad \text{(II)}\ \ f(z)=a\overline z+b
$$
のどちらか一方の形に書ける。偶数個の鏡映の合成は (I)、奇数個の鏡映の合成は (II) である。逆に、(I)・(II) の形の写像はすべて合同変換である。
要点:(II) の形の写像を 2 つ合成すると、共役が打ち消し合って (I) の形になり、(I) と (II) を合成すると (II) の形になる。鏡映は (II) の形なので、thm-pic-three-reflections から、鏡映の個数が偶数なら (I)、奇数なら (II) である。(I) と (II) が同じ写像になると仮定して $z=0,1,i$ を代入すると $a=0$ となり、$\lvert a\rvert=1$ に反する。
詳しい証明を開く
段 0(合成の計算)。$\lvert a\rvert=\lvert c\rvert=1$ とすると、次のようになる。$$\begin{aligned} (z\mapsto az+b)\circ(z\mapsto cz+d)&:\ z\mapsto a(cz+d)+b=(ac)z+(ad+b),\\ (z\mapsto a\overline z+b)\circ(z\mapsto c\overline z+d)&:\ z\mapsto a\,\overline{(c\overline z+d)}+b=(a\overline c)z+(a\overline d+b),\\ (z\mapsto az+b)\circ(z\mapsto c\overline z+d)&:\ z\mapsto (ac)\overline z+(ad+b),\\ (z\mapsto a\overline z+b)\circ(z\mapsto cz+d)&:\ z\mapsto (a\overline c)\overline z+(a\overline d+b). \end{aligned}$$共役を 2 回とると $\overline{\overline z}=z$ に戻るので、$\overline z$ の形を偶数回合成すると $z$ の形、奇数回なら $\overline z$ の形になる。係数の絶対値は $\lvert ac\rvert=\lvert a\overline c\rvert=1$ のままである。
段 1(どちらかの形)。thm-pic-three-reflections により、合同変換は恒等写像($a=1$、$b=0$ の (I))か、1〜3 個の鏡映の合成である。鏡映は (II) の形で、段 0 により、(II) の形を $k$ 個合成すると、$k$ が偶数なら (I)、奇数なら (II) の形になる。
段 2(合同変換である)。(I) では $\lvert f(z)-f(w)\rvert=\lvert a\rvert\,\lvert z-w\rvert=\lvert z-w\rvert$、(II) では $\lvert f(z)-f(w)\rvert=\lvert a\rvert\,\bigl\lvert\overline{z-w}\bigr\rvert=\lvert z-w\rvert$ である。
段 3(両方の形にはならない)。$az+b=c\overline z+d$ がすべての $z$ で成り立つとする。$z=0$ を代入すると $b=d$、$z=1$ を代入すると $a+b=c+d$ から $a=c$、$z=i$ を代入すると $ai+b=-ci+d$ から $ai=-ci$、つまり $a=-c$ である。$a=c$ と $a=-c$ から $a=0$ となり、$\lvert a\rvert=1$ に反する。$\square$
thm-pic-complex で「どちらか一方」と言っているので、1 つの合同変換を鏡映の合成で 2 通りに書いたとき、鏡映の個数の偶奇は一致する。偶奇で合同変換を 2 つに分ける。
(I) の形の合同変換を 向きを保つ 合同変換、(II) の形の合同変換を 向きを逆にする 合同変換という。
「向き」という名前は、三角形の頂点の回る向きによる。(I) の $z\mapsto az+b$ は、原点のまわりの回転 $z\mapsto az$ と平行移動の合成なので(複素数の掛け算は回転と拡大)、反時計回りの三角形を反時計回りの三角形に移す。(II) は実軸に関する鏡映 $z\mapsto\overline z$ をはさむので、回る向きを逆にする。ex-pic-start の (3)・(4) で三角形が裏返ったのは、どちらも (II) の形だからである。行列で書くと、(I) は行列式 $1$、(II) は行列式 $-1$ の直交行列を使う形になる(回転・鏡映と行列の群)。
主定理 2:合同変換は 4 種類
2 回の鏡映
直線 $\ell_1$、$\ell_2$ に関する鏡映を $\sigma_1$、$\sigma_2$ とする。
- $\ell_1$ と $\ell_2$ が点 $p$ で交わり、$\ell_1$ から $\ell_2$ へ測った角が $\theta$ ならば、$\sigma_2\circ\sigma_1$ は $p$ を中心とする角 $2\theta$ の回転である。
- $\ell_1$ と $\ell_2$ が平行で、$\ell_1$ から $\ell_2$ へ垂直に進むベクトルが $\vec v$ ならば、$\sigma_2\circ\sigma_1$ は $2\vec v$ の平行移動である。
要点:lem-pic-reflection-formula の式を 2 回使う。交わる場合は $\sigma_2(\sigma_1(z))=p+e^{2i\theta}(z-p)$ となり、平行な場合は向きに沿った成分が打ち消し合って $2\vec v$ の平行移動になる。
詳しい証明を開く
1:$\ell_1$、$\ell_2$ の向きを $e^{i\alpha}$、$e^{i\beta}$($\beta-\alpha=\theta$)とすると、lem-pic-reflection-formula から$$\sigma_2(\sigma_1(z))=p+e^{2i\beta}\,\overline{\bigl(e^{2i\alpha}\,\overline{(z-p)}\bigr)}=p+e^{2i\beta}e^{-2i\alpha}(z-p)=p+e^{2i\theta}(z-p)$$である。これは $p$ を中心とする角 $2\theta$ の回転である。
2:2 本の直線の共通の向きを $e^{i\varphi}$ とし、$\ell_1$ は点 $p$ を、$\ell_2$ は点 $q=p+ite^{i\varphi}$($t$ は実数、$\vec v$ に対応する数は $ite^{i\varphi}$)を通るとする。$a:=e^{2i\varphi}$ とおくと$$\sigma_2(\sigma_1(z))=q+a\,\overline{\bigl(p+a\,\overline{(z-p)}-q\bigr)}=q+a(\overline p-\overline q)+a\overline a\,(z-p)=z+(q-p)-a\,\overline{(q-p)}$$である($a\overline a=\lvert a\rvert^2=1$)。$q-p=ite^{i\varphi}$ なので $a\,\overline{(q-p)}=e^{2i\varphi}\cdot(-it)e^{-i\varphi}=-ite^{i\varphi}$ で、$\sigma_2(\sigma_1(z))=z+2ite^{i\varphi}$ である。これは $2\vec v$ の平行移動である。$\square$
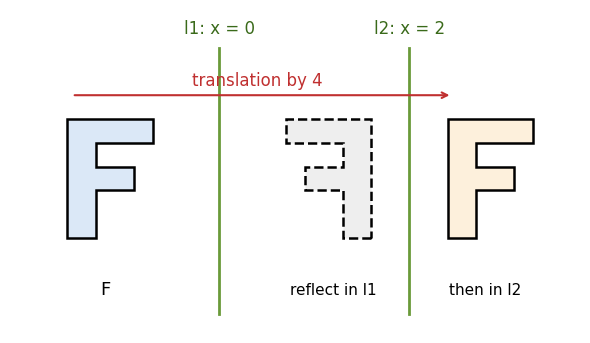 平行な 2 本の軸 x = 0、x = 2 で続けて折り返すと、F の字は向きを変えずに 4 だけ平行移動する
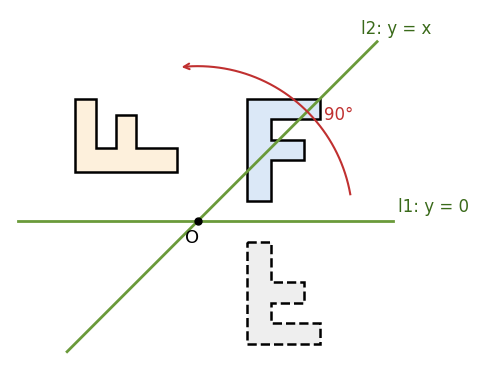 45° で交わる 2 本の軸 y = 0、y = x で続けて折り返すと、F の字は原点のまわりに 90° 回転する
図 1・図 2 は ex-pic-start-two の 2 つの場合である(同じ主張は Hit18 の Theorem 3.1.17、pp. 36–37 にある)。1 回目の折り返しで F の字は裏返り(破線)、2 回目でもとの向きに戻る。どちらの場合も、軸の間の距離や角の 2 倍だけ動く。
4 種類の合同変換
平行移動・回転・鏡映のほかに、次の合同変換がある。
直線 $\ell$ に関する鏡映を行ってから、$\ell$ に平行な $\vec 0$ でないベクトルだけ平行移動する合同変換を、$\ell$ を軸とする すべり鏡映 という。
砂浜の上を歩いた足跡は、左足と右足が軸の両側に交互に並び、すべり鏡映で次の足跡に移る(図 3)。すべり鏡映を 2 回続けると、鏡映の部分が打ち消し合い、移動のベクトルの 2 倍の平行移動になる。
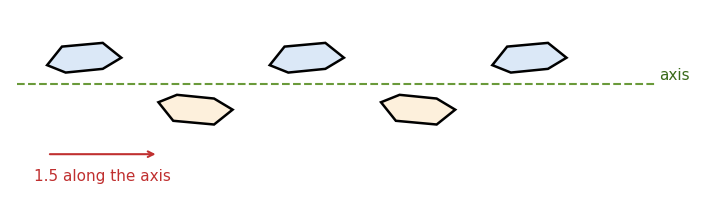 軸(破線)の上下に交互に並ぶ足跡。すべり鏡映で次の足跡に移る
平面の合同変換で恒等写像でないものは、平行移動・回転・鏡映・すべり鏡映のどれか 1 つである。thm-pic-complex の式で書くと、次のように見分けられる。
- $f(z)=z+b$($b\ne0$)は $b$ の平行移動である。
- $f(z)=az+b$($a\ne1$)は、点 $c=\dfrac{b}{1-a}$ を中心とする角 $\arg a$ の回転である。
- $f(z)=a\overline z+b$ で $t:=a\overline b+b=0$ ならば、$f$ は鏡映である。
- $f(z)=a\overline z+b$ で $t\ne0$ ならば、$f$ は移動のベクトルが $\dfrac t2$ のすべり鏡映である。
方針:(I) の形は不動点で、(II) の形は 2 回続けた写像 $f\circ f$ で見分ける。(II) では $f\circ f$ が $t$ の平行移動になり、$t=0$ なら鏡映、$t\ne0$ なら $\dfrac t2$ だけ戻した写像が鏡映になる。
段 1((I) の形)。$a=1$ なら $f(z)=z+b$ で、$b\ne0$ の平行移動である($b=0$ は恒等写像)。$a\ne1$ なら、$f(c)=c$ となる点は $c=ac+b$、つまり $c=\dfrac{b}{1-a}$ ただ 1 つで、$b=c-ac$ を代入すると
$$
f(z)=az+c-ac=c+a(z-c)
$$
である。$z-c$ を $a$ 倍する、つまり $c$ のまわりに角 $\arg a$ だけ回す写像である(複素数の掛け算は回転と拡大 の命題「向きを保つ合同変換の合成」と同じ計算)。
段 2((II) の形を 2 回)。$f(z)=a\overline z+b$ とすると、$a\overline a=1$ から
$$
f(f(z))=a\,\overline{(a\overline z+b)}+b=a\overline a\,z+a\overline b+b=z+t
$$
である。つまり $f\circ f$ は $t$ の平行移動である。
段 3($t$ と $a$ の関係)。$a\overline t=a(\overline a b+\overline b)=b+a\overline b=t$ である。$a=e^{2i\varphi}$ と書くと、$t=e^{2i\varphi}\,\overline t$ の両辺に $e^{-i\varphi}$ を掛けて $e^{-i\varphi}t=\overline{e^{-i\varphi}t}$、つまり $e^{-i\varphi}t$ は実数である。したがって $t$ は向き $e^{i\varphi}$ に平行である。
段 4($t=0$ なら鏡映)。$t=0$ のとき、$p:=\dfrac b2$ とおくと $a\overline p+b=\dfrac{a\overline b}2+b=\dfrac{-b}2+b=p$ で($t=0$ から $a\overline b=-b$)、$p$ は動かない。$b=p-a\overline p$ を代入すると
$$
f(z)=a\overline z+p-a\overline p=p+a\,\overline{(z-p)}
$$
となり、lem-pic-reflection-formula により、$p$ を通り向き $e^{i\varphi}$ の直線に関する鏡映である。
段 5($t\ne0$ ならすべり鏡映)。$g(z):=f(z)-\dfrac t2=a\overline z+b'$($b':=b-\dfrac t2$)とおく。段 3 の $a\overline t=t$ を使うと
$$
a\overline{b'}+b'=a\overline b+b-\frac{a\overline t+t}2=t-\frac{t+t}2=0
$$
なので、段 4 により $g$ は向き $e^{i\varphi}$ の直線に関する鏡映である。$f(z)=g(z)+\dfrac t2$ なので、$f$ は鏡映 $g$ の後に $\dfrac t2$ の平行移動を行う写像であり、段 3 から $\dfrac t2$ は軸に平行で $\vec 0$ でない。よって $f$ はすべり鏡映である。
段 6(1 種類だけ)。平行移動($b\ne0$)とすべり鏡映には動かない点がない(すべり鏡映 $f$ で $f(z)=z$ なら $f(f(z))=z$ となり、段 2 の $t\ne0$ に反する)。回転は動かない点がちょうど 1 つ、鏡映は軸の上の点がすべて動かない。また、平行移動・回転は (I)、鏡映・すべり鏡映は (II) の形で、thm-pic-complex により両方の形にはならない。したがって 4 種類のどれに当たるかは 1 通りに決まる。$\square$
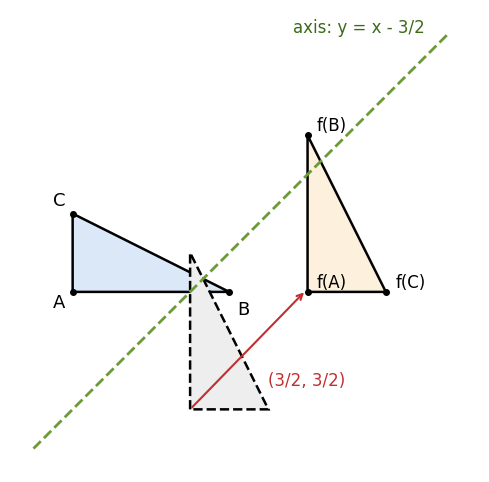 f(z) = i z̄ + 3 で三角形 A(0, 0)、B(2, 0)、C(0, 1) を移す。軸 y = x − 3/2 に関する鏡映(破線)の後に (3/2, 3/2) だけ軸に沿ってずらすと、f(A)、f(B)、f(C) に重なる
ex-pic-decompose の $f(z)=i\overline z+3$ を分類する。$a=i$、$b=3$ で
$$
t=a\overline b+b=3i+3\ne0
$$
なので、thm-pic-classification の 4 によりすべり鏡映で、移動のベクトルは $\dfrac t2=\dfrac{3+3i}2$、つまり $\left(\dfrac32,\dfrac32\right)$ である。実際、$f(f(z))=i\,\overline{(i\overline z+3)}+3=i(-iz+3)+3=z+3+3i$ である。
軸を求める。$g(z)=f(z)-\dfrac t2=i\overline z+\dfrac{3-3i}2$ で、prf-pic-classification の段 4 の $p$ は $\dfrac12\cdot\dfrac{3-3i}2=\dfrac{3-3i}4$、向きは $a=i=e^{2i\varphi}$ から $\varphi=\dfrac\pi4$ である。軸は点 $\left(\dfrac34,-\dfrac34\right)$ を通る傾き $1$ の直線 $y=x-\dfrac32$ である(図 4)。確かめると、$A=0$ をこの軸で折り返すと $\left(\dfrac32,-\dfrac32\right)$、これを $\left(\dfrac32,\dfrac32\right)$ ずらすと $(3,0)$ で、$f(0)=3$ と一致する。
$f(z)=iz+1$ は (I) の形で $a=i\ne1$ なので、thm-pic-classification の 2 により回転である。中心は
$$
c=\frac{1}{1-i}=\frac{1+i}{(1-i)(1+i)}=\frac{1+i}2
$$
で、角は $\arg i=90^\circ$ である。確かめると $f\left(\dfrac{1+i}2\right)=\dfrac{i-1}2+1=\dfrac{1+i}2$ で、中心は動かない。
| 種類 | 式の型 | 向き | 動かない点 | 鏡映の最少個数 |
|---|---|---|---|---|
| 恒等写像 | $z$ | 保つ | すべての点 | $0$ |
| 平行移動 | $z+b$($b\ne0$) | 保つ | なし | $2$ |
| 回転 | $az+b$($a\ne1$) | 保つ | $1$ 点 | $2$ |
| 鏡映 | $a\overline z+b$($t=0$) | 逆 | 直線(軸) | $1$ |
| すべり鏡映 | $a\overline z+b$($t\ne0$) | 逆 | なし | $3$ |
表の最後の列を確かめる。平行移動と回転は prop-pic-two-reflections により鏡映 2 つで書け、向きを保つので鏡映 1 つ(向きを逆にする)では書けない。すべり鏡映は向きを逆にするので、鏡映の個数は奇数である(thm-pic-complex)。鏡映 1 つなら動かない点があるので、すべり鏡映はちょうど 3 つの鏡映の合成である。
次の合同変換は、平行移動・回転・鏡映・すべり鏡映のどれか。回転なら中心と角を、鏡映なら軸を、すべり鏡映なら軸と移動のベクトルを求めよ。
(1) $f(z)=-i\,\overline z+1+i$ (2) $f(z)=-z+2+4i$ (3) $f(z)=\overline z+2i$
解答を開く
(1) (II) の形で $a=-i$、$b=1+i$。$t=a\overline b+b=-i(1-i)+1+i=-i-1+1+i=0$ なので鏡映である。$p=\dfrac b2=\dfrac{1+i}2$、$a=-i=e^{2i\varphi}$ から $\varphi=-\dfrac\pi4$ で、軸は点 $\left(\dfrac12,\dfrac12\right)$ を通る傾き $-1$ の直線 $x+y=1$ である。確かめると $f(0)=1+i$ で、点 $(0,0)$ を直線 $x+y=1$ で折り返した点 $(1,1)$ と一致する。
(2) (I) の形で $a=-1\ne1$ なので回転である。中心は $c=\dfrac{2+4i}{1-(-1)}=1+2i$、角は $\arg(-1)=180^\circ$ で、点 $(1,2)$ に関する点対称移動である。
(3) (II) の形で $a=1$、$b=2i$。$t=a\overline b+b=-2i+2i=0$ なので鏡映である。$p=i$、$\varphi=0$ で、軸は直線 $y=1$ である。実際 $x+yi\mapsto x+(2-y)i$ で、$y=1$ に関する折り返しである。
例と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| 距離を保つ | 相似拡大 $z\mapsto2z$、ずらし $(x,y)\mapsto(x+y,\ y)$(ex-pic-cx-not-isometry) | 4 種類のどれかである、鏡映の合成で書ける |
| 3 点が一直線上にない | 恒等写像と実軸に関する鏡映(ex-pic-cx-collinear) | 3 点の行き先で合同変換が決まる |
| 平面の上で考える | 空間の点対称移動 $\vec x\mapsto-\vec x$(ex-pic-cx-space) | 向きを逆にするものは鏡映かすべり鏡映 |
- 相似拡大 $z\mapsto2z$ は、$0$ と $1$ の距離 $1$ を $2$ にするので合同変換でない。動かない点は $0$ だけで、(I) の形 $az+b$ だが $\lvert a\rvert=2\ne1$ である。回転に見えても、thm-pic-classification の 4 種類のどれでもない。相似拡大とその仲間は 相似変換と相似の中心 で扱う。
- ずらし $(x,y)\mapsto(x+y,\ y)$ は、直線 $y=0$ の上の点を動かさない。しかし $(0,1)\mapsto(1,1)$ で、$(0,0)$ と $(0,1)$ の距離 $1$ が $(0,0)$ と $(1,1)$ の距離 $\sqrt2$ になるので、合同変換でない。直線の上の点をすべて動かさないが、鏡映ではない。lem-pic-fix-three の証明は「距離を保つ」ことを使っており、この写像には使えない。
恒等写像 $z\mapsto z$ と、実軸に関する鏡映 $z\mapsto\overline z$ は、実軸の上の 3 点 $0$、$1$、$2$ をどれも動かさない。しかし $i$ の行き先は $i$ と $-i$ で違う。一直線上の 3 点の行き先を決めても、その直線に関して折り返すかどうかが決まらない。
空間の点対称移動 $\vec x\mapsto-\vec x$(原点に関する対称移動)は、距離を保ち、向きを逆にする(行列式 $(-1)^3=-1$)。動かない点は原点だけである。平面の向きを逆にする合同変換(鏡映・すべり鏡映)は、動かない点がないか、動かない点が直線をなすので、この性質をもつものは平面にはない。空間では、$xy$ 平面・$yz$ 平面・$zx$ 平面に関する 3 つの鏡映を合成すると点対称移動になる。空間の合同変換は、平面に関する鏡映 4 つ以下の合成で書けることが知られている(この記事では証明しない)。3 次の直交行列の例は 回転・鏡映と行列の群 の反例「3 次元では行列式 $-1$ の直交行列が鏡映とは限らない」でも扱っている。
大学数学で見る:合同変換の群
合同変換の全体は、合成について 群 をなす。合成は合同変換で(def-pic-isometry の後)、恒等写像があり、逆写像も合同変換である(cor-pic-determined)。この群を平面の Euclid 群(等長変換群)といい、$E(2)$ と書く。
点 $c$ を中心とする回転 $f(z)=c+a(z-c)$ は、「$c$ を原点に動かし、原点のまわりに回し、原点を $c$ に戻す」写像である。平行移動 $\tau_c(z)=z+c$ と、原点のまわりの回転 $\rho_a(z)=az$ を使うと、次の図式が可換になる。
$$
\xymatrix{
\mathbb{C} \ar[r]^{\rho_a} \ar[d]_{\tau_c} & \mathbb{C} \ar[d]^{\tau_c} \\
\mathbb{C} \ar[r]_{f} & \mathbb{C}
}
$$
図式が可換とは、$f\circ\tau_c=\tau_c\circ\rho_a$、つまり $f=\tau_c\circ\rho_a\circ\tau_c^{-1}$ ということである。実際 $f(\tau_c(z))=c+a(z+c-c)=az+c=\tau_c(\rho_a(z))$ である。$g\circ h\circ g^{-1}$ の形を $h$ の 共役 という。共役な合同変換は、動かす場所が違うだけで、動かし方の種類は同じである。
共役による分類と半直積を開く
thm-pic-classification は、共役で分類し直すと次のようになる。角 $\theta$($0<\theta<2\pi$)の回転はどれも、原点のまわりの角 $\theta$ の回転と共役である。鏡映はどれも、実軸に関する鏡映と共役である。長さ $d$ の平行移動はどれも $z\mapsto z+d$ と、移動の長さ $d$ のすべり鏡映はどれも $z\mapsto\overline z+d$ と共役である。
(I)・(II) の式 $z\mapsto az+b$、$z\mapsto a\overline z+b$ は、「原点を動かさない部分($a$ を掛ける、または共役をとってから $a$ を掛ける)」と「平行移動($b$ を足す)」に分かれる。原点を動かさない合同変換の全体は 2 次の直交群 $O(2)$(回転・鏡映と行列の群)、平行移動の全体は $\mathbb{R}^2$ と同じ形の群で、$E(2)$ はこの 2 つを組み合わせた 半直積 $\mathbb{R}^2\rtimes O(2)$ である。平行移動の全体は $E(2)$ の中で共役をとっても平行移動に移る(正規部分群)。
さらに先へ
- 平面の模様を動かさない合同変換を集めると群になる。一方向にくり返す帯模様の対称性は 7 種類、平面全体にくり返す壁紙模様の対称性は 17 種類に分類される(壁紙群)。すべり鏡映は、足跡の模様(図 3)のように、そこで欠かせない。
- 距離を一定の倍率で変える写像(相似変換)では、合同でないものに必ず動かない点(相似の中心)がある。これは次の 相似変換と相似の中心 で扱う。
- 合同変換で移り合う三角形は合同である。逆に、合同な三角形 $ABC$、$A'B'C'$ は合同変換で移り合う。prf-pic-three-reflections の段 1〜3 は、$AB=A'B'$、$BC=B'C'$、$CA=C'A'$ だけを使って鏡映を選んでいるので、そのまま $A,B,C$ を $A',B',C'$ に移す合同変換が作れる。合同条件そのものは 三角形の合同条件 で扱った。
関連項目
- 前提: 三角形の合同条件, 複素数の掛け算は回転と拡大
- 前に読む: 三角形の合同条件, 回転・鏡映と行列の群
- 次に読む: 相似変換と相似の中心
- 関連(高校数学): 複素数の掛け算は回転と拡大, グラフの平行移動と対称移動, 複素数平面と図形, 対称点と折れ線の最短
- 発展: Euclid群, 壁紙群
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

