状態空間表現
概要
状態空間表現(state-space representation)とは、線形な系を、状態 $x$ の 1 階の連立微分方程式 $x'=Ax+Bu$ と出力の式 $y=Cx+Du$ の組で書く方法である。解は $e^{tA}$ を使った 1 つの公式で計算でき、伝達関数は $G(s)=C(sI-A)^{-1}B+D$ で得られ、逆にプロパーな有理関数は標準形で状態空間表現に直せる。1 入力 1 出力では、次数が最小の実現は可到達かつ可観測な実現と一致し、座標変換を除いてただ 1 つである。多入力多出力の系の解析、数値計算、制御の設計に使う。
質量 $1$ の物体に、ばね・ダンパと外力 $u$ がはたらく系 $y''+3y'+2y=u$ を考える。位置 $y$ と速度 $y'$ を並べて $x=(y,y')^{\mathsf T}$ とおくと、2 階の方程式は 1 階のベクトルの方程式
$$
x'=\begin{pmatrix}0&1\\-2&-3\end{pmatrix}x+\begin{pmatrix}0\\1\end{pmatrix}u,\qquad y=\begin{pmatrix}1&0\end{pmatrix}x
$$
になる。このように、系の内部の量を 状態 $x$ として取り出し、1 階の連立方程式と出力の式の組で系を書くのが 状態空間表現 である。
1 本の高階の方程式と伝達関数で見るのに比べて、利点は三つある。入力・出力がいくつあっても同じ形で書けること。解が行列の指数関数 $e^{tA}$ の 1 つの公式で書け、数値計算にそのまま載ること。伝達関数の約分で消える、外から見えない動きまで追えることである。この記事は、状態空間表現と伝達関数のあいだを行き来する計算(標準形・座標変換・結合の公式)を表と手順にまとめ、1 入力 1 出力の $n$ 次の状態空間表現について、伝達関数の分母の次数が約分で下がらないことと、可到達かつ可観測であることが同値であることを証明する。可到達性の階数条件・極配置・観測器は 制御理論 で扱う。入力と出力の関係だけから系を見る立場は 線形時不変システム で扱う。
$$
\xymatrix{
x'=Ax+Bu,\ x(0)=x_0 \ar[r]^{\mathcal L} \ar[d]_{\text{解の公式}} & (sI-A)X=x_0+BU \ar[d]^{(sI-A)^{-1}}\\
x(t)=e^{tA}x_0+\int_0^te^{(t-\tau)A}Bu\,d\tau & X=(sI-A)^{-1}(x_0+BU) \ar[l]^{\mathcal L^{-1}}
}
$$
時間領域で解の公式を使う道と、$s$ の領域で連立 1 次方程式を解く道は、同じ答えを与える(thm-ss-solution、thm-ss-transfer)。
定義と使える条件
$n,p,q\ge1$ とし、実数の行列 $A\in M_n(\mathbb{R})$、$B\in\mathbb{R}^{n\times p}$、$C\in\mathbb{R}^{q\times n}$、$D\in\mathbb{R}^{q\times p}$ をとる。入力 $u\colon[0,\infty)\to\mathbb{R}^p$ から出力 $y\colon[0,\infty)\to\mathbb{R}^q$ を定める方程式の組
$$
x'(t)=Ax(t)+Bu(t),\qquad y(t)=Cx(t)+Du(t)
$$
を、状態空間表現 という。$x(t)\in\mathbb{R}^n$ を 状態、第 1 式を 状態方程式、第 2 式を 出力方程式、$n$ を 次数 という。入力は 区分的に連続(どの有界区間でも不連続点は有限個で、各点に片側極限がある)とし、解とは、連続で、$u$ の不連続点を除いて微分できて方程式を満たす $x$ のことである。
$\Phi(t):=e^{tA}$ を 状態遷移行列 という。$g_0(t):=Ce^{tA}B$ とおき、
$$
y_{\mathrm{free}}(t):=Ce^{tA}x_0,\qquad y_{\mathrm{zs}}(t):=Du(t)+\int_0^tg_0(t-\tau)u(\tau)\,d\tau
$$
を、それぞれ 自由応答、零状態応答 という。$s$ が $A$ の固有値でないとき
$$
G(s):=C(sI-A)^{-1}B+D
$$
を 伝達関数行列 という。$q\times p$ 行列に値をとる関数 $G$ に対し、$G=C(sI-A)^{-1}B+D$ となる $(A,B,C,D)$ を $G$ の 実現 という。
$p=q=1$ のとき、$B=b$ は列ベクトル、$C=c$ は行ベクトル、$D=d$ は数である。可到達(可制御)・可観測の定義と、可到達行列 $W_r=\begin{pmatrix}B&AB&\cdots&A^{n-1}B\end{pmatrix}$、可観測行列 $W_o$($C,CA,\dots,CA^{n-1}$ を縦に並べたもの)は 制御理論 の定義「漸近安定・可到達・可観測」のとおりとする。系が可到達であることと $\operatorname{rank}W_r=n$ は同値であり(同じ記事の定理「可到達性の階数条件」)、可観測であることと $\operatorname{rank}W_o=n$ は同値である(同じ記事の命題「可観測性の階数条件と双対性」)。
公式を使ってよい条件は次のとおりである。
- 行列 $A,B,C,D$ は時刻によらない定数である。
- 系は線形である(非線形の系は平衡点のまわりで線形化してから当てはめる)。
- 伝達関数行列は、初期状態が $0$ の応答だけを表す。初期状態があれば自由応答を足す。
- $s$ の領域の式には、入力が Laplace 変換をもつこと(指数オーダー)が要る。解の公式には要らない。
- 状態空間表現に書き直せる伝達関数は、プロパー な有理関数(各成分が $s\to\infty$ で有界)だけである。
公式の表
表の $\sigma(A)$ は $A$ の固有値の実部の最大値である。
| 量 | 公式 | 使える条件 | 根拠 |
|---|---|---|---|
| 状態 | $x(t)=e^{tA}x_0+\int_0^te^{(t-\tau)A}Bu(\tau)\,d\tau$ | $u$ は区分的に連続 | thm-ss-solution |
| 出力 | $y=y_{\mathrm{free}}+y_{\mathrm{zs}}$ | 同上 | thm-ss-solution |
| 伝達関数行列 | $Y=GU$($Y,U$ は Laplace 変換) | $x_0=0$、$u$ は指数オーダー | thm-ss-transfer |
| レゾルベント | $(sI-A)^{-1}=\int_0^\infty e^{-st}e^{tA}\,dt$ | $\operatorname{Re}s>\sigma(A)$ | thm-ss-transfer |
| 大きな $s$ での展開 | $G(s)=D+\sum_{k\ge0}CA^kB\,s^{-k-1}$ | $\lvert s\rvert$ が作用素ノルムより大きい | thm-ss-transfer |
| 定常ゲイン | $G(0)=D-CA^{-1}B$ | $A$ は正則。最終値として読むには $\sigma(A)< 0$ | 定義に $s=0$ を代入 |
| 座標変換 $z=Tx$ | $(TAT^{-1},TB,CT^{-1},D)$、$G$ は不変 | $T$ は正則 | thm-ss-transfer |
| 直列(系 1 の出力を系 2 に) | $\begin{pmatrix}A_1&O\\B_2C_1&A_2\end{pmatrix},\begin{pmatrix}B_1\\B_2D_1\end{pmatrix},\begin{pmatrix}D_2C_1&C_2\end{pmatrix},D_2D_1$;$G=G_2G_1$ | 大きさが合う | ex-ss-interconnect |
| 並列(同じ入力の出力の和) | $\operatorname{diag}(A_1,A_2),\begin{pmatrix}B_1\\B_2\end{pmatrix},\begin{pmatrix}C_1&C_2\end{pmatrix},D_1+D_2$;$G=G_1+G_2$ | 大きさが合う | ex-ss-interconnect |
| 定数の出力フィードバック $u=r-Ky$ | $(A-BKC,B,C,O)$;$G_{\mathrm{cl}}=G(I+KG)^{-1}$ | $D=O$ | ex-ss-interconnect |
| 可到達標準形 | thm-ss-canonical の $(A_{\mathrm c},e_n,c_{\mathrm c},d)$ | $G$ はプロパーな有理関数 | thm-ss-canonical |
| 初期値の換算 | $y^{(k)}(0)=CA^kx_0+\sum_{j=0}^{k-1}CA^{k-1-j}Bu^{(j)}(0)+Du^{(k)}(0)$ | $k\ge0$、$u$ は $[0,\varepsilon)$ で $C^{k}$ 級($0$ では右微分) | 状態方程式を微分 |
表の直列・並列・フィードバックの行を確かめる。
確かめを開く
直列:$u_2=y_1=C_1x_1+D_1u_1$ を系 2 に代入すると $x_2'=A_2x_2+B_2C_1x_1+B_2D_1u_1$、$y_2=C_2x_2+D_2C_1x_1+D_2D_1u_1$ で、表の形になる。零状態で $Y_2=G_2Y_1=G_2G_1U_1$ である。並列は $x=(x_1,x_2)$ を並べるだけで、$Y=Y_1+Y_2$ である。フィードバック:$D=O$ なら $y=Cx$ なので $x'=Ax+B(r-KCx)=(A-BKC)x+Br$ となる。零状態で $Y=GU$、$U=R-KY$ から $U=(I+KG)^{-1}R$($\lvert s\rvert$ が大きければ $G\to O$ なので逆行列がある)、よって $Y=G(I+KG)^{-1}R$ である。$p=q=1$ なら $G/(1+KG)$ で、伝達関数 の公式の表のフィードバックの行で $H=K$ としたものと一致する。
主定理と証明
解の公式
def-ss-main の系と $x_0\in\mathbb{R}^n$、区分的に連続な入力 $u$ について、$x(0)=x_0$ を満たす解はただ 1 つで、
$$
x(t)=e^{tA}x_0+\int_0^te^{(t-\tau)A}Bu(\tau)\,d\tau
$$
である。とくに $y(t)=y_{\mathrm{free}}(t)+y_{\mathrm{zs}}(t)$ である。
存在。 行列の指数関数 の定理「可換な行列の指数法則」により $e^{(t-\tau)A}=e^{tA}e^{-\tau A}$ なので、右辺は $e^{tA}\bigl(x_0+I(t)\bigr)$($I(t):=\int_0^te^{-\tau A}Bu(\tau)\,d\tau$)である。被積分関数は区分的に連続なので $I$ は連続で、$u$ が連続な点 $t$ では微分できて $I'(t)=e^{-tA}Bu(t)$ である(微分積分学の基本定理を成分ごとに使う)。同じ記事の定理「指数関数の微分と $x'=Ax$ の解」により、そのような $t$ で
$$
x'(t)=Ae^{tA}\bigl(x_0+I(t)\bigr)+e^{tA}e^{-tA}Bu(t)=Ax(t)+Bu(t)
$$
である。$x$ は連続で $x(0)=x_0$ である。
一意性。 $x_1,x_2$ を解とし、$v:=x_1-x_2$、$w(t):=e^{-tA}v(t)$ とおく。$w$ は連続で、$u$ の不連続点を除いて $w'=e^{-tA}(v'-Av)=0$ である。不連続点は有界区間に有限個なので、$w$ は各区間で定数であり、連続だから全体で定数で、$w(t)=w(0)=0$ である。よって $v=0$ である。
出力の式は、$y=Cx+Du$ に代入すれば得られる。$\square$
$u$ が跳んでも状態 $x$ は連続である。$D\ne O$ のときは、出力 $y$ は入力の跳びと一緒に跳ぶ。入力が連続なら、この公式は 定数変化法 の定理「定数変化の公式」の $b(t)=Bu(t)$ の場合である。
伝達関数行列
def-ss-main の系について、次が成り立つ。
- $\operatorname{Re}s>\sigma(A)$ で、積分 $\int_0^\infty e^{-st}e^{tA}\,dt$ は成分ごとに絶対収束して $(sI-A)^{-1}$ に等しい。とくに $\mathcal L[g_0](s)=C(sI-A)^{-1}B$ である。
- $\lvert s\rvert>\|A\|$(作用素ノルム)で $G(s)=D+\sum_{k\ge0}CA^kB\,s^{-k-1}$ である。
- $G$ の各成分は $\det(sI-A)$ を分母とする有理関数で、$\lim_{\lvert s\rvert\to\infty}G(s)=D$ である。
- $u$ が区分的に連続で指数オーダーなら、十分右の半平面で $\mathcal L[y_{\mathrm{zs}}]=G\,\mathcal L[u]$ である。
- 正則な $T$ について、$(TAT^{-1},TB,CT^{-1},D)$ の伝達関数行列は $G$ に等しい。
1。 $\sigma(A)< \rho< \operatorname{Re}s$ となる実数 $\rho$ をとる。$A-\rho I$ の固有値の実部はすべて負なので、制御理論 の定理「線形な系の安定性」により、ある $M,\sigma_0>0$ で $e^{t(A-\rho I)}$ の各成分の絶対値は $Me^{-\sigma_0t}$ 以下である。$e^{tA}=e^{\rho t}e^{t(A-\rho I)}$ なので、$e^{-st}e^{tA}$ の各成分の絶対値は $Me^{-(\operatorname{Re}s-\rho)t}$ 以下であり、積分は絶対収束する。$\frac{d}{dt}\bigl(e^{-st}e^{tA}\bigr)=-(sI-A)e^{-st}e^{tA}$ を $0$ から $T$ まで積分すると
$$
I-e^{-sT}e^{TA}=(sI-A)\int_0^Te^{-st}e^{tA}\,dt
$$
であり、$T\to\infty$ として主張を得る。左から $C$、右から $B$ を掛けると後半を得る。
2。 $(sI-A)\sum_{k=0}^{N-1}A^ks^{-k-1}=I-(A/s)^N$ であり、$\|(A/s)^N\|\le(\|A\|/\lvert s\rvert)^N\to0$ である。よって $(sI-A)^{-1}=\sum_{k\ge0}A^ks^{-k-1}$ で、左右から $C,B$ を掛ける。
3。 $(sI-A)^{-1}=\operatorname{adj}(sI-A)/\det(sI-A)$ で、余因子行列の成分は $s$ の $n-1$ 次以下の多項式、$\det(sI-A)$ は $n$ 次のモニック多項式である。2 から極限は $D$ である。
4。 $g_0$ の各成分は連続で指数オーダーである(1 の評価)。畳み込みとLaplace変換 の定理「片側の畳み込み定理」を成分ごとに使えば $\mathcal L[g_0*u]=C(sI-A)^{-1}B\,\mathcal L[u]$ であり、$\mathcal L[Du]=D\mathcal L[u]$ を足す。
5。 $sI-TAT^{-1}=T(sI-A)T^{-1}$ から $CT^{-1}\bigl(sI-TAT^{-1}\bigr)^{-1}TB=C(sI-A)^{-1}B$ である。$\square$
$p=q=1$ のとき、1 により $g_0$ の Laplace 変換は $G-d$ である。したがって $g_0$ は 伝達関数 の定義「インパルス応答と零状態応答」の $g_0$ と一致し(連続な関数の一意性、逆Laplace変換 の定理「Lerchの一意性定理」)、$y_{\mathrm{zs}}$ は同じ定義の零状態応答そのものである。2 の係数 $h_k:=CA^kB$ を Markov パラメータ という。$g_0$ の時刻 $0$ での $k$ 階導関数でもある。
標準形:伝達関数から状態空間へ
$a(s)=s^n+a_1s^{n-1}+\cdots+a_n$、$\beta(s)=\beta_1s^{n-1}+\cdots+\beta_n$ を実数係数の多項式、$d\in\mathbb{R}$ とし、$G=d+\beta/a$ とおく。
$$
A_{\mathrm c}=\begin{pmatrix}0&1&&\\&\ddots&\ddots&\\&&0&1\\-a_n&-a_{n-1}&\cdots&-a_1\end{pmatrix},\quad e_n=\begin{pmatrix}0\\\vdots\\0\\1\end{pmatrix},\quad c_{\mathrm c}=\begin{pmatrix}\beta_n&\beta_{n-1}&\cdots&\beta_1\end{pmatrix}
$$
とすると、$(A_{\mathrm c},e_n,c_{\mathrm c},d)$ は $G$ の実現で、$\det(sI-A_{\mathrm c})=a(s)$ であり、この系は可到達である(可到達標準形、可制御標準形)。転置した $(A_{\mathrm c}^{\mathsf T},c_{\mathrm c}^{\mathsf T},e_n^{\mathsf T},d)$ も $G$ の実現で、可観測である(可観測標準形)。
$v(s):=(1,s,\dots,s^{n-1})^{\mathsf T}$ とおく。第 $i$ 行($i< n$)は $s\cdot s^{i-1}-s^i=0$、第 $n$ 行は $s^n+a_n+a_{n-1}s+\cdots+a_1s^{n-1}=a(s)$ なので
$$
(sI-A_{\mathrm c})v(s)=a(s)e_n
$$
である。$\chi(s):=\det(sI-A_{\mathrm c})$ とし、左から $\operatorname{adj}(sI-A_{\mathrm c})$ を掛けると $\chi(s)v(s)=a(s)\operatorname{adj}(sI-A_{\mathrm c})e_n$ である。第 1 成分を比べる。$\operatorname{adj}(sI-A_{\mathrm c})$ の $(1,n)$ 成分は、$sI-A_{\mathrm c}$ から第 $n$ 行と第 1 列を除いた行列(対角成分がすべて $-1$ の下三角行列)の行列式に $(-1)^{n+1}$ を掛けたもので、$(-1)^{n+1}(-1)^{n-1}=1$ である。よって $\chi=a$ である。
$a(s)\ne0$ のとき $(sI-A_{\mathrm c})^{-1}e_n=v(s)/a(s)$ なので、$c_{\mathrm c}(sI-A_{\mathrm c})^{-1}e_n=c_{\mathrm c}v(s)/a(s)=\beta(s)/a(s)$ である。
可到達性:$j\ge2$ で $A_{\mathrm c}e_j=e_{j-1}-a_{n+1-j}e_n$ なので、帰納法で $e_n,A_{\mathrm c}e_n,\dots,A_{\mathrm c}^ke_n$ の張る空間は $e_n,e_{n-1},\dots,e_{n-k}$ の張る空間に等しい。$k=n-1$ で全空間になる。
転置:$G$ は数の値をとるので、$c_{\mathrm c}(sI-A_{\mathrm c})^{-1}e_n$ は転置しても変わらず、$e_n^{\mathsf T}(sI-A_{\mathrm c}^{\mathsf T})^{-1}c_{\mathrm c}^{\mathsf T}$ に等しい。転置した系の可観測行列は $W_r^{\mathsf T}$ なので階数は $n$ である。$\square$
微分を $D=d/dt$ と書いて(行列の $D$ とは別である)$a(D)y=\beta(D)u$ とすると、可到達標準形は、$a(D)\xi=u$ の解 $\xi$ から $x=(\xi,\xi',\dots,\xi^{(n-1)})^{\mathsf T}$、$y=\beta(D)\xi$ と作ったものにあたる。冒頭の例は $\beta=1$ の場合で、このときに限って状態の成分が $y,y',\dots$ そのものになる。
最小実現
$G=d+\beta/a$ の分母の次数が $n$ でも、$a$ と $\beta$ に共通因子があれば約分でき、もっと小さい次数の実現がある。どの実現が一番小さいかは、可到達性と可観測性で判定できる。
$(A,b,c,d)$ を $n$ 次の 1 入力 1 出力の系とし、その伝達関数 $G$ を既約な分数に書いたときのモニックな分母を $a$、$N:=\deg a$ とする($G$ が定数なら $a=1$、$N=0$)。
- $N\le n$ である。
- $N=n$ であることと、系が可到達かつ可観測であることは同値である。
- $N=n$ のとき、$a(s)=\det(sI-A)$ である。すなわち $G$ の極は重複度も込めて $A$ の固有値に一致する。
- $(A,b,c,d)$ と $(A',b',c',d)$ がどちらも $n$ 次で $N=n$ の同じ $G$ の実現なら、$A'=TAT^{-1}$、$b'=Tb$、$c'=cT^{-1}$ となる正則な $T$ がただ 1 つある。
$N\ge1$ のとき、$G$ の実現の次数はどれも $N$ 以上で、次数 $N$ の実現が存在する。次数が $N$ の実現を 最小実現 という。
$h_k:=cA^kb$($k\ge0$)とおく。$W_oW_r$ の $(i,j)$ 成分($0\le i,j\le n-1$)は $cA^iA^jb=h_{i+j}$ であり、$W_oAW_r$ の $(i,j)$ 成分は $h_{i+j+1}$ である。
1 と 3。 thm-ss-transfer の 3 の式から
$$
G(s)=\frac{c\operatorname{adj}(sI-A)b+d\det(sI-A)}{\det(sI-A)}
$$
であり、右辺の分母は $n$ 次である。約分すれば分母は $\det(sI-A)$ の約数になるので $N\le n$ で、$N=n$ なら $a=\det(sI-A)$ である。
2:可到達でないなら $N< n$。 $r:=\operatorname{rank}W_r< n$ とする。$r=0$ なら $b=0$ で $G=d$、$N=0< n$ である。$r\ge1$ なら、$W_r$ の列の張る空間 $V$ の基底を並べた $n\times r$ 行列を $P$ とする。Cayley–Hamiltonの定理 により $A^nb$ は $b,\dots,A^{n-1}b$ の 1 次結合なので $AV\subset V$ であり、$AP=PA'$、$b=Pb'$ となる $A'\in M_r(\mathbb{R})$、$b'\in\mathbb{R}^r$ がある。すると $A^kb=PA'^kb'$ なので、$(A',b',cP,d)$ は同じ Markov パラメータをもち、thm-ss-transfer の 2 により $\lvert s\rvert$ の大きいところで同じ $G$ を与える。有理関数として等しいので、これは $G$ の $r$ 次の実現であり、1 から $N\le r< n$ である。
2:可観測でないなら $N< n$。 $G$ は数の値をとるので転置しても変わらず、$(A^{\mathsf T},c^{\mathsf T},b^{\mathsf T},d)$ も $G$ の実現である。この系の可到達行列は $W_o^{\mathsf T}$ で階数が $n$ より小さいので、前の段を当てはめる。
2:可到達かつ可観測なら $N=n$。 $(A',b',c',d)$ を $G$ の $n'$ 次の実現とする($n'\ge1$)。thm-ss-transfer の 2 の展開の係数を比べると、$c'A'^kb'=h_k$ である。$(A',b',c')$ の $c'A'^i$($0\le i\le n-1$)を縦に並べた $n\times n'$ 行列を $O'$、$A'^jb'$($0\le j\le n-1$)を横に並べた $n'\times n$ 行列を $R'$ とすると、$O'R'$ の $(i,j)$ 成分は $h_{i+j}$ なので $W_oW_r=O'R'$ である。左辺は正則行列の積なので階数 $n$ であり、右辺の階数は $n'$ 以下である。よって $n\le n'$ である。$N\ge1$ なら、thm-ss-canonical により $G$ には次数 $N$ の実現があるので $n\le N$、1 と合わせて $N=n$ である。$N=0$ なら $G=d$ でどの $h_k$ も $0$ であり、$W_oW_r=O$ が階数 $n\ge1$ であることに反するので、この場合は起こらない。
実現の次数。 1 により、どの実現の次数も $N$ 以上である。$N\ge1$ なら thm-ss-canonical により次数 $N$ の実現がある。
4。 2 により $W_r,W_o,W_r',W_o'$ はどれも正則である。同じ $G$ の実現なので Markov パラメータが一致し、$W_oW_r=W_o'W_r'$、$W_oAW_r=W_o'A'W_r'$ である。第 1 式から $T:=W_r'W_r^{-1}=(W_o')^{-1}W_o$ とおける。$b$ は $W_r$ の第 1 列なので $Tb=W_r'W_r^{-1}b=b'$ である。$W_o'T=W_o$ の第 1 行は $c'T=c$ である。さらに
$$
TAT^{-1}=(W_o')^{-1}W_o\,A\,W_rW_r'^{-1}=(W_o')^{-1}\bigl(W_o'A'W_r'\bigr)W_r'^{-1}=A'
$$
である。一意性:条件を満たす $T$ は $TA^kb=A'^kb'$ を満たすので、$TW_r=W_r'$ となり $T$ は決まる。$\square$
$(A,b,c,d)$ が可到達かつ可観測なら、系が BIBO 安定であることと、$A$ の固有値の実部がすべて負であることは同値である。
thm-ss-minimal の 3 により $G$ の極は $A$ の固有値全体である。伝達関数 の定理「BIBO 安定性と極」を使えばよい。$\square$
逆に、可到達または可観測でない系では、重複度を込めて数えると、$A$ の固有値の中に $G$ の極に現れないものがある。その動きは入力から動かせないか、出力に現れない(ex-ss-hidden)。
計算の手順
方程式から状態空間へ
- 方程式を最高階の微分について解き、$a(D)y=b(D)u$ の形にする($D=d/dt$、$a,b$ は多項式で $a$ はモニック、$\deg b\le\deg a=n$。行列の $D$、ベクトルの $b$ とは別である)。$\deg b>n$ なら状態空間表現はない(反例の表)。
- $b$ を $a$ で割って $b=da+\beta$($\deg\beta< n$)とし、thm-ss-canonical を当てはめる。
- 次の表の場合には、物理量に合う状態を選んでもよい。
場合 状態の選び方 結果 $a(D)y=u$ $x=(y,y',\dots,y^{(n-1)})$ $(A_{\mathrm c},e_n,(1,0,\dots,0),0)$ $a(D)y=\beta(D)u$ thm-ss-canonical の直後の補助の量 $\xi$ とその導関数 $(A_{\mathrm c},e_n,c_{\mathrm c},0)$ 2 階の連立 $Mq''+Kq=Fu$($M$ は正則) $x=(q,q')$ $A=\begin{pmatrix}O&I\\-M^{-1}K&O\end{pmatrix}$、$B=\begin{pmatrix}O\\M^{-1}F\end{pmatrix}$ $G=d+\sum_jr_j/(s-\lambda_j)$($\lambda_j$ は相異なる実数) 部分分数の各項を 1 つの状態に $A=\operatorname{diag}(\lambda_j)$、$b=(1,\dots,1)^{\mathsf T}$、$c=(r_j)$ - 初期値が $y,y',\dots$ で与えられたら、公式の表の「初期値の換算」から $W_ox_0=(y(0),\dots,y^{(n-1)}(0))^{\mathsf T}-(\text{入力の項})$ を解く。可観測でなければ $x_0$ は 1 つに決まらない。
状態空間から応答と伝達関数へ
- $e^{tA}$ を求めるなら 連立線形微分方程式の解法 の節「方法の比較」から方法を選び、thm-ss-solution に代入する。
- 伝達関数だけが欲しいなら、逆行列全体を計算せず、連立 1 次方程式 $(sI-A)X=B$ を列ごとに解き、$CX+D$ を作る。
- 1 入力 1 出力なら約分して既約な分母の次数 $N$ を求める。
- $N=n$ なら止める。$N< n$ なら $\operatorname{rank}W_r$ と $\operatorname{rank}W_o$ を計算し、どの固有値が $G$ から消えたかを調べる。消えた固有値の実部が $0$ 以上なら、$G$ が安定に見えても内部は安定でない。
例題
$y''+3y'+2y=u'+3u$ を状態空間表現にし、(a) $u=1$、$x(0)=0$ の応答と、(b) $u=0$、$y(0)=1$、$y'(0)=0$ の応答を求める。
使う公式:thm-ss-canonical、thm-ss-transfer、公式の表の初期値の換算。
答え:$A=\begin{pmatrix}0&1\\-2&-3\end{pmatrix}$、$b=\begin{pmatrix}0\\1\end{pmatrix}$、$c=\begin{pmatrix}3&1\end{pmatrix}$、$d=0$。$G(s)=\dfrac{s+3}{(s+1)(s+2)}$。(a) $y(t)=\frac32-2e^{-t}+\frac12e^{-2t}$、$y(1)\approx0.831909$、最終値 $G(0)=\frac32$。(b) $x_0=(0,1)^{\mathsf T}$、$y(t)=2e^{-t}-e^{-2t}$、$y(1)\approx0.600424$。
途中の計算を開く
$\beta(s)=s+3$ なので $c=(\beta_2,\beta_1)=(3,1)$ である。(a) $G/s=\frac{3/2}{s}-\frac2{s+1}+\frac{1/2}{s+2}$ を逆変換する。(b) $W_o=\begin{pmatrix}3&1\\-2&0\end{pmatrix}$ で、$W_ox_0=(1,0)^{\mathsf T}$ から $x_0=(0,1)^{\mathsf T}$ である。$y(0)=1$、$y'(0)=0$ を $x$ の成分と取り違えて $x_0=(1,0)^{\mathsf T}$ としてはいけない。$y=cx$ を計算すると、$y''+3y'+2y=0$ の解 $2e^{-t}-e^{-2t}$ と一致する。
2 つの物体の温度 $x_1,x_2$ が $x_1'=-2x_1+x_2+u_1$、$x_2'=x_1-2x_2+u_2$ に従い、$y=x$ を測る(無次元化してある)。$u_1=1$、$u_2=0$、$x(0)=0$ の応答を求める。
使う公式:thm-ss-transfer、公式の表の定常ゲイン。
答え:$G(s)=\dfrac1{(s+1)(s+3)}\begin{pmatrix}s+2&1\\1&s+2\end{pmatrix}$、$G(0)=\dfrac13\begin{pmatrix}2&1\\1&2\end{pmatrix}$。$y_1(t)=\frac23-\frac12e^{-t}-\frac16e^{-3t}$、$y_2(t)=\frac13-\frac12e^{-t}+\frac16e^{-3t}$、$y_1(1)\approx0.474429$、$y_2(1)\approx0.157691$。
途中の計算を開く
$\det(sI-A)=(s+2)^2-1=(s+1)(s+3)$ である。第 1 列を $1/s$ 倍して部分分数に分ける:$\frac{s+2}{s(s+1)(s+3)}=\frac{2/3}{s}-\frac{1/2}{s+1}-\frac{1/6}{s+3}$、$\frac{1}{s(s+1)(s+3)}=\frac{1/3}{s}-\frac{1/2}{s+1}+\frac{1/6}{s+3}$。$A$ は対称で固有値 $-1,-3$ なので $\sigma(A)< 0$ であり、$G(0)$ は最終値を与える。
$A=\begin{pmatrix}0&1\\2&-1\end{pmatrix}$、$b=\begin{pmatrix}0\\1\end{pmatrix}$、$c=\begin{pmatrix}-1&1\end{pmatrix}$、$d=0$ の系を調べる。
使う公式:thm-ss-minimal、thm-ss-transfer。
答え:$G(s)=\dfrac{s-1}{(s-1)(s+2)}=\dfrac1{s+2}$ で $N=1< n=2$。$\operatorname{rank}W_r=2$、$\operatorname{rank}W_o=1$ なので、可到達だが可観測でない。零状態のステップ応答は $y(t)=\frac12(1-e^{-2t})$ で有界($y(2)\approx0.490842$)であるが、$A$ の固有値は $1,-2$ で、$x(0)=(1,1)^{\mathsf T}$、$u=0$ の解は $x(t)=e^t(1,1)^{\mathsf T}$、出力はつねに $y=0$ である。$\lvert x(5)\rvert=e^5\sqrt2\approx209.888$。
途中の計算を開く
これは $a=(s-1)(s+2)=s^2+s-2$、$\beta=s-1$ の可到達標準形である。$W_o=\begin{pmatrix}-1&1\\2&-2\end{pmatrix}$ の階数は $1$ である。$(1,1)^{\mathsf T}$ は固有値 $1$ の固有ベクトルで、$c(1,1)^{\mathsf T}=0$ である。出力だけを見ていると、状態が指数的に大きくなっていることが分からない。
$G=\dfrac1{(s+1)(s+2)}=\dfrac1{s+1}-\dfrac1{s+2}$ の 2 つの実現、可到達標準形 $A=\begin{pmatrix}0&1\\-2&-3\end{pmatrix}$、$b=\begin{pmatrix}0\\1\end{pmatrix}$、$c=\begin{pmatrix}1&0\end{pmatrix}$ と、対角形 $A'=\operatorname{diag}(-1,-2)$、$b'=\begin{pmatrix}1\\1\end{pmatrix}$、$c'=\begin{pmatrix}1&-1\end{pmatrix}$ を結ぶ $T$ を求める。
使う公式:thm-ss-minimal の 4。
答え:$T=\begin{pmatrix}2&1\\1&1\end{pmatrix}$。インパルス応答はどちらも $g_0(t)=e^{-t}-e^{-2t}$ で、$g_0(1)\approx0.232544$。
途中の計算を開く
$W_r=\begin{pmatrix}0&1\\1&-3\end{pmatrix}$、$W_r^{-1}=\begin{pmatrix}3&1\\1&0\end{pmatrix}$、$W_r'=\begin{pmatrix}1&-1\\1&-2\end{pmatrix}$ なので $T=W_r'W_r^{-1}=\begin{pmatrix}2&1\\1&1\end{pmatrix}$ である。確かめ:$Tb=(1,1)^{\mathsf T}$、$c'T=(1,0)$、$TA=A'T=\begin{pmatrix}-2&-1\\-2&-2\end{pmatrix}$。
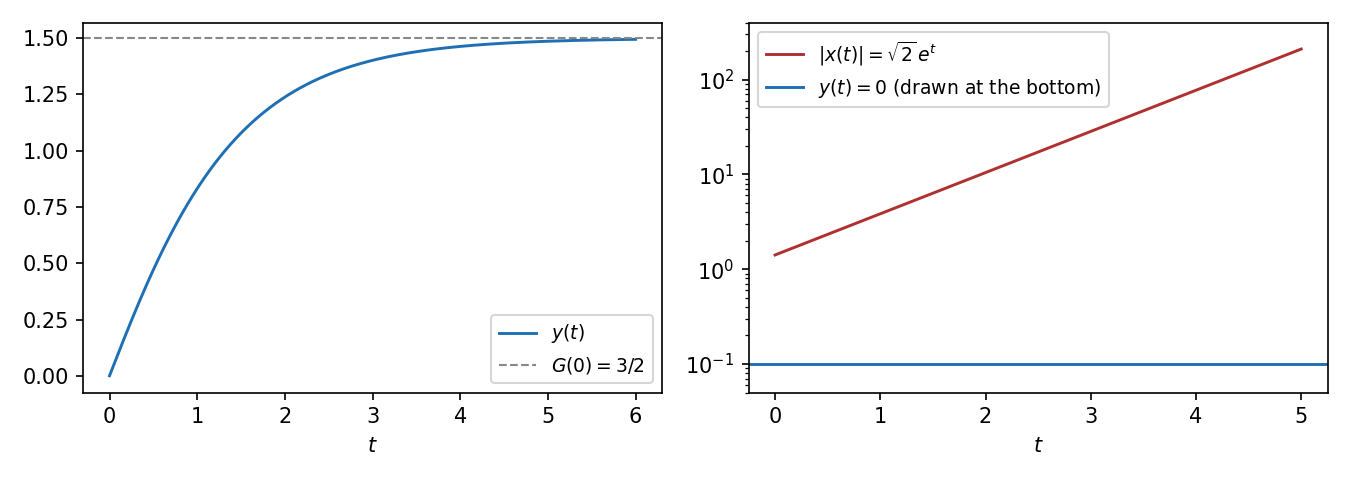 左は分子のある 2 階の方程式のステップ応答と出力の最終値、右は隠れた不安定な動きの例での状態の大きさと出力
左は ex-ss-canonical の (a) の出力で、$G(0)=\frac32$ に近づく。右は ex-ss-hidden で、$x(0)=(1,1)^{\mathsf T}$ からの状態の大きさ(対数の目盛り)と出力である。出力は $0$ のままだが、状態は $e^t$ で大きくなる。
使える条件と反例
| 外す条件 | 反例 | 成り立たなくなること |
|---|---|---|
| $G$ がプロパー | $y=u'$($G(s)=s$) | $s\to\infty$ で発散するので、thm-ss-transfer の 3 により実現がない |
| $G$ が有理関数 | 遅延 $y(t)=u(t-1)$($G(s)=e^{-s}$) | 有理関数でないので、どの次数の実現もない |
| 行列が定数 | $x'=tx$、$x(0)=1$ | 解は $x(t)=e^{t^2/2}$ で $x(1)\approx1.648721$。$e^{tA(t)}$ の形の $e^{t^2}$ は $t=1$ で $e\approx2.718282$ |
| $\operatorname{Re}s>\sigma(A)$ | $A=(1)$、$s=0$ | $(0-A)^{-1}=-1$ はあるが、$\int_0^Te^{t}\,dt$ は $T\to\infty$ で発散する |
| 入力が指数オーダー | $u=e^{t^2}$ | $\mathcal L[u]$ がなく $Y=GU$ は書けない。thm-ss-solution の公式はそのまま使える |
| 初期状態が $0$ | ex-ss-hidden の系で $x(0)=(1,0)^{\mathsf T}$、$u=0$ | $U=0$ なのに $y(t)=-e^{-2t}$ で、$Y=GU$ が成り立たない |
| 分母と分子が約分されない | ex-ss-hidden | $n=2$ だが $N=1$。cor-ss-internal の仮定が外れ、BIBO 安定でも $A$ は漸近安定でない |
| 1 入力 1 出力(thm-ss-minimal の $N$) | $A=-I_2$、$B=C=I_2$ | $G=\frac1{s+1}I_2$ の共通の分母は 1 次だが、最小の次数は $2$ である |
遅延の反例:$e^{-s}$ は極をもたないので、有理関数なら多項式であるが、$s\to+\infty$ で $0$ に近づく $0$ でない多項式はない。$A=-I_2$ の反例:$m$ 次の実現なら $CB$ の階数は $m$ 以下であり、thm-ss-transfer の 2 により $CB$ は $sG(s)$ の $s\to\infty$ の極限 $I_2$ に等しいので、$m\ge2$ である。初期状態の反例:$(1,0)^{\mathsf T}=\frac23(1,1)^{\mathsf T}+\frac13(1,-2)^{\mathsf T}$ と固有ベクトルに分けると、$y=cx=-e^{-2t}$ である。
よくある誤り
| 誤り | 正しくは | なぜ |
|---|---|---|
| $y(0),y'(0)$ をそのまま $x_0$ の成分にする | 分子があれば $W_ox_0$ から換算する | ex-ss-canonical |
| 伝達関数の極だけで内部の安定性を判定する | $A$ の固有値すべてを見る | ex-ss-hidden |
| 多入力多出力の直列を $G_1G_2$ とする | 信号の順に右から掛けて $G_2G_1$ | 行列の積は非可換 |
| 系に対して状態は 1 つに決まると思う | 座標変換で無数の表現がある。$G$ と固有値は変わらない | thm-ss-transfer の 5 |
| 定常ゲインを $-CA^{-1}B$ だけで書く | $D$ を足す。$\sigma(A)< 0$ でなければ最終値でない | 公式の表 |
| 可到達標準形の最下行を $-a_1,\dots,-a_n$ の順に書く | この記事の番号づけでは $-a_n,\dots,-a_1$ | thm-ss-canonical |
補足
番号づけの違い。 標準形は状態を逆の順に並べて書くこともある。AMF20 式 (7.6)(p. 7-7)では $-a_1,\dots,-a_n$ が最上行に並び、$b=e_1$ である。この形は、置換行列で座標変換した同じ実現である。解の公式は AMF20 Theorem 6.4(p. 6-15)、実現と約分の関係は同書 §9.2(pp. 9-12〜9-13)の Example 9.7 にもある。
多入力多出力の最小実現。 伝達関数行列が定数でない一般の $(A,B,C,D)$ でも、次数が最小であることと、可到達かつ可観測であることは同値である。証明は thm-ss-minimal の 2 と同じで、可到達でなければ $V$ に制限して次数を下げ、可観測でなければ転置し、可到達かつ可観測なら $W_oW_r=O'R'$ の階数を比べる($W_o$ は単射、$W_r$ は全射なので左辺の階数は $n$ である)。ただし最小の次数は共通の分母の次数ではない(反例の表の $A=-I_2$ の行)。
離散時間。 $x[k+1]=Ax[k]+Bu[k]$、$y[k]=Cx[k]+Du[k]$ の解は $x[k]=A^kx[0]+\sum_{j=0}^{k-1}A^{k-1-j}Bu[j]$ で、$e^{tA}$ が $A^k$ に替わる。伝達関数は z 変換で $C(zI-A)^{-1}B+D$ である。標本化で連続時間の系から得る式は 制御理論 の節「離散時間の系と標本化」にある。
関連項目
- 前提: 行列の指数関数, 伝達関数, 線形微分方程式
- 理論: Cayley–Hamiltonの定理, 定数変化法
- 直後に読む: 制御理論, 線形時不変システム
- 比較: 連立線形微分方程式の解法
- 発展: Lyapunovの安定性定理, z変換
参考文献
Mathpediaは寄付と、参考文献の書籍リンク(Amazonアソシエイト)の紹介料で運営されています。 支援について / 寄付する

